בעצם, העתקה בין 2 מרחבים . (מה זה העתקה ליניארית? זו העתקה שהיא ליניארית!)
T : V → W T:V\to W T : V → W T ( v ‾ 1 + v ‾ 2 ) = T ( v ‾ 1 ) + T ( v ‾ 2 ) T(\underline{v}_{1}+\underline{v}_{2})=T(\underline{v}_{1})+T(\underline{v}_{2}) T ( v 1 + v 2 ) = T ( v 1 ) + T ( v 2 ) T ( λ v ‾ ) = λ T ( v ‾ ) T(\lambda \underline{v})=\lambda T(\underline{v}) T ( λ v ) = λ T ( v )
יהא F \mathbb{F} F V , W V,W V , W F \mathbb{F} F T : V → W T:V\to W T : V → W העתקה ליניארית (טרנספורמציה ליניארית = ט"ל) אם מתקיים:
T ( v ‾ 1 + v ‾ 2 ) = T ( v ‾ 1 ) + T ( v ‾ 2 ) T(\underline{v}_{1}+\underline{v}_{2})=T(\underline{v}_{1})+T(\underline{v}_{2}) T ( v 1 + v 2 ) = T ( v 1 ) + T ( v 2 ) v ‾ 1 , v ‾ 2 ∈ V \underline{v}_{1},\underline{v}_{2}\in V v 1 , v 2 ∈ V T ( λ v ‾ ) = λ T ( v ‾ ) T(\lambda \underline{v})=\lambda T(\underline{v}) T ( λ v ) = λ T ( v ) v ‾ ∈ V , λ ∈ F \underline{v} \in V,\lambda \in \mathbb{F} v ∈ V , λ ∈ F
בעצם, הפונקציה שומרת על החיבור ושומרת על הכפל בסקלר.V V V W W W V V V W W W
נקח T : R 3 → R 2 T:\mathbb{R}^3\to \mathbb{R}^2 T : R 3 → R 2 T ( x , y , z ) = ( x , y ) T(x,y,z)=(x,y) T ( x , y , z ) = ( x , y ) ( x 1 , y 1 , z 1 ) , ( x 2 , y 2 , z 2 ) (x_{1},y_{1},z_{1}),(x_{2},y_{2},z_{2}) ( x 1 , y 1 , z 1 ) , ( x 2 , y 2 , z 2 ) R 3 \mathbb{R}^3 R 3
T ( ( x 1 , y 1 , z 1 ) + ( x 2 , y 2 , z 2 ) ) = T ( x 1 + x 2 , y 1 + y 2 , z 1 + z 2 ) = ( x 1 + x 2 , y 1 + y 2 ) T((x_{1},y_{1},z_{1})+(x_{2},y_{2},z_{2}))=T(x_{1}+x_{2},y_{1}+y_{2},z_{1}+z_{2})=(x_{1}+x_{2},y_{1}+y_{2}) T (( x 1 , y 1 , z 1 ) + ( x 2 , y 2 , z 2 )) = T ( x 1 + x 2 , y 1 + y 2 , z 1 + z 2 ) = ( x 1 + x 2 , y 1 + y 2 ) = ( x 1 , y 1 ) + ( x 2 , y 2 ) = T ( x 1 , y 1 , z 1 ) + T ( x 2 , y 2 , z 2 ) =(x_{1},y_{1})+(x_{2},y_{2})=T(x_{1},y_{1},z_{1})+T(x_{2},y_{2},z_{2}) = ( x 1 , y 1 ) + ( x 2 , y 2 ) = T ( x 1 , y 1 , z 1 ) + T ( x 2 , y 2 , z 2 ) ב. נקח ( x , y , z ) ∈ R 3 (x,y,z)\in \mathbb{R}^3 ( x , y , z ) ∈ R 3 α ∈ R \alpha \in \mathbb{R} α ∈ R
T ( α ( x , y , z ) ) = T ( α x , α y , α z ) = ( α x , α y ) = α ( x , y ) = α T ( ( x , y , z ) ) T(\alpha(x,y,z))=T(\alpha x,\alpha y,\alpha z)=(\alpha x,\alpha y)=\alpha(x,y)=\alpha T((x,y,z)) T ( α ( x , y , z )) = T ( αx , α y , α z ) = ( αx , α y ) = α ( x , y ) = α T (( x , y , z ))
נקח T : R 2 → R 2 T:\mathbb{R}^2\to \mathbb{R}^2 T : R 2 → R 2 A = ( 1 2 0 − 1 ) A=\begin{pmatrix}1&2\\0&-1\end{pmatrix} A = ( 1 0 2 − 1 ) T ( v ‾ ) = A v ‾ T(\ \underline{v}\ )=A\underline{v} T ( v ) = A v
T ( v ‾ 1 + v ‾ 2 ) = A ( v ‾ 1 + v ‾ 1 ) = ↓ דיסט’ A v ‾ 1 + A v ‾ 2 = T ( v ‾ 1 ) + T ( v ‾ 2 ) T(\underline{v}_{1}+\underline{v}_{2})=A(\underline{v}_{1}+\underline{v}_{1})\underset{\begin{matrix}
\downarrow \\
\R{\text{דיסט'}}
\end{matrix}}{=}A\underline{v}_{1}+A\underline{v}_{2}=T(\underline{v}_{1})+T(\underline{v}_{2}) T ( v 1 + v 2 ) = A ( v 1 + v 1 ) ↓ דיסט’ = A v 1 + A v 2 = T ( v 1 ) + T ( v 2 ) ב.
T ( α v ‾ ) = A ( α v ‾ ) = α A v ‾ T(\alpha \underline{v})=A(\alpha \underline{v})=\alpha A\underline{v} T ( α v ) = A ( α v ) = α A v
הכללה של (2):
∀ A ∈ F m × n : T ( v ‾ ) = A v ‾ T : F n → F m \forall A \in \mathbb{F}^{m\times n}:\; T(\ \underline{v}\ )=A\underline{v} \qquad \qquad T:\mathbb{F}^n\to \mathbb{F}^m ∀ A ∈ F m × n : T ( v ) = A v T : F n → F m
T ( x , y , z ) = ( x , y , 1 − z ) T(x,y,z)=(x,y,1-z) T ( x , y , z ) = ( x , y , 1 − z ) T ( 0 , 0 , 0 ) = ( 0 , 0 , 1 ) T(0,0,0)=(0,0,1) T ( 0 , 0 , 0 ) = ( 0 , 0 , 1 ) העתקת הזהות: I : V → V I:V\to V I : V → V I ( v ‾ ) = v ‾ I(\ \underline{v}\ )=\underline{v} I ( v ) = v I ( v ‾ 1 + v ‾ 2 ) = v ‾ 1 + v ‾ 2 = I ( v ‾ 1 ) + I ( v ‾ 2 ) I(\underline{v}_{1}+\underline{v}_{2})=\underline{v}_{1}+\underline{v}_{2}=I(\underline{v}_{1})+I(\underline{v}_{2}) I ( v 1 + v 2 ) = v 1 + v 2 = I ( v 1 ) + I ( v 2 ) I ( α v ‾ ) = α v ‾ = α I ( v ‾ ) I(\alpha \underline{v})=\alpha \underline{v}=\alpha I(\underline{v}) I ( α v ) = α v = α I ( v )
העתקת האפס: 0 v w = V → W 0_{v}^{w}=V\to W 0 v w = V → W V , W V,W V , W 0 v w ( v ‾ ) = 0 ‾ W 0_{v}^w(\ \underline{v}\ )=\underline{0}_{W} 0 v w ( v ) = 0 W
נקח T : R 3 [ x ] → R 2 [ x ] T:\mathbb{R}_{3}[x]\to \mathbb{R}_{2}[x] T : R 3 [ x ] → R 2 [ x ] T ( p ( x ) ) = p ′ ( x ) T(p(x))=p'(x) T ( p ( x )) = p ′ ( x ) T ( p ( x ) + q ( x ) ) = ( p ( x ) + q ( x ) ) ′ = p ′ ( x ) + q ′ ( x ) = T ( p ( x ) ) + T ( q ( x ) ) T(p(x)+q(x))=(p(x)+q(x))'=p'(x)+q'(x)=T(p(x))+T(q(x)) T ( p ( x ) + q ( x )) = ( p ( x ) + q ( x ) ) ′ = p ′ ( x ) + q ′ ( x ) = T ( p ( x )) + T ( q ( x )) T ( α p ( x ) ) = ( α p ( x ) ) ′ = α p ′ ( x ) = α T ( p ( x ) ) T(\alpha p(x))=(\alpha p(x))'=\alpha p'(x)=\alpha T(p(x)) T ( α p ( x )) = ( α p ( x ) ) ′ = α p ′ ( x ) = α T ( p ( x ))
תהי T : V → W T:V\to W T : V → W T ( 0 V ) = 0 ‾ W T(0_{V})=\underline{0}_{W} T ( 0 V ) = 0 W T ( − v ‾ ) = − T ( v ‾ ) T(-\underline{v})=-T(\underline{v}) T ( − v ) = − T ( v )
הוכחה: v ‾ ∈ V \underline{v} \in V v ∈ V α ∈ F \alpha \in \mathbb{F} α ∈ F T ( α v ‾ ) = α T ( v ‾ ) T(\alpha \underline{v})=\alpha T(\underline{v}) T ( α v ) = α T ( v ) α = 0 \alpha=0 α = 0 T ( 0 ‾ V ) = 0 ‾ W T(\underline{0}_{V})=\underline{0}_{W} T ( 0 V ) = 0 W α = − 1 \alpha=-1 α = − 1 T ( − v ‾ ) = − T ( v ‾ ) T(-\underline{v})=-T(\underline{v}) T ( − v ) = − T ( v ) ∎
גרעין ותמונה
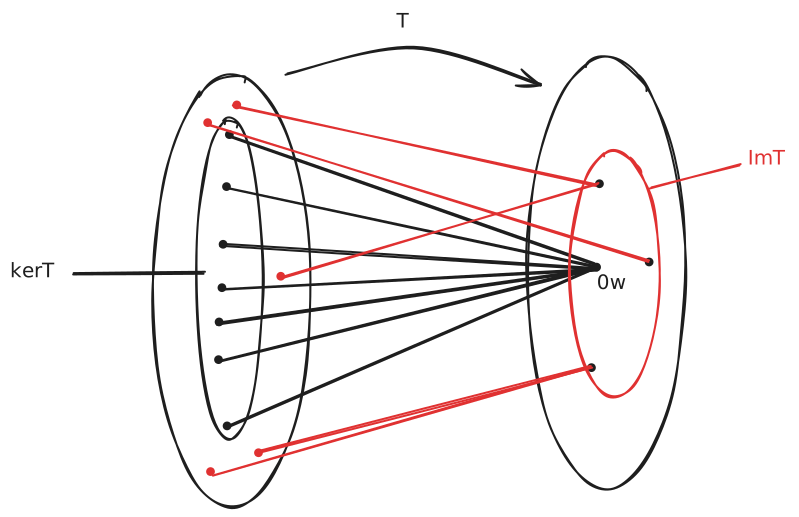
הגדרה 2 (הגרעין של העתקה ליניארית)
תהא T : V → W T:V\to W T : V → W הגרעין של T T T ker T = { v ‾ ∈ V ∣ T ( v ‾ ) = 0 W } \ker T=\left\{ \underline{v} \in V|T(\underline{v})=0_{W} \right\} ker T = { v ∈ V ∣ T ( v ) = 0 W }
הגדרה 3 (התמונה של העתקה ליניארית)
תהא T : V → W T:V\to W T : V → W התמונה של T T T I m T = { T ( v ‾ ) ∣ v ‾ ∈ V } \mathrm{Im}T=\left\{ T(\underline{v})|\underline{v} \in V \right\} Im T = { T ( v ) ∣ v ∈ V }
נמצא גרעין ותמונה עבור הדוגמות שהבאנו קודם:
נראה כי T ( x , y , z ) = ( x , y ) = ( 0 , 0 ) ⟺ x = y = 0 T(x,y,z)=(x,y)=(0,0) \iff x=y=0 T ( x , y , z ) = ( x , y ) = ( 0 , 0 ) ⟺ x = y = 0 ker T = { ( 0 , 0 , z ) ∣ z ∈ R } = { ( 0 , 0 , t ) ∣ t ∈ R } = s p { ( 0 , 0 , 1 ) } \ker T=\left\{ (0,0,z)|z \in \mathbb{R} \right\}=\left\{ (0,0,t)|t \in \mathbb{R} \right\}=sp\left\{ (0,0,1) \right\} ker T = { ( 0 , 0 , z ) ∣ z ∈ R } = { ( 0 , 0 , t ) ∣ t ∈ R } = s p { ( 0 , 0 , 1 ) } I m T = R 2 \mathrm{Im}T=\mathbb{R}^2 Im T = R 2
נמצא את ker T \ker T ker T ( x y ) \begin{pmatrix}x\\y\end{pmatrix} ( x y ) ( 1 2 0 − 1 ) ( x y ) = ( 0 0 ) \begin{pmatrix}1&2\\0&-1\end{pmatrix}\begin{pmatrix}x\\y\end{pmatrix}=\begin{pmatrix}0\\0\end{pmatrix} ( 1 0 2 − 1 ) ( x y ) = ( 0 0 ) ( 1 2 0 − 1 ) \begin{pmatrix}1&2\\0&-1\end{pmatrix} ( 1 0 2 − 1 ) ( x y ) = ( 0 0 ) \begin{pmatrix}x\\y\end{pmatrix}=\begin{pmatrix}0\\0\end{pmatrix} ( x y ) = ( 0 0 ) ker T = { ( 0 0 ) } \ker T=\left\{ \begin{pmatrix}0\\0\end{pmatrix} \right\} ker T = { ( 0 0 ) } I m T \mathrm{Im}T Im T ( z w ) ∈ R 2 \begin{pmatrix}z\\w\end{pmatrix}\in \mathbb{R}^2 ( z w ) ∈ R 2 ( x y ) ∈ R 2 \begin{pmatrix}x\\y\end{pmatrix}\in \mathbb{R}^2 ( x y ) ∈ R 2 ( 1 2 0 − 1 ) ( x y ) = ( z w ) \begin{pmatrix}1&2\\0&-1\end{pmatrix}\begin{pmatrix}x\\y\end{pmatrix}=\begin{pmatrix}z\\w\end{pmatrix} ( 1 0 2 − 1 ) ( x y ) = ( z w ) A A A I m T = R 2 \mathrm{Im}T=\mathbb{R}^2 Im T = R 2
נראה כי ker T = { x ‾ ∈ F n ∣ A x ‾ = 0 ‾ } \ker T=\left\{ \underline{x}\in \mathbb{F}^n|A\underline{x}=\underline{0} \right\} ker T = { x ∈ F n ∣ A x = 0 } I m T = { w ‾ ∈ F m ∣ ∃ w ‾ ∈ F n , A v ‾ = w ‾ } = c o l ( A ) \mathrm{Im}T=\left\{ \underline{w} \in \mathbb{F}^m|\exists \underline{w}\in \mathbb{F}^n,A\underline{v}=\underline{w} \right\}=col(A) Im T = { w ∈ F m ∣∃ w ∈ F n , A v = w } = co l ( A ) dim P ( A ) + dim c o l ( A ) = n − r ( A ) \dim P(A)+\dim col(A)=n-r(A) dim P ( A ) + dim co l ( A ) = n − r ( A ) P ( A ) P(A) P ( A )
היא לא ט"ל אז אין מה לעשות.
מתקיים: I m I = V \mathrm{Im}I=V Im I = V ker I = { 0 ‾ } \ker I=\left\{ \underline{0} \right\} ker I = { 0 }
I m 0 v w = { 0 ‾ } \mathrm{Im}0_{v}^w=\left\{ \underline{0} \right\} Im 0 v w = { 0 } ker 0 v w = V \ker 0_{v}^w=V ker 0 v w = V ker T = p ( x ) = c כל הפולינומים הקבועים \ker T=p(x)=c\R{\text{ כל הפולינומים הקבועים }} ker T = p ( x ) = c כל הפולינומים הקבועים I m T = R 2 [ x ] \mathrm{Im}T=\mathbb{R}_{2}[x] Im T = R 2 [ x ]
תהא T : V → W T:V\to W T : V → W ker T \ker T ker T V V V I m T \mathrm{Im}T Im T W W W ⟺ \iff ⟺ ker T = { 0 ‾ V } \ker T=\left\{ \underline{0}_{V} \right\} ker T = { 0 V } T T T ⟺ \iff ⟺ I m T = W \mathrm{Im}T=W Im T = W T T T v ‾ 1 , … , v ‾ n \underline{v}_{1},\dots,\underline{v}_{n} v 1 , … , v n V V V T ( v ‾ 1 ) , … , T ( v ‾ n ) T(\underline{v}_{1}),\dots,T(\underline{v}_{n}) T ( v 1 ) , … , T ( v n ) I m T \mathrm{Im}T Im T I m T ⊆ W \mathrm{Im}T \subseteq W Im T ⊆ W { v ‾ 1 , … , v ‾ n } \left\{ \underline{v}_{1},\dots,\underline{v}_{n} \right\} { v 1 , … , v n } V V V I m T = s p { T ( v ‾ 1 ) , … , T ( v ‾ n ) } \mathrm{Im}T=sp\left\{ T(\underline{v}_{1}),\dots,T(\underline{v}_{n}) \right\} Im T = s p { T ( v 1 ) , … , T ( v n ) } משפט המימדים לט"ל: dim V = dim I m T + dim ker T \dim V=\dim\mathrm{Im}T+\dim\ker T dim V = dim Im T + dim ker T
הוכחה: (1)T ( 0 ‾ V ) = 0 ‾ W T(\underline{0}_{V})=\underline{0}_{W} T ( 0 V ) = 0 W 0 ‾ ∈ ker T \underline{0}\in \ker T 0 ∈ ker T v ‾ 1 , v ‾ 2 ∈ ker T \underline{v}_{1},\underline{v}_{2}\in \ker T v 1 , v 2 ∈ ker T T ( v ‾ 1 + v ‾ 2 ) = T ( v ‾ 1 ) + T ( v ‾ 2 ) = 0 + 0 = 0 ‾ W T(\underline{v}_{1}+\underline{v}_{2})=T(\underline{v}_{1})+T(\underline{v}_{2})=0+0=\underline{0}_{W} T ( v 1 + v 2 ) = T ( v 1 ) + T ( v 2 ) = 0 + 0 = 0 W v ‾ 1 + v ‾ 2 ∈ ker T \underline{v}_{1}+\underline{v}_{2}\in \ker T v 1 + v 2 ∈ ker T v ‾ ∈ ker T \underline{v}\in \ker T v ∈ ker T α ∈ F \alpha \in \mathbb{F} α ∈ F T ( α v ‾ ) = α T ( v ‾ ) = α ⋅ 0 ‾ W = 0 ‾ W T(\alpha \underline{v})=\alpha T(\underline{v})=\alpha\cdot\underline{0}_{W}=\underline{0}_{W} T ( α v ) = α T ( v ) = α ⋅ 0 W = 0 W ∎
הוכחה: (3)T T T T ( 0 ‾ V ) = 0 ‾ W T(\underline{0}_{V})=\underline{0}_{W} T ( 0 V ) = 0 W v ‾ ∈ V \underline{v} \in V v ∈ V T ( v ‾ ) = 0 ‾ W T(\underline{v})=\underline{0}_{W} T ( v ) = 0 W T T T ker T = { 0 ‾ V } \ker T=\left\{ \underline{0}_{V} \right\} ker T = { 0 V } ker T = { 0 ‾ V } \ker T=\left\{ \underline{0}_{V} \right\} ker T = { 0 V } v ‾ 1 , v ‾ 2 ∈ V \underline{v}_{1},\underline{v}_{2}\in V v 1 , v 2 ∈ V T ( v ‾ 1 ) = T ( v ‾ 2 ) T(\underline{v}_{1})=T(\underline{v}_{2}) T ( v 1 ) = T ( v 2 ) T ( v ‾ 1 ) − T ( v ‾ 2 ) = 0 T(\underline{v}_{1})-T(\underline{v}_{2})=0 T ( v 1 ) − T ( v 2 ) = 0 T ( v ‾ 1 − v ‾ 2 ) = 0 T(\underline{v}_{1}-\underline{v}_{2})=0 T ( v 1 − v 2 ) = 0 T T T ker T = { 0 ‾ V } \ker T=\left\{ \underline{0}_{V} \right\} ker T = { 0 V } v ‾ 1 − v ‾ 2 = 0 ‾ V \underline{v}_{1}-\underline{v}_{2}=\underline{0}_{V} v 1 − v 2 = 0 V v ‾ 1 = v ‾ 2 \underline{v}_{1}=\underline{v}_{2} v 1 = v 2 ∎
הוכחה: (4)
רורב רורב רורב ∎
הוכחה: (5)w ‾ ∈ I m T \underline{w}\in \mathrm{Im}T w ∈ Im T v ‾ ∈ V \underline{v} \in V v ∈ V T ( v ‾ ) = w ‾ T(\underline{v})=\underline{w} T ( v ) = w { v ‾ 1 , … , v ‾ n } \left\{ \underline{v}_{1},\dots,\underline{v}_{n} \right\} { v 1 , … , v n } V V V α 1 , … , α n ∈ F \alpha_{1},\dots,\alpha_{n}\in \mathbb{F} α 1 , … , α n ∈ F v ‾ = α 1 v ‾ 1 + α 2 v ‾ 2 + ⋯ + α n v ‾ n \underline{v}=\alpha_{1}\underline{v}_{1}+\alpha_{2}\underline{v}_{2}+\dots+\alpha_{n}\underline{v}_{n} v = α 1 v 1 + α 2 v 2 + ⋯ + α n v n
w ‾ = T ( v ‾ ) = T ( α 1 v ‾ 1 + ⋯ + α n v ‾ n ) = α 1 T ( v ‾ 1 ) + ⋯ + α n T ( v ‾ n ) \underline{w}=T(\underline{v})=T(\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n})=\alpha_{1}T(\underline{v}_{1})+\dots+\alpha_{n}T(\underline{v}_{n}) w = T ( v ) = T ( α 1 v 1 + ⋯ + α n v n ) = α 1 T ( v 1 ) + ⋯ + α n T ( v n ) כלומר, הראנו כי I m T ⊆ s p { T ( v ‾ 1 ) , … , T ( v ‾ n ) } \mathrm{Im}T \subseteq sp\left\{ T(\underline{v}_{1}),\dots,T(\underline{v}_{n}) \right\} Im T ⊆ s p { T ( v 1 ) , … , T ( v n ) } s p { T ( v ‾ 1 ) , … , T ( v ‾ n ) } ⊆ I m T sp\left\{ T(\underline{v}_{1}),\dots,T(\underline{v}_{n}) \right\}\subseteq \mathrm{Im}T s p { T ( v 1 ) , … , T ( v n ) } ⊆ Im T T ( v ‾ 1 ) , … , T ( v ‾ n ) ∈ I m T T(\underline{v}_{1}),\dots,T(\underline{v}_{n})\in \mathrm{Im}T T ( v 1 ) , … , T ( v n ) ∈ Im T I m T \mathrm{Im}T Im T W W W I m T = s p { T ( v ‾ 1 ) , … , T ( v ‾ n ) } \mathrm{Im}T=sp\left\{ T(\underline{v}_{1}),\dots,T(\underline{v}_{n}) \right\} Im T = s p { T ( v 1 ) , … , T ( v n ) } ∎
הוכחה: (6)n = dim V , k = dim ker T n=\dim V,k=\dim \ker T n = dim V , k = dim ker T dim I m T = n − k \dim \mathrm{Im}T=n-k dim Im T = n − k { v ‾ 1 , … , v ‾ k } \left\{ \underline{v}_{1},\dots,\underline{v}_{k} \right\} { v 1 , … , v k } ker T \ker T ker T V V V { v ‾ 1 , … , v ‾ k , v ‾ k + 1 , … , v ‾ n } \left\{ \underline{v}_{1},\dots,\underline{v}_{k},\underline{v}_{k+1},\dots,\underline{v}_{n} \right\} { v 1 , … , v k , v k + 1 , … , v n } { T ( v ‾ 1 ) , … , T ( v ‾ k ) , T ( v ‾ k + 1 ) , … , T ( v ‾ n ) } \left\{ T(\underline{v}_{1}),\dots,T(\underline{v}_{k}),T(\underline{v}_{k+1}),\dots,T(\underline{v}_{n}) \right\} { T ( v 1 ) , … , T ( v k ) , T ( v k + 1 ) , … , T ( v n ) } I m T \mathrm{Im}T Im T
{ T ( v ‾ 1 ) , … , T ( v ‾ k ) , T ( v ‾ k + 1 ) , … , T ( v ‾ n ) } = { 0 ‾ , … , 0 ‾ , T ( v ‾ k + 1 ) , … , T ( v ‾ n ) } \left\{ T(\underline{v}_{1}),\dots,T(\underline{v}_{k}),T(\underline{v}_{k+1}),\dots,T(\underline{v}_{n}) \right\}=\left\{ \underline{0},\dots,\underline{0},T(\underline{v}_{k+1}),\dots,T(\underline{v}_{n}) \right\} { T ( v 1 ) , … , T ( v k ) , T ( v k + 1 ) , … , T ( v n ) } = { 0 , … , 0 , T ( v k + 1 ) , … , T ( v n ) } לכן { T ( v ‾ k + 1 ) , … , T ( v ‾ n ) } \left\{ T(\underline{v}_{k+1}),\dots,T(\underline{v}_{n}) \right\} { T ( v k + 1 ) , … , T ( v n ) } I m T \mathrm{Im}T Im T α k + 1 T ( v ‾ k + 1 ) + ⋯ + α n T ( v ‾ n ) = 0 ‾ \alpha_{k+1}T(\underline{v}_{k+1})+\dots+\alpha_{n}T(\underline{v}_{n})=\underline{0} α k + 1 T ( v k + 1 ) + ⋯ + α n T ( v n ) = 0
⟹ T ( α k + 1 v ‾ k + 1 + ⋯ + α n v ‾ n ) = 0 ‾ \implies T(\alpha_{k+1}\underline{v}_{k+1}+\dots+\alpha_{n}\underline{v}_{n})=\underline{0} ⟹ T ( α k + 1 v k + 1 + ⋯ + α n v n ) = 0 ⟹ α k + 1 v ‾ k + 1 + ⋯ + α n v ‾ n ∈ ker T \implies \alpha_{k+1}\underline{v}_{k+1}+\dots+\alpha_{n}\underline{v}_{n}\in \ker T ⟹ α k + 1 v k + 1 + ⋯ + α n v n ∈ ker T ולכן, קיימים α 1 , … , α k \alpha_{1},\dots,\alpha_{k} α 1 , … , α k α k + 1 v ‾ k + 1 + ⋯ + α n v ‾ n = α 1 + v ‾ 1 + ⋯ + α k v ‾ k \alpha_{k+1}\underline{v}_{k+1}+\dots+\alpha_{n}\underline{v}_{n}=\alpha_{1}+\underline{v}_{1}+\dots+\alpha_{k}\underline{v}_{k} α k + 1 v k + 1 + ⋯ + α n v n = α 1 + v 1 + ⋯ + α k v k
⟹ α 1 v ‾ 1 + ⋯ + α k v ‾ k − α k + 1 v ‾ k + 1 − ⋯ − α n v ‾ n = 0 ‾ \implies \alpha_{1}\underline{v}_{1}+\dots+\alpha_{k}\underline{v}_{k}-\alpha_{k+1}\underline{v}_{k+1}-\dots-\alpha_{n}\underline{v}_{n}=\underline{0} ⟹ α 1 v 1 + ⋯ + α k v k − α k + 1 v k + 1 − ⋯ − α n v n = 0 אבל { v ‾ 1 , … , v ‾ n } \left\{ \underline{v}_{1},\dots,\underline{v}_{n} \right\} { v 1 , … , v n } V V V α 1 = ⋯ = α k = α k + 1 = ⋯ = α n = 0 \alpha_{1}=\dots=\alpha_{k}=\alpha_{k+1}=\dots=\alpha_{n}=0 α 1 = ⋯ = α k = α k + 1 = ⋯ = α n = 0 α k + 1 = ⋯ = α n = 0 \alpha_{k+1}=\dots=\alpha_{n}=0 α k + 1 = ⋯ = α n = 0 ∎
נגדיר ט"ל T : R 2 [ x ] → R 2 × 2 T:\mathbb{R}_{2}[x]\to \mathbb{R}^{2\times2} T : R 2 [ x ] → R 2 × 2 T ( a x 2 + b x + c ) = ( a + b 0 b + c c − a ) T(ax^2+bx+c)=\begin{pmatrix}a+b&0\\ b+c&c-a\end{pmatrix} T ( a x 2 + b x + c ) = ( a + b b + c 0 c − a ) I m T , ker T \mathrm{Im}T,\ker T Im T , ker T T T T
פתרון א': ker T \ker T ker T
a x 2 + b x + c ∈ ker T ⟺ T ( a x 2 + b x + c ) = ( 0 0 0 0 ) ax^2+bx+c \in \ker T \iff T(ax^2+bx+c)=\begin{pmatrix}
0 & 0 \\
0 & 0
\end{pmatrix} a x 2 + b x + c ∈ ker T ⟺ T ( a x 2 + b x + c ) = ( 0 0 0 0 ) ⟺ ( a + b 0 b + c c − a ) = ( 0 0 0 0 ) ⟺ { a + b = 0 b + c = 0 c − a = 0 ⟺ c = γ נסמן { a = γ b = − γ \iff \begin{pmatrix}
a+b & 0 \\
b+c & c-a
\end{pmatrix}=\begin{pmatrix}
0 & 0 \\
0 & 0
\end{pmatrix} \iff \begin{cases}
a+b=0 \\
b+c=0 \\
c-a=0
\end{cases}\; \underset{c=\gamma\R{\text{נסמן }}}{\iff} \begin{cases}
a=\gamma \\
b=-\gamma
\end{cases} ⟺ ( a + b b + c 0 c − a ) = ( 0 0 0 0 ) ⟺ ⎩ ⎨ ⎧ a + b = 0 b + c = 0 c − a = 0 c = γ נסמן ⟺ { a = γ b = − γ ולכן:
ker T = { γ x 2 − γ x + γ ∣ γ ∈ R } = s p { x 2 − x + 1 } \ker T=\left\{ \gamma x^2-\gamma x+\gamma|\gamma \in \mathbb{R} \right\}=sp\left\{ x^2-x+1 \right\} ker T = { γ x 2 − γ x + γ ∣ γ ∈ R } = s p { x 2 − x + 1 } ולכן dim ker T = 1 \dim \ker T=1 dim ker T = 1 ker T ≠ { 0 ‾ } \ker T\neq \left\{ \underline{0} \right\} ker T = { 0 } T T T אינה חח"ע. (זה כבר סעיף ב' )I m T \mathrm{Im}T Im T E = { x 2 , x , 1 } E=\left\{ x^2,x,1 \right\} E = { x 2 , x , 1 } R 2 [ x ] \mathbb{R}_{2}[x] R 2 [ x ]
I m T = s p { T ( x 2 ) , T ( x ) , T ( 1 ) } = s p { ( 1 0 0 − 1 ) , ( 1 0 1 0 ) , ( 0 0 1 1 ) } \mathrm{Im}T=sp\left\{ T(x^2),T(x),T(1) \right\}=sp\left\{ \begin{pmatrix}
1 & 0 \\
0 & -1
\end{pmatrix},\begin{pmatrix}
1 & 0 \\
1 & 0
\end{pmatrix},\begin{pmatrix}
0 & 0 \\
1 & 1
\end{pmatrix} \right\} Im T = s p { T ( x 2 ) , T ( x ) , T ( 1 ) } = s p { ( 1 0 0 − 1 ) , ( 1 1 0 0 ) , ( 0 1 0 1 ) } נשתמש בוקטורי קורדינטות(בלי לכתוב הכל כי אין זמן)
( 1 0 0 − 1 1 0 1 0 0 0 1 1 ) → ( 1 0 0 − 1 0 0 1 1 0 0 0 0 ) \begin{pmatrix}
1 & 0 & 0 & -1 \\
1 & 0 & 1 & 0 \\
0 & 0 & 1 & 1
\end{pmatrix}\to \begin{pmatrix}
1 & 0 & 0 & -1 \\
0 & 0 & 1 & 1 \\
0 & 0 & 0 & 0
\end{pmatrix} 1 1 0 0 0 0 0 1 1 − 1 0 1 → 1 0 0 0 0 0 0 1 0 − 1 1 0 ולכן { ( 1 0 0 − 1 ) , ( 0 0 1 1 ) } \left\{ \begin{pmatrix}1&0\\0&-1\end{pmatrix},\begin{pmatrix}0&0\\1&1\end{pmatrix} \right\} { ( 1 0 0 − 1 ) , ( 0 1 0 1 ) } I m T \mathrm{Im}T Im T dim I m T = 2 \dim\mathrm{Im}T=2 dim Im T = 2
נוכל למצוא את הבסיס לקבוצה של התמונה בקלות: ( a + b 0 b + c c − a ) = a ( 1 0 0 − 1 ) + b ( 1 0 1 0 ) + c ( 0 0 1 1 ) ⟹ I m T = s p { … } \begin{pmatrix}a+b&0\\b+c&c-a\end{pmatrix}=a\begin{pmatrix}1&0\\0&-1\end{pmatrix}+b\begin{pmatrix}1&0\\1&0\end{pmatrix}+c\begin{pmatrix}0&0\\1&1\end{pmatrix}\implies \mathrm{Im}T=sp\left\{ \dots \right\} ( a + b b + c 0 c − a ) = a ( 1 0 0 − 1 ) + b ( 1 1 0 0 ) + c ( 0 1 0 1 ) ⟹ Im T = s p { … }
סעיף ב': הפונקציה לא על שכן I m T ⊂ R 2 × 2 \mathrm{Im}T \subset \mathbb{R}^{2\times2} Im T ⊂ R 2 × 2 dim I m T = 2 < dim R 2 × 2 = 4 \dim \mathrm{Im}T=2<\dim\mathbb{R}^{2\times2}=4 dim Im T = 2 < dim R 2 × 2 = 4
עבור T : V → W T:V\to W T : V → W
אם T T T dim V ≤ dim W \dim V\leq \dim W dim V ≤ dim W
אם T T T dim W ≤ dim V \dim W\leq \dim V dim W ≤ dim V
אם T T T dim V = dim W \dim V=\dim W dim V = dim W
אם dim V = dim W \dim V=\dim W dim V = dim W T T T T T T
הוכחה: (1)T T T
dim V = dim ker T = 0 + dim I m T = dim I m T ≤ ↓ I m T ⊆ W dim W \dim V=\underbracket{\dim \ker T}_{=0}+\dim \mathrm{Im}T =\dim \mathrm{Im}T \underset{\begin{matrix}
\downarrow \\
\mathrm{Im}T\ \subseteq\ W
\end{matrix}}{\leq} \dim W dim V = = 0 dim ker T + dim Im T = dim Im T ↓ Im T ⊆ W ≤ dim W ∎
הוכחה: (2)T T T I m T = W \mathrm{Im}T=W Im T = W dim I m T = dim W \dim \mathrm{Im}T=\dim W dim Im T = dim W
dim V = dim ker T + dim I m T = dim ker T + dim W ≥ dim W \dim V=\dim \ker T+\dim \mathrm{Im}T=\dim \ker T+\dim W\geq \dim W dim V = dim ker T + dim Im T = dim ker T + dim W ≥ dim W ∎
הוכחה: (3)
רורב רורב רורב נובע מ-( 1 ) (1) ( 1 ) ( 2 ) (2) ( 2 ) ∎
הוכחה: (4)dim V = dim W \dim V=\dim W dim V = dim W dim V = dim ker T + dim I m T = dim W \dim V=\dim \ker T+\dim \mathrm{Im}T=\dim W dim V = dim ker T + dim Im T = dim W T T T ⟺ \iff ⟺ dim ker T = 0 \dim \ker T=0 dim ker T = 0 ⟺ \iff ⟺ dim I m T = dim W \dim \mathrm{Im}T=\dim W dim Im T = dim W ⟺ לפי משפט \underset{\R{\text{לפי משפט}}}{\iff} לפי משפט ⟺ I m T = dim W \mathrm{Im}T=\dim W Im T = dim W ⟺ \iff ⟺ T T T ∎
הדרגה של T T T r ( T ) r(T) r ( T ) r ( T ) = dim I m T r(T)=\dim \mathrm{Im}T r ( T ) = dim Im T T T T n u l l ( T ) null(T) n u ll ( T ) n u l l ( T ) = dim ker T null(T)=\dim \ker T n u ll ( T ) = dim ker T
מבסיס להעתקה
סיפורים ל-י' בטבת
בהמשך יהיה לנו מספיק להגדיר את ההעתקה על איברי הבסיס.T ( 1 − 1 ) = ( 1 3 ) T ( 1 1 ) = ( 2 7 ) \begin{matrix}T\begin{pmatrix}1\\-1\end{pmatrix}=\begin{pmatrix}1\\3\end{pmatrix}\\T\begin{pmatrix}1\\1\end{pmatrix}=\begin{pmatrix}2\\7\end{pmatrix}\end{matrix} T ( 1 − 1 ) = ( 1 3 ) T ( 1 1 ) = ( 2 7 ) T : R 2 → R 2 T:\mathbb{R}^2\to \mathbb{R}^2 T : R 2 → R 2 { ( 1 − 1 ) , ( 1 1 ) } \left\{ \begin{pmatrix}1\\-1\end{pmatrix},\begin{pmatrix}1\\1\end{pmatrix} \right\} { ( 1 − 1 ) , ( 1 1 ) }
( 1 − 1 1 1 ) → ( 1 − 1 0 2 ) \begin{pmatrix}
1 & -1 \\
1 & 1
\end{pmatrix}\to \begin{pmatrix}
1 & -1 \\
0 & 2
\end{pmatrix} ( 1 1 − 1 1 ) → ( 1 0 − 1 2 ) ונקבל כי:
( x y ) = α 1 ( 1 − 1 ) + α 2 ( 1 1 ) \begin{pmatrix}
x \\
y
\end{pmatrix}=\alpha_{1}\begin{pmatrix}
1 \\
-1
\end{pmatrix}+\alpha_{2}\begin{pmatrix}
1 \\
1
\end{pmatrix} ( x y ) = α 1 ( 1 − 1 ) + α 2 ( 1 1 ) נציב בממ"ל כדי למצוא את α 1 , α 2 \alpha_{1},\alpha_{2} α 1 , α 2
( 1 1 x − 1 1 y ) → ( 1 1 x 0 2 x + y ) → ( 1 1 x 0 1 x + y 2 ) → ( 1 0 x − x + y 2 0 1 x + y 2 ) \left(\begin{array}{cc|c}
1 & 1 & x \\
-1 & 1 & y
\end{array}\right)\to \begin{pmatrix}
1 & 1 & x \\
0 & 2 & x+y
\end{pmatrix}\to \begin{pmatrix}
1 & 1 & x \\
0 & 1 & \frac{x+y}{2}
\end{pmatrix}\to \begin{pmatrix}
1 & 0 & x-\frac{x+y}{2} \\
0 & 1 & \frac{x+y}{2}
\end{pmatrix} ( 1 − 1 1 1 x y ) → ( 1 0 1 2 x x + y ) → ( 1 0 1 1 x 2 x + y ) → ( 1 0 0 1 x − 2 x + y 2 x + y ) = ( 1 0 x − y 2 0 1 x + y 2 ) =\begin{pmatrix}
1 & 0 & \frac{x-y}{2} \\
0 & 1 & \frac{x+y}{2}
\end{pmatrix} = ( 1 0 0 1 2 x − y 2 x + y ) כלומר: ( x y ) = ( x − y 2 ) ( 1 − 1 ) + ( x + y 2 ) ( 1 1 ) \begin{pmatrix}x\\y\end{pmatrix}=\left( \frac{x-y}{2} \right)\begin{pmatrix}1\\-1\end{pmatrix}+\left( \frac{x+y}{2} \right)\begin{pmatrix}1\\1\end{pmatrix} ( x y ) = ( 2 x − y ) ( 1 − 1 ) + ( 2 x + y ) ( 1 1 ) T T T
T ( x y ) = ( x − y 2 ) T ( 1 − 1 ) + ( x + y 2 ) T ( 1 1 ) T\begin{pmatrix}
x \\
y
\end{pmatrix}=\left( \frac{x-y}{2} \right)T\begin{pmatrix}
1 \\
-1
\end{pmatrix}+\left( \frac{x+y}{2} \right)T\begin{pmatrix}
1 \\
1
\end{pmatrix} T ( x y ) = ( 2 x − y ) T ( 1 − 1 ) + ( 2 x + y ) T ( 1 1 ) "במתמטיקה, אתה צריך הגדיר הגדרות מדוייקות … אתה מקריץ'!" - יוסי.
= ( x − y 2 ) ( 1 3 ) + ( x + y 2 ) ( 2 7 ) = ( ( x − y 2 ) + 2 ( x + y 2 ) 3 ( x − y 2 ) + 7 ( x + y 2 ) ) = ( x − y 2 + x − y 3 x − 3 y + 7 x + 7 y 2 ) =\left( \frac{x-y}{2} \right)\begin{pmatrix}
1\\3
\end{pmatrix}+\left( \frac{x+y}{2} \right)\begin{pmatrix}
2\\7
\end{pmatrix}=\begin{pmatrix}
\left( \frac{x-y}{2} \right)+2\left( \frac{x+y}{2} \right) \\
3\left( \frac{x-y}{2} \right)+7\left( \frac{x+y}{2} \right)
\end{pmatrix}=\begin{pmatrix}
\frac{x-y}{2}+x-y \\
\frac{3x-3y+7x+7y}{2}
\end{pmatrix} = ( 2 x − y ) ( 1 3 ) + ( 2 x + y ) ( 2 7 ) = ( ( 2 x − y ) + 2 ( 2 x + y ) 3 ( 2 x − y ) + 7 ( 2 x + y ) ) = ( 2 x − y + x − y 2 3 x − 3 y + 7 x + 7 y ) = ( x − y + 2 x + 2 y 2 5 x + 2 y ) = ( 3 x + y 2 5 x + 2 y ) =\begin{pmatrix}
\frac{x-y+2x+2y}{2} \\
5x+2y
\end{pmatrix}=\begin{pmatrix}
\frac{3x+y}{2} \\
5x+2y
\end{pmatrix} = ( 2 x − y + 2 x + 2 y 5 x + 2 y ) = ( 2 3 x + y 5 x + 2 y ) כך קיבלנו את ההעתקה: T ( x y ) = ( 3 x + y 2 5 x + 2 y ) T\begin{pmatrix}x\\y\end{pmatrix}=\begin{pmatrix}\frac{3x+y}{2}\\5x+2y\end{pmatrix} T ( x y ) = ( 2 3 x + y 5 x + 2 y ) מה קרה פה? קיבלנו את ההעתקה על הבסיס והגענו להעתקה הכללית.
חוזרים לפורמליות
משפט (משפט קשור לסיפורים)
יהיו V , W V,W V , W F \mathbb{F} F B = { v ‾ 1 , … , v ‾ n } B=\left\{ \underline{v}_{1},\dots,\underline{v}_{n} \right\} B = { v 1 , … , v n } V V V A = { w ‾ 1 , … , w ‾ n } A=\left\{ \underline{w}_{1},\dots,\underline{w}_{n} \right\} A = { w 1 , … , w n } W W W T : V → W T:V\to W T : V → W v ‾ = α 1 v ‾ 1 + ⋯ + α v ‾ n \underline{v}=\alpha_{1}\underline{v}_{1}+\dots+\alpha \underline{v}_{n} v = α 1 v 1 + ⋯ + α v n α 1 , … , α n ∈ F \alpha_{1},\dots,\alpha_{n}\in \mathbb{F} α 1 , … , α n ∈ F T ( v ‾ ) = T ( α 1 v ‾ 1 + ⋯ + α n v ‾ n ) = α 1 w ‾ 1 + ⋯ + α n w ‾ n T(\underline{v})=T(\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n})=\alpha_{1}\underline{w}_{1}+\dots+\alpha_{n}\underline{w}_{n} T ( v ) = T ( α 1 v 1 + ⋯ + α n v n ) = α 1 w 1 + ⋯ + α n w n
T T T T T T T ( v ‾ i ) = w ‾ i T(\underline{v}_{i})=\underline{w}_{i} T ( v i ) = w i i i i אם A A A W W W T T T
הוכחה: (1)
רורב רורב רורב נראה כי T T T u ‾ 1 , u ‾ 2 ∈ V \underline{u}_{1},\underline{u}_{2}\in V u 1 , u 2 ∈ V u ‾ 1 = α 1 v ‾ 1 + ⋯ + α n v ‾ n u ‾ 2 = β 1 v ‾ 1 + ⋯ + β n v ‾ n \begin{matrix}\underline{u}_{1}=\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n}\\\underline{u}_{2}=\beta_{1}\underline{v}_{1}+\dots+\beta_{n}\underline{v}_{n}\end{matrix} u 1 = α 1 v 1 + ⋯ + α n v n u 2 = β 1 v 1 + ⋯ + β n v n
T ( u ‾ 1 + u ‾ 2 ) = T ( ( α 1 + β 1 ) v ‾ 1 + ⋯ + ( α n + β n ) v ‾ n ) T(\underline{u}_{1}+\underline{u}_{2})=T((\alpha_{1}+\beta_{1})\underline{v}_{1}+\dots+(\alpha_{n}+\beta_{n})\underline{v}_{n}) T ( u 1 + u 2 ) = T (( α 1 + β 1 ) v 1 + ⋯ + ( α n + β n ) v n ) = ↓ הגדרת T ( α 1 + β 1 ) w ‾ 1 + ⋯ + ( α n + β n ) w ‾ 1 = α 1 w ‾ 1 + ⋯ + α n w ‾ n + β 1 w ‾ 1 + ⋯ + β n w ‾ n \underset{\begin{matrix}
\downarrow \\
\R{\text{הגדרת T}}
\end{matrix}}{=}(\alpha_{1}+\beta_{1})\underline{w}_{1}+\dots+(\alpha_{n}+\beta_{n})\underline{w}_{1}=\alpha_{1}\underline{w}_{1}+\dots+\alpha_{n}\underline{w}_{n}+\beta_{1}\underline{w}_{1}+\dots+\beta_{n}\underline{w}_{n} ↓ הגדרת T = ( α 1 + β 1 ) w 1 + ⋯ + ( α n + β n ) w 1 = α 1 w 1 + ⋯ + α n w n + β 1 w 1 + ⋯ + β n w n = T ( u ‾ 1 ) + T ( u ‾ 2 ) =T(\underline{u}_{1})+T(\underline{u}_{2}) = T ( u 1 ) + T ( u 2 ) כעת, נראה כי היא שומרת על הכפל בסקלר.u ‾ ∈ V \underline{u} \in V u ∈ V λ ∈ F \lambda \in \mathbb{F} λ ∈ F u ‾ = α 1 v ‾ 1 + ⋯ + α n v ‾ n \underline{u}=\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n} u = α 1 v 1 + ⋯ + α n v n α 1 , … , α n ∈ F \alpha_{1},\dots,\alpha_{n}\in \mathbb{F} α 1 , … , α n ∈ F
T ( λ u ‾ ) = T ( λ ( α 1 v ‾ 1 + ⋯ + α n v ‾ n ) ) = T ( ( λ α 1 ) v ‾ 1 + ⋯ + ( λ α n ) v ‾ n ) T(\lambda \underline{u})=T(\lambda(\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n}))=T((\lambda \alpha_{1})\underline{v}_{1}+\dots+(\lambda\alpha_{n})\underline{v}_{n}) T ( λ u ) = T ( λ ( α 1 v 1 + ⋯ + α n v n )) = T (( λ α 1 ) v 1 + ⋯ + ( λ α n ) v n ) = ( λ α 1 ) w ‾ 1 + ⋯ + ( λ α n ) w ‾ n = λ ( α 1 w ‾ 1 + ⋯ + α n w ‾ n ) = λ T ( α 1 v ‾ 1 + ⋯ + α n v ‾ n ) =(\lambda\alpha_{1})\underline{w}_{1}+\dots+(\lambda\alpha_{n})\underline{w}_{n}=\lambda(\alpha_{1}\underline{w}_{1}+\dots+\alpha_{n}\underline{w}_{n})=\lambda T(\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n}) = ( λ α 1 ) w 1 + ⋯ + ( λ α n ) w n = λ ( α 1 w 1 + ⋯ + α n w n ) = λ T ( α 1 v 1 + ⋯ + α n v n ) = λ T ( u ‾ ) =\lambda T(\underline{u}) = λ T ( u ) ∎
הוכחה: (2)רורב רורב רורב T T T T ( v ‾ i ) = w ‾ i T(\underline{v}_{i})=\underline{w}_{i} T ( v i ) = w i i i i S S S S S S T T T S = T S=T S = T v ‾ ∈ V \underline{v} \in V v ∈ V α 1 , … , α n ∈ F \alpha_{1},\dots ,\alpha_{n}\in \mathbb{F} α 1 , … , α n ∈ F v ‾ = α 1 v ‾ 1 + ⋯ + α n v ‾ n \underline{v}=\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n} v = α 1 v 1 + ⋯ + α n v n
S ( v ‾ ) = S ( α 1 v ‾ 1 + ⋯ + α n v ‾ n ) = α 1 S ( v ‾ 1 ) + ⋯ + α n S ( v ‾ n ) = α 1 w ‾ 1 + ⋯ + α n w ‾ n S(\underline{v})=S(\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n})=\alpha_{1}S(\underline{v}_{1})+\dots+\alpha_{n}S(\underline{v}_{n})=\alpha_{1}\underline{w}_{1}+\dots+\alpha_{n}\underline{w}_{n} S ( v ) = S ( α 1 v 1 + ⋯ + α n v n ) = α 1 S ( v 1 ) + ⋯ + α n S ( v n ) = α 1 w 1 + ⋯ + α n w n ובאופן דומה:
T ( v ‾ ) = T ( α 1 v ‾ 1 + ⋯ + α n v ‾ n ) = α 1 T ( v ‾ 1 ) + ⋯ + α n T ( v ‾ n ) = α 1 w ‾ 1 + ⋯ + α n w ‾ n T(\underline{v})=T(\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n})=\alpha_{1}T(\underline{v}_{1})+\dots+\alpha_{n}T(\underline{v}_{n})=\alpha_{1}\underline{w}_{1}+\dots+\alpha_{n}\underline{w}_{n} T ( v ) = T ( α 1 v 1 + ⋯ + α n v n ) = α 1 T ( v 1 ) + ⋯ + α n T ( v n ) = α 1 w 1 + ⋯ + α n w n ולכן S = T S=T S = T ∎
הוכחה: (3)A = { w ‾ 1 , … , w ‾ n } A=\left\{ \underline{w}_{1},\dots,\underline{w}_{n} \right\} A = { w 1 , … , w n } W W W T T T v ‾ ∈ ker T \underline{v} \in \ker T v ∈ ker T α 1 , … , α n ∈ F \alpha_{1},\dots,\alpha_{n}\in \mathbb{F} α 1 , … , α n ∈ F v ‾ = α 1 v ‾ 1 + ⋯ + α n v ‾ n \underline{v}=\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n} v = α 1 v 1 + ⋯ + α n v n
0 ‾ = T ( v ‾ ) = T ( α 1 v ‾ 1 + ⋯ + α n v ‾ n ) = α 1 w ‾ 1 + ⋯ + α n w ‾ n \underline{0}=T(\underline{v})=T(\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n})=\alpha_{1}\underline{w}_{1}+\dots+\alpha_{n}\underline{w}_{n} 0 = T ( v ) = T ( α 1 v 1 + ⋯ + α n v n ) = α 1 w 1 + ⋯ + α n w n מכיוון ש-A A A α i = 0 \alpha_{i}=0 α i = 0 i i i v ‾ = 0 ‾ \underline{v}=\underline{0} v = 0 ker T = { 0 ‾ } \ker T=\left\{ \underline{0} \right\} ker T = { 0 } T T T dim V = dim W \dim V=\dim W dim V = dim W T T T T T T ∎
ט"ל נקבעת על ידי ערכיה על בסיס של התחום.T : V → W T:V\to W T : V → W { v ‾ 1 , … , v ‾ n } \left\{ \underline{v}_{1},\dots,\underline{v}_{n} \right\} { v 1 , … , v n } V V V T ( v ‾ i ) T(\underline{v}_{i}) T ( v i ) i = 1 , … , n i=1,\dots,n i = 1 , … , n
בכל אחד מהמקרים הבאים מצאו ט"ל המקיימת את הדרישה או הוכיחו שלא קיימת ט"ל שכזו.T : R 2 → R 2 T:\mathbb{R}^2\to \mathbb{R}^2 T : R 2 → R 2 I m T = ker T \mathrm{Im}T=\ker T Im T = ker T T : R 3 → R 3 T:\mathbb{R}^3\to \mathbb{R}^3 T : R 3 → R 3 I m T = ker T \mathrm{Im} T=\ker T Im T = ker T T : R 4 → R 3 T:\mathbb{R}^4\to \mathbb{R}^3 T : R 4 → R 3 I m T = s p { ( 1 1 0 ) , ( 0 1 1 ) } \mathrm{Im}T=sp\left\{ \begin{pmatrix}1\\1\\0\end{pmatrix},\begin{pmatrix}0\\1\\1\end{pmatrix} \right\} Im T = s p ⎩ ⎨ ⎧ 1 1 0 , 0 1 1 ⎭ ⎬ ⎫ ker T = s p { ( 0 1 1 0 ) , ( 1 1 0 0 ) } \ker T=sp\left\{ \begin{pmatrix}0\\1\\1\\0\end{pmatrix},\begin{pmatrix}1\\1\\0\\0\end{pmatrix} \right\} ker T = s p ⎩ ⎨ ⎧ 0 1 1 0 , 1 1 0 0 ⎭ ⎬ ⎫ T ( 1 2 0 − 1 ) = ( 1 1 0 0 ) T\begin{pmatrix}1&2\\0&-1\end{pmatrix}=\begin{pmatrix}1\\1\\0\\0\end{pmatrix} T ( 1 0 2 − 1 ) = 1 1 0 0 T ( − 1 − 2 3 3 ) = ( 1 1 1 1 ) T\begin{pmatrix}-1&-2\\3&3\end{pmatrix}=\begin{pmatrix}1\\1\\1\\1\end{pmatrix} T ( − 1 3 − 2 3 ) = 1 1 1 1 T ( 1 2 3 1 ) = ( 0 1 0 1 ) T\begin{pmatrix}1&2\\3&1\end{pmatrix}=\begin{pmatrix}0\\1\\0\\1\end{pmatrix} T ( 1 3 2 1 ) = 0 1 0 1
פתרון א': E = { e 1 , e 2 } E=\left\{ e_{1},e_{2} \right\} E = { e 1 , e 2 }
T ( e 1 ) = e 2 T ( e 2 ) = 0 ‾ T(e_{1})=e_{2} \qquad T(e_{2})=\underline{0} T ( e 1 ) = e 2 T ( e 2 ) = 0 כעת בואו נראה שזה באמת עושה את העבודה.
I m T = ↓ לפי משפט s p { T ( e 1 ) , T ( e 2 ) } = s p { e 2 , 0 } = s p { e 2 } \mathrm{Im}T \underset{\begin{matrix}
\downarrow \\
\R{\text{לפי משפט}}
\end{matrix}}{=}sp\left\{ T(e_{1}),T(e_{2}) \right\}=sp\left\{ e_{2},0 \right\}=sp\left\{ e_{2} \right\} Im T ↓ לפי משפט = s p { T ( e 1 ) , T ( e 2 ) } = s p { e 2 , 0 } = s p { e 2 } dim I m T + dim ker T = 2 ⟹ dim ker T = 1 \dim \mathrm{Im}T+\dim \ker T=2 \implies \dim \ker T=1 dim Im T + dim ker T = 2 ⟹ dim ker T = 1 e 2 ∈ ker T ⟹ ker T = s p { e 2 } e_{2} \in \ker T\implies \ker T=sp\left\{ e_{2} \right\} e 2 ∈ ker T ⟹ ker T = s p { e 2 } ⟹ I m T = ker T \implies \mathrm{Im}T=\ker T ⟹ Im T = ker T פתרון ב':
dim I m T + dim ker T = 3 \dim \mathrm{Im}T+\dim \ker T=3 dim Im T + dim ker T = 3 dim I m T = dim ker T = 1.5 \dim \mathrm{Im}T=\dim \ker T=1.5 dim Im T = dim ker T = 1.5 מה שלא יכול להתקיים שכן מימד 1.5 1.5 1.5
פתרון ג': ker T \ker T ker T R 4 \mathbb{R}^4 R 4
( 1 1 0 0 0 1 1 0 0 0 1 0 0 0 0 1 ) \begin{pmatrix}
1 & 1 & 0 & 0 \\
0 & 1 & 1 & 0 \\
0 & 0 & 1 & 0 \\
0 & 0 & 0 & 1
\end{pmatrix} 1 0 0 0 1 1 0 0 0 1 1 0 0 0 0 1 ולכן { ( 0 1 1 0 ) , ( 1 1 0 0 ) , ( 0 0 1 0 ) , ( 0 0 0 1 ) } \left\{ \begin{pmatrix}0\\1\\1\\0\end{pmatrix},\begin{pmatrix}1\\1\\0\\0\end{pmatrix},\begin{pmatrix}0\\0\\1\\0\end{pmatrix},\begin{pmatrix}0\\0\\0\\1\end{pmatrix} \right\} ⎩ ⎨ ⎧ 0 1 1 0 , 1 1 0 0 , 0 0 1 0 , 0 0 0 1 ⎭ ⎬ ⎫ R 4 \mathbb{R}^4 R 4
T ( 1 1 0 0 ) = ( 0 0 0 ) T ( 0 1 1 0 ) = ( 0 0 0 ) T\begin{pmatrix}
1\\1\\0\\0
\end{pmatrix}=\begin{pmatrix}
0 \\
0 \\
0
\end{pmatrix} \qquad T\begin{pmatrix}
0 \\
1 \\
1 \\
0
\end{pmatrix}=\begin{pmatrix}
0 \\
0 \\
0
\end{pmatrix} T 1 1 0 0 = 0 0 0 T 0 1 1 0 = 0 0 0 T ( 0 0 1 0 ) = ( 1 1 0 ) T ( 0 0 0 1 ) = ( 0 1 1 ) T\begin{pmatrix}
0 \\
0 \\
1 \\
0
\end{pmatrix}=\begin{pmatrix}
1 \\
1 \\
0
\end{pmatrix} \qquad T\begin{pmatrix}
0 \\
0 \\
0 \\
1
\end{pmatrix}=\begin{pmatrix}
0 \\
1 \\
1
\end{pmatrix} T 0 0 1 0 = 1 1 0 T 0 0 0 1 = 0 1 1 I m T = ↓ לפי משפט s p { T ( 1 1 0 0 ) , T ( 0 1 1 0 ) , T ( 0 0 1 0 ) , T ( 0 0 0 1 ) } = s p { ( 0 0 0 ) , ( 0 0 0 ) , ( 1 1 0 ) , ( 0 1 1 ) } \mathrm{Im}T\underset{\begin{matrix}
\downarrow \\
\R{\text{לפי משפט}}
\end{matrix}}{=}sp\left\{ T\begin{pmatrix}
1 \\
1 \\
0 \\
0
\end{pmatrix},T\begin{pmatrix}
0 \\
1 \\
1 \\
0
\end{pmatrix},T\begin{pmatrix}
0 \\
0 \\
1 \\
0
\end{pmatrix},T\begin{pmatrix}
0 \\
0 \\
0 \\
1
\end{pmatrix} \right\}=sp\left\{ \begin{pmatrix}
0 \\
0 \\
0
\end{pmatrix},\begin{pmatrix}
0 \\
0 \\
0
\end{pmatrix},\begin{pmatrix}
1 \\
1 \\
0
\end{pmatrix},\begin{pmatrix}
0 \\
1 \\
1
\end{pmatrix} \right\} Im T ↓ לפי משפט = s p ⎩ ⎨ ⎧ T 1 1 0 0 , T 0 1 1 0 , T 0 0 1 0 , T 0 0 0 1 ⎭ ⎬ ⎫ = s p ⎩ ⎨ ⎧ 0 0 0 , 0 0 0 , 1 1 0 , 0 1 1 ⎭ ⎬ ⎫ I m T = s p { ( 1 0 0 ) , ( 0 1 1 ) } \mathrm{Im}T=sp\left\{ \begin{pmatrix}
1 \\
0 \\
0
\end{pmatrix},\begin{pmatrix}
0 \\
1 \\
1
\end{pmatrix} \right\} Im T = s p ⎩ ⎨ ⎧ 1 0 0 , 0 1 1 ⎭ ⎬ ⎫ dim I m T ⏟ 2 + dim ker T = 4 ⟹ dim ker T = 2 \underbrace{\dim \mathrm{Im}T}_{2}+\dim \ker T=4 \implies \dim \ker T=2 2 dim Im T + dim ker T = 4 ⟹ dim ker T = 2 ⟹ ker T = s p { ( 1 1 0 0 ) , ( 0 1 1 0 ) } \implies \ker T=sp\left\{ \begin{pmatrix}
1 \\
1 \\
0 \\
0
\end{pmatrix},\begin{pmatrix}
0 \\
1 \\
1 \\
0
\end{pmatrix} \right\} ⟹ ker T = s p ⎩ ⎨ ⎧ 1 1 0 0 , 0 1 1 0 ⎭ ⎬ ⎫ כיוון ששניהם בגרעין והם בת"ל.פתרון ד':
2 ( 1 2 0 − 1 ) + 1 ( − 1 − 2 3 3 ) + ( − 1 ) ( 1 2 3 1 ) = ( 0 0 0 0 ) 2\begin{pmatrix}
1 & 2 \\
0 & -1
\end{pmatrix}+1\begin{pmatrix}
-1 & -2 \\
3 & 3
\end{pmatrix}+(-1)\begin{pmatrix}
1 & 2 \\
3 & 1
\end{pmatrix}=\begin{pmatrix}
0 & 0 \\
0 & 0
\end{pmatrix} 2 ( 1 0 2 − 1 ) + 1 ( − 1 3 − 2 3 ) + ( − 1 ) ( 1 3 2 1 ) = ( 0 0 0 0 ) 2 T ( 1 2 0 − 1 ) + T ( − 1 − 2 3 3 ) − T ( 1 2 3 1 ) = T ( 0 0 0 0 ) 2T\begin{pmatrix}
1 & 2 \\
0 & -1
\end{pmatrix}+T\begin{pmatrix}
-1 & -2 \\
3 & 3
\end{pmatrix}-T\begin{pmatrix}
1 & 2 \\
3 & 1
\end{pmatrix}=T\begin{pmatrix}
0 & 0 \\
0 & 0
\end{pmatrix} 2 T ( 1 0 2 − 1 ) + T ( − 1 3 − 2 3 ) − T ( 1 3 2 1 ) = T ( 0 0 0 0 ) 2 ( 1 1 0 0 ) + ( 1 1 1 1 ) − ( 0 1 0 1 ) ≠ ( 0 0 0 0 ) 2\begin{pmatrix}
1 \\
1 \\
0 \\
0
\end{pmatrix}+\begin{pmatrix}
1 \\
1 \\
1 \\
1
\end{pmatrix}-\begin{pmatrix}
0 \\
1 \\
0 \\
1
\end{pmatrix}\neq\begin{pmatrix}
0 \\
0 \\
0 \\
0
\end{pmatrix} 2 1 1 0 0 + 1 1 1 1 − 0 1 0 1 = 0 0 0 0 אזי, לא קיימת העתקה כזו.
יהא V , W V,W V , W T : V → W T:V\to W T : V → W α 1 , … , α n ∈ F \alpha_{1},\dots,\alpha_{n}\in \mathbb{F} α 1 , … , α n ∈ F v ‾ 1 , … , v ‾ n ∈ V \underline{v}_{1},\dots,\underline{v}_{n} \in V v 1 , … , v n ∈ V
α 1 v ‾ 1 + ⋯ + α n v ‾ n = 0 \alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n}=0 α 1 v 1 + ⋯ + α n v n = 0 אזי:
α 1 T ( v ‾ 1 ) + ⋯ + α n T ( v ‾ n ) = 0 ‾ \alpha_{1}T(\underline{v}_{1})+\dots+\alpha_{n}T(\underline{v}_{n})=\underline{0} α 1 T ( v 1 ) + ⋯ + α n T ( v n ) = 0
הוכחה:
רורב רורב רורב ∎
אם v ‾ 1 , … , v ‾ n ∈ V \underline{v}_{1},\dots,\underline{v}_{n}\in V v 1 , … , v n ∈ V T ( v ‾ 1 ) , … , T ( v ‾ n ) T(\underline{v}_{1}),\dots,T(\underline{v}_{n}) T ( v 1 ) , … , T ( v n )
אם T ( v ‾ 1 , … , T ( v ‾ n ) ) T(\underline{v}_{1},\dots,T(\underline{v}_{n})) T ( v 1 , … , T ( v n )) v ‾ 1 , … , v ‾ n \underline{v}_{1},\dots,\underline{v}_{n} v 1 , … , v n
אם T T T T : V → W T:V\to W T : V → W T ( v ‾ 1 ) , … , T ( v ‾ n ) T(\underline{v}_{1}),\dots,T(\underline{v}_{n}) T ( v 1 ) , … , T ( v n ) v ‾ 1 , … , v ‾ n \underline{v}_{1},\dots,\underline{v}_{n} v 1 , … , v n
הוכחה: ("ואני אפילו לא אומר לכם ברור הפעם" - יוסי)T : V → W T:V\to W T : V → W T ( v ‾ 1 ) , … , T ( v ‾ n ) T(\underline{v}_{1}),\dots,T(\underline{v}_{n}) T ( v 1 ) , … , T ( v n ) α 1 , … , α n \alpha_{1},\dots,\alpha_{n} α 1 , … , α n
α 1 T ( v ‾ 1 ) + ⋯ + α n T ( v ‾ n ) = 0 ‾ W \alpha_{1}T(\underline{v}_{1})+\dots+\alpha_{n}T(\underline{v}_{n})=\underline{0}_{W} α 1 T ( v 1 ) + ⋯ + α n T ( v n ) = 0 W T ( α 1 v ‾ 1 + ⋯ + α n v ‾ n ) = 0 ‾ W T(\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n})=\underline{0}_{W} T ( α 1 v 1 + ⋯ + α n v n ) = 0 W אבל T T T ker T = { 0 ‾ W } \ker T=\left\{ \underline{0}_{W} \right\} ker T = { 0 W } α 1 v ‾ 1 + ⋯ + α n v ‾ n = 0 ‾ V \alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n}=\underline{0}_{V} α 1 v 1 + ⋯ + α n v n = 0 V α \alpha α v ‾ 1 , … , v ‾ n \underline{v}_{1},\dots,\underline{v}_{n} v 1 , … , v n ∎
איזומורפיזם
יהיו V , W V,W V , W F \mathbb{F} F T : V → W T:V\to W T : V → W T T T איזומורפיזם .V V V W W W איזומורפים ונסמן V ≅ W V \cong W V ≅ W
T ( a b c d ) = ( a b c d ) T : R 4 → R 2 × 2 T\begin{pmatrix}
a\\b\\c\\d
\end{pmatrix}=\begin{pmatrix}
a & b\\c & d
\end{pmatrix} \qquad \qquad T:\mathbb{R}^4\to \mathbb{R}^{2\times 2} T a b c d = ( a c b d ) T : R 4 → R 2 × 2 ברור ש-T T T R 4 ≅ R 2 × 2 \mathbb{R}^4 \cong\mathbb{R}^{2\times 2} R 4 ≅ R 2 × 2
T ( a b c d ) = a x 3 + b x 2 + c x + d T : R 2 × 2 → R 3 [ x ] T\begin{pmatrix}
a & b\\c & d
\end{pmatrix}=ax^3+bx^2+cx+d \qquad \qquad T:\mathbb{R}^{2\times 2}\to \mathbb{R}_{3}[x] T ( a c b d ) = a x 3 + b x 2 + c x + d T : R 2 × 2 → R 3 [ x ] T T T R 2 × 2 ≅ R 3 [ x ] \mathbb{R}^{2\times2}\cong\mathbb{R}_{3}[x] R 2 × 2 ≅ R 3 [ x ] R 3 ≆ R 2 × 2 \mathbb{R}^3 \ncong\mathbb{R}^{2\times2} R 3 ≆ R 2 × 2
הגדרה 6 (איזומופריזם יחס שקילות)
איזומורפיזם T T T איזומורפיזם יחס שקילות אם הוא מקיים:
רפלקסיביות: לכל מ"ו V V V V ≅ V V \cong V V ≅ V
סימטריות: V ≅ W ⟺ W ≅ V V \cong W \iff W \cong V V ≅ W ⟺ W ≅ V
טרנזיטיביות: U ≅ V U \cong V U ≅ V V ≅ W V \cong W V ≅ W U ≅ W U \cong W U ≅ W
יהיו V , W V,W V , W F \mathbb{F} F
V ≅ W ⟺ dim V = dim W V \cong W \iff \dim V=\dim W V ≅ W ⟺ dim V = dim W הוכחה: { v ‾ 1 , … , v ‾ n } \left\{ \underline{v}_{1},\dots,\underline{v}_{n} \right\} { v 1 , … , v n } V V V { w ‾ 1 , … , w ‾ n } \left\{ \underline{w}_{1},\dots,\underline{w}_{n} \right\} { w 1 , … , w n } W W W T : V → W T:V\to W T : V → W
v ‾ = α 1 v ‾ 1 + ⋯ + α n v ‾ n , T ( v ‾ ) = T ( α 1 v ‾ 1 + … . + α n v ‾ n ) = α 1 w ‾ 1 + ⋯ + α n w ‾ n \underline{v}=\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n},\;T(\underline{v})=T(\alpha_{1}\underline{v}_{1}+\dots.+\alpha_{n}\underline{v}_{n})=\alpha_{1}\underline{w}_{1}+\dots+\alpha_{n}\underline{w}_{n} v = α 1 v 1 + ⋯ + α n v n , T ( v ) = T ( α 1 v 1 + … . + α n v n ) = α 1 w 1 + ⋯ + α n w n ע"פ משפט , נקבל כי T T T V ≅ W V \cong W V ≅ W T T T T T T dim V = dim W \dim V=\dim W dim V = dim W ∎
כל מ"ו ממימד n n n F \mathbb{F} F F n \mathbb{F}^n F n
פעולות בין העתקות ליניאריות
יהיו V , W V,W V , W F \mathbb{F} F S , T : V → W S,T:V\to W S , T : V → W α ∈ F \alpha \in \mathbb{F} α ∈ F
סכום של ט"ל הוא ( S + T ) ( v ‾ ) = S ( v ‾ ) + T ( v ‾ ) (S+T)(\ \underline{v}\ )=S(\ \underline{v}\ )+T(\ \underline{v}\ ) ( S + T ) ( v ) = S ( v ) + T ( v ) כפל בסקלר של ט"ל הוא ( α T ) ( v ‾ ) = α T ( v ‾ ) (\alpha T)(\ \underline{v}\ )=\alpha T(\ \underline{v}\ ) ( α T ) ( v ) = α T ( v ) v ‾ ∈ V \underline{v} \in V v ∈ V
אם S , T S,T S , T ⟸ \impliedby ⟸ S + T S+T S + T α T \alpha T α T
S ( a b ) = ( 0 3 1 − 1 ) ( a b ) T ( a b ) = ( 1 2 0 − 1 ) ( a b ) S\begin{pmatrix}
a \\ b
\end{pmatrix}=\begin{pmatrix}
0&3\\1&-1
\end{pmatrix}\begin{pmatrix}
a \\ b
\end{pmatrix} \qquad T\begin{pmatrix}
a \\ b
\end{pmatrix}=\begin{pmatrix}
1 & 2\\0 & -1
\end{pmatrix}\begin{pmatrix}
a \\ b
\end{pmatrix} S ( a b ) = ( 0 1 3 − 1 ) ( a b ) T ( a b ) = ( 1 0 2 − 1 ) ( a b ) כלומר:
S ( a , b ) = ( 3 b , a − b ) T ( a , b ) = ( a + 2 b , − b ) S(a,b)=(3b,a-b) \qquad T(a,b)=(a+2b,-b) S ( a , b ) = ( 3 b , a − b ) T ( a , b ) = ( a + 2 b , − b ) ( S + T ) ( a b ) = ( 0 3 1 − 1 ) ( a b ) + ( 1 2 0 − 1 ) ( a b ) = ( ( 0 3 1 − 1 ) + ( 1 2 0 − 1 ) ) ( a b ) (S+T)\begin{pmatrix}
a\\b
\end{pmatrix}=\begin{pmatrix}
0 & 3\\1 & -1
\end{pmatrix}\begin{pmatrix}
a \\ b
\end{pmatrix}+\begin{pmatrix}
1 & 2\\0 & -1
\end{pmatrix}\begin{pmatrix}
a \\ b
\end{pmatrix}=\left(\begin{pmatrix}
0 & 3\\1 & -1
\end{pmatrix}+\begin{pmatrix}
1 & 2\\0 & -1
\end{pmatrix}\right)\begin{pmatrix}
a \\ b
\end{pmatrix} ( S + T ) ( a b ) = ( 0 1 3 − 1 ) ( a b ) + ( 1 0 2 − 1 ) ( a b ) = ( ( 0 1 3 − 1 ) + ( 1 0 2 − 1 ) ) ( a b ) = ( 1 5 1 − 2 ) ( a b ) = ( a + 5 b a − 2 b ) =\begin{pmatrix}
1 & 5\\1 & -2
\end{pmatrix}\begin{pmatrix}
a \\ b
\end{pmatrix}=\begin{pmatrix}
a+5b \\
a-2b
\end{pmatrix} = ( 1 1 5 − 2 ) ( a b ) = ( a + 5 b a − 2 b ) 2 T ( a b ) = ( 2 ( 1 2 0 − 1 ) ) ( a b ) = ( 2 4 0 − 2 ) ( a b ) = ( 2 a + 4 b − 2 b ) 2T\begin{pmatrix}
a \\ b
\end{pmatrix}=\left(2\begin{pmatrix}
1&2\\0&-1
\end{pmatrix}\right)\begin{pmatrix}
a \\ b
\end{pmatrix}=\begin{pmatrix}
2 & 4\\0 & -2
\end{pmatrix}\begin{pmatrix}
a \\ b
\end{pmatrix}=\begin{pmatrix}
2a+4b \\
-2b
\end{pmatrix} 2 T ( a b ) = ( 2 ( 1 0 2 − 1 ) ) ( a b ) = ( 2 0 4 − 2 ) ( a b ) = ( 2 a + 4 b − 2 b ) כפל טרנספורמציות
בעצם זה יהיה הרכבת טרנספורמציות.
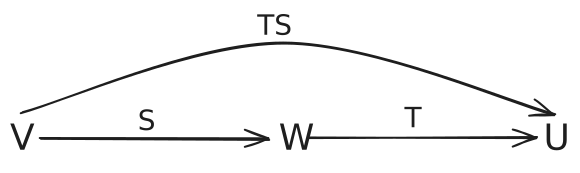
יהיו U , V , W U,V,W U , V , W S : V → W S:V\to W S : V → W T : W → U T:W\to U T : W → U כפל(הרכבת) ט"ל ע"י T S ( v ‾ ) = T ( S ( v ‾ ) ) TS(\ \underline{v}\ )=T(S(\ \underline{v}\ )) TS ( v ) = T ( S ( v ))
S S S T T T
נסתכל על אותן העתקות מהדוגמה ממקודם.
( T S ) ( a b ) = T ( S ( a b ) ) = [ ( 1 2 0 − 1 ) ( 0 3 1 − 1 ) ] ( a b ) = ( 2 1 − 1 1 ) ( a b ) = ( 2 a + b − a + b ) (TS)\begin{pmatrix}
a \\ b
\end{pmatrix}=T\left(S\begin{pmatrix}
a \\ b
\end{pmatrix}\right)=\left[\begin{pmatrix}
1&2\\0&-1
\end{pmatrix}\begin{pmatrix}
0&3\\1&-1
\end{pmatrix}\right]\begin{pmatrix}
a \\ b
\end{pmatrix}=\begin{pmatrix}
2&1\\-1&1
\end{pmatrix}\begin{pmatrix}
a \\ b
\end{pmatrix}=\begin{pmatrix}
2a+b\\-a+b
\end{pmatrix} ( TS ) ( a b ) = T ( S ( a b ) ) = [ ( 1 0 2 − 1 ) ( 0 1 3 − 1 ) ] ( a b ) = ( 2 − 1 1 1 ) ( a b ) = ( 2 a + b − a + b ) ניתן לעשות זאת גם ידנית.
( S T ) ( a b ) = S ( T ( a b ) ) = ( 0 3 1 − 1 ) ( ( 1 2 0 − 1 ) ( a b ) ) = [ ( 0 3 1 − 1 ) ( 1 2 0 − 1 ) ] ( a b ) (ST)\begin{pmatrix}
a \\ b
\end{pmatrix}=S\left(T\begin{pmatrix}
a \\ b
\end{pmatrix}\right)=\begin{pmatrix}
0 & 3\\1 & -1
\end{pmatrix}\left(\begin{pmatrix}
1&2\\0&-1
\end{pmatrix}\begin{pmatrix}
a \\ b
\end{pmatrix}\right)=\left[\begin{pmatrix}
0 & 3\\1 & -1
\end{pmatrix}\begin{pmatrix}
1 & 2\\0 & -1
\end{pmatrix}\right]\begin{pmatrix}
a \\ b
\end{pmatrix} ( ST ) ( a b ) = S ( T ( a b ) ) = ( 0 1 3 − 1 ) ( ( 1 0 2 − 1 ) ( a b ) ) = [ ( 0 1 3 − 1 ) ( 1 0 2 − 1 ) ] ( a b ) = ( 0 − 3 1 3 ) ( a b ) = ( − 3 b a + 3 b ) =\begin{pmatrix}
0 & -3\\1 & 3
\end{pmatrix}\begin{pmatrix}
a \\ b
\end{pmatrix}=\begin{pmatrix}
-3b\\a+3b
\end{pmatrix} = ( 0 1 − 3 3 ) ( a b ) = ( − 3 b a + 3 b )
S ( a b c d ) = ( a + b 0 c + d 0 ) T ( α β γ δ ) = ( β + δ ) x 3 + δ x 2 + β S\begin{pmatrix}
a & b \\
c & d
\end{pmatrix}=\begin{pmatrix}
a+b \\
0 \\
c+d \\
0
\end{pmatrix} \qquad T\begin{pmatrix}
\alpha\\\beta\\\gamma\\\delta
\end{pmatrix}=(\beta+\delta)x^3+\delta x^2+\beta S ( a c b d ) = a + b 0 c + d 0 T α β γ δ = ( β + δ ) x 3 + δ x 2 + β R 2 × 2 → S R 4 → T R 3 [ x ] \mathbb{R}^{2\times2}\xrightarrow{\quad S \quad }\mathbb{R}^4 \xrightarrow{\quad T \quad}\mathbb{R}_{3}[x] R 2 × 2 S R 4 T R 3 [ x ] T S ( a b c d ) = T ( a + b 0 c + d 0 ) = 0 ∈ R 3 [ x ] TS\begin{pmatrix}
a&b\\c&d
\end{pmatrix}=T\begin{pmatrix}
a+b\\0\\c+d\\0
\end{pmatrix}=0 \in \mathbb{R}_{3}[x] TS ( a c b d ) = T a + b 0 c + d 0 = 0 ∈ R 3 [ x ] נשים לב כי ההפוך S T ST ST אינו מוגדר! .
T ( x y z ) = ( x y 0 ) S ( x y z ) = ( − x y z ) T\begin{pmatrix}
x\\y\\z
\end{pmatrix}=\begin{pmatrix}
x\\y\\0
\end{pmatrix} \qquad S\begin{pmatrix}
x\\y\\z
\end{pmatrix}=\begin{pmatrix}
-x\\y\\z
\end{pmatrix} T x y z = x y 0 S x y z = − x y z R 3 → S R 3 → T R 3 \mathbb{R}^3 \xrightarrow{\quad S \quad}\mathbb{R}^3 \xrightarrow{\quad T \quad}\mathbb{R}^3 R 3 S R 3 T R 3 T S ( x y z ) = T ( − x y z ) = ( − x y 0 ) TS\begin{pmatrix}
x\\y\\z
\end{pmatrix}=T\begin{pmatrix}
-x\\y\\z
\end{pmatrix}=\begin{pmatrix}
-x\\y\\0
\end{pmatrix} TS x y z = T − x y z = − x y 0 S T ( x y z ) = S ( x y 0 ) = ( − x y 0 ) ST\begin{pmatrix}
x\\y\\z
\end{pmatrix}=S\begin{pmatrix}
x\\y\\0
\end{pmatrix}=\begin{pmatrix}
-x\\y\\0
\end{pmatrix} ST x y z = S x y 0 = − x y 0 T S = S T TS=ST TS = ST העתקה הפוכה
תהא T : V → V T:V\to V T : V → V T − 1 T^{-1} T − 1 ההעקתה ההפוכה ומקיימת T − 1 T = T T − 1 = I T^{-1}T=TT^{-1}=I T − 1 T = T T − 1 = I
תהא T : V → V T:V\to V T : V → V T − 1 T^{-1} T − 1
הוכחה:
T − 1 ( v ‾ 1 + v ‾ 2 ) = ↓ v ‾ 1 = T ( w ‾ 1 ) v ‾ 2 = T ( w ‾ 2 ) נסמן T − 1 ( T ( w ‾ 1 ) + T ( w ‾ 2 ) ) = w 1 + w 2 = T − 1 ( v ‾ 1 ) + T − 1 ( v ‾ 2 ) T^{-1}(\underline{v}_{1}+\underline{v}_{2})\underset{\begin{matrix}
\downarrow \\
\begin{matrix}
\underline{v}_{1}=T(\underline{w}_{1}) \\
\underline{v}_{2}=T(\underline{w}_{2})
\end{matrix}\; \R{\text{נסמן }}
\end{matrix}}{=} T^{-1}(T(\underline{w}_{1})+T(\underline{w}_{2}))=w_{1}+w_{2}=T^{-1}(\underline{v}_{1})+T^{-1}(\underline{v}_{2}) T − 1 ( v 1 + v 2 ) ↓ v 1 = T ( w 1 ) v 2 = T ( w 2 ) נסמן = T − 1 ( T ( w 1 ) + T ( w 2 )) = w 1 + w 2 = T − 1 ( v 1 ) + T − 1 ( v 2 ) T − 1 ( α v ‾ ) = ↓ v ‾ = T ( w ‾ ) נסמן T − 1 ( α T ( w ‾ ) ) = T − 1 ( T ( a w ‾ ) ) = α w ‾ = α T − 1 ( v ‾ ) T^{-1}(\alpha \underline{v})\underset{\begin{matrix}
\downarrow \\
\underline{v}=T(\underline{w})\;\R{\text{נסמן }}
\end{matrix}}{=}T^{-1}(\alpha T(\underline{w}))=T^{-1}(T(a\underline{w}))=\alpha \underline{w}=\alpha T^{-1}(\ \underline{v}\ ) T − 1 ( α v ) ↓ v = T ( w ) נסמן = T − 1 ( α T ( w )) = T − 1 ( T ( a w )) = α w = α T − 1 ( v ) ∎
א. בדוגמה האחרונה שראינו, S S S T T T T T T S S S T ( v ‾ ) = A v ‾ T(\underline{v})=A\underline{v} T ( v ) = A v A = ( 1 2 0 − 1 ) A=\begin{pmatrix}1&2\\0&-1\end{pmatrix} A = ( 1 0 2 − 1 )
( T − 1 T ) ( a b ) = T − 1 ( T ( a b ) ) = A − 1 A ( a b ) = ( a b ) (T^{-1}T)\begin{pmatrix}
a\\b
\end{pmatrix}=T^{-1}\left(T\begin{pmatrix}
a\\b
\end{pmatrix}\right)=A^{-1}A\begin{pmatrix}
a\\b
\end{pmatrix}=\begin{pmatrix}
a\\b
\end{pmatrix} ( T − 1 T ) ( a b ) = T − 1 ( T ( a b ) ) = A − 1 A ( a b ) = ( a b ) כלומר, T − 1 ( v ‾ ) = A − 1 v ‾ T^{-1}(\underline{v})=A^{-1}\underline{v} T − 1 ( v ) = A − 1 v
לא חייב להיות T : V → V T:V\to V T : V → V T − 1 T^{-1} T − 1 T : V → W T:V\to W T : V → W
תהא T : V → V T:V\to V T : V → V
על T ⟺ חח"ע T ⟺ הפיכה T \R{\text{ על}} T \iff \R{\text{ חח"ע}} T \iff \R{\text{ הפיכה}} T על T ⟺ חח"ע T ⟺ הפיכה T הוכחה:
רורב רורב רורב מתנאי המשפט, התחום והטווח של T T T V V V dim ( תחום ) = dim ( טווח ) \dim(\R{תחום})=\dim(\R{\text{טווח}}) dim ( תחום ) = dim ( טווח ) T T T ⟺ \iff ⟺ T T T T T T ⟺ \iff ⟺ T T T ∎
T : V → W T:V\to W T : V → W dim V = dim W \dim V=\dim W dim V = dim W
על T ⟺ חח"ע T ⟺ הפיכה T \R{\text{ על}} T \iff \R{\text{ חח"ע}} T \iff \R{\text{ הפיכה}} T על T ⟺ חח"ע T ⟺ הפיכה T
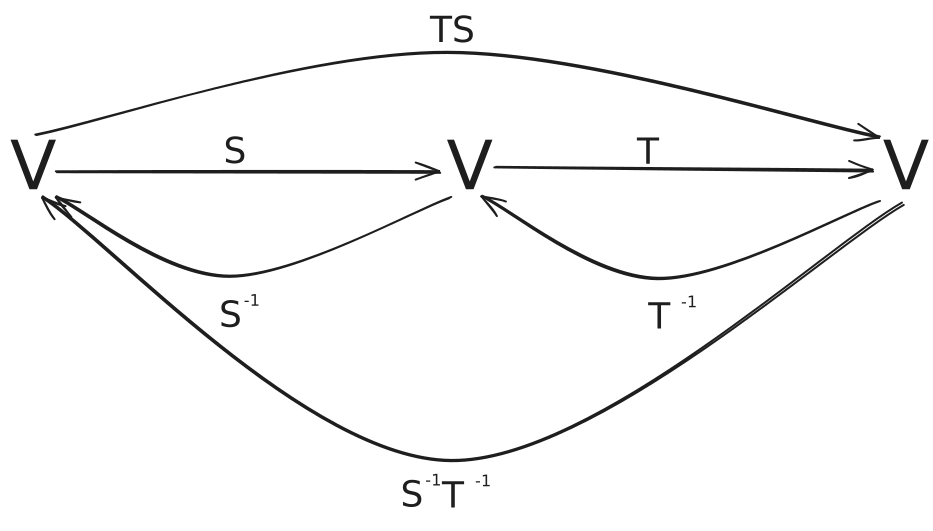
אם T , S : V → V T,S:V\to V T , S : V → V T S TS TS
( T S ) − 1 = S − 1 T − 1 (TS)^{-1}=S^{-1}T^{-1} ( TS ) − 1 = S − 1 T − 1 הוכחה: T S TS TS T T T S S S V V V T S TS TS
( T S ) ( S − 1 T − 1 ) ( v ‾ ) = ↓ הגדרה של הרכבה T ( S ( S − 1 ( T − 1 ( v ‾ ) ) ) ) = T ( T − 1 ( v ‾ ) ) = v ‾ (TS)(S^{-1}T^{-1})(\ \underline{v}\ )\underset{\begin{matrix}
\downarrow \\
\R{\text{הגדרה של}} \\
\R{\text{הרכבה}}
\end{matrix}}{=}T(S(S^{-1}(T^{-1}(\ \underline{v}\ ))))=T(T^{-1}(\ \underline{v}\ ))=\underline{v} ( TS ) ( S − 1 T − 1 ) ( v ) ↓ הגדרה של הרכבה = T ( S ( S − 1 ( T − 1 ( v )))) = T ( T − 1 ( v )) = v ולכן, ( T S ) − 1 = S − 1 T − 1 (TS)^{-1}=S^{-1}T^{-1} ( TS ) − 1 = S − 1 T − 1 ∎
העתקות ליניאריות כמטריצות
יהא F \mathbb{F} F A ∈ F m × n A \in \mathbb{F}^{m\times n} A ∈ F m × n T : F n → F m T:\mathbb{F}^n\to \mathbb{F}^m T : F n → F m T ( v ‾ ) = A v ‾ T(\ \underline{v}\ )=A\underline{v} T ( v ) = A v
T T T I m T \mathrm{Im}T Im T A A A I m T = c o l ( A ) \mathrm{Im}T=col (A) Im T = co l ( A ) מתקיים r ( T ) = r ( A ) r(T)=r(A) r ( T ) = r ( A )
ker T \ker T ker T A x ‾ = 0 ‾ A\underline{x}=\underline{0} A x = 0 n u l l ( T ) null(T) n u ll ( T ) A x ‾ = 0 ‾ A\underline{x}=\underline{0} A x = 0
הוכחה (1): ברור, ראינו.הוכחה: (2)E = { e 1 , e 2 , … , e n } E=\left\{ e_{1},e_{2},\dots,e_{n} \right\} E = { e 1 , e 2 , … , e n } F n \mathbb{F}^n F n
I m T = s p { T ( e 1 ) , T ( e 2 ) , … , T ( e n ) } = s p { A e 1 , A e 2 , … , A e n } = \mathrm{Im}T=sp\left\{ T(e_{1}),T(e_{2}),\dots,T(e_{n}) \right\}=sp\left\{ Ae_{1},Ae_{2},\dots,Ae_{n} \right\}= Im T = s p { T ( e 1 ) , T ( e 2 ) , … , T ( e n ) } = s p { A e 1 , A e 2 , … , A e n } = s p { A ↓ 1 , A ↓ 2 , … , A ↓ n } = c o l ( A ) sp\left\{ A \downarrow 1,A \downarrow 2,\dots,A \downarrow n \right\}=col(A) s p { A ↓ 1 , A ↓ 2 , … , A ↓ n } = co l ( A ) ∎ הוכחה: (3)
r ( T ) = לפי הגדרה dim I m T = לפי (2) dim ( c o l A ) = לפי משפט dim ( r o w A ) = r ( A ) r(T)\underset{\R{\text{לפי הגדרה}}}{=}\dim \mathrm{Im}T \underset{\R{\text{לפי (2)}}}{=}\dim(colA)\underset{\R{\text{לפי משפט}}}{=}\dim(rowA)=r(A) r ( T ) לפי הגדרה = dim Im T לפי (2) = dim ( co l A ) לפי משפט = dim ( ro w A ) = r ( A ) ∎ הוכחה: (4)
v ‾ ∈ ker T ⟺ T ( v ‾ ) = 0 ‾ ⟺ A v ‾ = 0 ‾ ⟺ A x ‾ = 0 ‾ פתרון של v ‾ \underline{v} \in \ker T \iff T(\underline{v})=\underline{0} \iff A\underline{v} =\underline{0} \iff A\underline{x}=\underline{0}\R{\text{ פתרון של }} \underline{v} v ∈ ker T ⟺ T ( v ) = 0 ⟺ A v = 0 ⟺ A x = 0 פתרון של v ∎ הוכחה: (5)ker T \ker T ker T A x ‾ = 0 ‾ A\underline{x}=\underline{0} A x = 0 ∎
נכתוב את משפט המימדים של ט"ל עבור הט"ל T : F n → F m : T ( v ‾ ) = A m × n v ‾ T:\mathbb{F}^n\to \mathbb{F}^m:\;T(\underline{v})=\underset{m\times n}{A}\underline{v} T : F n → F m : T ( v ) = m × n A v
dim F n = dim ker T מימד מרחב הפתרונות של A x ‾ = 0 ‾ = dim P ( A ) + dim I m T ⏟ r ( A ) \dim \mathbb{F}^n=\underbracket{\dim \ker T}_{\begin{matrix}
\R{\text{מימד מרחב}} \\
\R{\text{הפתרונות של}} \\
A\underline{x}=\underline{0} \\
=\dim P(A)
\end{matrix}}+\underbrace{\dim \mathrm{Im}T}_{r(A)} dim F n = מימד מרחב הפתרונות של A x = 0 = dim P ( A ) dim ker T + r ( A ) dim Im T כיוון שכל העתקה למעשה היא מהצורה T ( v ‾ ) = A v ‾ T(\underline{v})=A\underline{v} T ( v ) = A v
מטריצות מייצגות
כל T : F n → F m T:\mathbb{F}^n\to \mathbb{F}^m T : F n → F m T ( v ‾ ) = A v ‾ T(\underline{v})=A\underline{v} T ( v ) = A v A ∈ F m × n A \in \mathbb{F}^{m\times n} A ∈ F m × n
הוכחה: T : F n → F m T:\mathbb{F}^n\to \mathbb{F}^m T : F n → F m { e i } i = 1 n \left\{ e_{i} \right\}_{i=1}^n { e i } i = 1 n F n \mathbb{F}^n F n v ‾ = ( α 1 α 2 ⋮ α n ) \underline{v}=\begin{pmatrix}\alpha_{1}\\\alpha_{2}\\ \vdots\\\alpha_{n}\end{pmatrix} v = α 1 α 2 ⋮ α n
T ( v ‾ ) = T ( α 1 e 1 + ⋯ + α n e n ) = α 1 T ( e 1 ) + ⋯ + α n T ( e n ) = ( T ( e 1 ) … T ( e n ) ) ( α 1 ⋮ α n ) T(\underline{v})=T(\alpha_{1} e_{1}+\dots+\alpha_{n}e_{n})=\alpha_{1}T(e_{1})+\dots+\alpha_{n}T(e_{n})=\begin{pmatrix}
T(e_{1}) & \dots & T(e_{n})
\end{pmatrix}\begin{pmatrix}
\alpha_{1} \\
\vdots \\
\alpha_{n}
\end{pmatrix} T ( v ) = T ( α 1 e 1 + ⋯ + α n e n ) = α 1 T ( e 1 ) + ⋯ + α n T ( e n ) = ( T ( e 1 ) … T ( e n ) ) α 1 ⋮ α n נכתוב T ( e i ) = w ‾ i ∈ F m T(e_{i})=\underline{w}_{i}\in \mathbb{F}^m T ( e i ) = w i ∈ F m
= ( w ‾ 1 w ‾ 2 … w ‾ n ) v ‾ =\begin{pmatrix}
\underline{w}_{1} & \underline{w}_{2} & \dots & \underline{w}_{n}
\end{pmatrix}\underline{v} = ( w 1 w 2 … w n ) v ∎
סיפורים
עבור מקרה כללי, T : V → W T:V\to W T : V → W B = ( v ‾ 1 , … , v ‾ n ) B=(\underline{v}_{1},\dots,\underline{v}_{n}) B = ( v 1 , … , v n ) V V V C = ( w ‾ 1 , … , w ‾ m ) C=(\underline{w}_{1},\dots,\underline{w}_{m}) C = ( w 1 , … , w m ) W W W
[ T ( v ‾ ) ] C = ↑ ∃ α 1 , … , α n ∈ F : v ‾ = α 1 v ‾ 1 + ⋯ + α n v ‾ n [ T ( α 1 v ‾ 1 + ⋯ + α n v ‾ n ) ] C = [ α 1 T ( v ‾ 1 ) + ⋯ + α n T ( v ‾ n ) ] C [T(\ \underline{v}\ )]_{C}\underset{\begin{matrix}
\uparrow \\
\exists\ \alpha_{1},\dots,\alpha_{n}\ \in\ \mathbb{F}:\; \underline{v}\ =\ \alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n}
\end{matrix}}{=}[T(\alpha_{1}\underline{v}_{1}+\dots+\alpha_{n}\underline{v}_{n})]_{C}=[\alpha_{1}T(\underline{v}_{1})+\dots+\alpha_{n}T(\underline{v}_{n})]_{C} [ T ( v ) ] C ↑ ∃ α 1 , … , α n ∈ F : v = α 1 v 1 + ⋯ + α n v n = [ T ( α 1 v 1 + ⋯ + α n v n ) ] C = [ α 1 T ( v 1 ) + ⋯ + α n T ( v n ) ] C = ↓ משפט α 1 [ T ( v ‾ 1 ) ] C + α 2 [ T ( v ‾ 2 ) ] C + ⋯ + α n [ T ( v ‾ n ) ] C = ( [ T ( v ‾ 1 ) ] C … [ T ( v ‾ n ) ] C ) ( α 1 ⋮ α n ) \underset{\begin{matrix}
\downarrow \\
\R{משפט}
\end{matrix}}{=}\alpha_{1}[T(\underline{v}_{1})]_{C}+\alpha_{2}[T(\underline{v}_{2})]_{C}+\dots+\alpha_{n}[T(\underline{v}_{n})]_{C}=\begin{pmatrix}
[T(\underline{v}_{1})]_{C} & \dots & [T(\underline{v}_{n})]_{C}
\end{pmatrix}\begin{pmatrix}
\alpha_{1} \\
\vdots \\
\alpha_{n}
\end{pmatrix} ↓ משפט = α 1 [ T ( v 1 ) ] C + α 2 [ T ( v 2 ) ] C + ⋯ + α n [ T ( v n ) ] C = ( [ T ( v 1 ) ] C … [ T ( v n ) ] C ) α 1 ⋮ α n = ( [ T ( v ‾ 1 ) ] C … [ T ( v ‾ n ) ] C ) [ v ‾ ] B =\begin{pmatrix}
[T(\underline{v}_{1})]_{C} & \dots & [T(\underline{v}_{n})]_{C}
\end{pmatrix}[\ \underline{v}\ ]_{B} = ( [ T ( v 1 ) ] C … [ T ( v n ) ] C ) [ v ] B [ T ( v ‾ ) ] C = ( [ T ( v ‾ 1 ) ] C … [ T ( v ‾ n ) ] C ) ⏟ [ T ] B C [ v ‾ ] B = [ T ] B C [ v ‾ ] B [T(\underline{v})]_{C}=\underbrace{\begin{pmatrix}
[T(\underline{v}_{1})]_{C} & \dots & [T(\underline{v}_{n})]_{C}
\end{pmatrix}}_{[T]_{B}^C}[\ \underline{v}\ ]_{B}=[T]_{B}^C[\ \underline{v}\ ]_{B} [ T ( v ) ] C = [ T ] B C ( [ T ( v 1 ) ] C … [ T ( v n ) ] C ) [ v ] B = [ T ] B C [ v ] B כאשר נקרא ל-[ T ] B C [T]_{B}^C [ T ] B C T : V → W T:V\to W T : V → W B B B C C C
בחזרה לפורמליות
הגדרה 10 (מטרציה מייצגת של ט"ל)
תהא T : V → W T:V\to W T : V → W dim V = n dim W = m \begin{matrix}\dim V=n\\ \dim W=m\end{matrix} dim V = n dim W = m B = ( v ‾ 1 , … , v ‾ n ) B=(\underline{v}_{1},\dots,\underline{v}_{n}) B = ( v 1 , … , v n ) V V V C = ( w ‾ 1 , … , w ‾ m ) C=(\underline{w}_{1},\dots,\underline{w}_{m}) C = ( w 1 , … , w m ) W W W המטריצה המייצגת של T T T B B B C C C [ T ] B C [T]_{B}^C [ T ] B C
[ T ] B C = ( [ T ( v ‾ 1 ) ] C … [ T ( v ‾ n ) ] C ) [T]_{B}^C=\begin{pmatrix}
[T(\underline{v}_{1})]_{C} & \dots & [T(\underline{v}_{n})]_{C}
\end{pmatrix} [ T ] B C = ( [ T ( v 1 ) ] C … [ T ( v n ) ] C ) משפט (שהוכחנו תוך כדי תנועה)
תהא T : V → W T:V\to W T : V → W B B B C C C V V V W W W
[ T ( v ‾ ) ] C = [ T ] B C [ v ‾ ] B [T(\ \underline{v}\ )]_{C}=[T]_{B}^C[\ \underline{v}\ ]_{B} [ T ( v ) ] C = [ T ] B C [ v ] B
אם T : V → V T:V\to V T : V → V B = C B=C B = C [ T ] B B = [ T ] B [T]_{B}^B=[T]_{B} [ T ] B B = [ T ] B [ T ( v ‾ ) ] B = [ T ] B [ v ‾ ] B [T(\ \underline{v}\ )]_{B}=[T]_{B}[\ \underline{v}\ ]_{B} [ T ( v ) ] B = [ T ] B [ v ] B
(יוסי עשה ראנט על למה צריך ללמד קודם וקטורי קורדינטות כדי שנבין מאיפה זה בא ולא סתם להשטיח מטריצות ואז הוא אמר "אני מבין שזה בא מאנשים גדולים יותר ממני, אבל אסור" - יוסי)
נמצא מטריצה מייצגת של:
T : R 3 → R 2 : T ( x y z ) = ( x y ) T:\mathbb{R}^3 \to \mathbb{R}^2:\; T\begin{pmatrix}
x\\y\\z
\end{pmatrix}=\begin{pmatrix}
x\\y
\end{pmatrix} T : R 3 → R 2 : T x y z = ( x y ) נקח E 1 = ( e 1 , e 2 , e 3 ) E_{1}=(e_{1},e_{2},e_{3}) E 1 = ( e 1 , e 2 , e 3 ) R 3 \mathbb{R}^3 R 3 E 2 = ( e 1 , e 2 ) E_{2}=(e_{1},e_{2}) E 2 = ( e 1 , e 2 ) R 2 \mathbb{R}^2 R 2
[ T ] E 1 E 2 = ( [ T ( e 1 ) ] E 2 [ T ( e 2 ) ] E 2 [ T ( e 3 ) ] E 2 ) = ( T ( e 1 ) T ( e 2 ) T ( e 3 ) ) [T]_{E_{1}}^{E_{2}}=\begin{pmatrix}
[T(e_{1})]_{E_{2}} & [T(e_{2})]_{E_{2}} & [T(e_{3})]_{E_{2}}
\end{pmatrix}=\begin{pmatrix}
T(e_{1}) & T(e_{2}) & T(e_{3})
\end{pmatrix} [ T ] E 1 E 2 = ( [ T ( e 1 ) ] E 2 [ T ( e 2 ) ] E 2 [ T ( e 3 ) ] E 2 ) = ( T ( e 1 ) T ( e 2 ) T ( e 3 ) ) T ( 1 0 0 ) = ( 1 0 ) T ( 0 1 0 ) = ( 0 1 ) T ( 0 0 1 ) = ( 0 0 ) T\begin{pmatrix}
1\\0\\0
\end{pmatrix}=\begin{pmatrix}
1\\0
\end{pmatrix} \qquad T\begin{pmatrix}
0\\1\\0
\end{pmatrix}=\begin{pmatrix}
0\\1
\end{pmatrix} \qquad T\begin{pmatrix}
0\\0\\1
\end{pmatrix}=\begin{pmatrix}
0\\0
\end{pmatrix} T 1 0 0 = ( 1 0 ) T 0 1 0 = ( 0 1 ) T 0 0 1 = ( 0 0 )
T : R 2 [ x ] → R 2 × 2 : T ( a x 2 + b x + c ) = ( a + b a − b c + a c − b ) T:\mathbb{R}_{2}[x]\to \mathbb{R}^{2\times2}:\; T(ax^2+bx+c)=\begin{pmatrix}
a+b & a-b \\
c+a & c-b
\end{pmatrix} T : R 2 [ x ] → R 2 × 2 : T ( a x 2 + b x + c ) = ( a + b c + a a − b c − b ) נקח בסיס לא סטנדרטי כדי שיהיה מעניין. B = ( x 2 , x 2 + x , x 2 + x + 1 ) B=(x^2,x^2+x,x^2+x+1) B = ( x 2 , x 2 + x , x 2 + x + 1 ) R 2 [ x ] \mathbb{R}_{2}[x] R 2 [ x ] C = ( ( 1 0 0 0 ) ( 1 1 0 0 ) ( 1 1 1 0 ) ( 1 1 1 1 ) ) C=\begin{pmatrix}\begin{pmatrix}1&0\\0&0\end{pmatrix}&\begin{pmatrix}1&1\\0&0\end{pmatrix}&\begin{pmatrix}1&1\\1&0\end{pmatrix}&\begin{pmatrix}1&1\\1&1\end{pmatrix}\end{pmatrix} C = ( ( 1 0 0 0 ) ( 1 0 1 0 ) ( 1 1 1 0 ) ( 1 1 1 1 ) ) R 2 × 2 \mathbb{R}^{2\times2} R 2 × 2
T ( x 2 ) = ( 1 1 1 0 ) = 0 ⋅ ( 1 0 0 0 ) + 0 ⋅ ( 1 1 0 0 ) + 1 ⋅ ( 1 1 1 0 ) + 0 ⋅ ( 1 1 1 1 ) ⇓ [ T ( x 2 ) ] C = ( 0 0 1 0 ) \begin{matrix}
T(x^2)=\begin{pmatrix}
1&1\\1&0
\end{pmatrix}=0 \cdot \begin{pmatrix}
1&0\\0&0
\end{pmatrix}+0\cdot \begin{pmatrix}
1&1\\0&0
\end{pmatrix}+1\cdot \begin{pmatrix}
1&1\\1&0
\end{pmatrix}+0\cdot \begin{pmatrix}
1&1\\1&1
\end{pmatrix} \\ \Downarrow \\ [T(x^2)]_{C}=\begin{pmatrix}
0\\0\\1\\0
\end{pmatrix}
\end{matrix} T ( x 2 ) = ( 1 1 1 0 ) = 0 ⋅ ( 1 0 0 0 ) + 0 ⋅ ( 1 0 1 0 ) + 1 ⋅ ( 1 1 1 0 ) + 0 ⋅ ( 1 1 1 1 ) ⇓ [ T ( x 2 ) ] C = 0 0 1 0 T ( x 2 + x ) = ( 2 0 1 − 1 ) = 2 ( 1 0 0 0 ) − 1 ( 1 1 0 0 ) + 2 ( 1 1 1 0 ) − 1 ⋅ ( 1 1 1 1 ) ⇓ [ T ( x 2 + x ) ] C = ( 2 − 1 2 − 1 ) \begin{matrix}
T(x^2+x)=\begin{pmatrix}
2&0\\1&-1
\end{pmatrix}=2\begin{pmatrix}
1&0\\0&0
\end{pmatrix}-1\begin{pmatrix}
1&1\\0&0
\end{pmatrix}+2\begin{pmatrix}
1&1\\1&0
\end{pmatrix}-1\cdot \begin{pmatrix}
1&1\\1&1
\end{pmatrix} \\ \Downarrow \\ [T(x^2+x)]_{C}=\begin{pmatrix}
2\\-1\\2\\-1
\end{pmatrix}\end{matrix} T ( x 2 + x ) = ( 2 1 0 − 1 ) = 2 ( 1 0 0 0 ) − 1 ( 1 0 1 0 ) + 2 ( 1 1 1 0 ) − 1 ⋅ ( 1 1 1 1 ) ⇓ [ T ( x 2 + x ) ] C = 2 − 1 2 − 1 T ( x 2 + x + 1 ) = ( 2 0 2 0 ) = 2 ( 1 0 0 0 ) − 2 ( 1 1 0 0 ) + 2 ( 1 1 1 0 ) + 0 ⋅ ( 1 1 1 1 ) ⇓ [ T ( x 2 + x ) ] C = ( 2 − 2 2 0 ) \begin{matrix}
T(x^2+x+1)=\begin{pmatrix}
2 & 0\\2 & 0
\end{pmatrix}=2\begin{pmatrix}
1&0\\0&0
\end{pmatrix}-2\begin{pmatrix}
1&1\\0&0
\end{pmatrix}+2\begin{pmatrix}
1&1\\1&0
\end{pmatrix}+0\cdot \begin{pmatrix}
1&1\\1&1
\end{pmatrix} \\ \Downarrow \\ [T(x^2+x)]_{C}=\begin{pmatrix}
2\\-2\\2\\0
\end{pmatrix}
\end{matrix} T ( x 2 + x + 1 ) = ( 2 2 0 0 ) = 2 ( 1 0 0 0 ) − 2 ( 1 0 1 0 ) + 2 ( 1 1 1 0 ) + 0 ⋅ ( 1 1 1 1 ) ⇓ [ T ( x 2 + x ) ] C = 2 − 2 2 0 [ T ] B C = ( [ T ( x 2 ) ] C [ T ( x 2 + x ) ] C [ T ( x 2 + x + 1 ) ] C ) = ( 0 2 2 0 − 1 − 2 1 2 2 0 − 1 0 ) [T]_{B}^C=\begin{pmatrix}
[T(x^2)]_{C} & [T(x^2+x)]_{C} & [T(x^2+x+1)]_{C}
\end{pmatrix}=\begin{pmatrix}
0 & 2 & 2\\0 & -1 & -2\\1 & 2 & 2\\0 & -1 & 0
\end{pmatrix} [ T ] B C = ( [ T ( x 2 ) ] C [ T ( x 2 + x ) ] C [ T ( x 2 + x + 1 ) ] C ) = 0 0 1 0 2 − 1 2 − 1 2 − 2 2 0
יהיו T , S : V → W T,S:V\to W T , S : V → W B B B V V V C C C W W W
[ T + S ] B C = [ T ] B C + [ S ] B C [T+S]_{B}^C=[T]_{B}^C+[S]_{B}^C [ T + S ] B C = [ T ] B C + [ S ] B C [ α T ] B C = α [ T ] B C [\alpha T]_{B}^C=\alpha[T]_{B}^C [ α T ] B C = α [ T ] B C [ T ] B C = 0 m × n ⟺ T = 0 [T]_{B}^C=\underset{m\times n}{0} \iff T=0 [ T ] B C = m × n 0 ⟺ T = 0 הוכחה:
אם לכל v ‾ ∈ F n \underline{v} \in \mathbb{F}^n v ∈ F n A m × n v ‾ = B m × n v ‾ \underset{m\times n}{A}\underline{v}=\underset{m\times n}{B}\underline{v} m × n A v = m × n B v A = B A=B A = B
נשתמש בתזכורת:
[ T + S ] B C [ v ‾ ] B = ↓ לפי משפט [ ( T + S ) ( v ‾ ) ] C = ↓ הגדרת סכום ט"ל [ T ( v ‾ ) + S ( v ‾ ) ] C = ↓ משפט אודות וקטורי קורדינטות [ T ( v ‾ ) ] C + [ S ( v ‾ ) ] C = ↓ לפי משפט [T+S]_{B}^C[\ \underline{v}\ ]_{B}\underset{\begin{matrix}
\downarrow \\
\R{\text{לפי משפט}}
\end{matrix}}{=}[(T+S)(\underline{v})]_{C}\underset{\begin{matrix}
\downarrow \\
\R{\text{הגדרת סכום ט"ל}}
\end{matrix}}{=}[T(\underline{v})+S(\underline{v})]_{C}\underset{\begin{matrix}
\downarrow \\
\R{\text{משפט אודות}} \\
\R{\text{וקטורי קורדינטות}}
\end{matrix}}{=}[T(\underline{v})]_{C}+[S(\underline{v})]_{C}\underset{\begin{matrix}
\downarrow \\
\R{\text{לפי משפט}}
\end{matrix}}{=} [ T + S ] B C [ v ] B ↓ לפי משפט = [( T + S ) ( v ) ] C ↓ הגדרת סכום ט"ל = [ T ( v ) + S ( v ) ] C ↓ משפט אודות וקטורי קורדינטות = [ T ( v ) ] C + [ S ( v ) ] C ↓ לפי משפט = [ T ] B C [ v ‾ ] B + [ S ] B C [ v ‾ ] B = ↓ דיסט’ ( [ T ] B C + [ S ] B C ) [ v ‾ ] B [T]_{B}^C[\ \underline{v}\ ]_{B}+[S]_{B}^C[\ \underline{v}\ ]_{B}\underset{\begin{matrix}
\downarrow \\
\R{\text{דיסט'}}
\end{matrix}}{=}([T]_{B}^C+[S]_{B}^C)[\ \underline{v}\ ]_{B} [ T ] B C [ v ] B + [ S ] B C [ v ] B ↓ דיסט’ = ([ T ] B C + [ S ] B C ) [ v ] B זה קורה לכל [ v ‾ ] B [\ \underline{v}\ ]_{B} [ v ] B
[ T + S ] B C = [ T ] B C + [ S ] B C [T+S]_{B}^C=[T]_{B}^C+[S]_{B}^C [ T + S ] B C = [ T ] B C + [ S ] B C T = 0 ⟹ [ T ] B C = 0 T=0 \implies [T]_{B}^C=0 T = 0 ⟹ [ T ] B C = 0 [ T ] B C = 0 ⟹ ( [ T ( v ‾ 1 ) ] C , [ T ( v ‾ 2 ) ] C , … , [ T ( v ‾ n ) ] C ) = 0 m × n ⟹ T = 0 [T]_{B}^C=0 \implies ([T(\underline{v}_{1})]_{C},[T(\underline{v}_{2})]_{C},\dots,[T(\underline{v}_{n})]_{C})=\underset{m\times n}{0} \implies T=0 [ T ] B C = 0 ⟹ ([ T ( v 1 ) ] C , [ T ( v 2 ) ] C , … , [ T ( v n ) ] C ) = m × n 0 ⟹ T = 0 ∎
מטריצות מייצגות וכפל
תהי S S S T T T
V בסיס B → S U בסיס C → T W בסיס D \underset{\R{\text{בסיס B}}}{V}\xrightarrow{\quad S \quad}\underset{\R{\text{בסיס C}}}{U}\xrightarrow{\quad T \quad}\underset{\R{\text{בסיס D}}}{W} בסיס B V S בסיס C U T בסיס D W אזי:
[ T S ] B D = [ T ] C D [ S ] B C [TS]_{B}^D=[T]_{C}^D[S]_{B}^C [ TS ] B D = [ T ] C D [ S ] B C הוכחה:
[ T S ] B D = ↓ לפי משפט [ ( T S ) ( v ‾ ) ] D = ↓ הג’ העתקה [ T ( S ( v ‾ ) ) ] D = ↓ לפי משפט [ T ] C D [ S ( v ‾ ) ] C = ↓ לפי משפט [ T ] C D ( [ S ] B C [ v ‾ ] B ) [TS]_{B}^D \underset{\begin{matrix}
\downarrow \\
\R{\text{לפי משפט}}
\end{matrix}}{=}[(TS)(\underline{v})]_{D}\underset{\begin{matrix}
\downarrow \\
\R{\text{הג' העתקה}}
\end{matrix}}{=}[T(S(\underline{v}))]_{D}\underset{\begin{matrix}
\downarrow \\
\R{\text{לפי משפט}}
\end{matrix}}{=}[T]_{C}^D[S(\underline{v})]_{C}\underset{\begin{matrix}
\downarrow \\
\R{\text{לפי משפט}}
\end{matrix}}{=}[T]_{C}^D([S]_{B}^C[\ \underline{v}\ ]_{B}) [ TS ] B D ↓ לפי משפט = [( TS ) ( v ) ] D ↓ הג’ העתקה = [ T ( S ( v )) ] D ↓ לפי משפט = [ T ] C D [ S ( v ) ] C ↓ לפי משפט = [ T ] C D ([ S ] B C [ v ] B ) = ↓ אסוצ’ במטריצות ( [ T ] C D [ S ] B C ) [ v ‾ ] B \underset{\begin{matrix}
\downarrow \\
\R{\text{אסוצ' במטריצות}}
\end{matrix}}{=}([T]_{C}^D[S]_{B}^C)[\ \underline{v}\ ]_{B} ↓ אסוצ’ במטריצות = ([ T ] C D [ S ] B C ) [ v ] B כלומר:
[ T S ] B D = [ T ] C D [ S ] B C [TS]_{B}^D=[T]_{C}^D[S]_{B}^C [ TS ] B D = [ T ] C D [ S ] B C ∎
נקח U = V = W U=V=W U = V = W ⟸ \impliedby ⟸ B = C = D B=C=D B = C = D
[ T S ] B = [ T ] B [ S ] B [TS]_{B}=[T]_{B}[S]_{B} [ TS ] B = [ T ] B [ S ] B
נקח S = T S=T S = T [ T 2 ] B = [ T ] B 2 [T^2]_{B}=[T]_{B}^2 [ T 2 ] B = [ T ] B 2 [ T k ] B = [ T ] B k [T^k]_{B}=[T]_{B}^k [ T k ] B = [ T ] B k
נניח T : V → W T:V\to W T : V → W V ⇄ T − 1 T W V \overunderset{T}{T^{-1}}{\rightleftarrows}W V T − 1 ⇄ T W V B → T W C → T − 1 V B \underset{B}{V}\xrightarrow{T}\underset{C}{W}\xrightarrow{T^{-1}}\underset{B}{V} B V T C W T − 1 B V B B B V V V C C C W W W
[ T − 1 T ] B = [ T − 1 ] C B [ T ] B C [T^{-1}T]_{B}=[T^{-1}]_{C}^B[T]_{B}^C [ T − 1 T ] B = [ T − 1 ] C B [ T ] B C ⇓ \Downarrow ⇓ I = [ I ] B = [ T − 1 ] C B [ T ] B C I=[I]_{B}=[T^{-1}]_{C}^B[T]_{B}^C I = [ I ] B = [ T − 1 ] C B [ T ] B C ⇓ \Downarrow ⇓ ( [ T ] B C ) − 1 = [ T − 1 ] C B ([T]_{B}^C)^{-1}=[T^{-1}]_{C}^B ([ T ] B C ) − 1 = [ T − 1 ] C B
נקח ב-(3) T = I T=I T = I
( [ I ] B C ) − 1 = [ I − 1 ] C B = [ I ] C B ([I]_{B}^C)^{-1}=[I^{-1}]_{C}^B=[I]_{C}^B ([ I ] B C ) − 1 = [ I − 1 ] C B = [ I ] C B
א. תהא T : V → V T:V\to V T : V → V B B B V V V [ T ] B [T]_{B} [ T ] B [ T − 1 ] D = [ T ] B − 1 [T^{-1}]_{D}=[T]_{B}^{-1} [ T − 1 ] D = [ T ] B − 1 T T T [ T ] B [T]_{B} [ T ] B T T T [ T − 1 ] B = [ T ] B − 1 [T^{-1}]_{B}=[T]_{B}^{-1} [ T − 1 ] B = [ T ] B − 1
הוכיחו את המסקנות.
והנה אנחנו בהרצאה הבאה ויוסי הציג לנו את שיעורי הבית שלו:הוכחה: (5-ב')B = ( v ‾ 1 , … , v ‾ n ) B=(\underline{v}_{1},\dots,\underline{v}_{n}) B = ( v 1 , … , v n ) [ T ] B [T]_{B} [ T ] B F n \mathbb{F}^n F n { [ T ( v ‾ 1 ) ] B , … , [ T ( v ‾ n ) ] B } \left\{ [T(\underline{v}_{1})]_{B},\dots,[T(\underline{v}_{n})]_{B} \right\} { [ T ( v 1 ) ] B , … , [ T ( v n ) ] B } F n \mathbb{F}^n F n { T ( v ‾ 1 ) , … , T ( v ‾ n ) } \left\{ T(\underline{v}_{1}),\dots,T(\underline{v}_{n}) \right\} { T ( v 1 ) , … , T ( v n ) } V V V T T T dim V = dim W \dim V=\dim W dim V = dim W T T T T T T
I = [ I ] B = [ T T − 1 ] B = [ T ] B [ T − 1 ] B I=[I]_{B}=[TT^{-1}]_{B}=[T]_{B}[T^{-1}]_{B} I = [ I ] B = [ T T − 1 ] B = [ T ] B [ T − 1 ] B כלומר [ T − 1 ] B = [ T ] B − 1 [T^{-1}]_{B}=[T]_{B}^{-1} [ T − 1 ] B = [ T ] B − 1 ∎
מטריצות מעבר בין בסיסים
יהי T : V → V T:V\to V T : V → V [ T ( v ‾ ) ] C = [ T ] B C [ v ‾ ] B [T(\underline{v})]_{C}=[T]_{B}^C[\ \underline{v}\ ]_{B} [ T ( v ) ] C = [ T ] B C [ v ] B T = I T=I T = I [ v ‾ ] C = [ I ] B C [ v ‾ ] C [\ \underline{v}\ ]_{C}=[I]_{B}^C[\ \underline{v}\ ]_{C} [ v ] C = [ I ] B C [ v ] C
המטריצה [ I ] B C [I]_{B}^C [ I ] B C P C → B P_{C\to B} P C → B C C C B B B [ v ‾ ] C = P C → B [ v ‾ ] B [\ \underline{v}\ ]_{C}=P_{C\to B}[\ \underline{v}\ ]_{B} [ v ] C = P C → B [ v ] B
תהא P C → B P_{C\to B} P C → B C C C B B B [ v ‾ ] C = P C → B [ v ‾ ] B [\ \underline{v}\ ]_{C}=P_{C\to B}[\ \underline{v}\ ]_{B} [ v ] C = P C → B [ v ] B P C → B P_{C\to B} P C → B [ v ‾ ] B = P C → B − 1 [ v ‾ ] C [\ \underline{v}\ ]_{B}=P_{C\to B}^{-1}[\ \underline{v}\ ]_{C} [ v ] B = P C → B − 1 [ v ] C
הוכחה:
רורב רורב רורב ראינו כי ( [ I ] B C ) − 1 = [ I ] C B ([I]_{B}^C)^{-1}=[I]_{C}^B ([ I ] B C ) − 1 = [ I ] C B ( P C → B ) − 1 = P B → C (P_{C\to B})^{-1}=P_{B\to C} ( P C → B ) − 1 = P B → C P C → B P_{C\to B} P C → B
P C → B − 1 [ v ‾ ] C = [ v ‾ ] B P_{C\to B}^{-1}[\ \underline{v}\ ]_{C}=[\ \underline{v}\ ]_{B} P C → B − 1 [ v ] C = [ v ] B ∎
נסתכל על T : R 3 → R 3 T:\mathbb{R}^3\to \mathbb{R}^3 T : R 3 → R 3 T ( x y z ) = ( − x y 0 ) T\begin{pmatrix}x\\y\\z\end{pmatrix}=\begin{pmatrix}-x\\y\\0\end{pmatrix} T x y z = − x y 0
E = ( ( 1 0 0 ) , ( 0 1 0 ) , ( 0 0 1 ) ) B = ( ( 1 1 0 ) , ( 0 1 1 ) , ( 0 0 1 ) ) E=\begin{pmatrix}
\begin{pmatrix}
1\\0\\0
\end{pmatrix},\begin{pmatrix}
0\\1\\0
\end{pmatrix},\begin{pmatrix}
0\\0\\1
\end{pmatrix}
\end{pmatrix} \qquad B=\begin{pmatrix}
\begin{pmatrix}
1\\1\\0
\end{pmatrix},\begin{pmatrix}
0\\1\\1
\end{pmatrix},\begin{pmatrix}
0\\0\\1
\end{pmatrix}
\end{pmatrix} E = 1 0 0 , 0 1 0 , 0 0 1 B = 1 1 0 , 0 1 1 , 0 0 1 נמצא את מטריצת המעבר P E → B P_{E\to B} P E → B תזכורת: ראינו כי P E → B = [ I ] B E P_{E\to B}=[I]_{B}^E P E → B = [ I ] B E
P E → B = ( [ I ( 1 1 0 ) ] E [ I ( 0 1 1 ) ] E [ I ( 0 0 1 ) ] E ) = ( 1 0 0 1 1 0 0 1 1 ) P_{E\to B}=\begin{pmatrix}
\left[I\begin{pmatrix}
1\\1\\0
\end{pmatrix}\right]_{E} & \left[I\begin{pmatrix}
0\\1\\1
\end{pmatrix}\right]_{E} & \left[I\begin{pmatrix}
0\\0\\1
\end{pmatrix}\right]_{E}
\end{pmatrix}=\begin{pmatrix}
1 & 0 & 0\\1 & 1 & 0\\0 & 1 & 1
\end{pmatrix} P E → B = I 1 1 0 E I 0 1 1 E I 0 0 1 E = 1 1 0 0 1 1 0 0 1 כדי למצוא את P B → E P_{B\to E} P B → E
P E → B = ( 1 0 0 1 1 0 0 1 1 ) − 1 = ( [ I ( 1 0 0 ) ] B [ I ( 0 1 0 ) ] B [ I ( 0 0 1 ) ] B ) P_{E\to B}=\begin{pmatrix}
1 & 0 & 0\\1 & 1 & 0\\ 0 & 1 & 1
\end{pmatrix}^{-1}=\begin{pmatrix}
\left[I\begin{pmatrix}
1\\0\\0
\end{pmatrix}\right]_{B} & \left[I\begin{pmatrix}
0\\1\\0
\end{pmatrix}\right]_{B} & \left[I\begin{pmatrix}
0\\0\\1
\end{pmatrix}\right]_{B}
\end{pmatrix} P E → B = 1 1 0 0 1 1 0 0 1 − 1 = I 1 0 0 B I 0 1 0 B I 0 0 1 B P B → E − 1 = ( 1 0 0 − 1 1 0 1 − 1 1 ) P_{B\to E}^{-1}=\begin{pmatrix}
1 & 0 & 0 \\
-1 & 1 & 0 \\
1 & -1 & 1
\end{pmatrix} P B → E − 1 = 1 − 1 1 0 1 − 1 0 0 1 כמו כן, אפשר להראות כי:
[ T ] E = ( [ T ( 1 0 0 ) ] E [ T ( 0 1 0 ) ] E [ T ( 0 0 1 ) ] E ) = ( − 1 0 0 0 1 0 0 0 0 ) [T]_{E}=\begin{pmatrix}
\left[T\begin{pmatrix}
1\\0\\0
\end{pmatrix}\right]_{E} & \left[T\begin{pmatrix}
0\\1\\0
\end{pmatrix}\right]_{E} & \left[T\begin{pmatrix}
0\\0\\1
\end{pmatrix}\right]_{E}
\end{pmatrix}=\begin{pmatrix}
-1 & 0 & 0\\0 & 1 & 0\\0 & 0 & 0
\end{pmatrix} [ T ] E = T 1 0 0 E T 0 1 0 E T 0 0 1 E = − 1 0 0 0 1 0 0 0 0 [ T ] B = ( [ T ( 1 1 0 ) ] B [ T ( 0 1 1 ) ] B [ T ( 0 0 1 ) ] B ) = ( − 1 0 0 2 1 0 − 2 − 1 0 ) [T]_{B}=\begin{pmatrix}
\left[T\begin{pmatrix}
1\\1\\0
\end{pmatrix}\right]_{B} & \left[T\begin{pmatrix}
0\\1\\1
\end{pmatrix}\right]_{B} & \left[T\begin{pmatrix}
0\\0\\1
\end{pmatrix}\right]_{B}
\end{pmatrix}=\begin{pmatrix}
-1 & 0 & 0\\2 & 1 & 0\\-2 & -1 & 0
\end{pmatrix} [ T ] B = T 1 1 0 B T 0 1 1 B T 0 0 1 B = − 1 2 − 2 0 1 − 1 0 0 0 מה הקשר בין המטריצות המייצגות שראינו הרגע אשר מייצגות את אותה ההעתקה(אופרטור)?
[ T ] B = P E → B − 1 [ T ] E P E → B [T]_{B}=P_{E\to B}^{-1}[T]_{E}P_{E\to B} [ T ] B = P E → B − 1 [ T ] E P E → B
תהא T : V → V T:V\to V T : V → V B B B C C C V V V
[ T ] C = P B → C − 1 [ T ] B P B → C [T]_{C}=P_{B\to C}^{-1}[T]_{B}P_{B\to C} [ T ] C = P B → C − 1 [ T ] B P B → C הוכחה: v ‾ ∈ V \underline{v} \in V v ∈ V P = P B → C P=P_{B\to C} P = P B → C
P − 1 [ T ] B P [ v ‾ ] C = ↓ P B → C [ v ‾ ] = [ v ‾ ] B P − 1 [ T ] B [ v ‾ ] B = ↓ משפט P − 1 [ T ( v ‾ ) ] B = P C → B [ T ( v ‾ ) ] B = ↓ משפט \underbracket{P^{-1}[T]_{B}P}[\ \underline{v}\ ]_{C}\underset{\begin{matrix}
\downarrow \\
P_{B\to C}[\ \underline{v}\ ]=[\ \underline{v}\ ]_{B}
\end{matrix}}{=}P^{-1}[T]_{B}[\ \underline{v}\ ]_{B}\underset{\begin{matrix}
\downarrow \\
\R{\text{משפט}}
\end{matrix}}{=}P^{-1}[T(\underline{v})]_{B}=P_{C\to B}[T(\underline{v})]_{B}\underset{\begin{matrix}
\downarrow \\
\R{\text{משפט}}
\end{matrix}}{=} P − 1 [ T ] B P [ v ] C ↓ P B → C [ v ] = [ v ] B = P − 1 [ T ] B [ v ] B ↓ משפט = P − 1 [ T ( v ) ] B = P C → B [ T ( v ) ] B ↓ משפט = [ T ( v ‾ ) ] C = ↓ משפט [ T ] C [ v ‾ ] C [T(\underline{v})]_{C}\underset{\begin{matrix}
\downarrow \\
\R{\text{משפט}}
\end{matrix}}{=}[T]_{C}[\ \underline{v}\ ]_{C} [ T ( v ) ] C ↓ משפט = [ T ] C [ v ] C ולכן: P − 1 [ T ] B P = [ T ] C P^{-1}[T]_{B}P=[T]_{C} P − 1 [ T ] B P = [ T ] C ∎
דמיון מטריצות
מטריצות ריבועיות מאותו הסדר A , B A,B A , B דומות אם קיימת מטריצה הפיכה P P P B = P − 1 A P B=P^{-1}AP B = P − 1 A P A ∼ B A \sim B A ∼ B
דמיון מטריצות הוא יחס שקילות שכן הוא מקיים:
רפלקסיביות: A ∼ A A \sim A A ∼ A A = I − 1 A I A=I^{-1}AI A = I − 1 A I
סימטריות: אם A ∼ B A \sim B A ∼ B B ∼ A B \sim A B ∼ A A = ( P − 1 ) − 1 B P − 1 ⟸ B = P − 1 A P A=(P^{-1})^{-1}BP^{-1}\impliedby B=P^{-1}AP A = ( P − 1 ) − 1 B P − 1 ⟸ B = P − 1 A P
טרנזיטיביות: אם A ∼ B A \sim B A ∼ B B ∼ C B \sim C B ∼ C ⟸ \impliedby ⟸ A ∼ C A \sim C A ∼ C הוכחה: B = P − 1 A P B=P^{-1}AP B = P − 1 A P C = Q − 1 B Q C=Q^{-1}BQ C = Q − 1 BQ C = Q − 1 P − 1 A P Q = ( P Q ) − 1 A P Q C=Q^{-1}P^{-1}APQ=(PQ)^{-1}APQ C = Q − 1 P − 1 A PQ = ( PQ ) − 1 A PQ
תהי T : V → V T:V\to V T : V → V [ T ] B ∼ [ T ] C [T]_{B} \sim [T]_{C} [ T ] B ∼ [ T ] C B B B C C C V V V
תהא T : V → V T:V\to V T : V → V A , D A,D A , D V V V
B ∼ C ⟺ [ T ] D = B ∧ [ T ] A = C B \sim C \iff [T]_{D}=B \land [T]_{A}=C B ∼ C ⟺ [ T ] D = B ∧ [ T ] A = C
אם A ∼ B A \sim B A ∼ B r ( A ) = r ( B ) r(A)=r(B) r ( A ) = r ( B )
הוכחה: P P P r ( A ) = r ( A P ) = r ( P A ) r(A)=r(AP)=r(PA) r ( A ) = r ( A P ) = r ( P A ) B = P − 1 A P B=P^{-1}AP B = P − 1 A P
r ( B ) = r ( P − 1 A P ) = ↓ P הפיכה r ( P − 1 A ) = ↓ הפיכה P − 1 r ( A ) r(B)=r(P^{-1}AP)\underset{\begin{matrix}
\downarrow \\
\R{\text{P הפיכה}}
\end{matrix}}{=}r(P^{-1}A)\underset{\begin{matrix}
\downarrow \\
\R{\text{ הפיכה}}P^{-1}
\end{matrix}}{=}r(A) r ( B ) = r ( P − 1 A P ) ↓ P הפיכה = r ( P − 1 A ) ↓ הפיכה P − 1 = r ( A ) ∎
הערה (טיפ של יוסי לבחינות)
תמיד תמיד תמיד תמיד לעשות מבחנים של אותו המרצה.
הגדרה 13 (עקבה של מטריצה ריבועית)
סכום איברי האלכסון הראשי של מטריצה ריבועית A A A העקבה של A A A ומסומן t r ( A ) tr(A) t r ( A )
t r ( A ) = ∑ i = 1 n A i i tr(A)=\sum_{i=1}^n A_{ii} t r ( A ) = i = 1 ∑ n A ii
t r ( 1 11 13 7 0 12 − 1 0 π ) − 1 + 0 + π = 1 + π tr\begin{pmatrix}
1 & 11 & 13\\7 & 0 & 12\\-1 & 0 & \pi
\end{pmatrix}-1+0+\pi=1+\pi t r 1 7 − 1 11 0 0 13 12 π − 1 + 0 + π = 1 + π
t r ( A B ) = t r ( B A ) tr(AB)=tr(BA) t r ( A B ) = t r ( B A ) הוכחה:
רורב רורב רורב (היה בתרגילי הבית)∎
t r ( A ) = t r ( B ) ⟸ A ∼ B tr(A)=tr(B) \impliedby A \sim B t r ( A ) = t r ( B ) ⟸ A ∼ B הוכחה:
t r ( B ) = t r ( P − 1 A P ) = ↓ הטענה ממקודם t r ( P P − 1 A ) = t r ( A ) tr(B)=tr(\underbracket{P^{-1}A}\underbracket{P})\underset{\begin{matrix}
\downarrow \\
\R{\text{הטענה ממקודם}}
\end{matrix}}{=} tr(\underbracket{P}\underbracket{P^{-1}A})=tr(A) t r ( B ) = t r ( P − 1 A P ) ↓ הטענה ממקודם = t r ( P P − 1 A ) = t r ( A ) ∎
בדקו בדוגמה שנתנו כי r ( [ T ] B ) = r ( [ T ] E ) r([T]_{B})=r([T]_{E}) r ([ T ] B ) = r ([ T ] E ) t r ( [ T ] B ) = t r ( [ T ] E ) tr([T]_{B})=tr([T]_{E}) t r ([ T ] B ) = t r ([ T ] E )
HOM
הגדרה 14 (HOM - מרחב הט"ל מ-
V V V ל-
W W W )
יהיו V , W V,W V , W F \mathbb{F} F T : V → W T:V\to W T : V → W H o m ( V , W ) \mathrm{Hom}(V,W) Hom ( V , W )
H o m ( V , W ) \mathrm{Hom}(V,W) Hom ( V , W ) F \mathbb{F} F V , W V,W V , W
הוכחה:
רורב רורב רורב (ראינו סגירות ביחס לחיבור וכפל בסקלר של ט"ל והעתקת 0 תמיד נמצאת)∎
H o m ( V , W ) ≅ M ( F ) m × n \mathrm{Hom}(V,W)\cong M \underset{m\times n}{(\mathbb{F})} Hom ( V , W ) ≅ M m × n ( F ) ובפרט:
dim H o m ( V , W ) = dim V ⋅ dim W = ↓ ( dim V = n , dim W = m ) n × m \dim\mathrm{Hom}(V,W)=\dim V\cdot \dim W \underset{\begin{matrix}
\downarrow \\
(\dim V=n, \dim W=m)
\end{matrix}}{=} n\times m dim Hom ( V , W ) = dim V ⋅ dim W ↓ ( dim V = n , dim W = m ) = n × m הוכחה: V , W V,W V , W dim V = n , dim W = m \dim V=n,\dim W=m dim V = n , dim W = m B B B V V V C C C W W W φ : H o m ( V , W ) → M ( F ) m × n \varphi: \mathrm{Hom}(V,W)\to M \underset{m\times n}{(\mathbb{F})} φ : Hom ( V , W ) → M m × n ( F )
φ ( T ) = [ T ] B C \varphi(T)=[T]_{B}^C φ ( T ) = [ T ] B C ראשית, φ \varphi φ S , T ∈ H o m ( V , W ) S,T \in \mathrm{Hom}(V,W) S , T ∈ Hom ( V , W )
( 1 ) φ ( S + T ) = [ S + T ] B C = [ S ] B C + [ T ] B C = φ ( S ) + φ ( T ) ( 2 ) φ ( α T ) = [ α T ] B C = α [ T ] B C = α φ ( T ) \begin{align*}
(1)\quad & \varphi(S+T)=[S+T]_{B}^C=[S]_{B}^C+[T]_{B}^C=\varphi(S)+\varphi(T) \\
(2)\quad & \varphi(\alpha T)=[\alpha T]_{B}^C=\alpha[T]_{B}^C=\alpha \varphi(T)
\end{align*} ( 1 ) ( 2 ) φ ( S + T ) = [ S + T ] B C = [ S ] B C + [ T ] B C = φ ( S ) + φ ( T ) φ ( α T ) = [ α T ] B C = α [ T ] B C = α φ ( T ) נראה ש-φ \varphi φ ker φ = { 0 } \ker \varphi=\left\{ 0 \right\} ker φ = { 0 } T ∈ ker φ T \in \ker \varphi T ∈ ker φ φ ( T ) = 0 m × n \varphi(T)=\underset{m\times n}{0} φ ( T ) = m × n 0 T = 0 ⟸ משפט שראינו [ T ] B C = 0 T=0\underset{\R{\text{משפט שראינו}}}{\impliedby}[T]_{B}^C=0 T = 0 משפט שראינו ⟸ [ T ] B C = 0 φ \varphi φ A ∈ M ( F ) m × n A \in M \underset{m\times n}{(\mathbb{F})} A ∈ M m × n ( F ) T ∈ H o m ( V , W ) T \in \mathrm{Hom}(V,W) T ∈ Hom ( V , W ) φ ( T ) = A \varphi(T)=A φ ( T ) = A [ T ] B C = A [T]_{B}^C=A [ T ] B C = A a i j a_{ij} a ij A A A T T T
T ( v ‾ 1 ) = a 11 w ‾ 1 + ⋯ + a m 1 w ‾ m ⋮ T ( v ‾ n ) = a 1 n + ⋯ + a m n w ‾ m \begin{matrix}
T(\underline{v}_{1})=a_{11}\underline{w}_{1}+\dots+a_{m1}\underline{w}_{m} \\
\vdots \\
T(\underline{v}_{n})=a_{1n}+\dots+a_{mn}\underline{w}_{m}
\end{matrix} T ( v 1 ) = a 11 w 1 + ⋯ + a m 1 w m ⋮ T ( v n ) = a 1 n + ⋯ + a mn w m כיוון שהגדרת T T T [ T ] B C = A [T]_{B}^C=A [ T ] B C = A ∎