חזור לתיקייה: תרגול

9 - תנע זוויתי

חיפוש בתיקיה
Ctrl K
לחץ כאן או הקש Ctrl K כדי לחפש בכל התיקיה
  • כללי

9 - תנע זוויתי

01140071

פיזיקה 1מ

רשימות תרגול לקריאה בשבת

תנע זוויתי

הופק מתוך תקיית התואר של שקד

uni-folder.vercel.app

הגדרה 1 (תנע זוויתי - JJJ)

J=r⃗×P⃗=mr⃗×v⃗J=\vec{r}\times \vec{P}=m\vec{r}\times \vec{v}J=r×P=mr×v
הגדרה 2 (מומנט כוח - τ\tauτ)

τ⃗=r⃗×F⃗\vec{\tau}=\vec{r}\times \vec{F}τ=r×F
משפט (שימור תנע זוויתי)

אם ∑τ⃗חיצוניים=0\sum \vec{\tau}_{\R{חיצוניים}}=0∑τחיצוניים​=0 ⇐ התנע הזוויתי נשמר

הגדרה 3 (מומנט אנרגייה)

I=∑imi∣r⃗i∣r⃗=I⋅ω⃗I=\sum_{i}m_{i}|\vec{r}_{i}| \qquad \vec{r}=I\cdot\vec{\omega}I=i∑​mi​∣ri​∣r=I⋅ω
משפט (חוק IIIIII הזוויתי)

∑iτ⃗i=dI⃗totdt=Iα⃗\sum_{i}\vec{\tau}_{i}=\frac{d\vec{I}_{tot}}{dt}=I\vec{\alpha}i∑​τi​=dtdItot​​=Iα
תרגיל

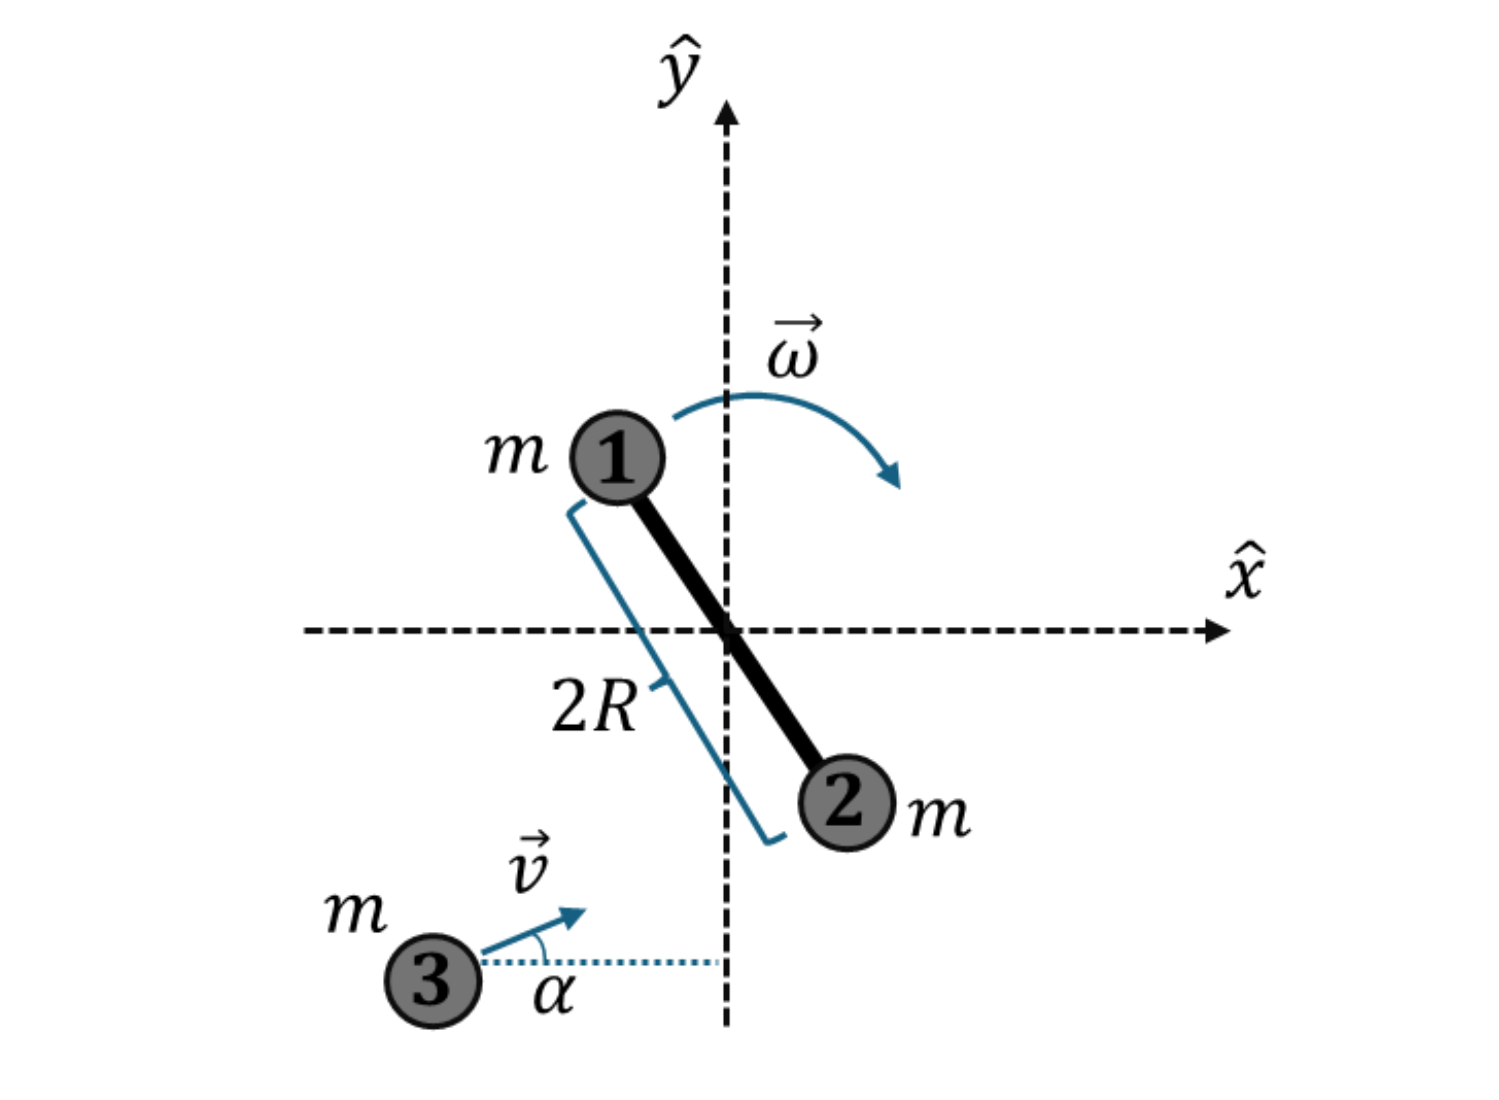
על שולחן אופקי חסר חיכוך מונחים שני גופים נקודתיים בעלי מסה זהה mmm המחוברים על ידי מוט קשיח וחסר מסה באורך 2R2R2R. מערכת שני הגופים והמוט מסתובבת במהירות זוויתית קבועה ω⃗\vec{\omega}ω עם כיוון השעון (ראו איור). גוף נוסף בעל מסה זהה mmm, נע על השולחן במהירות שגודלה vvv ובכיוון שיוצר זווית α\alphaα יחסית לציר (ראו איור). הגוף השלישי מתנגש במסה התחתונה במערכת שני הגופים כאשר המוט כולו מקביל לציר y^\hat{y}y^​ ונדבק אליו.
​פיזיקה1-תרגול9-תנעזוויתי-תמונה1.png
א. מהי מהירות מרכז המסה לפני ואחרי?
ב. מצאו את התנע הזוויתי לאחר ההתנגשות יחסית למרכז המוט.
ג. ω⃗′=?\vec{\omega}'=?ω′=?
ד. האם ניתן לעצור את התנועה?

פתרון א':
התנע נשמר ולכן מתקיים כי V⃗cm=const\vec{V}_{cm}=constVcm​=const.

V⃗cm=mωRx^−mωRx^+mv⃗3m=v3(cos⁡αx^+sin⁡αy^)\vec{V}_{cm}=\frac{m\omega R\hat{x}-m\omega R\hat{x}+m\vec{v}}{3m}=\frac{v}{3}(\cos\alpha \hat{x}+\sin\alpha \hat{y})Vcm​=3mmωRx^−mωRx^+mv​=3v​(cosαx^+sinαy^​)

פתרון ב':
התנע נשמע ולכן J⃗=const\vec{J}=constJ=const.

J⃗(0)i=I2ω⃗+m(−Rg)×v(cos⁡αx^+sin⁡αy^)\vec{J}^i_{(0)}=I_{2}\vec{\omega}+m(-Rg)\times v(\cos\alpha \hat{x}+\sin\alpha \hat{y})J(0)i​=I2​ω+m(−Rg)×v(cosαx^+sinαy^​) I2=2mR2I_{2}=2mR^2I2​=2mR2 J⃗(0)i=−2mR2ωz^+mvRcos⁡αz^\vec{J}^i_{(0)}=-2mR^2\omega \hat{z}+mvR\cos\alpha \hat{z}J(0)i​=−2mR2ωz^+mvRcosαz^

פתרון ג':

R⃗cm=mRy^−dmRy^3m=−R3y^\vec{R}_{cm}=\frac{mR\hat{y}-dmR\hat{y}}{3m}=-\frac{R}{3}\hat{y}Rcm​=3mmRy^​−dmRy^​​=−3R​y^​ J⃗cmi=I3(cm)⋅ω⃗′\vec{J}^i_{cm}=I_{3}^{(cm)}\cdot\vec{\omega}'Jcmi​=I3(cm)​⋅ω′ I3(cm)=m(43R)2+2m(23R)2=⋯=83mR2I_{3}^{(cm)}=m\left( \frac{4}{3}R \right)^2+2m\left( \frac{2}{3}R \right)^2=\dots=\frac{8}{3}mR^2I3(cm)​=m(34​R)2+2m(32​R)2=⋯=38​mR2 J⃗(cm)i=83mR2ω′z^\vec{J}_{(cm)}^i=\frac{8}{3}mR^2\omega'\hat{z}J(cm)i​=38​mR2ω′z^ J⃗(cm)i=J⃗(0)i+R⃗×P⃗\vec{J}_{(cm)}^i=\vec{J}_{(0)}^i+\vec{R}\times \vec{P}J(cm)i​=J(0)i​+R×P J⃗(cm)i=J⃗(0)i+(R3y^)×P⃗\vec{J}_{(cm)}^i=\vec{J}_{(0)}^i+\left( \frac{R}{3}\hat{y} \right)\times \vec{P}J(cm)i​=J(0)i​+(3R​y^​)×P J⃗(cm)i=J⃗(0)i+(R3y^)×mv(cos⁡αx^+sin⁡αy^)\vec{J}_{(cm)}^i=\vec{J}_{(0)}^i+\left( \frac{R}{3}\hat{y} \right)\times mv(\cos\alpha \hat{x}+\sin \alpha \hat{y})J(cm)i​=J(0)i​+(3R​y^​)×mv(cosαx^+sinαy^​) =−2mR2ωz^+mvRcos⁡αz^−mvRcos⁡α3z^=-2mR^2\omega \hat{z}+mvR\cos\alpha \hat{z}-\frac{mvR\cos\alpha}{3}\hat{z}=−2mR2ωz^+mvRcosαz^−3mvRcosα​z^ 83mR2ω′z^=−2mR2ωz^+23mvRcos⁡αz^\frac{8}{3}mR^2\omega'\hat{z}=-2mR^2\omega \hat{z}+\frac{2}{3}mvR\cos\alpha \hat{z}38​mR2ω′z^=−2mR2ωz^+32​mvRcosαz^ ω⃗′=(v4Rcos⁡α−34ω)z^\vec{\omega}'=\left( \frac{v}{4R}\cos\alpha-\frac{3}{4}\omega \right)\hat{z}ω′=(4Rv​cosα−43​ω)z^

פתרון ד':
התשובה באופן כללי היא לא.
השאלה היא בעצם: האם ניתן לתת מהירות זוויתית מסויימת או מהירויות אחרות על מנת שרק מההתנגשות התנועה תעצר.
לעומת התנועה, את הסיבוב כן ניתן לעצור.

תרגיל

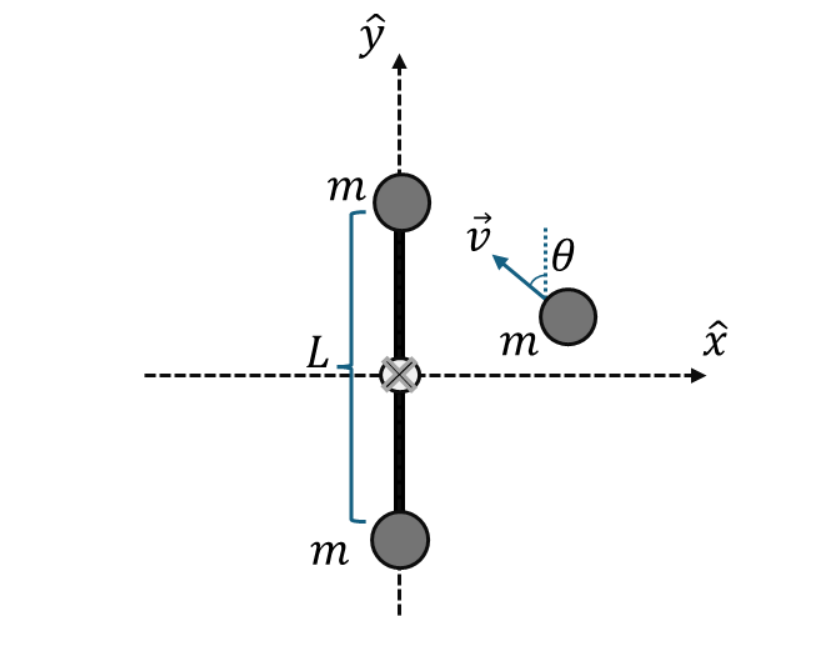
מוט חסר מסה בעל אורך LLL נמצא במנוחה על שולחן אופקי חלק. במרכזו יש מסמר המאפשר למוט להסתובב ללא חיכוך. בשני קצותיו של המוט מחוברות מסות נקדותיות בעלות מסה זהה mmm. ברגע t=0t=0t=0, מסה שלישית בעלת מסה זהה RRR פוגעת במסה העליונה במוט ונדבקת אליה. המסה השלישית לפני ההתנגשות נעה במהירות שגודלה v0v_{0}v0​ וכיוונה יוצר זווית θ=60°\theta=60\degreeθ=60° יחסית למוט (ראו איור).
​פיזיקה1-תרגול9-תנעזוויתי-תמונה2.png
א. אילו גדלים פיזיקליים נשמרים במערכת שלושת הגופים לפני ואחרי ההתנגשות?
ב. מהי המהירות הזוויתית ω⃗\vec{\omega}ω בה יסתובב המוט סביב הציר של המסמר אחרי ההתנגשות?
ג. חשבו את השינוי באנרגיה ובתנע הקווי כתוצאה מההתנגשות.

mL2y^×v(−sin⁡θx^+cos⁡θy^)=I3ω⃗m \frac{L}{2}\hat{y}\times v(-\sin\theta \hat{x}+\cos\theta \hat{y})=I_{3}\vec{\omega}m2L​y^​×v(−sinθx^+cosθy^​)=I3​ω