חזור לתיקייה: תרגול

5 - תנועה מעגלית

חיפוש בתיקיה
Ctrl K
לחץ כאן או הקש Ctrl K כדי לחפש בכל התיקיה
  • הקדמה
  • מערכת הצירים ומשוואות התנועה
  • גוף מסתובב
  • כוחות מדומים במערכת מסתובבת
  • כוח צנטרפוגלי
  • כוח קוריוליס
  • בואו נתרגל

5 - תנועה מעגלית

01140071

פיזיקה 1מ

רשימות תרגול לקריאה בשבת

תנועה מעגלית

הופק מתוך תקיית התואר של שקד

uni-folder.vercel.app

הקדמה

בנקודה הזו עדיין לא הייתה ההרצאה בנושא ולכן נדרשת ההקדמה.
​5 - תנועה מעגלית 2025-11-26 14.32.56.excalidraw.svg
תנועה מעגלית היא תמיד תנועה במערכת מאיצה ולכן יהיו לנו בה כוחות מדומים.
ישנו כוח מדומה שאנו רואים, אם נניח ננסה לזרוק כדור תוך כדי תנועה, שנקרא כוח קוריוליס אותו נגדיר עוד מעט.

מערכת הצירים ומשוואות התנועה

בדרך כלל אנו עובדים במערכת צירים קרטזית עם x^,y^\hat{x},\hat{y}x^,y^​. אך בתנועה מעגלית לרוב נעבוד במערכת קוטבית עם rrr ו-θ\thetaθ.
שניה לפני שנתחיל, נגדיר את הכיוון של θ\thetaθ ככיוון החיובי של ציר ה-xxx.

r⃗=rr⃗=r(cos⁡θx^+sin⁡θy^)\vec{r}=r\vec{r}=r(\cos\theta \hat{x}+\sin\theta \hat{y})r=rr=r(cosθx^+sinθy^​)

כעת, נראה כי גם θ\thetaθ תלויה בזמן כך: θ(t)=ωt\theta(t)=\omega tθ(t)=ωt.
נגיר גם את הכיוון של θ\thetaθ:

θ^(t)=−sin⁡θx^+cos⁡θy^\hat{\theta}(t)=-\sin\theta \hat{x}+\cos\theta \hat{y}θ^(t)=−sinθx^+cosθy^​

עכשיו נרצה לראות איך מגיעים למשוואות התנועה שלנו:

  • תחילה נגזור את rrr:
r⃗˙=(r˙r^)=r˙r^+rr^˙=r˙r^+rθ˙θ^\dot{\vec{r}}=(\dot{r}\hat{r})=\dot{r}\hat{r}+r\dot{\hat{r}}=\dot{r}\hat{r}+r\dot{\theta}\hat{\theta}r˙=(r˙r^)=r˙r^+rr^˙=r˙r^+rθ˙θ^
הערה

נשים לב כי θ(t)=ωt\theta(t)=\omega tθ(t)=ωt ולכן θ˙=ω\dot{\theta}=\omegaθ˙=ω. בנוסף, נשים לב כי θ^=r^˙\hat{\theta}=\dot{\hat{r}}θ^=r^˙.

  • כעת נגזור כפליים:
r⃗¨=r¨r^+2r˙θ˙θ^+rθ¨θ^−rθ˙2r^=(r¨−rθ˙2)r^+(2r˙θ˙+rθ¨)θ^\ddot{\vec{r}}=\ddot{r}\hat{r}+2\dot{r}\dot{\theta}\hat{\theta}+r\ddot{\theta}\hat{\theta}-r\dot{\theta}^2\hat{r}=(\ddot{r}-r\dot{\theta}^2)\hat{r}+(2\dot{r}\dot{\theta}+r\ddot{\theta})\hat{\theta}r¨=r¨r^+2r˙θ˙θ^+rθ¨θ^−rθ˙2r^=(r¨−rθ˙2)r^+(2r˙θ˙+rθ¨)θ^

מפה מגיע הכוח הצנטריפוגלי.
יש לנו כח שהוא תלוי במהירות הזוויתית שלנו וכוח שתלוי במהירות הרדיאלי שלנו וזהו כוח קוריוליס.

גוף מסתובב

גוף מסתובב במהירות זוויתית ω⃗\vec{\omega}ω - נשים לב שהיא ווקטור.
נסתכל, באמצעות חוק יד ימין, לאן הסיבוב. נראה כי הווקטור ω⃗\vec{\omega}ω הוא בכיוון z^\hat{z}z^ (כאשר התנועה היא במישור [xy][xy][xy]) ולפיו אפשר לדעת לאיזה כיוון הסיבוב.
תהיה לגוף מהירות קווית של v⃗=ω⃗×r⃗\vec{v}=\vec{\omega}\times \vec{r}v=ω×r.

ωr(z^×r^)=ωrθ^=rθ˙θ^\omega r(\hat{z}\times \hat{r})=\omega r\hat{\theta}=r\dot{\theta}\hat{\theta}ωr(z^×r^)=ωrθ^=rθ˙θ^
הערה

נשים לב כי כעת השתמשנו בגלגל ההוא של המעבר בין צירים במכפלה וקטורית. אך החלפנו את x^\hat{x}x^ ב-r^\hat{r}r^ ואת y^\hat{y}y^​ ב-θ^\hat{\theta}θ^.

ולכן, התאוצה שלנו תהיה: a⃗=ω⃗×(ω⃗×r⃗)=−ω2rr^\vec{a}=\vec{\omega}\times(\vec{\omega}\times \vec{r})=-\omega^2r\hat{r}a=ω×(ω×r)=−ω2rr^.
כאשר rrr הוא מרחק הגוף מציר הסיבוב.
הכיוון של ביטוי זה הוא r^\hat{r}r^ שכן אנו עושים ω(ωr)(z^×θ^)\omega(\omega r)(\hat{z}\times \hat{\theta})ω(ωr)(z^×θ^).

כוחות מדומים במערכת מסתובבת

הנה המעבר בין המערכת האינרציאלית למסתובבת:

a⃗R=a⃗I−ω⃗×(ω⃗×r⃗R)−2ω⃗×v⃗R\vec{a}_{R}=\vec{a}_{I}-\vec{\omega}\times(\vec{\omega}\times \vec{r}_{R})-2\vec{\omega}\times \vec{v}_{R}aR​=aI​−ω×(ω×rR​)−2ω×vR​

הביטוי הזה, עד כדי ה-(−)(-)(−) המשמש למעבר בין המערכת המסתובבת לרדיאלית, הוא הביטוי שקיבלנו ממקודם.
ה-r⃗R\vec{r}_{R}rR​ מסמל את הכיוון בתוך המערכת המסתובבת.

כוח צנטרפוגלי

F⃗cent=−mω⃗×(ω⃗×r⃗)\vec{F}_{cent}=-m\vec{\omega}\times(\vec{\omega}\times \vec{r})Fcent​=−mω×(ω×r)
הערה

אנחנו בקורס, אנו עקרונית עובדים בקורדינטות קרטזיות - אז למה אנחנו מדברים על קורדינטות פולאריות(קוטביות)?
זה לרוב מאוד קל לעבוד בסימטריה גלילית עם מערכת פולארית וזה יעזור לחשוב על זה.
הבעיה: לפעמים יבקשו קורדינטות בקרטזית בשאלה עם סימטריה גלילית. אז, מה עושים?

  • אם אנחנו עוצרים בנקודה נוחה, נוכל לעבוד ב-x^\hat{x}x^ ו-y^\hat{y}y^​. (אז לפעמים נדמיין שהתנועה נעזרת בנקודה נוחה)

כוח קוריוליס

F⃗cur=−2mω⃗×v⃗R\vec{F}_{cur}=-2m\vec{\omega}\times \vec{v}_{R}Fcur​=−2mω×vR​

בואו נתרגל

תרגיל (1)

​5 - תנועה מעגלית 2025-11-26 15.08.17.excalidraw.svg
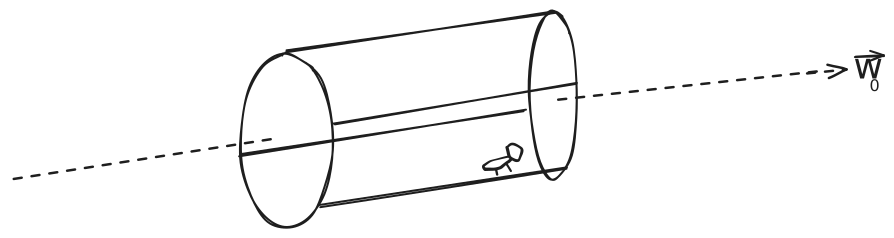
בתוך החללית נמצאת הכלבה לייקה.

א. מהי ω0\omega_{0}ω0​ עבורה לייקה מרגישה כוח ggg?
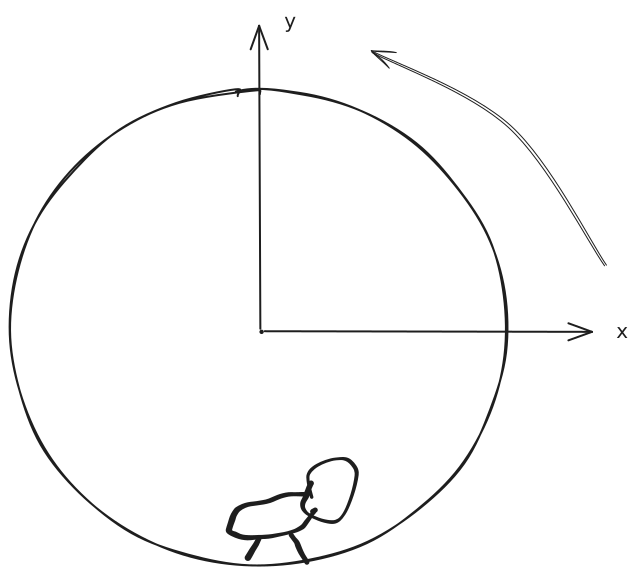
ב. כעת לייקה רצה על המעטפת ב-v=4θ^v=4\hat{\theta}v=4θ^. מה תהיה תחושת הכובד שלה?

פתרון א':
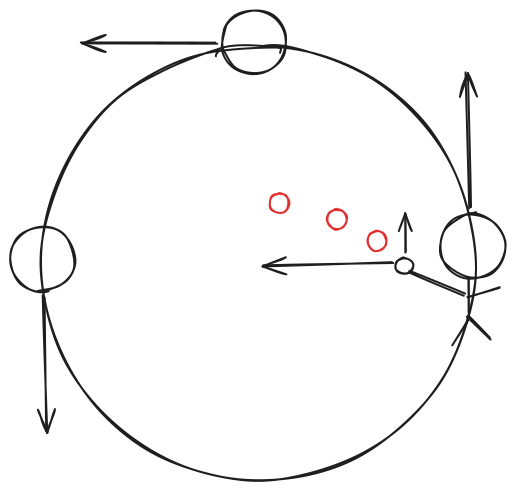
במערכת SSS (מערכת המעבדה), נעצור את הזמן ברגע שבו לייקה נמצאת בדיוק במיקום ש-r⃗=−Ry^\vec{r}=-R\hat{y}r=−Ry^​.
​5 - תנועה מעגלית 2025-11-26 15.14.00.excalidraw.svg

F⃗=mω⃗0×(ω⃗0×r⃗)=mω02(−R)(z^×(z^×y^⏟=−x^))=−mω02Ry^\vec{F}=m\vec{\omega}_{0}\times(\vec{\omega}_{0}\times \vec{r})=m\omega_{0}^2(-R)(\hat{z}\times(\underbrace{\hat{z}\times \hat{y}}_{=-\hat{x}}))=-m\omega_{0}^2R\hat{y}F=mω0​×(ω0​×r)=mω02​(−R)(z^×(=−x^z^×y^​​​))=−mω02​Ry^​

כעת, נשווה ל-mgmgmg:

mg=mω02R\cancel{ m }g=\cancel{ m }\omega_{0}^2Rmg=mω02​R
הערה

בתנועה מעגלית תמיד נעבוד במערכת הקלה יותר בתרגיל הנוכחי - קרטזית/פולרית.

פתרון ב':

ωnew=(ω0+vR)\omega_{new}=\left( \omega_{0}+\frac{v}{R} \right)ωnew​=(ω0​+Rv​)

יש לנו מהירות זוויתית חדשה הגדולה יותר מהקודמת.
אנו נחזור לביטוי ממקודם ונציב את האומגה החדש שלנו.

נגמר התרגול בדיוק פה, אז לא הספקנו עד הסוף\R{\text{נגמר התרגול בדיוק פה, אז לא הספקנו עד הסוף}}נגמר התרגול בדיוק פה, אז לא הספקנו עד הסוף