חזור לתיקייה: תרגול

3 - חוקי ניוטון

חיפוש בתיקיה
Ctrl K
לחץ כאן או הקש Ctrl K כדי לחפש בכל התיקיה
  • כללי
  • דינמיקה ומדרים
  • דוגמות למדרים
  • סדר ראשון
  • סדר שני
  • סדר שני שאפשר לכתוב כסדר ראשון

3 - חוקי ניוטון

01140071

פיזיקה 1מ

רשימות תרגול לקריאה בשבת

חוקי ניוטון

הופק מתוך תקיית התואר של שקד

uni-folder.vercel.app

יש לנו 3 חוקי ניוטון והם כולם די פשוטים.

הגדרה 1 (החוק הראשון של ניוטון)

כאשר ∑F⃗=0\sum \vec{F}=0∑F=0 עבור גוף, אזי v=constv=constv=const.

הגדרה 2 (החוק השני של ניוטון)

∑F⃗=ma⃗=mv˙\sum \vec{F}=m\vec{a}=m\dot{v}∑F=ma=mv˙
הגדרה 3 (החוק השלישי של ניוטון)

עבור שני גופים, כאשר גוף אחד מפעיל כוח F⃗1→2\vec{F}_{1\to2}F1→2​ על גוף 2, גוף 2 יפעיל כוח −F⃗1→2-\vec{F}_{1\to_{2}}−F1→2​​ על גוף 1.

דינמיקה ומדרים

mx¨=∑F⃗(x⃗,x˙,t)m \ddot{x}=\sum \vec{F}(\vec{x},\dot{x},t)mx¨=∑F(x,x˙,t)

דוגמות למדרים

סדר ראשון
x˙+αx=β\dot{x}+\alpha x=\betax˙+αx=β

נפתור כך:

x(t)=ce−αt+βαx(t)=ce^{-\alpha t}+\frac{\beta}{\alpha}x(t)=ce−αt+αβ​
סדר שני
x¨+ω2x=0\ddot{x}+\omega^2x=0x¨+ω2x=0

נפתור כך:

x(t)=Dcos⁡(ωt+φ)x(t)=D\cos(\omega t+\varphi)x(t)=Dcos(ωt+φ) x(t)=Acos⁡(ωt)+Bsin⁡(ωt)x(t)=A\cos(\omega t)+B\sin(\omega t)x(t)=Acos(ωt)+Bsin(ωt)
סדר שני שאפשר לכתוב כסדר ראשון
x¨+αx˙=0\ddot{x}+\alpha \dot{x}=0x¨+αx˙=0

נפתור כך:

x¨+αx=0=v˙+αv\ddot{x}+\alpha x=0=\dot{v}+\alpha vx¨+αx=0=v˙+αv v(t)=c1e−αtv(t)=c_{1}e^{-\alpha t}v(t)=c1​e−αt

נעשה אינטגרל:

x(t)=∫ce−αtdt=−c1αe−αt+c2x(t)=\int ce^{-\alpha t}dt=-\frac{c_{1}}{\alpha}e^{-\alpha t}+c_{2}x(t)=∫ce−αtdt=−αc1​​e−αt+c2​
תרגיל

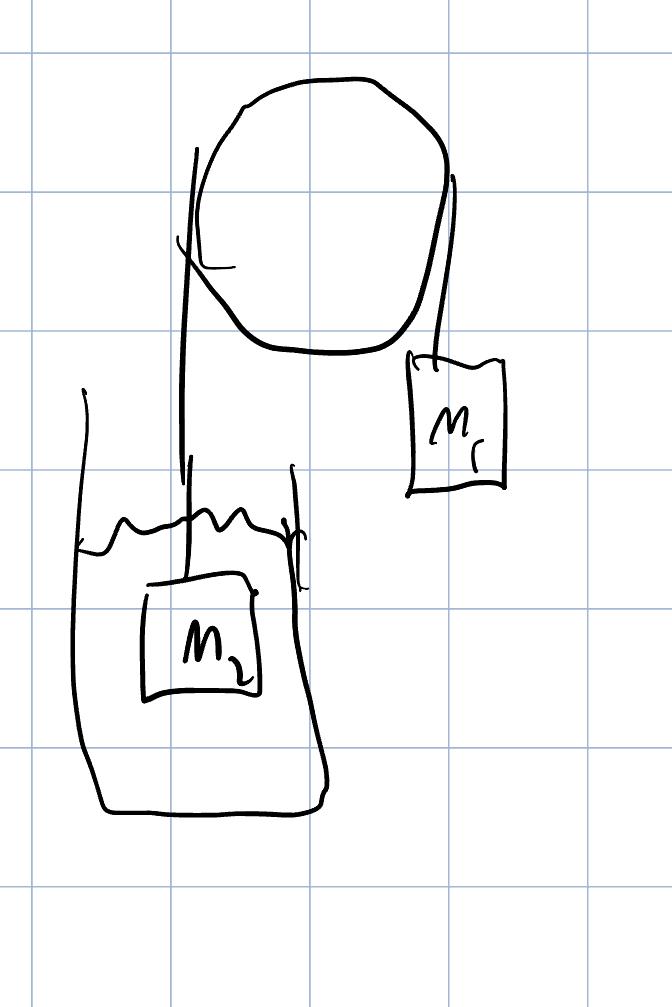
​פיזיקה תרגול 3 תרגיל 1.jpeg
נתון לנו כי הנוזל הוא צמיד ⇐ הנוזל מפעיל על מסה m2m_{2}m2​ כוח של F⃗=−γV⃗\vec{F}=-\gamma \vec{V}F=−γV.
נתון כי:

{g=10msec⁡2m1=8kgm2=10kgγ=100\begin{cases} g=10 \frac{m}{\sec^2} \\ m_{1}=8 kg \\ m_{2}=10kg \\ \gamma=100 \end{cases}⎩⎨⎧​g=10sec2m​m1​=8kgm2​=10kgγ=100​
  1. רשמו את משוואת התנועה.
  2. נתון y˙2(t=0)=1\dot{y}_{2}(t=0)=1y˙​2​(t=0)=1. מצאו את y˙2(t)\dot{y}_{2}(t)y˙​2​(t).
  3. איך נראה v2(t→∞)v_{2}(t\to \infty)v2​(t→∞)

פתרון 1:

m1y¨1=T−mgm_{1}\ddot{y}_{1}=T-mgm1​y¨​1​=T−mg m2y¨2=T−m2g−γy˙2m_{2}\ddot{y}_{2}=T-m_{2}g-\gamma \dot{y}_{2}m2​y¨​2​=T−m2​g−γy˙​2​

פתרון 2:
התאוצות הינן זהות עד כדי הכיוון.
נחסר בין 2 המשוואות כך:

m1y¨1−m2y¨2=(m2−m1)g+γy˙2m_{1}\ddot{y}_{1}-m_{2}\ddot{y}_{2}=(m_{2}-m_{1})g+\gamma \dot{y}_{2}m1​y¨​1​−m2​y¨​2​=(m2​−m1​)g+γy˙​2​ (m1+m2)y¨2=−(m2−m1)g−γy˙2(m_{1}+m_{2})\ddot{y}_{2}=-(m_{2}-m_{1})g-\gamma \dot{y}_{2}(m1​+m2​)y¨​2​=−(m2​−m1​)g−γy˙​2​

כעת יש לנו פה מדר שאנו יודעים לפתור, אבל הוא ממש מבולגן. לכן, נסדר אותו כעת:

y¨2+γm1+m2y˙2=m1−m2m2+m1g\ddot{y}_{2}+ \frac{\gamma}{m_{1}+m_{2}}\dot{y}_{2}= \frac{m_{1}-m_{2}}{m_{2}+m_{1}}gy¨​2​+m1​+m2​γ​y˙​2​=m2​+m1​m1​−m2​​g

נקרא לשבר שלפני ה-g: β\betaβ ונקרא לשבר שלפני הדות α\alphaα:

V2(t)=ce−αt+βαV_{2}(t)=ce^{-\alpha t}+\frac{\beta}{\alpha}V2​(t)=ce−αt+αβ​

נציב את הנתון שלנו:

1=c−(m1−m2)gγ1=c-\frac{(m_{1}-m_{2})g}{\gamma}1=c−γ(m1​−m2​)g​