חזור לתיקייה: תרגול

2 - ווקטורים וגם מעט קינמטיקה

חיפוש בתיקיה
Ctrl K
לחץ כאן או הקש Ctrl K כדי לחפש בכל התיקיה
  • כללי
  • כלל יד ימין:
  • במקום כלל יד ימין
  • קינמטיקה

2 - ווקטורים וגם מעט קינמטיקה

01140071

פיזיקה 1מ

רשימות תרגול לקריאה בשבת

ווקטורים וגם מעט קינמטיקה

הופק מתוך תקיית התואר של שקד

uni-folder.vercel.app

הגדרה 1 (סקלר)

סקלר הוא גודל (ללא כיוון)

הגדרה 2 (ווקטור)

ווקטור הינו גודל וכיוון. נסמן: v⃗\vec{v}v

הגדרה 3 (ווקטור יחידה)

ווקטור היחידה הינו ווקטור שגודלו 1. וסימונו v^\hat{v}v^

נכתוב כי:

v⃗=∣v⃗∣⋅v^\vec{v}=|\vec{v}|\cdot\hat{v}v=∣v∣⋅v^

אנו יכולים לכתוב ווקטור גם כסכום של שלושה ערכים:

v⃗=vxx^+vyy^+vzz^\vec{v}=v_{x}\hat{x}+v_{y}\hat{y}+v_{z}\hat{z}v=vx​x^+vy​y^​+vz​z^

שני הביטויים הללו הינם שקולים ובקרוב נראה איך עוברים בין אחד לשני.
איך נחבר בין הווקטור vvv שלנו לקווטור אחר uuu?

u⃗=uxx^+uyy^+uzz^\vec{u}=u_{x}\hat{x}+u_{y}\hat{y}+u_{z}\hat{z}u=ux​x^+uy​y^​+uz​z^

כך נחשב:

v⃗+u⃗=(vx+ux)x^+(vy+uy)y^+(vz+uz)z^\vec{v}+\vec{u}=(v_{x}+u_{x})\hat{x}+(v_{y}+u_{y})\hat{y}+(v_{z}+u_{z})\hat{z}v+u=(vx​+ux​)x^+(vy​+uy​)y^​+(vz​+uz​)z^

אנו יכולים לחשוב על ווקטור גם כגודל וזווית.

∣v⃗∣=vx2+vy2+vz2|\vec{v}|=\sqrt{ v_{x}^2+v_{y}^2+v_{z}^2 }∣v∣=vx2​+vy2​+vz2​​
הגדרה 4 (מכפלה סקלרית)

הדרך שלנו להכפיל 2 ווקטורים כך שנקבל סקלר:

v⃗⋅u⃗=vxux+vyuy+vzuz=∣v⃗∣∣u⃗∣cos⁡θ\vec{v}\cdot \vec{u}=v_{x}u_{x}+v_{y}u_{y}+v_{z}u_{z}=|\vec{v}||\vec{u}|\cos \thetav⋅u=vx​ux​+vy​uy​+vz​uz​=∣v∣∣u∣cosθ

כאשר θ\thetaθ היא הזווית ביניהן.

הגדרה 5 (היטל)

P=∣u⃗∣cos⁡(θuv)P=|\vec{u}|\cos(\theta_{uv})P=∣u∣cos(θuv​) P=u⃗⋅v⃗∣v⃗∣P=\frac{\vec{u}\cdot\vec{v}}{|\vec{v}|}P=∣v∣u⋅v​

בהיטלים נשתמש מלא.

הגדרה 6 (מכפלה ווקטורית)

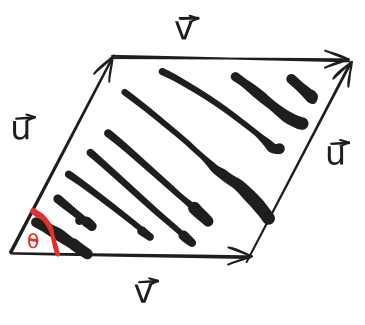
בניגוד למכפלה סקלרית במכפלה ווקטורית נקח שני ווקטורים ונקבל את השטח המסומן מיוצג בתור ווקטור:
​2 - ווקטורים(הפעם עם עילי) 2025-11-05 14.49.04.excalidraw.svg

v⃗×u⃗=∣v⃗∣∣u⃗∣sin⁡(θ)n^\vec{v}\times \vec{u}=|\vec{v}||\vec{u}|\sin (\theta)\hat{n}v×u=∣v∣∣u∣sin(θ)n^
כלל יד ימין:

לא להתבלבל, תמיד להשתמש ביד ימין.
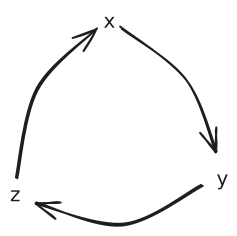
אגודל כווקטור הראשון, אצבע שנייה כווקטור השני והאצבע השלישית בשינוי של 90 מעלות תהיה התוצאה.

במקום כלל יד ימין
​2 - וקטורים 2025-11-03 11.48.17.excalidraw.svg

תרגיל

נתון ווקטור: a⃗=8x^−6y^+10z^\vec{a}=8\hat{x}-6\hat{y}+10\hat{z}a=8x^−6y^​+10z^.
א. מהו הגודל של a⃗\vec{a}a?
ב. מהו a^\hat{a}a^?
ג. הראו כי b^⊥a⃗\hat{b}\perp \vec{a}b^⊥a עבור b⃗=3x^+4y^\vec{b}=3\hat{x}+4\hat{y}b=3x^+4y^​
ד. מצאו את הזווית בין a⃗\vec{a}a ל-x^\hat{x}x^.
ה'. נתון ווקטור c⃗=x^+2y^−z^\vec{c}=\hat{x}+2\hat{y}-\hat{z}c=x^+2y^​−z^ מצאו את ההיטל של c⃗\vec{c}c על a⃗\vec{a}a.
ו.

פתרון א:

∣a⃗∣=64+36+100=102|\vec{a}|=\sqrt{ 64+36+100 }=10\sqrt{ 2 }∣a∣=64+36+100​=102​

זהו הגודל של ווקטור a⃗\vec{a}a.

פתרון ב:

a^=a⃗∣a⃗∣\hat{a}=\frac{\vec{a}}{|\vec{a}|}a^=∣a∣a​

פתרון ג':
נשווה מכפלה סקלרית ל-0:

a⃗⋅b⃗=24−24=0\vec{a}\cdot \vec{b}=24-24=0a⋅b=24−24=0

פתרון ד:
אנחנו יודעים כי:

a^⋅x^=∣1∣∣1∣cos⁡θ=8102⋅1+0⋅(… )+0⋅(… )\hat{a}\cdot \hat{x}=|1||1|\cos\theta=\frac{8}{10\sqrt{ 2 }}\cdot1+0\cdot(\dots)+0\cdot(\dots)a^⋅x^=∣1∣∣1∣cosθ=102​8​⋅1+0⋅(…)+0⋅(…)

לנו יהיה מחשבון יאי! :)

פתרון ה':

Pca=c⃗⋅a⃗102=8−12−10102=−14102P_{ca}=\frac{\vec{c}\cdot\vec{a}}{10\sqrt{ 2 }}=\frac{8-12-10}{10\sqrt{ 2 }}=-\frac{14}{10\sqrt{ 2 }}Pca​=102​c⋅a​=102​8−12−10​=−102​14​

קינמטיקה

V⃗=dr⃗dt=r˙\vec{V}=\frac{d\vec{r}}{dt}=\dot{r}V=dtdr​=r˙ a⃗=dV⃗dt=V˙\vec{a}=\frac{d\vec{V}}{dt}=\dot{V}a=dtdV​=V˙ V⃗(t)=V⃗(0)+∫0ta⃗ dt′\vec{V}(t)=\vec{V}(0)+\int_{0}^{t}\vec{a}\ dt'V(t)=V(0)+0∫t​a dt′
תרגיל

r⃗(t)=(3t2−4t)x^+5ty^+8z^\vec{r}(t)=(3t^2-4t)\hat{x}+5t\hat{y}+8\hat{z}r(t)=(3t2−4t)x^+5ty^​+8z^

זה מייצג לנו מיקום של חלקיק כתלות בזמן.
א. איה החלקיק בזמן 0?
ב. מצאו את המהירות בזמן t=4t=4t=4.
ג. מצאו את a⃗(4)\vec{a}(4)a(4)

פתרון א:

r⃗(0)=8z^\vec{r}(0)=8\hat{z}r(0)=8z^

פתרון ב:

V⃗(4)=20x^+5y^\vec{V}(4)=20\hat{x}+5\hat{y}V(4)=20x^+5y^​

פתרון ג:

a⃗=6x^\vec{a}=6\hat{x}a=6x^