חזור לתיקייה: 01140071 - פיזיקה 1מ

סיכום מלא של החומר בפיזיקה

חיפוש בתיקיה
Ctrl K
לחץ כאן או הקש Ctrl K כדי לחפש בכל התיקיה
  • מימדים ויחידות
  • אנליזת מימדים
  • וקטורים
  • וקטורי יחידה
  • פעולות על וקטורים
  • גודל של וקטור
  • חיבור
  • חיסור וקטורים
  • כפל בסקלר
  • פעולות בין וקטורים
  • מכפלה סקלרית
  • מכפלה סקלארית הטלים
  • מכפלה וקטורית
  • מכפלה וקטורית לפי רכיבים
  • מכפלה וקטורית לפי דטרמיננטה
  • וקטור שתלוי בזמן
  • נגזרות של וקטורים מורכבים
  • אינטגרלים על וקטורים
  • אינטגרל מסויים על ווקטורים
  • אינטגרל לא מסויים על ווקטורים
  • קינמטיקה
  • קינמטיקה בעולם חד מימדי
  • מהירות
  • תאוצה
  • פיתוח נוסאות עם תאוצה קבועה
  • עוברים תלת מימד
  • זריקה בזווית
  • תנועה מעגלית
  • תנועה מעגלית קצובה
  • מתנסים מעט בחומר
  • סיכום תנועה בשלושה מימדים
  • דינמיקה
  • חוקי ניוטון
  • כוחות
  • התעמקות בסוגי כוחות שונים
  • כוח הכובד
  • הכוח החשמלי
  • כוח הנורמל
  • כוח החיכוך
  • כוחות התלויים במהירות ומשוואות דיפרנציאליות
  • משוואות דיפרנציאליות נפוצות
  • מד"רים מסדר ראשון
  • מד"רים מסדר שני
  • מד"ר מסדר שני שניתן לכתוב כסדר ראשון
  • תנועה מחזורית
  • תנועה הרמנוית
  • קפיץ
  • מטוטלת מתמטית
  • מערכות יחוס
  • סוגי מערכות יחוס
  • הקשר בין מערכות בקינמטיקה
  • טרנספורמציית גלילי
  • כוח דלמבר
  • מערכות מסתובבות
  • מחפשים ומוצאים כוחות מדומים
  • הכוחות המדומים שמצאנו
  • הכוח הצנטריפוגלי
  • כוח קוריוליס
  • עבודה ואנרגייה
  • 7.1 עבודה
  • 7.2 משפט עבודה אנרגייה
  • 7.3 סוגי כוחות
  • עוד מילה על האנרגיה הפוטנציאלית
  • כוח מרכזי ככוח משמר
  • 7.4 אנרגיה מכנית ושימורה
  • 7.5 חקירת אנרגייה פוטנציאלית
  • סוגי שיווי משקל
  • שיווי משקל יציב
  • שיווי משקל רופף
  • שיווי משקל אדיש
  • אזורים אסורים ומותרים
  • דרך עבודה בתרגילים עם נוסחת אנרגייה פוטנציאלית
  • מתקף ותנע קווי וזוויתי
  • 8.1 מתקף ותנע קווי
  • תנע של מערכת גופים
  • התנגשויות
  • סוגי התנגשויות
  • מרכז המסה
  • אנרגייה במערכת מרכז המסה
  • 8.2 מסה משתנה
  • 8.3 תנע זוויתי
  • מומנט הכוח
  • מתי מומנט הכוח יתאפס
  • הגדרת תנע זוויתי(תנ"ז)
  • פיתוח "חוק \mathrm{II}" הזוויתי
  • מומנט האינרציה
  • תנועה קווית וסיבובית גם יחד
  • אנרגיה פוטנציאלית אפקטיבית
  • 8.4 מתכון לפתרון תרגילים
  • גוף קשיח
  • מומנטי אינרציה נפוצים
  • משפט שטיינר
  • גלגול והחלקה
  • עוד על גלגול מלא
  • מטוטלת פיזיקלית
  • תורת היחסות הפרטית
  • עקרונות תורת היחסות
  • טרנספורמציית לורנץ'
  • הנחות טרנספורמציית לורנץ'
  • הטרנספורמציה עצמה
  • טרנספורמציית לורנץ' ההפוכה
  • הערות נוספות
  • התקצרות האורך
  • אינווריאנט מרחב-זמן
  • סיפורים
  • אפקט דופלר היחסותי
  • התרחקות
  • התקרבות
  • טרנספורמציית לורנץ' למהירויות
  • הטרנספורמציה ההפוכה
  • דינמיקה יחסותית
  • תנע יחסותי
  • אנרגיה
  • קינטית
  • אינווריאנט תנע-אנרגייה
  • האינווריאנט לכמה גופים
  • פוטונים
  • טרנספורמציית תנע-אנרגיה
  • מערכת מרכז המסה
  • חוקי שימור
  • Footnotes

סיכום מלא של החומר בפיזיקה

01140071

פיזיקה 1מ

רשימות הרצאה לקריאה בשבת

סיכום מלא של החומר בפיזיקה

הופק מתוך תקיית התואר של שקד

uni-folder.vercel.app

1. מימדים ויחידות

בפיזיקה נמדוד ונחשב דברים. נדרש לשם כך להחליט על סט מסויים של גדלים בסיסיים אשר יאפשרו לנו להגדיר את השאר. במכניקה קלאסית(ניוטונית) נעבוד אנו באמצעות ארבעה יצורים בסיסיים אשר נקראים מימדים בסיסיים:

  1. אורך.
  2. מסה.
  3. זמן.
  4. מטען חשמלי

ארבעה מימדים בסיסיים אלו יאפשרו לנו ליצור מימדים מורכבים כגון מהירות(אורךזמן\frac{\R{אורך}}{\R{זמן}}זמןאורך​), משקל וכו'. על שלושה מהם1 נדבר בקרוס הזה ועל האחרון(מטען חשמלי) נדבר בקורס ההמשך.

כדי להשתמש במימדים הללו נדרש לדרך לאמוד אותם. לשם כך נשתמש ביחידות.
יחידה בפני עצמה הינה גודל חסר משמעות. רק כאשר נחבר יחידה למימד נוכל לראות את משמעות היחידה.
ישנן כמה מערכות שונות של יחידות, שכן כפי שהוסבר, יחידה היא גודל שרירותי. בקורס זה נעבוד במערכת SISISI(או MKSMKSMKS) אשר בה היחידות למימדים הבסיסיים הינן:

  1. מטר לאורך
  2. קילוגרם למסה
  3. שניות לזמן
  4. קולון למטען חשמלי

נוכל לראות כעת איך בעזרת ארבע היחידות הבסיסיות האלו נוכל ליצור יחידות מורכבות יותר לגדלים אחרים כגון:

(v=xtעל פי הנוסחה )[V]=[x][t]=msec⁡\left( v=\frac{x}{t} \R{\text{על פי הנוסחה }} \right)\quad [V]=\frac{[x]}{[t]}=\frac{m}{\sec}(v=tx​על פי הנוסחה )[V]=[t][x]​=secm​ (F=maעל פי הנוסחה )[F]=[m][a]=kg⋅msec⁡2=↓סימוןN(F=ma\R{\text{על פי הנוסחה }})\quad [F]=[m][a]=kg \cdot \frac{m}{\sec^2} \underset{\begin{matrix} \downarrow \\ \R{סימון} \end{matrix}}{=}N(F=maעל פי הנוסחה )[F]=[m][a]=kg⋅sec2m​↓סימון​=​N
הערה

ישנן מערכות אחרות של יחידות כגון GCSGCSGCS שבה אורך נמדד בסנטימטר, מסה נמדדנת בגרמים וזמן נמדד בשניות.
במערכת GCSGCSGCS יחידה של כוח נקראת dymedymedyme.

ישנן כפולות של יחידות אשר משתמשים בהם כמעט בכל מקום והם:

GigaMegaKilocentimillimicronanopicofemtoGMKcmμnpf10910610310−210−310−610−910−1210−15\begin{array}{c|c} Giga & Mega & Kilo & centi & milli & micro & nano & pico & femto \\ \hline G & M & K & c & m & \mu & n & p & f \\ \hline 10^9 & 10^6 & 10^3 & 10^{-2} & 10^{-3} & 10^{-6} & 10^{-9} & 10^{-12} & 10^{-15} \end{array}GigaG109​MegaM106​KiloK103​centic10−2​millim10−3​microμ10−6​nanon10−9​picop10−12​femtof10−15​​

בנוסף, ישנה יחידה אחת מיוחדת לאורך והיא אנסטגרם - A ∘\overset{\circ}{A\ }A ∘ אשר מסמלת 10−10m10^{-10}m10−10m. כלומר: 1A ∘=10−10m1\overset{\circ}{A\ }=10^{-10}m1A ∘=10−10m

אנליזת מימדים

עוד מעט נפתור תרגילים מסובכים ונראה מצבים מורכבים. על מנת לוודא שהכל בסדר תמיד נוכל להסתכל על המימדים והיחידות שלנו. פה אנליזת מימדים תעזור לנו. נוכל לראות אם צדקנו בנוסחה, אם אנחנו מגיעים לפתרון מתאים וכו'. לשם כך נגדיר לנו כמה חוקים.

משפט (חוקי אנליזת מימדים)

  1. בשוויון שני האגפים צריכים להיות בעלי מימדים זהים.
  2. מותר לחבר/לחסר רק גדלים בעלי מימדים זהים.
  3. בכפל/מנה של גדלים, מימד התוצאה יהיה מכפלת/מנת המימדים המקוריים.
  4. בפונקציות מתמטיות הארגומנט והתוצאה יהיו חסרי מימד.
הערה

באמצעות אנליזת מימדים נוכל להגיע לתשובה עד כדי קבוע.

דוגמה

נניח ויש לנו גודל xxx אשר הינו בעל מימד של אורך(נמדד ב-mmm) וגודל kkk שאיננו יודעים את מימדו.
אם k⋅xk\cdot xk⋅x הינו גודל חסר מימד, אזי נקבל כי [k]=1m[k]=\frac{1}{m}[k]=m1​ כדי להתאים ליחידות.

ככה בקלות מאוד נוכל לוודא אם אנחנו בדרך הגיונית(אפילו אם היא לפעמים לא הנכונה)

דוגמה (לשימוש באנליזת מימדים)

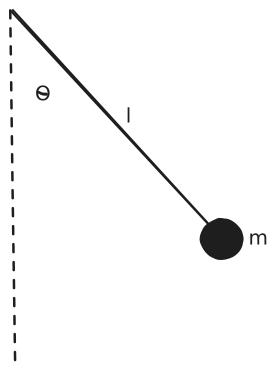
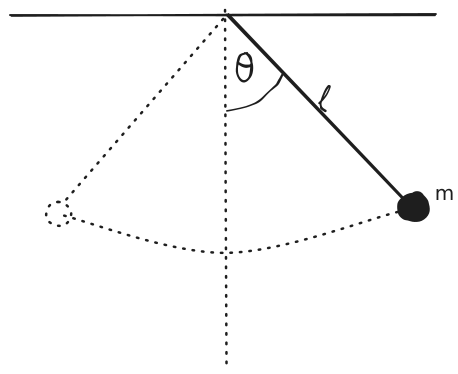
נניח ויש לנו מטוטלת:
​מימדים ויחידות 2025-11-01 16.34.35.excalidraw.svg
כעת, נרצה לראות איך תלוי זמן המחזור של המטוטלת TTT בגדלים אורך החוט, מסת המשקולת ותאוצת הכובד. את זאת נרצה לעשות מבלי לדעת דבר חוץ מהמימדים והיחידות של הגדלים השונים. לשם כך, נוכל לבנות את המשוואה הבאה:

T1=AℓαmβgγT_{1}=A\ell^{\alpha}m^{\beta}g^{\gamma}T1​=Aℓαmβgγ

כאשר AAA הוא קבוע חסר מימד.
נסתכל על המימדים:

[T1]=[A][ℓ]α[m]β[g]γ=LαMβ(LT2)γT=Lα+γMβT−2γ⇓{1=−2γ  ⟹  γ=−12β=0α+γ=0  ⟹  α=−γ\begin{matrix} [T_{1}]=[A][\ell]^\alpha[m]^\beta[g]^\gamma=L^\alpha M^\beta \left( \frac{L}{T^2} \right)^\gamma \\ T=L^{\alpha+\gamma} M^\beta T^{-2\gamma} \\ \Downarrow \\ \begin{cases} 1=-2\gamma \implies \gamma=-\frac{1}{2} \\ \beta=0 \\ \alpha+\gamma=0 \implies \alpha=-\gamma \end{cases} \end{matrix}[T1​]=[A][ℓ]α[m]β[g]γ=LαMβ(T2L​)γT=Lα+γMβT−2γ⇓⎩⎨⎧​1=−2γ⟹γ=−21​β=0α+γ=0⟹α=−γ​​

קיבלנו כי:

T1=Aℓ12m0g−12=AℓgT_{1}=A\ell^{\frac{1}{2}} m^0 g^{-\frac{1}{2}}=A\sqrt{ \frac{\ell}{g} }T1​=Aℓ21​m0g−21​=Agℓ​​

קיבלנו פה את נוסחה האמיתית של זמן מחזור של מטוטלת מתמטית(כמובן שעד כדי קבוע) מבלי לבצע שום חישובים מסובכים או לדעת כל מיני חוקי שימור.

2. וקטורים

ראינו עד כה כמה גופים שונים בדמות מימדים ויחידות. כעת, נרצה לשים אותם במרחב. לשם כך נדרש לשני אבני בנייה נוספים.

הגדרה 2.1.1 (סקלר)

סקלר הינו רק גודל. ללא כיוון. (מותר להיות חיובי/שלילי)

סקלרים כגון טמפרטורה, מסה, אנרגייה או מטען חשמלי הם גדלים ללא משמעות במרחב.
לעומת זאת, גדלים כגון כוח, מהירות או תאוצה דורשים כיוון כלשהו בנוסף לגודל. למה? כי אנו, בתור בני אדם, יכולים לנוע במרחב הדו מימדי והתלת מימדי ולא מוגבלים למימד אחד. לשם כך, נדרש ליצור אחר בעל גודל וכיוון. יצור זה יקרא וקטור2.

בשני מימדים נוכל לייצג וקטור כאורך ℓ\ellℓ וזווית θ\thetaθ. אך זה יהיה יותר מסובך כאשר נעבור לעולם התלת מימדי. לשם כך, נוכל להשתמש במ֫טריצות.

הגדרה 2.1.2 (וקטור תלת מימדי)

וקטור תלת מימדי A⃗\vec{A}A יהא

A⃗=(AxAyAz)\vec{A}=\begin{pmatrix} A_{x} & A_{y} & A_{z} \end{pmatrix}A=(Ax​​Ay​​Az​​)

כאשר Ax,Ay,AzA_{x},A_{y},A_{z}Ax​,Ay​,Az​ הינם סקלרים השייכים ל-R\mathbb{R}R ונקראים גם הטלות על הצירים והם מסמלים את המרחק שנדרש להתקדם בציר מסויים מנקודת ההתחלה שלנו כדי להגיע למקום שווקטור נמצא בו.

מה אם נרצה לדבר רק על כיוון של וקטור?

וקטורי יחידה

הגדרה 2.1.3 (וקטור יחידה)

וקטור שגודלו יחידה אחת בלבד. וקטור בעל הכיוון של הוקטור A⃗\vec{A}A אשר הינו באורך יחידה אחת בלבד יסומן A^\hat{A}A^ ויקרא וקטור היחידה של A⃗\vec{A}A.

נוכל להשתמש בוקטורי היחידה כדי לכתוב את הוקטור A⃗\vec{A}A כך:

A⃗=Axx^+Ayy^+Azz^\vec{A}=A_{x}\hat{x}+A_{y}\hat{y}+A_{z}\hat{z}A=Ax​x^+Ay​y^​+Az​z^

כאשר x^,y^,z^\hat{x},\hat{y},\hat{z}x^,y^​,z^ הינם וקטורי היחידה בכיווני הצירים המתאימים להם.

פעולות על וקטורים

גודל של וקטור

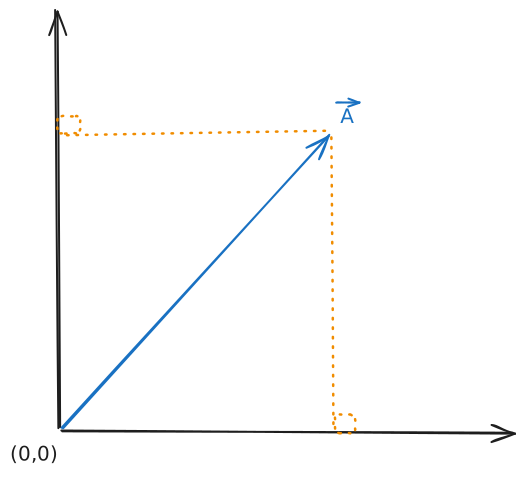
כדי למצוא את גודל וקטור, נשתמש במשפט פיטגורס3. קל לראות זאת בשני מימדים:
​וקטורים 2025-11-03 10.52.57.excalidraw.svg

∣A⃗∣=Ax2+Ay2|\vec{A}|=\sqrt{ A_{x}^2+A_{y}^2 }∣A∣=Ax2​+Ay2​​

אורך וקטור, כפי שאתם בטח יודעים, מסומן כמו חצי מהדברים ביקום בעזרת הקווים של ערך מוחלט, כפי שניתן לראות בשורה הקודמת.
בשלושה מימדים זה גם כן פשוט, שכן כל מה שנדרש לעשות זה להוסיף מימד:

∣A⃗∣=Ax2+Ay2+Az2|\vec{A}|=\sqrt{ A_{x}^2+A_{y}^2+A_{z}^2 }∣A∣=Ax2​+Ay2​+Az2​​

חיבור

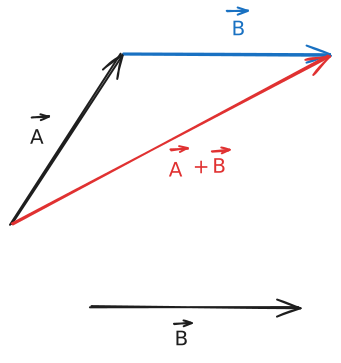
נניח ויש לנו שני וקטורים A⃗\vec{A}A ו-B⃗\vec{B}B ואנו רוצים לחבר אותם.
​וקטורים 2025-11-03 10.47.44.excalidraw.svg
על מנת לחברם, נקח את וקטור B⃗\vec{B}B ו"נזיז" אותו לקצה וקטור A⃗\vec{A}A מבלי לשנות את גודלו וכיוונו ואז הכיוון של הוקטור A⃗+B⃗\vec{A}+\vec{B}A+B יהיה הכיוון מתחילת A⃗\vec{A}A לסוף B⃗\vec{B}B המוזז וגודל הוקטור יהיה המרחק מתחילת A⃗\vec{A}A לסוף B⃗\vec{B}B המוזז. אבל זה רק נפנופי ידיים - איך זה נעשה במציאות?
בוקטורים כפי שהצגנו אותם, נוכל לחבר את ההטלים השונים יחדיו כך:

A⃗+B⃗=(Ax+Bx)x^+(Ay+By)y^+(Az+Bz)z^\vec{A}+\vec{B}=(A_{x}+B_{x})\hat{x}+(A_{y}+B_{y})\hat{y}+(A_{z}+B_{z})\hat{z}A+B=(Ax​+Bx​)x^+(Ay​+By​)y^​+(Az​+Bz​)z^

חיסור וקטורים

לכל וקטור קיים נגדי אשר מסומן כפי שאתם מצפים −A⃗-\vec{A}−A. נגדיר אם כן חיסור של שני וקטורים A⃗\vec{A}A ו-B⃗\vec{B}B כחיבור של הנגדי של B⃗\vec{B}B ל-A⃗\vec{A}A.

A⃗−B⃗=A⃗+(−B⃗)=(Ax−Bx)x^+(Ay−By)y^+(Az−Bz)z^\vec{A}-\vec{B}=\vec{A}+(-\vec{B})=(A_{x}-B_{x})\hat{x}+(A_{y}-B_{y})\hat{y}+(A_{z}-B_{z})\hat{z}A−B=A+(−B)=(Ax​−Bx​)x^+(Ay​−By​)y^​+(Az​−Bz​)z^

כפל בסקלר

כפל של וקטור A⃗\vec{A}A בסקלר α\alphaα הוא מניפולציה על אורך הוקטור בלבד ולא על כיוונו(למעט היפוך הכיוון).

αA⃗=αAxx^+αAyy^+αAzz^\alpha\vec{A}=\alpha A_{x}\hat{x}+\alpha A_{y}\hat{y}+\alpha A_{z}\hat{z}αA=αAx​x^+αAy​y^​+αAz​z^

פעולות בין וקטורים

מכפלה סקלרית

הגדרה 2.2.1 (מכפלה סקלארית)

A⃗⋅B⃗=∣A⃗∣∣B⃗∣cos⁡θ\vec{A}\cdot\vec{B}=|\vec{A}||\vec{B}|\cos \thetaA⋅B=∣A∣∣B∣cosθ

כאשר θ\thetaθ היא הזווית בין שני הווקטורים..

משמעות: מדד לעד כמה שני הווקטורים נמצאים על אותו הקו.

הערה

במידה והזווית 0, כלומר: A⃗∣∣B⃗\vec{A}||\vec{B}A∣∣B ⇐ A⃗⋅B⃗\vec{A} \cdot\vec{B}A⋅B מקסימלי.
במידה והזווית היא π\piπ(180 מעלות), כלומר A⃗∣∣(−B⃗)\vec{A}||(-\vec{B})A∣∣(−B) ⇐ A⃗⋅B⃗\vec{A} \cdot\vec{B}A⋅B מינימלי ו-∣A⃗⋅B⃗∣|\vec{A} \cdot\vec{B}|∣A⋅B∣ מקסימלי.
במידה והזוית היא π2\frac{\pi}{2}2π​, כלומר הווקטורים מאונכים אזי, A⃗⋅B⃗=0\vec{A} \cdot\vec{B}=0A⋅B=0.

טענה

וקטורים הינם קומוטטיביים תחת מכפלה סקלרית.

A⃗⋅B⃗=B⃗⋅A⃗\vec{A} \cdot \vec{B}=\vec{B}\cdot \vec{A}A⋅B=B⋅A

הוכחה:

A⃗⋅B⃗=↓הגדרה∣A⃗∣∣B⃗∣cos⁡θ=↓Rקומוטטיביות ב-+זהות טריגו’∣B⃗∣∣A⃗∣cos⁡(−θ)=B⃗⋅A⃗\vec{A} \cdot \vec{B} \underset{\begin{matrix} \downarrow \\ \R{הגדרה} \end{matrix}}{=}|\vec{A}||\vec{B}|\cos \theta \underset{\begin{matrix} \downarrow \\ \mathbb{R}\R{\text{קומוטטיביות ב-}} \\ \R{\text{+זהות טריגו'}} \end{matrix}}{=}|\vec{B}||\vec{A}|\cos(-\theta)=\vec{B}\cdot \vec{A}A⋅B↓הגדרה​=​∣A∣∣B∣cosθ↓Rקומוטטיביות ב-+זהות טריגו’​=​∣B∣∣A∣cos(−θ)=B⋅A

∎

מכפלה סקלארית הטלים

כעת, נראה כיצד נראת מכפלה סקלרית לפי ההטלים.

A⃗⋅B⃗=(Axx^+Ayy^+Azz^)⋅(Bxx^+Byy^+Bzz^)\vec{A}\cdot \vec{B}=(A_{x}\hat{x}+A_{y}\hat{y}+A_{z}\hat{z})\cdot(B_{x}\hat{x}+B_{y}\hat{y}+B_{z}\hat{z})A⋅B=(Ax​x^+Ay​y^​+Az​z^)⋅(Bx​x^+By​y^​+Bz​z^) =AxBxx^x^=1+AxByx^y^=0+⋯+AzBzz^z^=1=AxBx+AyBy+Az+Bz=A_{x}B_{x}\underbracket{\hat{x}\hat{x}}_{=1}+A_{x}B_{y}\underbracket{\hat{x}\hat{y}}_{=0}+\dots+A_{z}B_{z}\underbracket{\hat{z}\hat{z}}_{=1}=A_{x}B_{x}+A_{y}B_{y}+A_{z}+B_{z}=Ax​Bx​=1x^x^​+Ax​By​=0x^y^​​+⋯+Az​Bz​=1z^z^​=Ax​Bx​+Ay​By​+Az​+Bz​

ולכן נראה כי:

A⃗⋅B⃗=AxBx+AyBy+AzBz\vec{A}\cdot\vec{B}=A_{x}B_{x}+A_{y}B_{y}+A_{z}B_{z}A⋅B=Ax​Bx​+Ay​By​+Az​Bz​

מכפלה וקטורית

הגדרה 2.2.2 (מכפלה ווקטורית)

A⃗×B⃗=∣A⃗∣∣B⃗∣sin⁡θ⋅n^\vec{A}\times \vec{B}=|\vec{A}||\vec{B}|\sin\theta \cdot \hat{n}A×B=∣A∣∣B∣sinθ⋅n^

כאשר θ\thetaθ זו הזווית בין הווקטורים ו-n^\hat{n}n^ מאונך ל-A⃗\vec{A}A ו-B⃗\vec{B}B.

נוכל למצוא את כיוון הוקטור n^\hat{n}n^ בכמה דרכים:

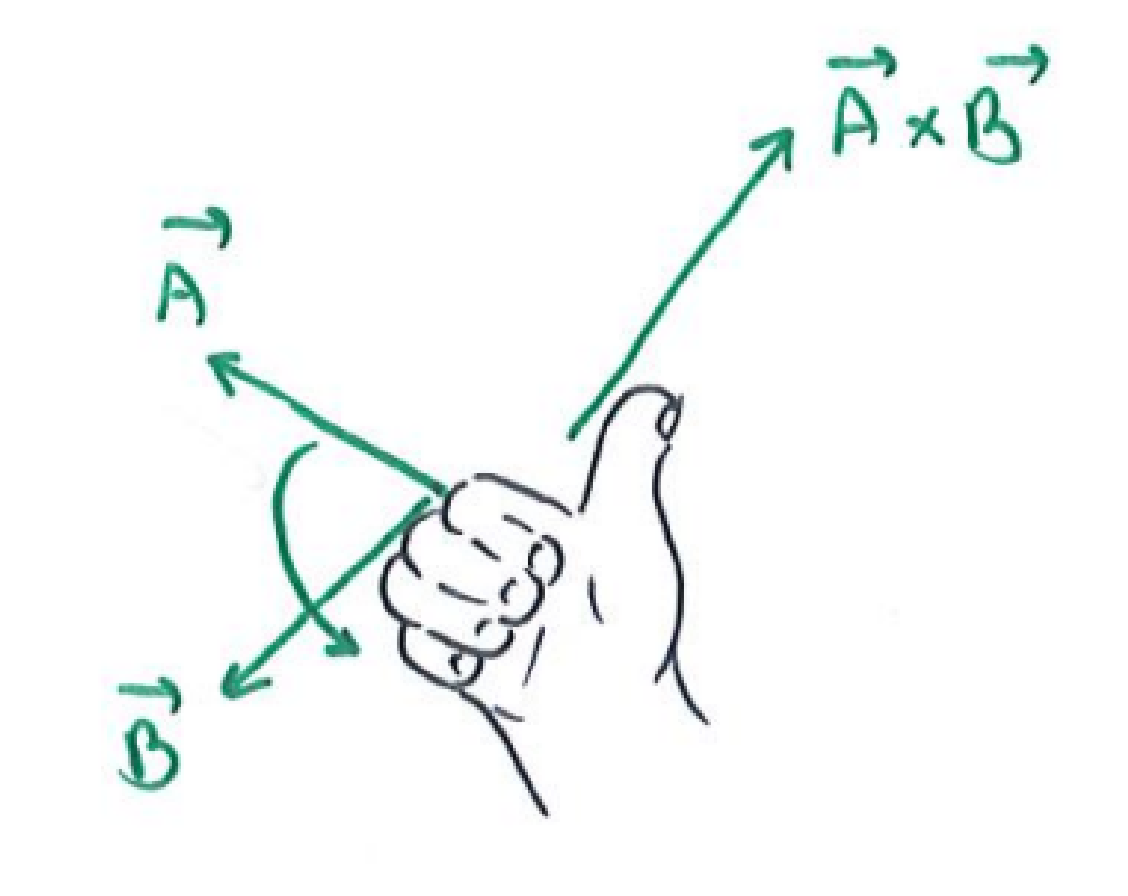
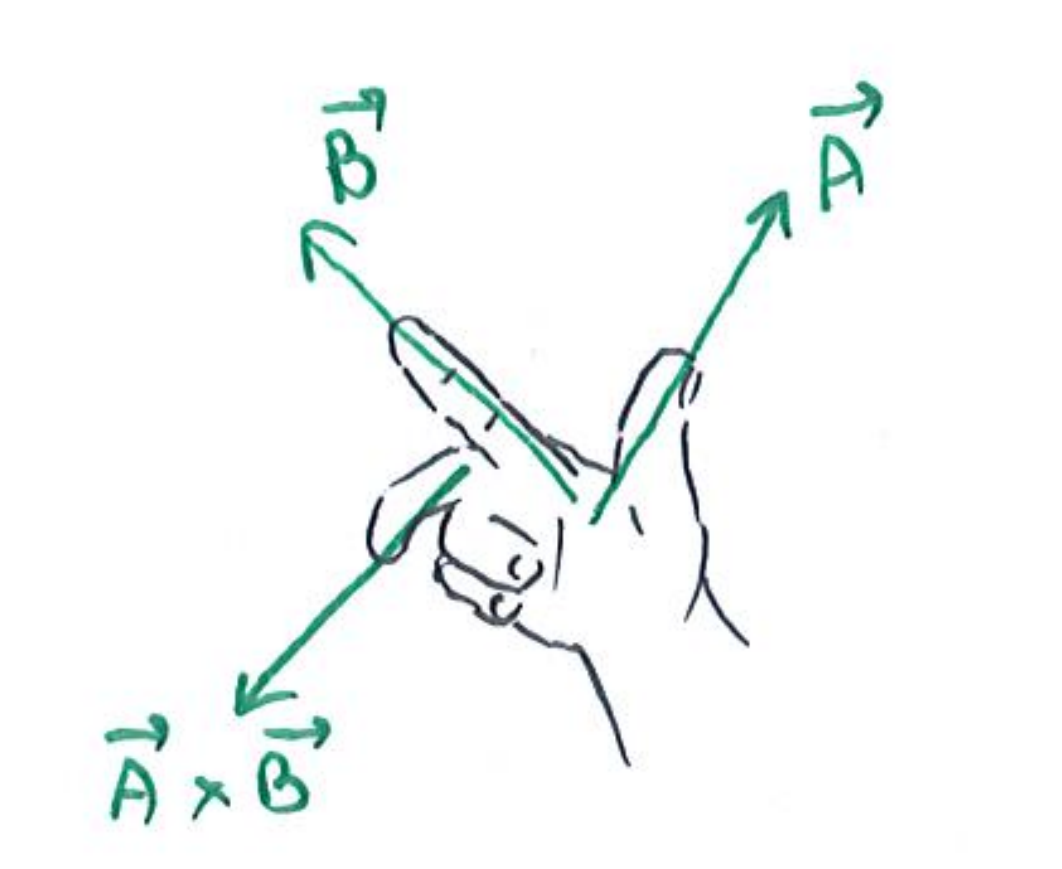
  1. כלל יד ימין הראשון: מסובבים את האצבעות של יד ימין במגמת סגירה מכיוון הוקטור A⃗\vec{A}A לכיוון הוקטור B⃗\vec{B}B.
    האגודל יצביע על כיוון A⃗×B⃗\vec{A}\times \vec{B}A×B
    ​סיכום פיזיקה 1מ מלא - כלל יד ימין השני.png
  2. כלל יד ימין השני: האגודל בכיוון A⃗\vec{A}A, האצבע בכיוון B⃗\vec{B}B ואז האמה תצביע בכיוון A⃗×B⃗\vec{A}\times \vec{B}A×B.
    ​סיכום בפיזיקה 1מ מלא - כלל יד ימין הראשון.png
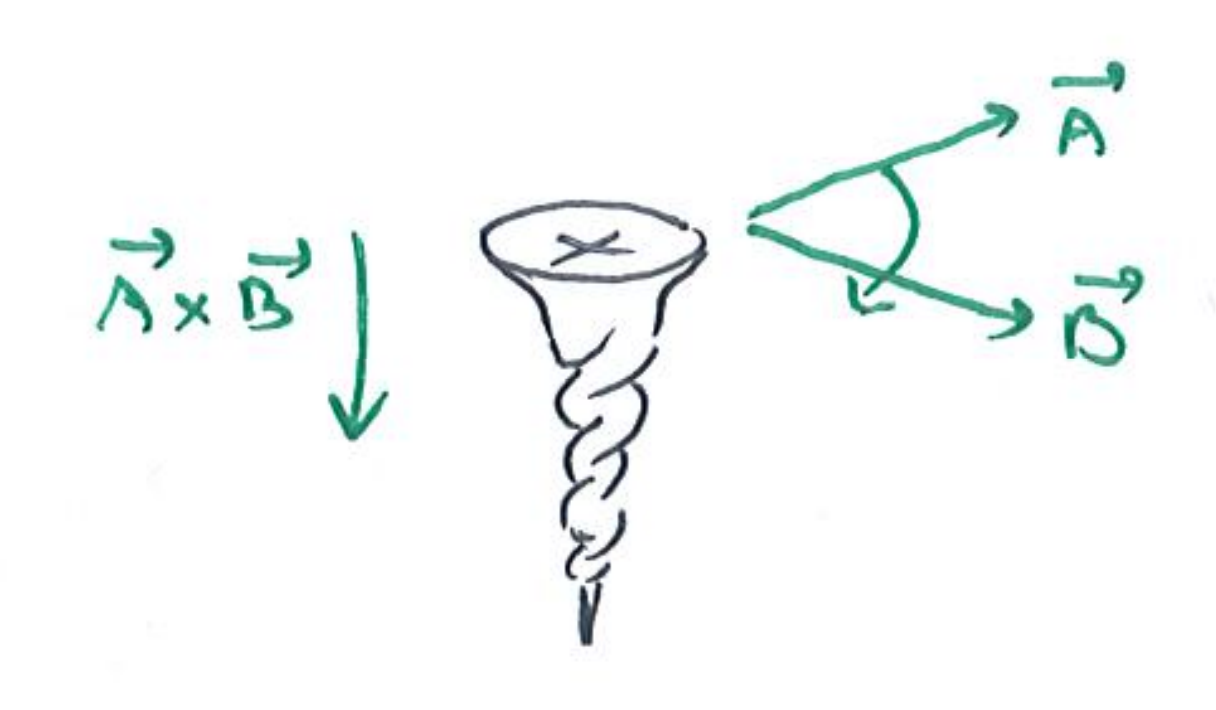
  3. כלל הבורג: "מסובבים" בורג מ-A⃗\vec{A}A ל-B⃗\vec{B}B בדרך הקצה. כיוון A⃗×B⃗\vec{A}\times \vec{B}A×B הוא בכיוון התקדמות הבורג.
    ​סיכום מלא בפיזיקה 1מ - כלל הבורג הימני.png
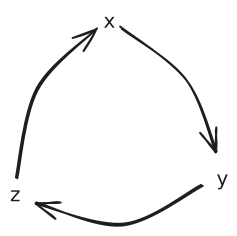
  4. המעגל: במצב בו כיווני הוקטורים הם התלים על הצירים(מה שנראה שנוכל להגיע אליו מכל וקטור עוד מעט) נוכל להשתמש במעגל הבא, כאשר נלך מכיוון הוקטור הראשון לכיוון הוקטור השני ואז מי שנשאר הוא התוצאה. אם החץ מהמקום בו אנו נמצאים אל התוצאה פונה אל התוצה, היא חיובית כרגיל, אם הוא פונה אלינו, הכיוון הוא ההפוך בדיוק(נניח x^\hat{x}x^ אז −x^-\hat{x}−x^)
    ​2 - וקטורים 2025-11-03 11.48.17.excalidraw.svg

מכפלה וקטורית לפי רכיבים

A⃗×B⃗=(Axx^+Ayy^+Azz^)×(Bxx^+Byy^+Bzz^)=AxBx(x^×x^)+AxBy(x^×y^)+AxBz(x^×z^)\vec{A}\times \vec{B}=(A_{x}\hat{x}+A_{y}\hat{y}+A_{z}\hat{z})\times(B_{x}\hat{x}+B_{y}\hat{y}+B_{z}\hat{z}) =A_{x}B_{x}(\hat{x}\times \hat{x})+A_{x}B_{y}(\hat{x}\times \hat{y})+A_{x}B_{z}(\hat{x}\times \hat{z})A×B=(Ax​x^+Ay​y^​+Az​z^)×(Bx​x^+By​y^​+Bz​z^)=Ax​Bx​(x^×x^)+Ax​By​(x^×y^​)+Ax​Bz​(x^×z^) +AyBx(y^×x^)+AyBy(y^×y^)+AyBz(y^×z^)+AzBx(z^×x^)+AzBy(z^×y^)+AzBz(z^×z^) + A_{y}B_{x}(\hat{y}\times \hat{x})+A_{y}B_{y}(\hat{y}\times \hat{y})+A_{y}B_{z}(\hat{y}\times \hat{z})+A_{z}B_{x}(\hat{z}\times \hat{x})+A_{z}B_{y}(\hat{z}\times \hat{y})+A_{z}B_{z}(\hat{z}\times \hat{z})+Ay​Bx​(y^​×x^)+Ay​By​(y^​×y^​)+Ay​Bz​(y^​×z^)+Az​Bx​(z^×x^)+Az​By​(z^×y^​)+Az​Bz​(z^×z^)

אנו יודעים כי: x^×x^=∣x^∣∣x^∣sin⁡0n^=0\hat{x}\times \hat{x}=|\hat{x}||\hat{x}|\sin 0\hat{n}=0x^×x^=∣x^∣∣x^∣sin0n^=0 וכעת נמשיך בעזרת המעגל שלנו:

=AxByz^+AxBz(−y^)+AyBx(−z^)+AyBzx^+AzBxy^+AzBy(−x^)=A_{x}B_{y}\hat{z}+A_{x}B_{z}(-\hat{y})+A_{y}B_{x}(-\hat{z})+A_{y}B_{z}\hat{x}+A_{z}B_{x}\hat{y}+A_{z}B_{y}(-\hat{x})=Ax​By​z^+Ax​Bz​(−y^​)+Ay​Bx​(−z^)+Ay​Bz​x^+Az​Bx​y^​+Az​By​(−x^) =(AyBz−AzBy)x^+(AzBx−AxBz)y^+(AxBy−AyBx)z^=(A_{y}B_{z}-A_{z}B_{y})\hat{x}+(A_{z}B_{x}-A_{x}B_{z})\hat{y}+(A_{x}B_{y}-A_{y}B_{x})\hat{z}=(Ay​Bz​−Az​By​)x^+(Az​Bx​−Ax​Bz​)y^​+(Ax​By​−Ay​Bx​)z^

וזוהי התוצאה שלנו:

A⃗×B⃗=(AyBz−AzBy)x^+(AzBx−AxBz)y^+(AxBy−AyBx)z^\vec{A}\times \vec{B}=(A_{y}B_{z}-A_{z}B_{y})\hat{x}+(A_{z}B_{x}-A_{x}B_{z})\hat{y}+(A_{x}B_{y}-A_{y}B_{x})\hat{z}A×B=(Ay​Bz​−Az​By​)x^+(Az​Bx​−Ax​Bz​)y^​+(Ax​By​−Ay​Bx​)z^

מכפלה וקטורית לפי דטרמיננטה

נוכל גם להשתמש בדטרמיננטה על מנת למצוא את המכפלה הוקטורית שלנו כך:

A⃗×B⃗=∣x^y^z^AxAyAzBxByBz∣\vec{A}\times \vec{B}=\begin{vmatrix} \hat{x} & \hat{y} & \hat{z} \\ A_{x} & A_{y} & A_{z} \\ B_{x} & B_{y} & B_{z} \end{vmatrix}A×B=​x^Ax​Bx​​y^​Ay​By​​z^Az​Bz​​​

כעת, נוכל להשתמש בשיטת פתרון דטרמיננטה לפי שורה כאשר נבחר את השורה העליונה ביותר במטריצה שלנו.

A⃗×B⃗=x^(AyBz−ByAz)−y^(AxBz−BxAz)+z^(AxBy−BxAy)\vec{A}\times \vec{B}=\hat{x}(A_{y}B_{z}-B_{y}A_{z})-\hat{y}(A_{x}B_{z}-B_{x}A_{z})+\hat{z}(A_{x}B_{y}-B_{x}A_{y})A×B=x^(Ay​Bz​−By​Az​)−y^​(Ax​Bz​−Bx​Az​)+z^(Ax​By​−Bx​Ay​)

וקטור שתלוי בזמן

כאשר אנו מסתכלים על סקלרים שתלויים בזמן, לרוב אנו מסתכלים על פונקציות שלהם. לפעמים נרצה למצוא את הנגזרת של פונקציה זו.
אך מה קורה כאשר נרצה לעשות נגזרת של פונקציה שמקבלת וקטורים? נקח את הוקטור A⃗(t)\vec{A}(t)A(t) התלוי בזמן:

A⃗(t)=Ax(t)x^+Ay(t)y^+Az(t)z^\vec{A}(t)=A_{x}(t)\hat{x}+A_{y}(t)\hat{y}+A_{z}(t)\hat{z}A(t)=Ax​(t)x^+Ay​(t)y^​+Az​(t)z^

כעת נגזור:

dA⃗(t)dt=ddt(Axx^+Ayy^+Azz^)=dAxdtx^+Axdx^dt+dAydty^+Aydy^dt+dAzdtz^+Azdz^dt\frac{d\vec{A}(t)}{dt}=\frac{d}{dt}(A_{x}\hat{x}+A_{y}\hat{y}+A_{z}\hat{z})=\frac{dA_{x}}{dt}\hat{x}+A_{x}\frac{d\hat{x}}{dt} + \frac{dA_{y}}{dt}\hat{y}+A_{y} \frac{d\hat{y}}{dt}+\frac{dA_{z}}{dt}\hat{z}+ A_{z} \frac{d\hat{z}}{dt}dtdA(t)​=dtd​(Ax​x^+Ay​y^​+Az​z^)=dtdAx​​x^+Ax​dtdx^​+dtdAy​​y^​+Ay​dtdy^​​+dtdAz​​z^+Az​dtdz^​

הווקטור x^\hat{x}x^ הוא בגודל קבוע ובכיוון מוגדר וקבוע ולכן, ddtx^=0\frac{d}{dt}\hat{x}=0dtd​x^=0.

=(dAxdt)x^+(dAydt)y^+(dAzdt)z^=\left( \frac{dA_{x}}{dt} \right)\hat{x}+\left( \frac{dA_{y}}{dt} \right)\hat{y}+\left( \frac{dA_{z}}{dt} \right)\hat{z}=(dtdAx​​)x^+(dtdAy​​)y^​+(dtdAz​​)z^

נגזרות של וקטורים מורכבים

נגיד כי יש לנו ווקטור A⃗(t)\vec{A}(t)A(t) אזי:

dA⃗(t)dt=dAxdtx^+dAydty^+dAzdtz^\frac{d\vec{A}(t)}{dt}=\frac{dA_{x}}{dt}\hat{x}+\frac{dA_{y}}{dt}\hat{y}+\frac{dA_{z}}{dt}\hat{z}dtdA(t)​=dtdAx​​x^+dtdAy​​y^​+dtdAz​​z^

אם יש לנו הכפלה של סקלר ווקטור ואנו רוצים לבצע נגזרת:

ddt(f(t)⋅A⃗(t))=df(t)dtA⃗(t)+f(t)dA⃗(t)dt\frac{d}{dt}(f(t)\cdot \vec{A}(t))=\frac{df(t)}{dt}\vec{A}(t)+f(t) \frac{d\vec{A}(t)}{dt}dtd​(f(t)⋅A(t))=dtdf(t)​A(t)+f(t)dtdA(t)​

אם נגזור מכפלה סקלארית:

ddt(A⃗⋅B⃗)=dA⃗dtB⃗+A⃗dB⃗dt\frac{d}{dt}(\vec{A}\cdot \vec{B})=\frac{d\vec{A}}{dt}\vec{B}+\vec{A} \frac{d\vec{B}}{dt}dtd​(A⋅B)=dtdA​B+AdtdB​

אם נגדור מכפלה ווקטורית:

ddt(A⃗×B⃗)=dA⃗dt×B⃗+A⃗×dB⃗dt\frac{d}{dt}(\vec{A}\times \vec{B})=\frac{d\vec{A}}{dt}\times \vec{B}+\vec{A}\times \frac{d\vec{B}}{dt}dtd​(A×B)=dtdA​×B+A×dtdB​

ודבר אחרון:

d∣A⃗(t)∣dt=A⃗∣A⃗∣⋅dA⃗dt=dA⃗dt⋅A^\frac{d|\vec{A}(t)|}{dt}=\frac{\vec{A}}{|\vec{A}|} \cdot \frac{d\vec{A}}{dt}=\frac{d\vec{A}}{dt}\cdot \hat{A}dtd∣A(t)∣​=∣A∣A​⋅dtdA​=dtdA​⋅A^

כעת, נניח ויש לנו וקטור באורך קבוע A⃗\vec{A}A.

∣A⃗(t)∣=const.  ⟹  d∣A⃗(t)∣dt=0|\vec{A}(t)|=const. \implies \frac{d|\vec{A}(t)|}{dt}=0∣A(t)∣=const.⟹dtd∣A(t)∣​=0
מסקנה

dA⃗dt⊥A^\frac{d\vec{A}}{dt}\perp \hat{A}dtdA​⊥A^
דוגמה (כוללת)

a⃗=2x^+y^+3z^\vec{a}=2\hat{x}+\hat{y}+3\hat{z}a=2x^+y^​+3z^ b⃗=4y^+2z^\vec{b}=4\hat{y}+2\hat{z}b=4y^​+2z^

נחשב את הגודל של הווקטורים:

∣a⃗∣=22+12+32=14|\vec{a}|=\sqrt{ 2^2+1^2+3^2 }=\sqrt{ 14 }∣a∣=22+12+32​=14​ ∣b⃗∣=42+22=20|\vec{b}|=\sqrt{ 4^2+2^2 }=\sqrt{ 20 }∣b∣=42+22​=20​

כעת נחשב חיסור בין הווקטורים הללו:

a⃗−b⃗=(2x^+y^+3z^)−(4y^+2z^)=2x^−3y^+z^\vec{a}-\vec{b}=(2\hat{x}+\hat{y}+3\hat{z})-(4\hat{y}+2\hat{z})=2\hat{x}-3\hat{y}+\hat{z}a−b=(2x^+y^​+3z^)−(4y^​+2z^)=2x^−3y^​+z^

נחשב את הזווית בין הווקטורים:

a⃗⋅b⃗=∣a⃗∣∣b⃗∣cos⁡θ  ⟹  θ=arccos⁡(a⃗⋅b⃗∣a⃗∣∣b⃗∣)\vec{a}\cdot \vec{b}=|\vec{a}||\vec{b}|\cos \theta\implies \theta=\arccos\left( \frac{\vec{a}\cdot \vec{b}}{|\vec{a}||\vec{b}|} \right)a⋅b=∣a∣∣b∣cosθ⟹θ=arccos(∣a∣∣b∣a⋅b​) a⃗⋅b⃗=(2x^+y^+3z^)(4y^+2z^)=0+4+6=10\vec{a}\cdot \vec{b}=(2\hat{x}+\hat{y}+3\hat{z})(4\hat{y}+2\hat{z})=0+4+6=10a⋅b=(2x^+y^​+3z^)(4y^​+2z^)=0+4+6=10 θ=arccos⁡(101420)=53.3∘\theta=\arccos\left( \frac{10}{\sqrt{ 14 }\sqrt{ 20 }} \right)=53.3^\circθ=arccos(14​20​10​)=53.3∘

נחשב את המכפלה הווקטורית:

a⃗×b⃗=(2x^+y^+3z^)×(4y^+2z^)\vec{a}\times \vec{b}=(2\hat{x}+\hat{y}+3\hat{z})\times(4\hat{y}+2\hat{z})a×b=(2x^+y^​+3z^)×(4y^​+2z^) =8z^+4(−y^)+2x^+12(−x^)=−10x^−4y^+8z^=(−10,−4,8)=8\hat{z}+4(-\hat{y})+2\hat{x}+12(-\hat{x}) = -10\hat{x}-4\hat{y}+8\hat{z}=(-10,-4,8)=8z^+4(−y^​)+2x^+12(−x^)=−10x^−4y^​+8z^=(−10,−4,8)

אינטגרלים על וקטורים

בהתחלה נקח פונקציה סקלרית:

df(t)dt=g(t)  ⟹  ∫f(t)dt=g(t)+c\frac{df(t)}{dt}=g(t) \implies \int f(t)dt=g(t)+cdtdf(t)​=g(t)⟹∫f(t)dt=g(t)+c

הפונקציה f(t)f(t)f(t) תקרא הפונקציה הקדומה של g(t)g(t)g(t).
בעזרת אינטגרל מסויים נוכל למצוא את השטח מתחת לגרף כך:

∫t1t2g(t)dt\int_{t_{1}}^{t_{2}}g(t)dtt1​∫t2​​g(t)dt

נסתכל על אינטגרציה של ווקטורים כעת.

אינטגרל מסויים על ווקטורים

F⃗(t)=F⃗(t0)+∫t0tG(t1)dt1\vec{F}(t)=\vec{F}(t_{0})+\int_{t_{0}}^tG(t_{1})dt_{1}F(t)=F(t0​)+t0​∫t​G(t1​)dt1​

אינטגרל לא מסויים על ווקטורים

F⃗(t)=∫G(t)dt+C⃗\vec{F}(t)=\int G(t)dt+\vec{C}F(t)=∫G(t)dt+C

בפיזיקה נוכל להציב תנאי התחלה על מנת לדעת מהו הפתרון.
נוכל כעת לבצע:

∫A⃗(t)dt=∫(Axx^+… )dt=∫Ax(t)dtx^+∫Ay(t)dty^+∫Az(t)dtz^\int \vec{A}(t)dt=\int (A_{x}\hat{x}+\dots)dt=\int A_{x}(t)dt\hat{x}+\int A_{y}(t)dt\hat{y}+\int A_{z}(t)dt\hat{z}∫A(t)dt=∫(Ax​x^+…)dt=∫Ax​(t)dtx^+∫Ay​(t)dty^​+∫Az​(t)dtz^

3. קינמטיקה

קינמטיקה הוא הנושא בפיזיקה העוסק בתיאור וחיזוי תנועתם של גופים שונים. לשם כך נרצה להביט בשלושה גורמים שונים אשר יקבעו את תנועת הגופים:

  1. מיקום הגופים, שלו נקרא העתק.
  2. מהירות הגופים.
  3. הזמן שבו מתרחשים אירועים שונים.

על מנת להבין את הקונספט, נתחיל בלהסתכל על עולם חד מימדי ואז להכליל את זה לעולם דו מימדי או תלת מימדי.

קינמטיקה בעולם חד מימדי

נתחיל בלקבוע נקודות יחוס, אשר יחסית אליהן נוכל לייחס את המדידות השונות שלנו. למיקום נקבע את המקום בו x=0x=0x=0 על ציר ה-xxx והוא יהיה נקודת היחוס שלנו ולזמן נקבע את נקודת היחוס ב-t=0t=0t=0 כאשר אנו מחליטים מתי t=0t=0t=0. נקודת היחוס של המהירות(מתי v=0v=0v=0) נובעת מנקודות היחוס הנ"ל, בדיוק כמו המהירות עצמה.
​סיכום מלא של החומר בפיזיקה 2026-01-22 15.22.47.excalidraw.svg
כעת, נוכל לעבור להסתכל על תנועה של גופים.

הגדרה 3.1.1 (העתק)

ההפרש במיקום של הגוף בזמנים שונים. כלומר, אם הגוף היה ב-x1x_{1}x1​ ואז זז ל-x2x_{2}x2​ אז העתק הגוף הוא:

Δx=x2−x1\Delta x=x_{2}-x_{1}Δx=x2​−x1​
הערה

הפרש תמיד יסומן בדלטא - Δ\DeltaΔ.
לפחת, שהוא מינוס ההפרש, אין סימון ולכן, לרוב פשוט נרשום −Δx-\Delta x−Δx (כאשר xxx יכול להיות כל משתנה)

מהירות

מהירות היא תיאור של איך הגוף נע במרחב יחסית לזמן. נסתכל על כמה הגדרות שונות למהירות ועל מה הן אומרות על תנועת הגוף.

הגדרה 3.1.2 (מהירות ממוצעת)

נסמנה v‾\overline{v}v.

v‾=ΔxΔt\overline{v}=\frac{\Delta x}{\Delta t}v=ΔtΔx​

הגדרה זו טובה מאוד במקרה והמהירות קבועה אך לא טובה לנו אם המהירות שלנו משתנה בהתאם לזמן. לשם כך נצטרך איזשהו מדד למהירות ברגע מסויים. אך איך דבר כזה יכול להיות? איך יכולה להיות מהירות ברגע? הרי מהירות היא איך הגוף נע, ואם אנו מסתכלים על נקודה אחת בזמן הגוף אינו נע. למרות שזה לא דבר שבאמת קיים, עדיין נרצה איזשהו ערך לתאר את המהירות של הגוף בזמן מסויים, ולשם כך נרצה לקחת הפרשים קטנים יותר ויותר בסביבה של נקודת הזמן שאנו מחפשים ולבדוק מה ההעתק של הגוף בזמן הזה. זה יתן לנו הערכה של המהירות בזמן t1t_{1}t1​.

הגדרה 3.1.3 (מהירות רגעית)

המהירות הרגעית של גוף בזמן t0t_{0}t0​ מוגדרת להיות:

v⃗=lim⁡Δt→0x⃗(t0+Δt)−x⃗(t0)Δt=dx⃗dt\vec{v}=\lim_{ \Delta t \to 0 } \frac{\vec{x}(t_{0}+\Delta t)-\vec{x}(t_{0})}{\Delta t}=\frac{d\vec{x}}{dt} v=Δt→0lim​Δtx(t0​+Δt)−x(t0​)​=dtdx​

כאשר Δt=t−t0\Delta t=t-t_{0}Δt=t−t0​ לכל ttt.

נהדר! עכשיו נוכל לתאר איך הגופים נעים בזמן. אך כפי שאמרנו המהירות שלנו משתנה בזמן, איך נדע איך היא משתנה?

תאוצה

תאוצה היא תיאור של איך המהירות של גוף מסויים משתנה יחסית לזמן. כפי שראינו במהירות, נוכל להסתכל על תאוצה ממוצעת ותאוצה רגעית.

הגדרה 3.1.4 (תאוצה ממוצעת)

נסמנה a‾\overline{a}a.

a‾=ΔvΔt\overline{a}=\frac{\Delta v}{\Delta t}a=ΔtΔv​

את כל הסיפורים סיפרנו ממקודם כאשר דיברנו על מהירות. עכשיו, נמיר את אותו הדבר לתאוצה.

הגדרה 3.1.5 (תאוצה רגעית)

התאוצה הרגעית של גוף בזמן t0t_{0}t0​ מוגדרת להיות:

a⃗=lim⁡Δt→0v⃗(t0+Δt)−v⃗(t0)Δt=dv⃗dt\vec{a}=\lim_{ \Delta t \to 0 } \frac{\vec{v}(t_{0}+\Delta t)-\vec{v}(t_{0})}{\Delta t}=\frac{d\vec{v}}{dt}a=Δt→0lim​Δtv(t0​+Δt)−v(t0​)​=dtdv​

פיתוח נוסאות עם תאוצה קבועה

נניח ויש לנו גוף הנע בתאוצה קבועה a⃗\vec{a}a על ציר ה-x^\hat{x}x^ בלבד. במקרה הכללי ביותר ב-t=0t=0t=0 נסמן כי הגוף היה ב-x=x0x=x_{0}x=x0​ והייתה לו מהירות של v=v0v=v_{0}v=v0​. נרצה לפתח כמה נוסחאות מאוד שימושייות לשימוש בהמשך הקורס. בסוף מקטע זה יהיה סיכום עם כל הנוסחאות שפיתחנו.
נוכל כעת למצוא את המהירות על ידי אינטגרל:

v(t)=v(t0)+∫t0tadt~=v0+at~∣0t=v0+at−0=v0+atv(t)=v(t_{0})+\int_{t_{0}}^{t} ad\tilde{t}=v_{0}+\left.a\tilde{t} \right\vert_{0}^t=v_{0}+at-0=v_{0}+atv(t)=v(t0​)+t0​∫t​adt~=v0​+at~​0t​=v0​+at−0=v0​+at

למי שזוכר, זוהי נוסחה שכבר ראינו בתיכון.. כעת, נפתח את אותה הנוסחה בעזרת אינטגרל לא מסויים על מנת לראות את דרך העבודה:

v(t)=∫adt=at+cv(t)=\int adt=at+cv(t)=∫adt=at+c

נמצא את ccc ונראה מה קורה ב-v(t=0)=0v(t=0)=0v(t=0)=0.

v0=a⋅0+c  ⟹  c=v0v_{0}=a\cdot0+c \implies c=v_{0}v0​=a⋅0+c⟹c=v0​

נראה, אם כן, כי קיבלנו את אותה הנוחסה.
כעת, נעבור לשלב הבא - מציאת המיקום לפי הזמן:

x(t)=x(t0)+∫t0t(at~+v0)dt~=x0+at22+v0tx(t)=x(t_{0})+\int_{t_{0}}^t (a\tilde{t}+v_{0})d\tilde{t}=x_{0}+\frac{at^2}{2}+v_{0}tx(t)=x(t0​)+t0​∫t​(at~+v0​)dt~=x0​+2at2​+v0​t

נשים לב כי זוהי גם נוסחה שראינו בתיכון.
אילו התחלנו מ-t=2t=2t=2 נוכל לכתוב:

x(t)=x(2)+v0(t−2)+12a(t−2)2x(t)=x(2)+v_{0}(t-2)+\frac{1}{2}a(t-2)^2x(t)=x(2)+v0​(t−2)+21​a(t−2)2

כעת, נראה טריק שנשתמש בו כמה פעמים בקורס4:

a=dvdt=dvdx⋅dxdt=dvdx⋅va=\frac{dv}{dt}=\frac{dv}{dx}\cdot \frac{dx}{dt}=\frac{dv}{dx}\cdot va=dtdv​=dxdv​⋅dtdx​=dxdv​⋅v adx=vdvadx=vdvadx=vdv

נוכל כעת לבצע אינטגרל על שני הצדדים:

∫x0x(t)adx~=∫v0v(t)v~dv~\int_{x_{0}}^{x(t)}ad\tilde{x}=\int_{v_{0}}^{v(t)}\tilde{v}d\tilde{v}x0​∫x(t)​adx~=v0​∫v(t)​v~dv~
הערה

נדרש לשים לב שהגבולות מתאימים למשתנה עליו אנו עושים את האינטגרציה.

ax~∣x0x(t)=12v~2∣v0v(t)\left. a\tilde{x}\right \vert_{x_{0}}^{x(t)}=\left.\frac{1}{2}\tilde{v}^2\right \vert_{v_{0}}^{v(t)}ax~∣x0​x(t)​=21​v~2​v0​v(t)​ ax(t)−ax0=12(v2(t)−v02)ax(t)-ax_{0}=\frac{1}{2}(v^2(t)-v_{0}^2)ax(t)−ax0​=21​(v2(t)−v02​) x(t)−x0⏟Δx=v2(t)−v022a\underbrace{x(t)-x_{0}}_{\Delta x}=\frac{v^2(t)-v_{0}^2}{2a}Δxx(t)−x0​​​=2av2(t)−v02​​ v2=v02+2aΔxv^2=v_{0}^2+2a\Delta xv2=v02​+2aΔx

נזכור כי הנוסחה שפיתחנו כאן פועלת רק כאשר התאוצה קבועה.

משפט (נוסחאות שימושיות לתאוצה קבועה)

v=v0+atv=v_{0}+atv=v0​+at x=x0+v0t+12atx=x_{0}+v_{0}t+\frac{1}{2}atx=x0​+v0​t+21​at v2=v02+2a(x−x0)v^2=v_{0}^2+2a(x-x_{0})v2=v02​+2a(x−x0​)

עוברים תלת מימד

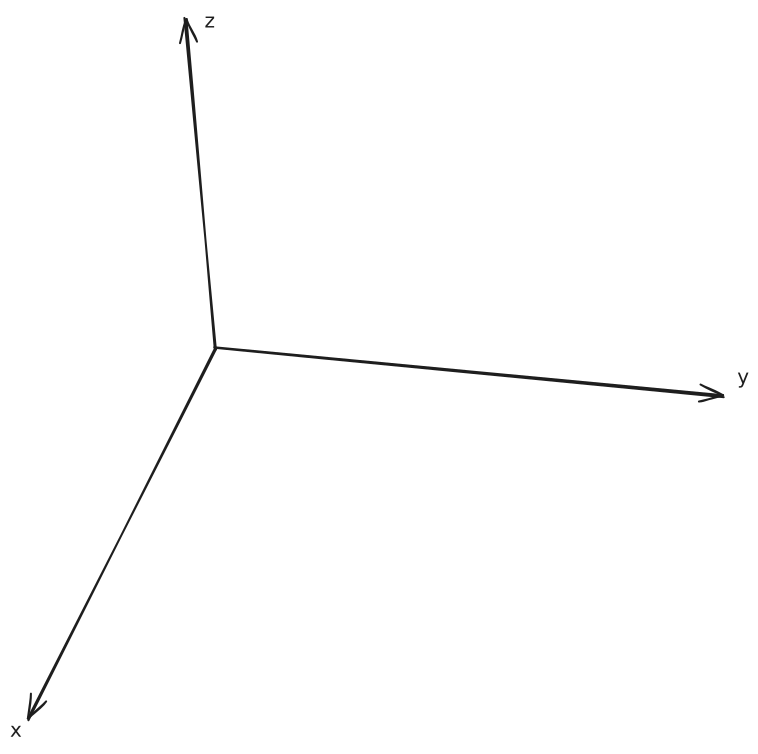
המעבר ממימד אחד לתלת מימד הינו פשוט ביותר, אפילו אם השאלות מסתבכות הרבה יותר. כל מה שנצטרך לעשות זה להפוך את הכל לוקטורים. יהיו לנו שלושה וקטורים מרכזיים אשר נתעסק איתם אשר יתאימו לנו לגדלים השונים. לשם כך, נדרש למערכת צירים. בפיזיקה קלאסית, אנו עובדים עם מערכת צירים קרטזית ימנית אשר נראת בערך כך:
​3 - קינמטיקה 2025-11-10 11.20.09.excalidraw.svg
על בסיס מערכת זו נוכל לייצר את כל הוקטורים שלנו. כעת, נסתכל עליהם.
וקטור המיקום:

r⃗(t)=x(t)x^+y(t)y^+z(t)z^\vec{r}(t)=x(t)\hat{x}+y(t)\hat{y}+z(t)\hat{z}r(t)=x(t)x^+y(t)y^​+z(t)z^

וקטור המהירות: שנוכל לפתח באמצעות גזירת וקטור המיקום.

v⃗(t)=dr⃗(t)dt=r⃗˙=dx(t)dtx^+dy(t)dty^+dz(t)dtz^=vx(t)x^+vy(t)y^+vz(t)z^\vec{v}(t)=\frac{d\vec{r}(t)}{dt}=\dot{\vec{r}}=\frac{dx(t)}{dt}\hat{x}+\frac{dy(t)}{dt}\hat{y}+\frac{dz(t)}{dt}\hat{z}=v_{x}(t)\hat{x}+v_{y}(t)\hat{y}+v_{z}(t)\hat{z}v(t)=dtdr(t)​=r˙=dtdx(t)​x^+dtdy(t)​y^​+dtdz(t)​z^=vx​(t)x^+vy​(t)y^​+vz​(t)z^
הערה

נשים לב לסימן המוזר הזה r⃗˙\dot{\vec{r}}r˙. בפיזיקה, כאשר נרצה לסמן נגזרת לפי זמן, במקום לכתוב ′'′ או d?dt\frac{d?}{dt}dtd?​ (כי הראשון משומש למשהו אחר, והשני ארוך ומסורבל) נכתוב נקודה קטנה מעל סימן הוקטור.

וקטור התאוצה: ששוב נוכל לפתח באמצעות גזירה.

a⃗(t)=dv⃗(t)dt=ddt(dr⃗(t)dt)=d2r⃗(t)dt2=dvx(t)dtx^+dvy(t)dty^+dvz(t)dtz^=ax(t)x^+ay(t)y^+az(t)z^\vec{a}(t)=\frac{d\vec{v}(t)}{dt}=\frac{d}{dt}\left( \frac{d\vec{r}(t)}{dt} \right)=\frac{d^2\vec{r}(t)}{dt^2}=\frac{dv_{x}(t)}{dt}\hat{x}+\frac{dv_{y}(t)}{dt}\hat{y}+\frac{dv_{z}(t)}{dt}\hat{z}=a_{x}(t)\hat{x}+a_{y}(t)\hat{y}+a_{z}(t)\hat{z}a(t)=dtdv(t)​=dtd​(dtdr(t)​)=dt2d2r(t)​=dtdvx​(t)​x^+dtdvy​(t)​y^​+dtdvz​(t)​z^=ax​(t)x^+ay​(t)y^​+az​(t)z^
הערה

את גודלי הוקטורים הללו נוכל לחשב לפי פיתגורס כפי שראינו ממקודם.

כעת, לאחר שהמרנו את כל הגדלים הנחוצים, נוכל לפתח לנו כמה נוסחאות למקרים שונים. כמובן שבסוף נסכם את הכל לכמה משפטים קצרים ופשוטים שתוכלו לזרוק לדף הנוסחאות שלכם.

זריקה בזווית

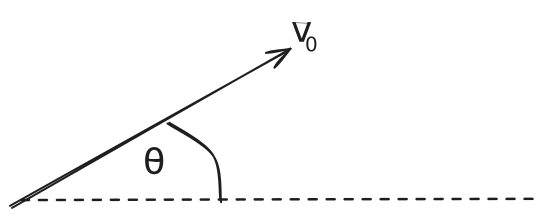
נקח גוף אשר נזרק מגובה y0y_{0}y0​ במהירות שגודלה v0v_{0}v0​ וכיוונה בזווית θ\thetaθ מעל האופק, ברגע t=0t=0t=0 הגוף מאיץ כלפי מטה בתאוצה קבועה a⃗=−gy^\vec{a}=-g\hat{y}a=−gy^​. נזכור כי בקינמטיקה לא איכפת לנו למה הגוף מאיץ, אלא רק שהוא מאיץ. כדי להבין למה הוא מאיץ, נסתכל אחר כך על חוקי ניוטון. תחילה, נרצה למצוא ביטוי למהירות הגוף כתלות בזמן.
​סיכום מלא של החומר בפיזיקה 2026-01-23 12.27.18.excalidraw.svg
נשים לב כי המהירות ההתחלתית שלנו אינה בציר אחד, לכן, נחלק אותה לצירים ע"י טריגונומטריה.

v⃗(t)=v⃗0+∫0t(−gy^)dt~=v0cos⁡θx^+v0sin⁡θy^−gy^∣0t=v0cos⁡θx^+(v0sin⁡θ−gt)y^\vec{v}(t)=\vec{v}_{0}+\int_{0}^t (-g\hat{y})d\tilde{t}=v_{0}\cos\theta \hat{x}+v_{0}\sin\theta \hat{y}-g\hat{y}|_{0}^t=v_{0}\cos\theta \hat{x}+(v_{0}\sin\theta-gt)\hat{y}v(t)=v0​+0∫t​(−gy^​)dt~=v0​cosθx^+v0​sinθy^​−gy^​∣0t​=v0​cosθx^+(v0​sinθ−gt)y^​

כעת, לאחר שמצאנו ביטוי למהירות נרצה לגלות לאן הגוף מגיע. לשם כך, נרצה למצוא את הגובה המקסימלי אליו הוא יכול להגיע.
נחשוב כעת, כיצד נדע שהגוף הגיע לשיא הגובה שלו? כאשר הגוף מגיע לשיא הגובה שלו, אנו יודעים כי הוא יתחיל לרדת. איך זה קורה? זה קורה כאשר כיוון המהירות שלו משתנה. כלומר, כאשר המהירות שלו בציר ה-y^\hat{y}y^​ מתאפסת. נרצה למצוא את נקודה זו.

vy(tmax⁡)=0=v0sin⁡θ−gtmax⁡  ⟹  gtmax⁡=v0sin⁡θ  ⟹  tmax⁡=v0sin⁡θgv_{y}(t_{\max})=0=v_{0}\sin\theta-gt_{\max} \implies gt_{\max}=v_{0}\sin\theta \implies t_{\max}=\frac{v_{0}\sin\theta}{g}vy​(tmax​)=0=v0​sinθ−gtmax​⟹gtmax​=v0​sinθ⟹tmax​=gv0​sinθ​

כעת, נרצה למצוא את הגובה הגוף בנקודה המקסימלית. לשם כך, נרצה את משוואת מיקום הגוף בציר ה-y^\hat{y}y^​.

y(t)=y0+∫0t(v0sin⁡θ−gt~)dt~=y0+v0sin⁡θ⋅t−gt22y(t)=y_{0}+\int_{0}^t (v_{0}\sin\theta-g\tilde{t})d\tilde{t}=y_{0}+v_{0}\sin\theta\cdot t-\frac{gt^2}{2}y(t)=y0​+0∫t​(v0​sinθ−gt~)dt~=y0​+v0​sinθ⋅t−2gt2​
הערה

נשים לב כי קיבלנו את משוואת המיקום ממקודם, שכן התאוצה שלנו קבועה.

y(tmax⁡)=y0+v0sin⁡θ⋅v0sin⁡θg−g2⋅v02sin⁡2θg2=y0+2v02sin⁡2θ2g−v02sin⁡2θ2gy(t_{\max})=y_{0}+v_{0}\sin\theta\cdot \frac{v_{0}\sin\theta}{g}-\frac{\cancel{ g }}{2} \cdot \frac{v_{0}^2\sin^2\theta}{g^{\cancel{ 2 }}}=y_{0}+\frac{2v_{0}^2\sin^2\theta}{2g}-\frac{v_{0}^2\sin^2\theta}{2g}y(tmax​)=y0​+v0​sinθ⋅gv0​sinθ​−2g​⋅g2v02​sin2θ​=y0​+2g2v02​sin2θ​−2gv02​sin2θ​ =y0+v02sin⁡2θ2g=y_{0}+\frac{v_{0}^2\sin^2\theta}{2g}=y0​+2gv02​sin2θ​

זהו הביטוי לגובה הגוף המקסימלי.
כעת, נקח את y0=0y_{0}=0y0​=0 ונרצה לראות לאין הגוף יגיע בציר ה-x^\hat{x}x^. לשם כך, נמצא את הביטוי למיקום הגוף בציר ה-x^\hat{x}x^.

x(t)=x0+∫0tv0cos⁡θdt~=x0+v0cos⁡θ⋅tx(t)=x_{0}+\int_{0}^t v_{0}\cos\theta d\tilde{t}=x_{0}+v_{0}\cos\theta\cdot tx(t)=x0​+0∫t​v0​cosθdt~=x0​+v0​cosθ⋅t

נרצה לראות מתי הגוף מגיע לאותו גובה שממנו התחיל - y0y_{0}y0​.

y(t1)=y0=y0+v0sin⁡θ⋅t1−gt122  ⟹  0=v0sin⁡θ⋅t1−gt122y(t_{1})=y_{0}=y_{0}+v_{0}\sin\theta\cdot t_{1}-\frac{gt_{1}^2}{2} \implies 0=v_{0}\sin\theta\cdot t_{1}-\frac{gt_{1}^2}{2}y(t1​)=y0​=y0​+v0​sinθ⋅t1​−2gt12​​⟹0=v0​sinθ⋅t1​−2gt12​​ 0=t1(v0sin⁡θ−g2t2)  ⟹  {t1=0t2=2v0sin⁡θg0=t_{1}\left( v_{0}\sin\theta-\frac{g}{2}t_{2} \right) \implies \begin{cases} t_{1}=0 \\ t_{2}=\frac{2v_{0}\sin\theta}{g} \end{cases}0=t1​(v0​sinθ−2g​t2​)⟹{t1​=0t2​=g2v0​sinθ​​

הגענו לשני ביטויים, הראשון t1=0t_{1}=0t1​=0 הוא "בדיקת שפיות" שרק אומרת לנו שאכן הגוף היה בגובה y0y_{0}y0​ בהתחלה. t2t_{2}t2​ הוא הערך שמעניין אותנו, שכן בו הגוף חוזר לאותו ערך yyy. כעת, נכניס זאת למשוואת המיקום שלנו בציר ה-x^\hat{x}x^.

x(2v0sin⁡θg)=x0+v0cos⁡θ2v0sin⁡θg=x0+v02sin⁡2θgx\left( \frac{2v_{0}\sin\theta}{g} \right)=x_{0}+v_{0}\cos\theta \frac{2v_{0}\sin\theta}{g}=x_{0}+\frac{v_{0}^2\sin2\theta}{g}x(g2v0​sinθ​)=x0​+v0​cosθg2v0​sinθ​=x0​+gv02​sin2θ​

קיבלנו ביטוי נחמד שאותו נוכל להכניס לדף הנוסחאות שלנו.

תנועה מעגלית

עד כה ראינו גופים שזזים בקווים ישרים או עקומים דו מימדיים. אבל מה עם גוף שמתסובב? איך הוא מתנהג?
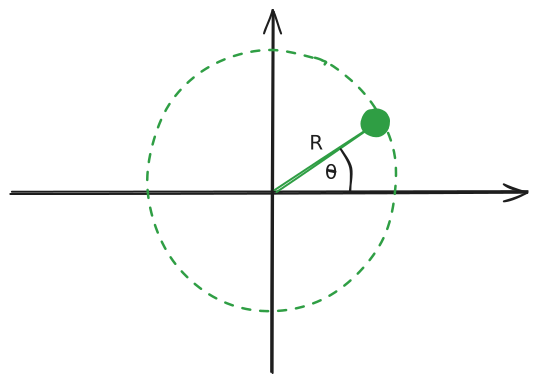
נקח גוף נקודתי שנע במעגל שרדיוסו RRR כך שהזווית θ(t)\theta(t)θ(t) משתנה. הרדיוס, RRR, נמדד ממרכז המעגל והזווית θ\thetaθ נמדדת יחסית לכיוון החיובי של ציר ה-xxx, נגד כיוון השעון.
​סיכום מלא של החומר בפיזיקה 2026-01-23 16.31.07.excalidraw.svg
נראה בציור הזה כי המערכת היד ימנית שלנו מסתבכת כעת, מה שיקשה עלינו מאוד לעבוד איתה. לכן, נעבור למערכת צירים פולרית שבה, כדי לתאר מיקום של גוף נשתמש ברדיוס וזווית. (אולי אתם מכירים זאת מעבודה עם מרוכבים)
נסתכל כעת על מיקום הגוף המסתובב כתלות בזמן:

r⃗(t)=x(t)x^+y(t)y^=Rcos⁡θ(t)x^+Rsin⁡θ(t)y^=R(cos⁡θ(t)x^+sin⁡θ(t)y^)\vec{r}(t)=x(t)\hat{x}+y(t)\hat{y}=R\cos\theta(t)\hat{x}+R\sin\theta(t)\hat{y}=R(\cos\theta(t)\hat{x}+\sin\theta(t)\hat{y})r(t)=x(t)x^+y(t)y^​=Rcosθ(t)x^+Rsinθ(t)y^​=R(cosθ(t)x^+sinθ(t)y^​)
הגדרה 3.2.1 (וקטור יחידה רדיאלי)

נסמן את הוקטור cos⁡θ(t)x^+sin⁡θ(t)y^\cos\theta(t)\hat{x}+\sin\theta(t)\hat{y}cosθ(t)x^+sinθ(t)y^​ ב-r^\hat{r}r^ והוא יקרא וקטור יחידה רדיאלי.

r^(t)=cos⁡θ(t)x^+sin⁡θ(t)y^\hat{r}(t)=\cos\theta(t)\hat{x}+\sin\theta(t)\hat{y}r^(t)=cosθ(t)x^+sinθ(t)y^​
הערה

נשים לב כי זהו אכן וקטור יחידה שכן גודלו הוא 111.

∣r^(t)∣=cos⁡2θ(t)+sin⁡2θ(t)=↓זהות1=1|\hat{r}(t)|=\sqrt{ \cos^2\theta(t)+\sin^2\theta(t) }\underset{\begin{matrix} \downarrow\\ \R{זהות} \end{matrix}}{=}\sqrt{ 1 }=1∣r^(t)∣=cos2θ(t)+sin2θ(t)​↓זהות​=​1​=1

לכן, נוכל לכתוב את נוסחת המיקום כך:

r⃗(t)=Rr^(t)\vec{r}(t)=R\hat{r}(t)r(t)=Rr^(t)

כעת, נראה את מהירות הגוף על ידי שוב, אינטגרל:

v⃗=dr⃗(t)dt=ddtR(cos⁡θ(t)x^+sin⁡θ(t)y^)=R(−θ˙sin⁡θ(t)x^+θ˙cos⁡θ(t)y^)=Rθ˙(−sin⁡θ(t)x^+cos⁡θ(t)y^)\vec{v}=\frac{d\vec{r}(t)}{dt}=\frac{d}{dt}R(\cos\theta(t)\hat{x}+\sin\theta(t)\hat{y})=R(-\dot{\theta}\sin\theta(t)\hat{x}+\dot{\theta}\cos\theta(t)\hat{y})=R\dot{\theta}(-\sin\theta(t)\hat{x}+\cos\theta(t)\hat{y})v=dtdr(t)​=dtd​R(cosθ(t)x^+sinθ(t)y^​)=R(−θ˙sinθ(t)x^+θ˙cosθ(t)y^​)=Rθ˙(−sinθ(t)x^+cosθ(t)y^​)

כעת נראה שיש לנו עוד איזושי שבלונה של וקטורים אשר נוכל לסמן.

הגדרה 3.2.2 (וקטור יחידה משיקי)

נסמן את הוקטור בכיוון המהירות ב-θ^\hat{\theta}θ^.

θ^(t)=−sin⁡θ(t)x^+cos⁡θ(t)y^\hat{\theta}(t)=-\sin\theta(t)\hat{x}+\cos\theta(t)\hat{y}θ^(t)=−sinθ(t)x^+cosθ(t)y^​
הערה

גם פה נראה כי זהו באמת וקטור יחידה.

∣θ^(t)∣=(−sin⁡θ(t))2+cos⁡2θ(t)=sin⁡2θ(t)+cos⁡2θ(t)=1|\hat{\theta}(t)|=\sqrt{ (-\sin\theta(t))^2+\cos^2\theta(t) }=\sqrt{ \sin^2\theta(t)+\cos^2\theta(t) }=1∣θ^(t)∣=(−sinθ(t))2+cos2θ(t)​=sin2θ(t)+cos2θ(t)​=1

כך נוכל לכתוב את המהירות בתצורה נוחה יותר5:

v⃗=Rθ˙(t)θ^(t)\vec{v}=R\dot{\theta}(t)\hat{\theta}(t)v=Rθ˙(t)θ^(t)
הערה

נשים לב כי אנו מתחילים לקבל איזושהי מערכת צירים אחרת, שכן r^⊥θ^\hat{r} \perp \hat{\theta}r^⊥θ^.

הגדרה 3.2.3 (מהירות זוויתית)

נגדיר מהירות זוויתית כנגזרת של הזווית לפי הזמן.

ω=dθdt=θ˙(t)\omega=\frac{d\theta}{dt}=\dot{\theta}(t)ω=dtdθ​=θ˙(t)

ואז נוכל לכתוב את המהירות גם כך:

v⃗=Rω(t)θ^(t)\vec{v}=R\omega(t)\hat{\theta}(t)v=Rω(t)θ^(t)

כעת, נעלה עוד שלב ונמצא את תאוצת הגוף המסתובב.

a⃗(t)=dv⃗(t)dt=ddt(Rθ˙(t)θ^(t))=Rddt(θ˙(t)θ^(t))=R(θ¨(t)θ^(t)+θ˙(t)θ^˙(t))\vec{a}(t)=\frac{d\vec{v}(t)}{dt}=\frac{d}{dt}(R\dot{\theta}(t)\hat{\theta}(t))=R \frac{d}{dt}(\dot{\theta}(t)\hat{\theta}(t))=R(\ddot{\theta}(t)\hat{\theta}(t)+\dot{\theta}(t)\dot{\hat{\theta}}(t))a(t)=dtdv(t)​=dtd​(Rθ˙(t)θ^(t))=Rdtd​(θ˙(t)θ^(t))=R(θ¨(t)θ^(t)+θ˙(t)θ^˙(t))

נמצא כעת את הנגזרת של וקטור היחידה המשיקי:

θ^˙=ddt(−sin⁡θ(t)x^+cos⁡θ(t)y^)=−θ˙cos⁡θ(t)x^−θ˙sin⁡θ(t)y^=−θ˙(cos⁡θ(t)x^+sin⁡θ(t)y^⏟r^)=−θ˙r^\dot{\hat{\theta}}=\frac{d}{dt}(-\sin\theta(t)\hat{x}+\cos\theta(t)\hat{y})=-\dot{\theta}\cos\theta(t)\hat{x}-\dot{\theta}\sin\theta(t)\hat{y}=-\dot{\theta}(\underbrace{\cos\theta(t)\hat{x}+\sin\theta(t)\hat{y}}_{\hat{r}})=-\dot{\theta}\hat{r}θ^˙=dtd​(−sinθ(t)x^+cosθ(t)y^​)=−θ˙cosθ(t)x^−θ˙sinθ(t)y^​=−θ˙(r^cosθ(t)x^+sinθ(t)y^​​​)=−θ˙r^

נציב זאת בביטוי הקודם ונקבל:

a⃗(t)=Rθ¨(t)θ^(t)+Rθ˙(t)(−θ˙(t)r^(t))\vec{a}(t)=R\ddot{\theta}(t)\hat{\theta}(t)+R\dot{\theta}(t)(-\dot{\theta}(t)\hat{r}(t))a(t)=Rθ¨(t)θ^(t)+Rθ˙(t)(−θ˙(t)r^(t)) a⃗(t)=Rθ¨(t)θ^(t)רכיב התאוצהבכיוון המשיקי−Rθ˙2(t)r^(t)רכיב התאוצה בכיווןהאנטי-רדיאלי(לכיוון מרכז המעגל)\vec{a}(t)=\underbracket{R\ddot{\theta}(t)\hat{\theta}(t)}_{\begin{matrix} \R{\text{רכיב התאוצה}} \\ \R{\text{בכיוון המשיקי}} \end{matrix}}-\underbracket{R\dot{\theta}^2(t)\hat{r}(t)}_{\begin{matrix} \R{\text{רכיב התאוצה בכיוון}} \\ \R{\text{האנטי-רדיאלי}} \\ \R{\text{(לכיוון מרכז המעגל)}} \end{matrix}}a(t)=רכיב התאוצהבכיוון המשיקי​Rθ¨(t)θ^(t)​−רכיב התאוצה בכיווןהאנטי-רדיאלי(לכיוון מרכז המעגל)​Rθ˙2(t)r^(t)​
הגדרה 3.2.4 (תאוצה זוויתית)

נקראת לנגזרת השנייה של הזווית לפי הזמן תאוצה זוויתית.

α=d2θdt=θ¨\alpha=\frac{d^2\theta}{dt}=\ddot{\theta}α=dtd2θ​=θ¨

כך, נוכל לכתוב את התאוצה שלנו בתצורה נוחה יותר:

a⃗(t)=Rα(t)θ^(t)−Rω2(t)r^(t)=Rα(t)θ^(t)−v⃗2(t)Rr^(t)\vec{a}(t)=R\alpha(t)\hat{\theta}(t)-R\omega^2(t)\hat{r}(t)=R\alpha(t)\hat{\theta}(t)-\frac{\vec{v}^2(t)}{R}\hat{r}(t)a(t)=Rα(t)θ^(t)−Rω2(t)r^(t)=Rα(t)θ^(t)−Rv2(t)​r^(t)

כעת, לאחר שבנינו את הבסיס שלנו ולפני שנסכם את הכל לטבלה מסודרת, נראה כמה דוגמות ותרגילים אשר יאפשרו לנו להרגיש מעט יותר בנוח עם החומר.

תנועה מעגלית קצובה

במקרה הזה ω=const\omega=constω=const. לאור כך, α=ω˙=θ¨=0\alpha=\dot{\omega}=\ddot{\theta}=0α=ω˙=θ¨=0 ולכן, הרכיב המשיקי של התאוצה מתאפס ואנו נותרים רק עם התאוצה הרדיאלית.

a⃗=−Rω2r^(t)\vec{a}=-R\omega^2\hat{r}(t)a=−Rω2r^(t)

במקרה זה, ובמקרה זה בלבד וקטור התאוצה מאונך לוקטור המהירות. זאת מפאת שבתנועה מעגלית קצובה, וקטור התאוצה הוא לכיוון המרכז בלבד ואין רכיב תאוצה משיקי.

מתנסים מעט בחומר

תרגיל

נסתכל על ביטוי של תנועה במרחב של גוף:

r⃗=4cos⁡(5t)x^+4sin⁡(5t)y^\vec{r}=4\cos(5t)\hat{x}+4\sin(5t)\hat{y}r=4cos(5t)x^+4sin(5t)y^​

איך נוכל לדעת אם הוא מתאר תנועה מעגלית?

כדי לדעת אם גוף מסויים נע בתנועה מעגלית, נראה אם הכיוון של וקטור המיקום שלו הוא וקטור היחידה הרדיאלי.
נראה כי בתנועה מעגלית נדרש ש-cos⁡(θ)\cos(\theta)cos(θ) יהיה לכיוון ציר ה-x^\hat{x}x^ ו-sin⁡(θ)\sin(\theta)sin(θ) יהיה לכיוון ציר ה-y^\hat{y}y^​. כמובן חשוב לשים לב שהזווית זהה בין שניהם. בנוסף נראה אם יש רדיוס תנועה אחיד.

r⃗=4(cos⁡(5t)x^+sin⁡(5t)y^)=↓θ=5t4(cos⁡θx^+sin⁡θy^)=4r^\vec{r}=4(\cos(5t)\hat{x}+\sin(5t)\hat{y})\underset{\begin{matrix} \downarrow \\ \theta=5t \end{matrix}}{=}4(\cos\theta \hat{x}+\sin\theta \hat{y})=4\hat{r}r=4(cos(5t)x^+sin(5t)y^​)↓θ=5t​=​4(cosθx^+sinθy^​)=4r^

לכן, גוף זה נע בתנועה מעגלית.

תרגיל

האם הביטוי הבא מתאר תנועה מעגלית?

r⃗=5sin⁡(2t2)x^+5cos⁡(2t2)y^\vec{r}=5\sin(2t^2)\hat{x}+5\cos(2t^2)\hat{y}r=5sin(2t2)x^+5cos(2t2)y^​

נשים לב דבר ראשון כי יש לנו רדיוס קבוע (555) והזווית זהה בין שני האיברים אך ה-sin⁡\sinsin וה-cos⁡\coscos בצירים הלא נכונים. נשתמש בזהויות טריגונומטריות אם כן כדי לוודא אם התנועה היא תנועה מעגלית.

sin⁡(π2−θ)=cos⁡θcos⁡(π2−θ)=sin⁡θ\boxed{\sin\left( \frac{\pi}{2}-\theta \right)=\cos\theta} \qquad \boxed{\cos\left( \frac{\pi}{2}-\theta \right)=\sin\theta}sin(2π​−θ)=cosθ​cos(2π​−θ)=sinθ​ r⃗(t)=5(cos⁡(π2−2t2)x^+sin⁡(π2−2t2)y^)\vec{r}(t)=5\left( \cos\left( \frac{\pi}{2}-2t^2 \right)\hat{x}+\sin\left( \frac{\pi}{2}-2t^2 \right)\hat{y} \right)r(t)=5(cos(2π​−2t2)x^+sin(2π​−2t2)y^​)

כעת, נסמן θ=π2−2t2\theta=\frac{\pi}{2}-2t^2θ=2π​−2t2 ואז:

r⃗(t)=5(cos⁡θx^+sin⁡θy^)=5r^\vec{r}(t)=5(\cos\theta \hat{x}+\sin\theta \hat{y})=5\hat{r}r(t)=5(cosθx^+sinθy^​)=5r^

ווואלה, זוהי גם כן תנועה מעגלית.

סיכום תנועה בשלושה מימדים

משפט (נוסחאות זריקה אופקית)

מהירות:

v⃗(t)=v0cos⁡θx^+(v0sin⁡θ−gt)y^\vec{v}(t)=v_{0}\cos\theta \hat{x}+(v_{0}\sin\theta-gt)\hat{y}v(t)=v0​cosθx^+(v0​sinθ−gt)y^​

מיקום:

x(t)=x0+v0cos⁡θ⋅tx(t)=x_{0}+v_{0}\cos\theta\cdot tx(t)=x0​+v0​cosθ⋅t y(t)=y0+v0sin⁡θ⋅t−gt22y(t)=y_{0}+v_{0}\sin\theta\cdot t-\frac{gt^2}{2}y(t)=y0​+v0​sinθ⋅t−2gt2​

מיקום על ציר ה-x^\hat{x}x^ כאשר y=y0y=y_{0}y=y0​ בפעם השנייה:

x(t1)=x0+v02sin⁡2θgx(t_{1})=x_{0}+\frac{v_{0}^2\sin2\theta}{g}x(t1​)=x0​+gv02​sin2θ​
משפט (נוסחאות תנועה מעגלית)

ω⃗=θ˙=dθdtα⃗=d2θdt=θ¨\boxed{\vec{\omega}=\dot{\theta}=\frac{d\theta}{dt}} \qquad \boxed{\vec{\alpha}=\frac{d^2\theta}{dt}=\ddot{\theta}}ω=θ˙=dtdθ​​α=dtd2θ​=θ¨​

תאוצה:

a⃗(t)=Rα(t)θ^(t)−Rω2(t)r^(t)=Rα(t)θ^(t)−v⃗2(t)Rr^(t)\vec{a}(t)=R\alpha(t)\hat{\theta}(t)-R\omega^2(t)\hat{r}(t)=R\alpha(t)\hat{\theta}(t)-\frac{\vec{v}^2(t)}{R}\hat{r}(t)a(t)=Rα(t)θ^(t)−Rω2(t)r^(t)=Rα(t)θ^(t)−Rv2(t)​r^(t)

מהירות:

v⃗=Rω(t)θ^(t)\vec{v}=R\omega(t)\hat{\theta}(t)v=Rω(t)θ^(t)

וקטור היחידה הרדיאלי:

r^(t)=cos⁡θ(t)x^+sin⁡θ(t)y^\hat{r}(t)=\cos\theta(t)\hat{x}+\sin\theta(t)\hat{y}r^(t)=cosθ(t)x^+sinθ(t)y^​

וקטור היחידה המשיקי:

θ^(t)=−sin⁡θ(t)x^+cos⁡θ(t)y^\hat{\theta}(t)=-\sin\theta(t)\hat{x}+\cos\theta(t)\hat{y}θ^(t)=−sinθ(t)x^+cosθ(t)y^​

מיקום:

r⃗(t)=Rr^(t)\vec{r}(t)=R\hat{r}(t)r(t)=Rr^(t)

4. דינמיקה

בדינמיקה נרצה לחקור את הכוחות הפועלים על הגופים ואיך הם משפיעים על תנועתם ומיקומם. לשם כך, אדם בשם אייזיק ניוטון ניסח כמה חוקים.

חוקי ניוטון

נגדיר תחילה את המושג תנע בו נשתמש הרבה בפרק על תנע קווי וזוויתי אבל כרגע נצטרך אותו בשביל החוק השני של ניוטון.

הגדרה 4.1.1 (תנע)

וקטור היסומן באות PPP.

P⃗=mv⃗\vec{P}=m\vec{v}P=mv

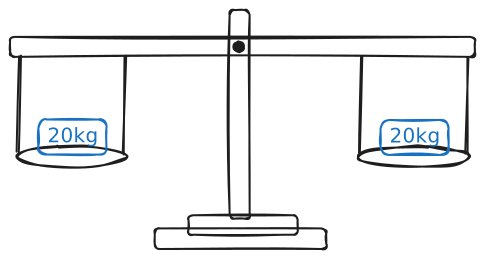
כעת, הגיע הזמן לחוקי ניוטון. החוק הראשון מספר לנו שכאשר שקול הכוחות שפועל על גוף מסויים הוא 000, הגוף יתמיד במהירותו. נניח אם נקח מאזניים כאשר על כל צד שלהן יש מסה בגודל 20kg20kg20kg. המאזניים יהיו מאוזנות ויתמידו בכך שהן לא יזוזו.
​סיכום מלא של החומר בפיזיקה 2026-01-23 23.08.21.excalidraw.svg
כעת, ננסח זאת באופן מתמטי.

משפט (החוק ה-I\mathrm{I}I של ניוטון)

אם מתקיים:

∑iF⃗i=0\sum_{i}\vec{F}_{i}=0i∑​Fi​=0

אז הגוך "יתמיד בתנועתו"

הערה

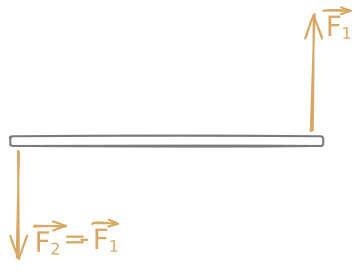
חוק I\mathrm{I}I מתרחש רק כאשר הגוף נקודתי. אם הגוף לא נקודתי, יכול להיות כי שקול הכוחות עליו יהיה אפס, ובו בזמן, מכיוון שהכוחות יפעלו בשני מקומות שונים על הגוף הוא יתחיל להסתובב. זאת ועוד נראה בפרק על תנע זוויתי.
​סיכום מלא של החומר בפיזיקה 2026-01-23 23.13.17.excalidraw.svg

משפט (החוק ה-II\mathrm{II}II של ניוטון)

∑iF⃗i=dP⃗dt\sum_{i}\vec{F}_{i}=\frac{d\vec{P}}{dt}i∑​Fi​=dtdP​

איך נוכל להשתמש בביטוי המוזר הזה dP⃗dt\frac{d\vec{P}}{dt}dtdP​? ובכן, בואו נגזור את התנע.

dP⃗dt=ddtmv⃗=mv⃗˙+m˙v⃗=ma⃗+dmdtv⃗\frac{d\vec{P}}{dt}=\frac{d}{dt}m\vec{v}=m\dot{\vec{v}}+\dot{m}\vec{v}=m\vec{a}+\frac{dm}{dt}\vec{v}dtdP​=dtd​mv=mv˙+m˙v=ma+dtdm​v

כאשר המסה נשמרת קבועה, dmdt=0\frac{dm}{dt}=0dtdm​=0 ואז אנו מקבלים את המשוואה הידועה ∑iF⃗i=ma⃗\sum_{i}\vec{F}_{i}=m\vec{a}∑i​Fi​=ma. בקורס הזה, נגיע גם למצבים בהם המסה משתנה ואז נדרש לקחת בחשבון גם את החלק השני של הנגזרת.

לחוק השלישי של ניוטון קוראים גם חוק הפעולה והתגובה והוא מספר לנו כי כאשר אנו מפעילים על גוף כוח מסויים, הוא יפעיל עלינו את אותו הכוח בכיוון ההפוך.

משפט (החוק ה-III\mathrm{III}III של ניוטון)

F⃗2,1=−F⃗1,2\vec{F}_{2,1}=-\vec{F}_{1,2}F2,1​=−F1,2​

כוחות

כוח הוא גודל וקטורי. לפני שנדבר על כוחות, נראה מהם המימדים הבסיסיים והיחידות הבסיסיות מהן הוא מורכב.

[F]=[ma]=MLT2[F]=[ma]=\frac{ML}{T^2}[F]=[ma]=T2ML​ ניוטוןN=kg⋅msec⁡2\R{\text{ניוטון}}\quad N=\frac{kg\cdot m}{\sec^2}ניוטוןN=sec2kg⋅m​

כעת, לאחר שראינו ממה מורכב כוח, נסתכל על כמה כוחות בסיסיים. בטבע יש לנו ארבע כאלו:

  1. כבידה
  2. אלקטרומגנטי
  3. כוח גרעיני חזק
  4. כוח גרעיני חלש

התעמקות בסוגי כוחות שונים

כוח הכובד

זהו כוח הפועל בין שני גופים בעלי מסה ומקרב אותם אחד לשני. אתם בטח מכירים את הכוח הזה כשאתם מפילים את עצמכם למיטה בזמן שאתם בכלל אמורים ללמוד. הכוח הזה נתון על ידי המשוואה:

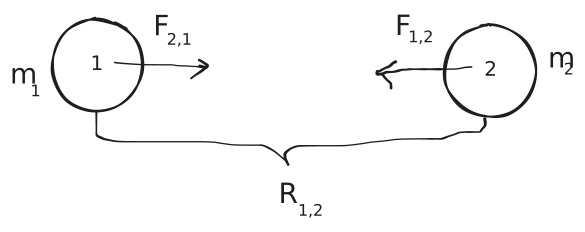
F⃗g=−Gm1⋅m2R1,22r^1,2\vec{F}_{g}=-G \frac{m_{1}\cdot m_{2}}{R_{_{1,2}}^2}\hat{r}_{_{1,2}}Fg​=−GR1,2​2​m1​⋅m2​​r^1,2​​

כאשר הוא פועל בין שני הגופים הבאים:
​סיכום מלא של החומר בפיזיקה 2026-01-23 23.35.17.excalidraw.svg
אז אם זה כוח הכובד בין שני גופים, למה, אתם שואלים את עצמכם, אנו משתמשים ב-mgmgmg? ובכן, כאשר אנו לא עובדים עם גופים מרוחקים בחלל, אלא עם גופים בכדוה"א אשר נמצאים עליו, מכיוון שהגופים כל כך קטנים ביחס לרדיוס כדור הארץ, נקבל כי:

R=RE+ΔR≈RER=R_{E}+\Delta R \approx R_{E}R=RE​+ΔR≈RE​

ואז נקבל כי תאוצת הכובד היא:

GMERE2=g≃9.8msec⁡2G \frac{M_{E}}{R_{E}^2}= g \simeq 9.8 \frac{m}{\sec^2}GRE2​ME​​=g≃9.8sec2m​

ואז:

F⃗g=9.8⋅mr^\vec{F}_{g}=9.8 \cdot m \hat{r}Fg​=9.8⋅mr^

כאשר mmm היא מסת הגוף.

הכוח החשמלי

בקורס זה לא נתעסק עם הכוח הזה6. כוח זה הוא כמו כוח הכובד, כוח משיכה, אבל בנוסף, בניגוד לכוח הכובד, הוא גם כוח דחיה. מה שמשנה לנו זה המטענים השונים של הגופים המפעילים את הכוח. הכוח נתון לפי הנוסחה:

F⃗k=kq1q2R1,22r^1,2\vec{F}_{k}=k \frac{q_{1}q_{2}}{R_{_{1,2}}^2}\hat{r}_{_{1,2}}Fk​=kR1,2​2​q1​q2​​r^1,2​​

כאשר q1,q2q_{1},q_{2}q1​,q2​ הם המטענים של הגופים השונים, kkk הוא קבוע קולון7.
תהיה דחיה במידה ולשני המטענים יש את אותו הסימן ותהיה משיכה במידה ולשני המטענים סימנים מנוגדים.

כוח הנורמל

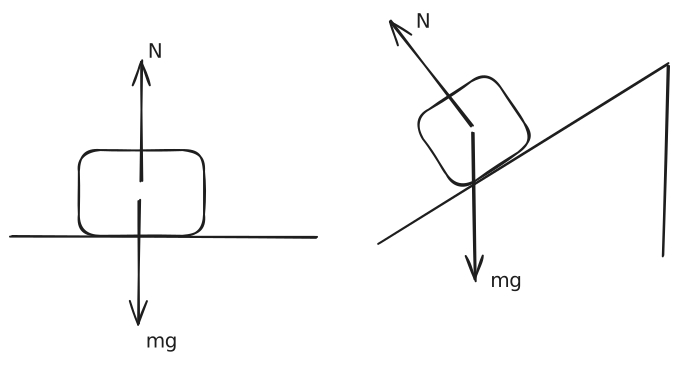
כוח הנורמל הוא כוח שאותו מפעיל שטח הפנים של גוף אחד על גוף אחר. זהו בעצם כוח שמתנגד לכך שהגופים יעברו אחד דרך השני.
​4 - דינמיקה וחוקי ניוטון 2025-11-17 11.16.32.excalidraw.svg
כוח הנורמל פועל בנקודת המגע והוא ניצב לגוף.
אין נוסחה לכוח הנורמל ואנו נחשב אותו לפי כוחות אחרים שפועלים על הגוף, כמו הגרביטציה.

כוח החיכוך

חיכוך מגיע בשני טעמים. כל עוד המשטחים לא זזים אחד על גבי השני, החיכוך יקרא סטטי. החיכוך הסטטי מתאים את עצמו לכוח שמופעל עד לערך מקסימלי שאותו הוא לא יכול לעבור. ערך זה, נתון ע"י הנוסחה הבאה:

∣F⃗max⁡∣=μs⋅N|\vec{F}_{\max}|=\mu_{s}\cdot N∣Fmax​∣=μs​⋅N

כאשר NNN הוא הנורמל ו-μs\mu_{s}μs​ הוא קבוע אשר משתנה בין משטח למשטח. כיוונו של כוח החיכוך הסטטי הוא נגד כיוון שהגוף היה נע בו במידה ולא היה חיכוך.
כאשר הכוחות הפועלים על הגוף חזקים ומפעילים כוח שגודלו גדול יותר מהגודל המקסימלי של כוח החיכוך הסטטי, הגוף מתחיל לנוע, ואז משתנה סוג החיכוך לטעם השני - החיכוך הקינטי. כיוונו מנוגד לתנועה והוא מתואר על ידי הנוסחה הבאה:

∣F⃗μ∣=μk⋅N|\vec{F}_{\mu}|=\mu_{k}\cdot N∣Fμ​∣=μk​⋅N

נשים לב כי μs\mu_{s}μs​ ו-μk\mu_{k}μk​ הם ערכים שונים, ולרוב מתקיים μs>μk\mu_{s}>\mu_{k}μs​>μk​.

מהם יחידות הקבועים μs\mu_{s}μs​ ו-μk\mu_{k}μk​? מכיוון שלנורמל יש כבר יחידות של ניוטון, הקבועים הם חסרי יחידות

כוחות התלויים במהירות ומשוואות דיפרנציאליות

מדי פעם נעבוד עם כוחות התלויים במהירות. לרוב משוואתם תהיה: F⃗=−b⋅v⃗\vec{F}=-b\cdot \vec{v}F=−b⋅v. כאשר b>0b>0b>0 קבוע חיובי. לאור כך, נשים לב שכיוון הכוח מנוגד לכיוון המהירות והכוח גדל ככל שהמהירות גדלה.
זהו כמובן לא המצב לכל כח, אבל לרוב המצבים זה מתרחש.
נקח לדוגמה מצב של זריקה אופקית כמו ממקודם רק שכעת יש חיכוך עם האוויר הנתון על ידי הנוסחה Fair=−bv⃗F_{air}=-b\vec{v}Fair​=−bv. נמצא כעת את v⃗(t)\vec{v}(t)v(t).
באמצעות חוק II\mathrm{II}II של ניוטון:

−mg⋅y^−bv⃗=ma⃗-mg\cdot\hat{y}-b\vec{v}=m\vec{a}−mg⋅y^​−bv=ma

כעת נחלק לצירים:

x:−bvx=maxy:−mg−bvy=may\begin{align*} x:\quad & -bv_{x}=ma_{x} \\ y:\quad & -mg-bv_{y}=ma_{y} \end{align*}x:y:​−bvx​=max​−mg−bvy​=may​​

נתחיל בלפתור לציר ה-xxx:

−bvx=mdvxdt-bv_{x}=m \frac{dv_{x}}{dt}−bvx​=mdtdvx​​

פה אנו נתקלים בפעם הראשונה בסיכום זה ביצור המוזר שנקרא משוואה דיפרנציאלית. זוהי בעצם משוואה שמכילה פונקציה ואת הנגזרת שלה. לשם כך יש לנו שיטת פתרון ולאחר מכן נראה גם כמה נוסחאות נפוצות של משוואות דיפרנציאליות.
למקרה פה, נעביר את dtdtdt לצד השני ו-vxv_{x}vx​ לצד השני ונקבל:

−bmdt=1vxdvx-\frac{b}{m}dt=\frac{1}{v_{x}}dv_{x}−mb​dt=vx​1​dvx​

כעת, נוכל לבצע אינטגרל על שני הצדדים:

∫0t−bmdt~=∫v0cos⁡θvx(t)1v~xdv~x\int_{0}^t -\frac{b}{m}d\tilde{t}=\int_{v_{0}\cos\theta}^{v_{x}(t)} \frac{1}{\tilde{v}_{x}}d\tilde{v}_{x}0∫t​−mb​dt~=v0​cosθ∫vx​(t)​v~x​1​dv~x​ −bm⋅t~∣0t=ln⁡v~x∣v0cos⁡θvx(t)\left.-\frac{b}{m}\cdot \tilde{t}\right \vert_{0}^t = \left.\ln \tilde{v}_{x}\right \vert_{v_{0}\cos\theta}^{v_{x}(t)}−mb​⋅t~​0t​=lnv~x​∣v0​cosθvx​(t)​ −bmt=ln⁡vx(t)−ln⁡(v0cos⁡θ)=ln⁡(vx(t)v0cos⁡θ)-\frac{b}{m}t=\ln v_{x}(t)-\ln (v_{0}\cos\theta)=\ln\left( \frac{v_{x}(t)}{v_{0}\cos\theta} \right)−mb​t=lnvx​(t)−ln(v0​cosθ)=ln(v0​cosθvx​(t)​)

כעת, נפעיל eee על שני הצדדים:

e−bmt=vx(t)v0cos⁡θe^{-\frac{b}{m}t}=\frac{v_{x}(t)}{v_{0}\cos\theta}e−mb​t=v0​cosθvx​(t)​

וכך נקבל:

vx(t)=v0cos⁡θe−bmtv_{x}(t)=v_{0}\cos\theta e^{-\frac{b}{m}t}vx​(t)=v0​cosθe−mb​t

כך קיבלנו את משוואת המהירות שלנו בציר ה-xxx. כעת, נעבור לציר ה-yyy.

−mg−bvy=may-mg-bv_{y}=ma_{y}−mg−bvy​=may​ −mg−bvy=mdvydt-mg-bv_{y}=m \frac{dv_{y}}{dt}−mg−bvy​=mdtdvy​​ −1mdt=dvymg+bvy-\frac{1}{m}dt=\frac{dv_{y}}{mg+bv_{y}}−m1​dt=mg+bvy​dvy​​

נעשה את אותו הדבר כמו ממקודם.

∫0t−1mdt=∫v0sin⁡θvy(t)dvymg+bvy\int_{0}^{t} -\frac{1}{m}dt=\int_{v_{0}\sin\theta}^{v_{y}(t)} \frac{dv_{y}}{mg+bv_{y}}0∫t​−m1​dt=v0​sinθ∫vy​(t)​mg+bvy​dvy​​ −tm=1bln⁡(mg+bvy)∣v0sin⁡θvy(t)-\frac{t}{m}=\left. \frac{1}{b}\ln(mg+bv_{y}) \right\vert_{v_{0}\sin\theta}^{v_{y}(t)}−mt​=b1​ln(mg+bvy​)​v0​sinθvy​(t)​ −tm=1b(ln⁡(mg+bvy(t))−ln⁡(mg+bv0sin⁡θ))-\frac{t}{m}=\frac{1}{b}(\ln(mg+bv_{y}(t))-\ln(mg+bv_{0}\sin\theta))−mt​=b1​(ln(mg+bvy​(t))−ln(mg+bv0​sinθ)) −bmt=ln⁡(mg+bv0(t)mg+bv0sin⁡θ)-\frac{b}{m}t=\ln\left( \frac{mg+bv_{0}(t)}{mg+bv_{0}\sin\theta} \right)−mb​t=ln(mg+bv0​sinθmg+bv0​(t)​) e−bmt=mg+bv0(t)mg+bv0sin⁡θe^{-\frac{b}{m}t}=\frac{mg+bv_{0}(t)}{mg+bv_{0}\sin\theta}e−mb​t=mg+bv0​sinθmg+bv0​(t)​

נדלג על שאר הפיתוח כדי להגיע לנקודה:

vy(t)=mgb(e−bmt−1)+v0sin⁡θ⋅e−bmtv_{y}(t)=\frac{mg}{b}\left(e^{-\frac{b}{m}t}-1 \right)+v_{0}\sin\theta\cdot e^{-\frac{b}{m}t}vy​(t)=bmg​(e−mb​t−1)+v0​sinθ⋅e−mb​t
הערה

מכיוון שגודל הכוח משתנה עם שינוי בגודל המהירות, כעבור זמן מה נגיע לנקודה מסויימת שבה כוח התנגדות האוויר ישתווה בגודלו לכוח הכובד ומנקודה זו, המהירות תישאר קבוע.

Fair=mg  ⟹  y:  mg−mg=0F_{air}=mg \implies y:\; mg-mg=0Fair​=mg⟹y:mg−mg=0

כדי לבדוק מתי נגיע אליו, נוכל למצוא לאיזה גודל המהירות שואפת ב-∞\infty∞:

vyהתמד=lim⁡t→∞mgb(e−bmt⏟0−1)+v0sin⁡θ⋅e−bmt⏟0=−mgbv_{y_{\R{התמד}}}=\lim_{ t \to \infty } \frac{mg}{b}\left( \underbrace{e^{-\frac{b}{m}t}}_{0}-1 \right)+v_{0}\sin\theta\cdot \underbrace{e^{-\frac{b}{m}t}}_{0}=-\frac{mg}{b}vyהתמד​​=t→∞lim​bmg​(0e−mb​t​​−1)+v0​sinθ⋅0e−mb​t​​=−bmg​

ואז, נוכל למצוא מתי המהירות משתווה לערך זה.

משוואות דיפרנציאליות נפוצות

ישנם כל מני משוואות דיפרנציאליות נפוצות שנראה במהלך הקורס.

מד"רים מסדר ראשון

המד"ר: f˙=−αf\dot{f}=-\alpha ff˙​=−αf
הפתרון: f(t)=Ae−αtf(t)=Ae^{-\alpha t}f(t)=Ae−αt
כאשר הקבוע AAA נקבע לפי תנאי ההתחלה.

המד"ר: f˙=−αf+β\dot{f}=-\alpha f+\betaf˙​=−αf+β
הפתרון: f(t)=Ae−αt+βαf(t)=Ae^{-\alpha t}+\frac{\beta}{\alpha}f(t)=Ae−αt+αβ​
כאשר גם פה הקבוע AAA נקבע לפני תנאי ההתחלה. נשים לב כי המקרה הזה הוא מקרה כללי של המקרה הראשון.

מד"רים מסדר שני

המד"ר: f¨+ω2f=0\ddot{f}+\omega^2f=0f¨​+ω2f=0
פתרונות שקולים:

f(t)=A1sin⁡(ωt+ϕ1)f(t)=A1cos⁡(ωt+ϕ2)f(t)=A2sin⁡(ωt)+A3cos⁡(ωt)\begin{align*} & f(t)=A_{1}\sin(\omega t+\phi_{1}) \\ & f(t)=A_{1}\cos(\omega t+\phi_{2}) \\ & f(t)=A_{2}\sin(\omega t)+A_{3}\cos(\omega t) \end{align*}​f(t)=A1​sin(ωt+ϕ1​)f(t)=A1​cos(ωt+ϕ2​)f(t)=A2​sin(ωt)+A3​cos(ωt)​

כאשר הקבועים (A1,ϕ1)(A_{1},\phi_{1})(A1​,ϕ1​) או (A2,ϕ2)(A_{2},\phi_{2})(A2​,ϕ2​) או (A2,A3)(A_{2},A_{3})(A2​,A3​) נקבעים לפי תנאי ההתחלה.

מד"ר מסדר שני שניתן לכתוב כסדר ראשון

המד"ר: f¨+αf˙=0\ddot{f}+\alpha \dot{f}=0f¨​+αf˙​=0
הפתרון: f˙(t)=Ae−αt\dot{f}(t)=Ae^{-\alpha t}f˙​(t)=Ae−αt ואז נוכל לבצע אינטגרל כדי להגיע ל-fff.

הערה

מצופה מאיתנו לדעת לפתור מד"ר באמצעות שיטת ההפרדה וע"י זיהוי התבניות הנ"ל. לכן, מומלץ לשים אותם בדף הנוסחאות.

תנועה מחזורית

ישנם כוחות מסויימים אשר יוצרים תנועה מחזורית, שכמו פונקציות טריגונומטריות, חוזרות על עצמם. נגדיר כך:

הגדרה 4.3.1 (פונקציה מחזורית)

פונקציה תקרא מחזורית אם מתקיים:

F(t)=F(t+T)F(t)=F(t+T)F(t)=F(t+T)

כאשר TTT יהיה אורך של מחזור שלם.

הדוגמה הטובה ביותר לתנועה מחזורית היא תנועה הרמונית.

תנועה הרמנוית

זהו אחד מסוגי התנועה הנפוצים בפיזיקה והרבה מערכות ניתנות לתיאור באמצעות תנועה הרמונית, שזה למה חשוב ללמוד עליה. במערכת של תנועה הרמונית, על הגוף פועל כוח אשר משפיע על העתק הגוף ומנוגד לכיוונו. לכן, הכוח נקרא כוח מחזיר שכן הוא מחזיר את הגוף לנקודת ההתחלה שלו, או לפחות, הוא מנסה.
נתחיל בלהסתכל על תנועה הרמונית פשוטה ולשם כך, נראה שני מצבים נפוצים: קפיץ ומטוטלת.

קפיץ

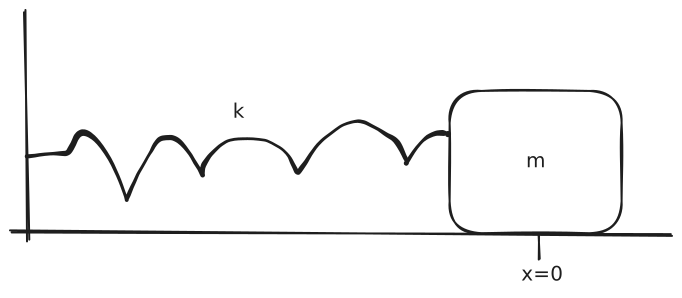
גוף בעל מסה mmm מחובר לקפיץ אופקי ויכול לנוע על ציר אופקי חלק(ללא חיכוך). קפיץ זה מקיים חוק שנקרא חוק הוק.

משפט (חוק הוק)

יהי F⃗\vec{F}F כוח שמפעיל קפיץ על גוף מסויים. x0x_{0}x0​ הוא אורך הקפיץ במצב הרפוי.

F⃗=−k⋅(x−x0)x^\vec{F}=-k\cdot (x-x_{0})\hat{x}F=−k⋅(x−x0​)x^

כפי שראינו כמה פעמים כבר, פה גם יש לנו קבוע, המסומן kkk והוא שונה בין קפיץ לקפיץ ואינו קשור כלל לקבוע קולון, שגם הוא מסומל ב-kkk. נבדוק כעת, מהם יחידות הקבוע:

[k]=Nm=kg⋅msec⁡21m=kgsec⁡2[k]=\frac{N}{m}=kg \cdot \frac{m}{\sec^2} \frac{1}{m}= \frac{kg}{\sec^2}[k]=mN​=kg⋅sec2m​m1​=sec2kg​

נסתכל לרגע על הגוף ונחשוב מה יקרה.
​5 - תנועה הרמונית 2025-11-24 10.38.24.excalidraw.svg
נניח ונתנו לגוף מהירות התחלתית בכיוון שמאל, אז הגוף יזוז שמאלה   ⟸  \impliedby⟸ הקפיץ יתכווץ ויפעיל כוח נגד כיוון התנועה עד שהגוף יעצור ויתחיל לנוע ימינה. זה יקרה עד אשר הקפיץ יחזור לנקודה בה הוא היה רפוי ואז הוא יתחיל להמתח ולהפעיל כוח לכיוון שמאל עד אשר הגוף יעצר וחוזר חלילה.
נרצה, אם כן, לנתח את תנועת הגוף באופן פיזיקלי/מתמטי מדוייק. לשם כך, נקבע את ראשית הצירים בנקודת שיווי המשקל(בציור מסומן x=0x=0x=0) ואז נוכל לכתוב את חוק הוק כך:

F⃗=−k(x−0)x^=−kx⃗\vec{F}=-k(x-0)\hat{x}=-k\vec{x}F=−k(x−0)x^=−kx

נשתמש בחוק ה-II\mathrm{II}II של ניוטון ונקבל:

−kx=ma=mx¨-kx=ma=m\ddot{x}−kx=ma=mx¨ x¨+kmx=0\ddot{x}+\frac{k}{m}x=0x¨+mk​x=0

קיבלנו מד"ר מסדר שני. כעת נוכל להשתמש בנוסחה כדי למצוא את xxx. נסמן ω=km  ⟸  ω2=km\omega=\sqrt{ \frac{k}{m} }\impliedby\omega^2=\frac{k}{m}ω=mk​​⟸ω2=mk​ ואז נוכל להשתמש בנוסחה:

x¨+ω2x=0\ddot{x}+\omega^2x=0x¨+ω2x=0

שראינו ממקודם. נבדוק האם x(t)=Acos⁡(ωt+ϕ)x(t)=A\cos(\omega t+\phi)x(t)=Acos(ωt+ϕ) הוא פתרון נכון למשוואה. נציב כעת בחוק ה-II\mathrm{II}II של ניוטון:

−kAcos⁡(ωt+ϕ)=?m(−ω2Acos⁡(ωt+ϕ))-kA\cos(\omega t+\phi)\overset{?}{=}m(-\omega^2A\cos(\omega t+\phi))−kAcos(ωt+ϕ)=?m(−ω2Acos(ωt+ϕ)) k=mω2k=m\omega^2k=mω2

קיבלנו פסוק אמת לכל ttt בתנאי שמתקיים ω2=km\omega^2=\frac{k}{m}ω2=mk​. שזה בדיוק מה שהגדרנו ממקודם ולכן מתקיים.
כעת, נרצה למצוא את הפרמטרים הנותרים אשר תלויים בנתונית ההתחלה. כדי לראות מה קורה במקרה הכי כללי שאפשר, נקח נתוני התחלה כלליים:

x(t0)=x0v(t0)=v0x(t_{0})=x_{0} \qquad v(t_{0})=v_{0}x(t0​)=x0​v(t0​)=v0​

ונציב את נתונים אלו במשוואות שלנו:

I:  x(t0)=Acos⁡(ωt0+ϕ)=x0II:  v(t0)=x˙(t0)=−Aωsin⁡(ωt0+ϕ)=v0\begin{align*} \mathrm{I}:\; & x(t_{0})=A\cos(\omega t_{0}+\phi)=x_{0} \\ \mathrm{II}:\; & v(t_{0})=\dot{x}(t_{0})=-A\omega \sin(\omega t_{0}+\phi)=v_{0} \end{align*}I:II:​x(t0​)=Acos(ωt0​+ϕ)=x0​v(t0​)=x˙(t0​)=−Aωsin(ωt0​+ϕ)=v0​​

נסדר את המשוואות:

I:  A2cos⁡2(ωt0+ϕ)=x02II:  A2sin⁡2(ωt0+ϕ)=v02ω2=(v0ω)2\begin{align*} \mathrm{I}:\; & A^2\cos^2(\omega t_{0}+\phi)=x_{0}^2 \\ \mathrm{II}:\; & A^2\sin^2(\omega t_{0}+\phi)=\frac{v_{0}^2}{\omega^2}=\left( \frac{v_{0}}{\omega} \right)^2 \end{align*}I:II:​A2cos2(ωt0​+ϕ)=x02​A2sin2(ωt0​+ϕ)=ω2v02​​=(ωv0​​)2​

כעת, נוכל לחבר ביניהם כדי למצוא את AAA:

A2(cos⁡2(ωt0+ϕ)+sin⁡2(ωt0+ϕ)⏟1)=x02+v02ω2A^2(\underbrace{\cos^2(\omega t_{0}+\phi)+\sin^2(\omega t_{0}+\phi)}_{1})=x_{0}^2+\frac{v_{0}^2}{\omega^2}A2(1cos2(ωt0​+ϕ)+sin2(ωt0​+ϕ)​​)=x02​+ω2v02​​ A=x02+v02ω2=x02+v02km=x02+mv02kA=\sqrt{ x_{0}^2+\frac{v_{0}^2}{\omega^2} }=\sqrt{ x_{0}^2+\frac{v_{0}^2}{\frac{k}{m}} }=\sqrt{ x_{0}^2+\frac{mv_{0}^2}{k} }A=x02​+ω2v02​​​=x02​+mk​v02​​​=x02​+kmv02​​​

כדי למצוא את ϕ\phiϕ נוכל לחלק את המשוואות מלפני שהעלנו אותן בריבוע:

ωtan⁡(ωt0+ϕ)=v0x0\omega\tan(\omega t_{0}+\phi)= \frac{v_{0}}{x_{0}}ωtan(ωt0​+ϕ)=x0​v0​​ tan⁡(ωt0+ϕ)=v0ωx0\tan(\omega t_{0}+\phi)=\frac{v_{0}}{\omega x_{0}}tan(ωt0​+ϕ)=ωx0​v0​​ ϕ=arctan⁡(−v0x0ω)−ωt0\phi=\arctan\left( -\frac{v_{0}}{x_{0}\omega} \right)-\omega t_{0}ϕ=arctan(−x0​ωv0​​)−ωt0​

כעת קיבלנו את המשוואה הסופית שלנו למיקום הגוף בהתאם לזמן:

x(t)=x02+v02ω2cos⁡(ωt+arctan⁡(−v0x0ω)−ωt0)x(t)=\sqrt{ x_{0}^2+\frac{v_{0}^2}{\omega^2} }\cos\left( \omega t+\arctan\left( -\frac{v_{0}}{x_{0}\omega} \right)-\omega t_{0} \right)x(t)=x02​+ω2v02​​​cos(ωt+arctan(−x0​ωv0​​)−ωt0​)

פונקציה זו היא פונקציה מחזורית, לאור כך יש לה זמן מחזור TTT. איך נוכל למצוא אותו? ובכן, לפי הגדרת cos⁡\coscos אנו יודעים שיש מחזור כל 2π2\pi2π. לאור זאת, נוכל להסתכל על הנוסחה הבאה:

משפט (מהירות זוויתית קבועה בתנועה מחזורית)

ω=2πT\omega=\frac{2\pi}{T}ω=T2π​

נוכל, אם כן, למצוא את זמן המחזור שלנו ע"י הצבת ω\omegaω שמצאנו:

T=2πω=2πkm=2πmkT=\frac{2\pi}{\omega}=\frac{2\pi}{\sqrt{ \frac{k}{m} }}=2\pi \sqrt{ \frac{m}{k} }T=ω2π​=mk​​2π​=2πkm​​

מטוטלת מתמטית

עוד מערכת די נפוצה הינה מערכת של מטוטלת וספציפית מטוטלת מתמטית(על פיזיקלית נדבר בהמשך). מטוטלת זו מורכבת מחוט חסר מסה, מסה נקודתית התלויה בקצה החוט. החוט מתנדודד בתנודות קטנות סביב נקודת שיווי המשקל כך שהזווית מנקודת שיווי המשקל קטנה עד כדי sin⁡θ≈θ\sin \theta \approx \thetasinθ≈θ. נסתכל כעת על המערכת הכי כללית שאפשר למטוטלת מתמטית ונראה מה אנו יכולים להסיק ממנה.
​5 - תנועה הרמונית 2025-11-24 11.40.11.excalidraw.svg
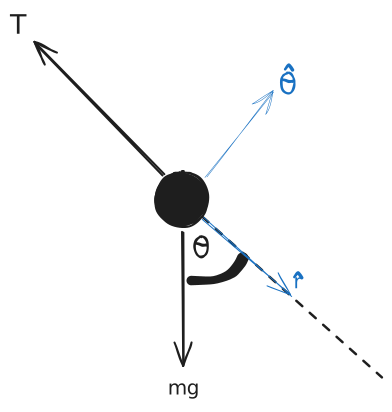
נסתכל על הכוחות הפועלים על המסה הנקודתית:
​5 - תנועה הרמונית 2025-11-24 11.44.26.excalidraw.svg
נכתוב את החוק ה-II\mathrm{II}II של ניוטון בציר θ^\hat{\theta}θ^:

−mgsin⁡θ=maθ-mg\sin\theta=ma_{\theta}−mgsinθ=maθ​

נשים לב כי זוהי בעצם תנועה מעגלית לא מלאה, לכן, נוכל להשתמש בנוסחאות התנועה המעגלית ממקודם.

a⃗(t)=Rθ¨(t)θ^(t)aθθ^−Rθ˙2(t)r^(t)arr^\vec{a}(t)=\underbracket{R \ddot{\theta}(t)\hat{\theta}(t)}_{a_{\theta}\hat{\theta}}-\underbracket{R\dot{\theta}^2(t)\hat{r}(t)}_{a_{r}\hat{r}}a(t)=aθ​θ^Rθ¨(t)θ^(t)​−ar​r^Rθ˙2(t)r^(t)​

ונקבל כי:

−mgsin⁡θ=mℓθ¨(t)-mg\sin\theta=m\ell \ddot{\theta}(t)−mgsinθ=mℓθ¨(t) θ¨(t)=−gsin⁡θℓ\ddot{\theta}(t)=-\frac{g\sin\theta}{\ell}θ¨(t)=−ℓgsinθ​

נשתמש בקירוב לזוויות קטנות ונקבל את המשוואה הדיפרנציאלית הבאה:

θ¨(t)=−gℓ⋅θ\ddot{\theta}(t)=-\frac{g}{\ell}\cdot \thetaθ¨(t)=−ℓg​⋅θ

כעת, נוכל להסתכל בדף הנוסחאות שלנו, להביט בנוסחאות המד"ר ולראות כי זהו מד"ר מסדר שני אשר נוכל להביע לפי הנוסחה f¨+ω2f=0\ddot{f}+\omega^2f=0f¨​+ω2f=0. במצב זה, נקבל ω=gℓ\omega=\sqrt{ \frac{g}{\ell} }ω=ℓg​​. כעת, נוכל למצוא את AAA ואת ϕ\phiϕ או את אחד מזוגות המשתנים האחרים. אך זאת כבר עשינו ממקודם ואין טעם לחזור על זה. לכן, רק נראה כי זמן המחזור הוא:

T=2πℓgT=2\pi \sqrt{ \frac{\ell}{g} }T=2πgℓ​​

שנראה, משום מה, מאוד מוכר...

5. מערכות יחוס

עד כה, כל פעם שהסתכלנו על גופים שנעים זה היה מנקודת יחוס שאינה זזה. אך מה אם אנו בתוך מכונית שנוסעת? חוקי הפיזיקה עדיין פועלים בתוך ומחוץ למכונית. לנו נראה כי הכל כרגיל, אך האם זה באמת כך?
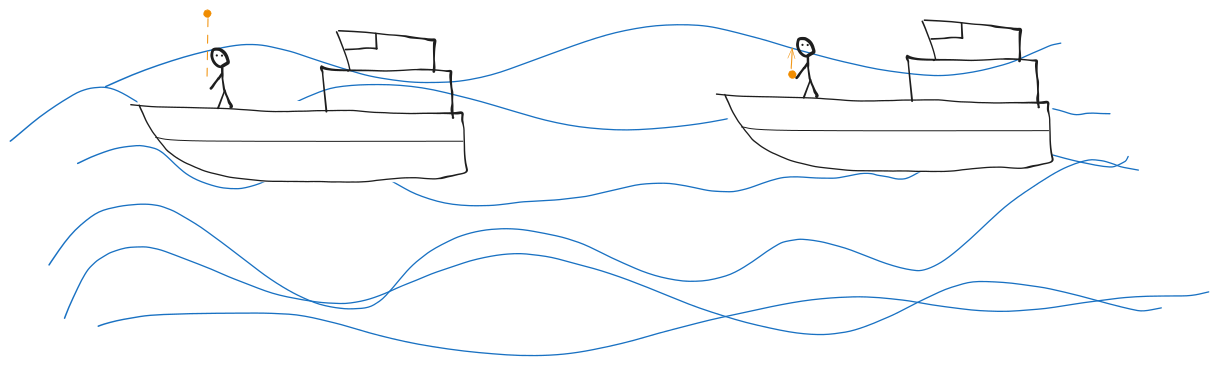
אם נניח אנחנו על ספינה ששטה בים וזרקנו כדור אל על. במידה ונעמוד בדיוק באותו המקום וזרקנו את הכדור במאונך לרצפה, הכדור יחזור ליידים שלנו כפי שציפינו. אך הספינה עצמה זזה, ולכן גם אנחנו. אז איך יכול להיות שהכדור המשיך לזוז עם הספינה למרות שהספינה לא הפעילה עליו שום כוח?
​סיכום מלא של החומר בפיזיקה 2026-01-24 13.31.02.excalidraw.svg
נשים לב שכאשר הכדור נזרק הוא מקבל את המהירות ההתחלתית שלו בציר ה-y^\hat{y}y^​ מהזריקה שלנו, ובציר ה-x^\hat{x}x^, אפילו שאנחנו טכנית לא זזנו, הספינה נותנת לו מהירות התחלתית, כך שהתנועה שהוא עושה היא לא למעלה ואז למטה, למרות שזה ככה נראה לנו.
​סיכום מלא של החומר בפיזיקה 2026-01-24 15.47.04.excalidraw.svg
נרצה לקשור בין גדלים הנמדדים במערכת יחוס אחת, למערכת יחוס אחרת.

סוגי מערכות יחוס

  1. מערכות יחוס אינרציאלית: אלו מערכות יחוס הנעות במהירות קבועה ביחס למערכת אחרת, כלומר שקול הכוחות עליהן הוא אפס. בסוג מערכות זה מתקיימים חוקי ניוטון.
  2. מערכות יחוס לא אינרציאליות: אלו מערכות יחוס שמאיצות ביחס למערכות אחרות. במערכות אלו, שני החוקים הראשונים של ניוטון לא תקפים וכדי להשתמש בהם נדרש לבצע תיקון בדמות הוספה של כוחות מדומים.

הקשר בין מערכות בקינמטיקה

כעת, נרצה להביט במערכות שונות ולראות כיצד הן קשורות אחת לשניה. לשם כך, נסמן אחת ב-SSS ואת השנייה ב-S′S'S′.
​סיכום מלא של החומר בפיזיקה 2026-01-24 16.05.39.excalidraw.svg
כעת, נמצא את הוקטורים החביבים עלינו: מיקום, מהירות ותאוצה.
נתחיל מהמיקום, שהוא די טריוויאלי. כל מה שנדרש לבצע הוא חיבור בין וקטור המיקום של מערכת S′S'S′ יחסית למערת SSS ווקטור המיקום של הגוף במערכת S′S'S′ כך:

r⃗(t)=R⃗(t)+r⃗′(t){\color{red}\vec{r}(t)}={\color{blue}\vec{R}(t)}+{\color{green}\vec{r}'(t)}r(t)=R(t)+r′(t)
הערה

קיימת פה הנחה נסתרת שאיננו שמים אליה לב. אנו מניחים כי בכל המערכות הזמן מתקדם באותו הקצב. בהמשך הקורס, כאשר נגיע ליחסות פרטית נראה שזה המצב רק שהמהירויות קטנות מאוד.

כעת, נוכל לבצע את הדבר השני האהוב עלינו ביותר - לגזור את המיקום כדי לקבל את המהירות ולגזור את המהירות כדי לקבל את התאוצה.

v⃗(t)=V⃗(t)+v⃗′(t){\color{red}\vec{v}(t)}={\color{blue}\vec{V}(t)}+{\color{green}\vec{v}'(t)}v(t)=V(t)+v′(t)

כאשר V⃗(t){\color{blue}\vec{V}(t)}V(t) היא המהירות של S′S'S′ יחסית ל-SSS.

a⃗(t)=A⃗(t)+a⃗′(t){\color{red}\vec{a}(t)}={\color{blue}\vec{A}(t)}+{\color{green}\vec{a}'(t)}a(t)=A(t)+a′(t)

כאשר שוב, A⃗(t){\color{blue}\vec{A}(t)}A(t) היא התאוצה של S′S'S′ יחסית ל-SSS.

טרנספורמציית גלילי

משפט (טרנספורמציית גלילי)

יהיו SSS ו-S′S'S′ שתי מערכות המקיימות:

  1. ב-t=0t=0t=0 הן מתלכדות.
  2. מערכת S′S'S′ היא מערכת אינרציאלית ביחס למערכת SSS.
  3. הצירים של המערכות מקבילים. כלומר, x^∥x^′,y^∥y^′,z^∥z^′\begin{matrix}\hat{x}\parallel \hat{x}',&\hat{y}\parallel \hat{y}',&\hat{z}\parallel \hat{z}'\end{matrix}x^∥x^′,​y^​∥y^​′,​z^∥z^′​.

אזי, גוף הנמצא ב-S′S'S′ מקיים:

r⃗(t)=V⃗⋅t+r⃗′(t)v⃗(t)=V⃗+v⃗′(t)a⃗(t)=a⃗′(t)\vec{r}(t)=\vec{V}\cdot t+\vec{r}'(t) \qquad \vec{v}(t)=\vec{V}+\vec{v}'(t) \qquad \vec{a}(t)=\vec{a}'(t)r(t)=V⋅t+r′(t)v(t)=V+v′(t)a(t)=a′(t)
דוגמה

חתול קטן הולך במהירות uuu וזווית θ\thetaθ על גבי מסוע שנע ימינה במהירות V⃗=Vx^\vec{V}=V\hat{x}V=Vx^. נרצה למצוא באיזו זווית יראה אותו אדם שעומד ליד המסוע.
​סיכום מלא של החומר בפיזיקה 2026-01-24 16.28.09.excalidraw.svg
נקרא למערכת המעבדה, זו שהאדם נמצא בה, SSS ולמערכת המסוע S′S'S′. הגוף שלנו הוא החתול. נכתוב את המהירות של החתול במערכת המסוע:

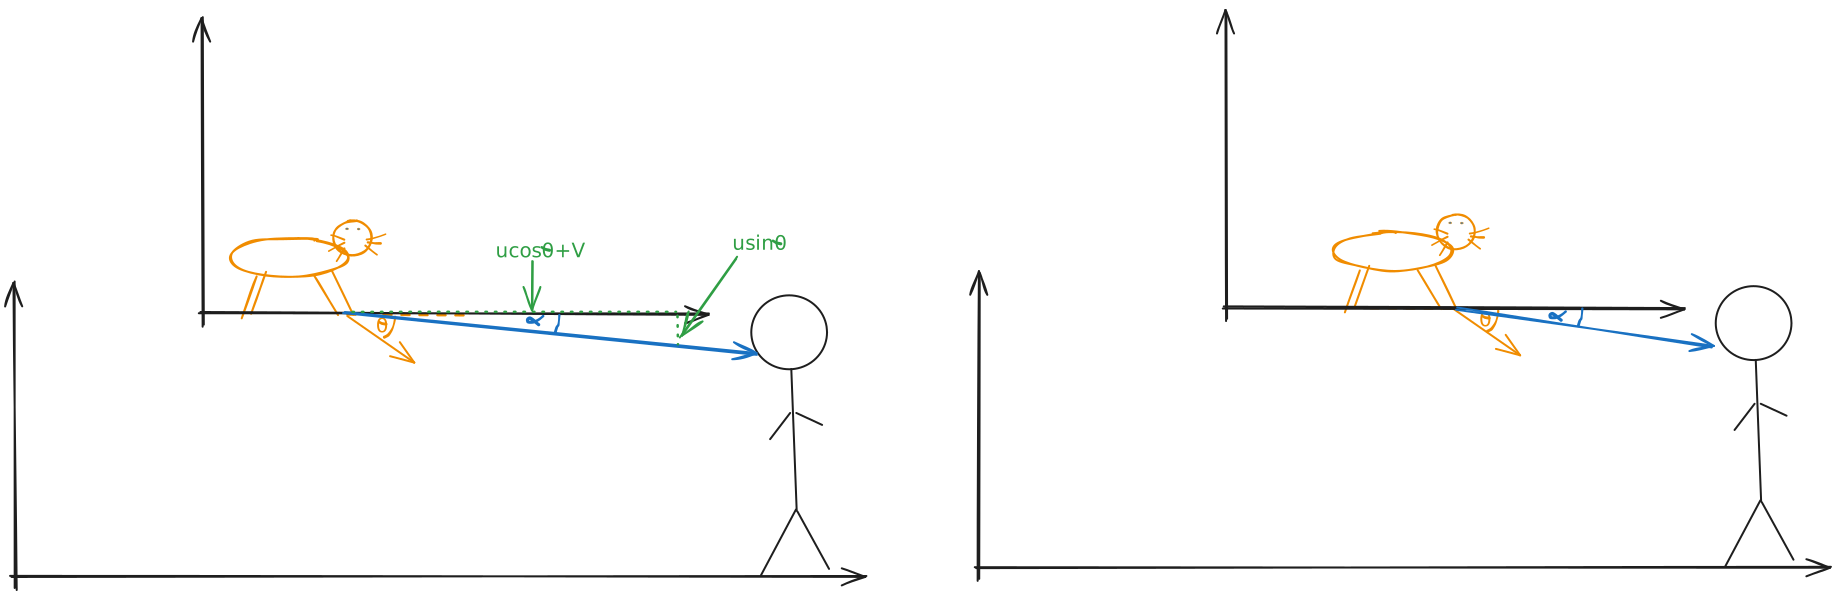
v⃗′=ucos⁡θx^+usin⁡θy^\vec{v}'=u\cos\theta \hat{x}+u\sin\theta \hat{y}v′=ucosθx^+usinθy^​

מכיוון שמתקיימים כל תנאי טרנספורמציית גלילי, נוכל להשתמש בה על מנת לחשב את v⃗\vec{v}v.

v⃗=v⃗′+V⃗=ucos⁡θx^+usin⁡θy^+Vx^=(ucos⁡θ+V)x^+usin⁡θy^\vec{v}=\vec{v}'+\vec{V}=u\cos\theta \hat{x}+u\sin\theta \hat{y}+V\hat{x}=(u\cos\theta+V)\hat{x}+u\sin\theta \hat{y}v=v′+V=ucosθx^+usinθy^​+Vx^=(ucosθ+V)x^+usinθy^​

האדם שצופה ממערכת המעבדה נמצא בזווית α\alphaα יחסית לחתול ואותה נרצה למצוא. זווית זו כמובן משתנה עם הזמן, שכן מיקום החתול משתנה.
​סיכום מלא של החומר בפיזיקה 2026-01-24 16.42.21.excalidraw.svg
כעת, נוחל לחשב את הזווית לפי המשולש ישר הזווית שמצאנו.(ראו ירוק בציור)

tan⁡α=usin⁡θucos⁡θ+V\tan\alpha= \frac{u\sin\theta}{u\cos\theta+V}tanα=ucosθ+Vusinθ​ α=arctan⁡(usin⁡θucos⁡θ+V)\alpha=\arctan\left( \frac{u\sin\theta}{u\cos\theta+V} \right)α=arctan(ucosθ+Vusinθ​)

נבצע בדיקת שפיות על מנת לוודא שיצאה לנו זווית מתאימה. הבדיקה שלנו תהיה שאם המסוע לא זז, אזי α=θ\alpha=\thetaα=θ.

αV=0=arctan⁡(usin⁡θucos⁡θ)=arctan⁡tan⁡θ=θ\alpha_{_{V=0}}=\arctan \left( \frac{\cancel{ u }\sin\theta}{\cancel{ u }\cos\theta} \right)=\arctan \tan\theta=\thetaαV=0​​=arctan(ucosθusinθ​)=arctantanθ=θ

קיבלנו את מה שציפינו לו ולכן אנחנו שפויים(לפחות לבינתיים)

כוח דלמבר

כאשר יש לנו מערכת שמאיצה, טרנספורמציית גלילי, אשר דיברנו עליה כרגע, לא עובדת. נרצה, אם כן, שחוקי ניוטון יעבדו גם במערכת המואצת וגם במערכת המעבדה. ז.א:

∑iF⃗i=ma⃗  וגם  (∑iF⃗i)′=ma⃗′\sum_{i}\vec{F}_{i}=m\vec{a}\; \R{וגם}\; \left( \sum_{i}\vec{F}_{i} \right)'=m\vec{a}'i∑​Fi​=maוגם(i∑​Fi​)′=ma′

נזכור כי היחסים שראינו ממקודם לא משתנים. כלומר, עדיין מתקיים a⃗=A⃗+a⃗′\vec{a}=\vec{A}+\vec{a}'a=A+a′. נכפיל את משוואה זו ב-mmm ונקבל:

∑iF⃗i=∑iF⃗i′+mA⃗\sum_{i}\vec{F}_{i}=\sum_{i}\vec{F}'_{i}+m\vec{A}i∑​Fi​=i∑​Fi′​+mA ∑iF⃗i′=∑iF⃗i−mA⃗\sum_{i}\vec{F}'_{i}=\sum_{i}\vec{F}_{i}-m\vec{A}i∑​Fi′​=i∑​Fi​−mA

למחובר הנוסף הזה יש את השם החביב כוח דלמבר והוא פועל כנגד כיוון התאוצה של המערכת המאיצה.

משפט (כוח דלמבר)

יהיו SSS ו-S′S'S′ שתי מערכות כאשר S′S'S′ מאיצה ביחס למערכת SSS. תהי A⃗\vec{A}A תאוצת המערכת S′S'S′.

F⃗d=−mA⃗\vec{F}_{d}=-m\vec{A}Fd​=−mA

נשים שכוח זה אינו קיים באמת, והוא רק תוצאה של המשוואות והחישובים. לכוח שכזה נקרא כוח מדומה ובהמשך נראה עוד כאלו.
הכוח המדומה הזה קיים רק במערכת המואצת ולא במערכת המעבדה.

הערה

כל שאלה שנקבל בנושא הזה נוכל לפתור מכמה מערכות שונות. כל דרך היא נכונה, כמובן אם פועלים נכון.

דוגמה

נקח אדם אשר עומד על משקל במעלית המאיצה כלפי מעלה בתאוצה קבועה A⃗\vec{A}A. נרצה למצוא מה תהיה קריאת המשקל.
​סיכום מלא של החומר בפיזיקה 2026-01-24 17.38.11.excalidraw.svg
נזכור כי\color{#0ED90B}\R{\text{נזכור כי}}נזכור כי משקל מודד את כוח הנורמל המופעל עליו ומציג ∣N⃗∣g\frac{|\vec{N}|}{g}g∣N∣​ ולכן על פי החוק השלישי של ניוטון, המשקל מודד את כוח הנורמל הפועל על האדם.
נפתור בשתי דרכים שונות:
א. צופה ממערכת המעבדה: יחסית לצופה זה, האדם נמצא במערכת מואצת(מערכת המעלית). מכיוון שמערכת הצופה היא אינרציאלית ולא מואצת, לא נדרש להוסיף כוחות מדומים ונוכל להשתמש בחוק ה-II\mathrm{II}II של ניוטון ללא חשש.

y:  N−mg=mAy:\;N-mg=mAy:N−mg=mA ⇓\Downarrow⇓ N=mg+mAN=mg+mAN=mg+mA

כעת, נוכל למצוא בקלות את קריאת המשקל ∣N∣g\frac{|N|}{g}g∣N∣​:

∣N∣g=m(g+A)g\frac{|N|}{g}=\frac{m(g+A)}{g}g∣N∣​=gm(g+A)​

ב. צופה מתוך המעלית: יחסית לצופה זה, האדם נמצא במנוחה. כדי להשתמש בחוק הראשון של ניוטון נדרש להוסיף את כח דלמבר.

y:  N−mg−mA=0y:\; N-mg-mA=0y:N−mg−mA=0 N=m(g+A)N=m(g+A)N=m(g+A)

והפלה ופלה, קיבלנו בדיוק את אותו הדבר.

ראינו עכשיו מצב מאוד נפוץ בשאלות הקשורות למערכות יחוס. במצבים כאלו נוכל להגדיר תאוצת כובד אפקטיבית שנובעת מכוח הכובד ומהכוח המדומה כך:

g⃗∗=g⃗+F⃗dm\vec{g}^*=\vec{g}+\frac{\vec{F}_{d}}{m}g​∗=g​+mFd​​

אדם במערכת המואצת ירגיש כאילו הוא נמצא בפלנטה בה תאוצת הכובד היא g∗g^*g∗ ולא ggg.

6. מערכות מסתובבות

עד כה, כשהסתכלנו על סיבובים ראינו רק מסה נקודתית מסתובבת. אבל מה יקרה אם יש ממש מערכת צירים שמסתובבת יחסית למערכת אחרת? כמו לדוגמה, גלגל ענק, קרוסלה או מכונית בכיכר. כל אלו הן מערכות שמאיצות יחסית למערכת כדוה"א, שכן אפילו אם המהירות קבועה, הכיוון שלה אינו קבוע שכן המערכות הללו מסתובבות. לשם כך, נחפש כעת את הקשר בין המערכת המסתובבת למערכת האינרציאלית.

מחפשים ומוצאים כוחות מדומים

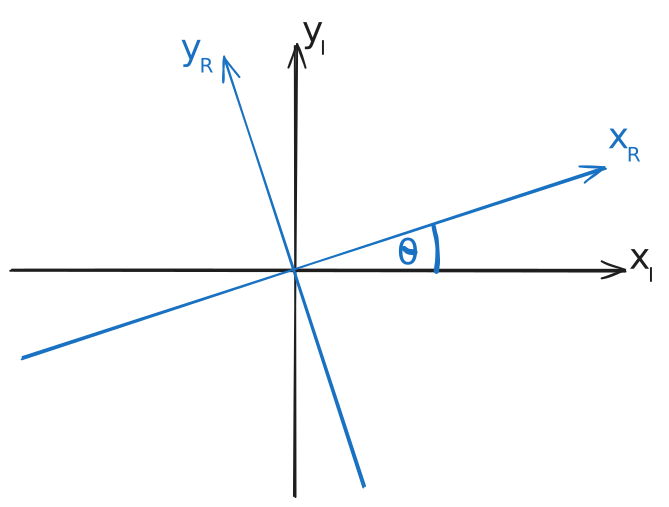
נסתכל כעת על שתי מערכות יחוס:

  • הראשונה, III, אינרציאלית
  • השניה, RRR, מסתובבת יחסית ל-III.

הצירים zRz_{_{R}}zR​​ ו-zIz_{_{I}}zI​​ מתלכדים והזווית בין xIx_{_{I}}xI​​ ל-xRx_{_{R}}xR​​ ובין yIy_{_{I}}yI​​ ל-yRy_{_{R}}yR​​ היא θ(t)\theta(t)θ(t).
​סיכום מלא של החומר בפיזיקה 2026-01-24 18.06.49.excalidraw.svg
נראה את הקשר בין צירי המערכות:

{x^R=cos⁡θx^I+sin⁡θy^Iy^R=−sin⁡θx^I+cos⁡θy^I\begin{cases} \hat{x}_{_{R}}=\cos\theta \hat{x}_{_{I}}+\sin\theta \hat{y}_{_{I}} \\ \hat{y}_{_{R}}=-\sin\theta \hat{x}_{_{I}}+\cos\theta \hat{y}_{_{I}} \end{cases}{x^R​​=cosθx^I​​+sinθy^​I​​y^​R​​=−sinθx^I​​+cosθy^​I​​​ ⇓\Downarrow⇓ {x^I=cos⁡θx^R−sin⁡θy^Ry^I=sin⁡θx^R+cos⁡θy^R\begin{cases} \hat{x}_{_{I}}=\cos\theta \hat{x}_{_{R}}-\sin\theta \hat{y}_{_{R}} \\ \hat{y}_{_{I}}=\sin\theta \hat{x}_{_{R}}+\cos\theta \hat{y}_{_{R}} \end{cases}{x^I​​=cosθx^R​​−sinθy^​R​​y^​I​​=sinθx^R​​+cosθy^​R​​​

המערכת מסתובבת במישור [xy][xy][xy] ולכן ω⃗=±ωz^\vec{\omega}=\pm\omega \hat{z}ω=±ωz^ (כאשר הסימן תלוי בכיוון הסיבוב) בנוסף, נזכור כי dθ(t)dt=ω\frac{d\theta(t)}{dt}=\omegadtdθ(t)​=ω.
כעת, נרצה למצוא את הקשר בין התאוצה במערכת האינרציאלית ובמערכת המסתובבת וכך נמצא מהם הכוחות המדומים. נתחיל בלמצוא את הנגזרת של וקטורי היחידה המסתובבים.

ddtx^R=ddt(cos⁡θ(t)x^I+sin⁡θ(t)y^I)=−ωsin⁡θ(t)x^I+ωcos⁡θ(t)y^I=ω[−sin⁡θ(t)x^+cos⁡θ(t)y^⏟y^R]=ωy^R\frac{d}{dt}\hat{x}_{_{R}}=\frac{d}{dt}(\cos\theta(t)\hat{x}_{_{I}}+\sin\theta(t)\hat{y}_{_{I}})=-\omega \sin\theta(t)\hat{x}_{_{I}}+\omega \cos\theta(t)\hat{y}_{_{I}}=\omega[\underbrace{-\sin\theta(t)\hat{x}+\cos\theta(t)\hat{y}}_{\hat{y}_{_{R}}}]=\omega \hat{y}_{_{R}}dtd​x^R​​=dtd​(cosθ(t)x^I​​+sinθ(t)y^​I​​)=−ωsinθ(t)x^I​​+ωcosθ(t)y^​I​​=ω[y^​R​​−sinθ(t)x^+cosθ(t)y^​​​]=ωy^​R​​ ddty^R=ddt(−sin⁡θ(t)x^I+cos⁡θ(t)y^I)=−ωcos⁡θ(t)x^I−ωsin⁡θ(t)=−ω[cos⁡θ(t)x^I+sin⁡θ(t)y^I⏟x^R]=−ωx^R\frac{d}{dt}\hat{y}_{_{R}}=\frac{d}{dt}(-\sin\theta(t) \hat{x}_{_{I}}+\cos\theta(t) \hat{y}_{_{I}})=-\omega \cos\theta(t) \hat{x}_{_{I}}-\omega \sin\theta(t)=-\omega[\underbrace{\cos\theta(t)\hat{x}_{_{I}}+\sin\theta(t)\hat{y}_{_{I}}}_{\hat{x}_{_{R}}}]=-\omega \hat{x}_{_{R}}dtd​y^​R​​=dtd​(−sinθ(t)x^I​​+cosθ(t)y^​I​​)=−ωcosθ(t)x^I​​−ωsinθ(t)=−ω[x^R​​cosθ(t)x^I​​+sinθ(t)y^​I​​​​]=−ωx^R​​

פה מתגלה לנו תופעה מעניינת:

ddtx^R=ωy^Rddty^R=−ωx^R\begin{matrix} \frac{d}{dt}\hat{x}_{_{R}}=\omega \hat{y}_{_{R}} \\ \frac{d}{dt}\hat{y}_{_{R}}=-\omega \hat{x}_{_{R}} \end{matrix}dtd​x^R​​=ωy^​R​​dtd​y^​R​​=−ωx^R​​​

כעת, נכליל את מה שגילינו8:

ddtu^=ω⃗×u^\boxed{\frac{d}{dt}\hat{u}=\vec{\omega}\times \hat{u}}dtd​u^=ω×u^​

כאשר u^\hat{u}u^ הוא וקטור יחידה המסתובב ב-ω⃗\vec{\omega}ω.
כעת, נרצה לראות מה קורה לוקטור כללי במערכת הצירים המסתובבת ומהי נגזרתו.

f⃗(t)=fx(t)x^R+fy(t)y^R+fz(t)z^R\vec{f}(t)=f_{x}(t)\hat{x}_{_{R}}+f_{y}(t)\hat{y}_{_{R}}+f_{z}(t)\hat{z}_{_{R}}f​(t)=fx​(t)x^R​​+fy​(t)y^​R​​+fz​(t)z^R​​ ddtf⃗(t)=(dfxdtx^R+fxdx^Rdt)+(dfydty^R+fxdy^Rdt)+(dfzdtz^R+fxdz^Rdt)\frac{d}{dt}\vec{f}(t)=\left( \frac{df_{x}}{dt}\hat{x}_{_{R}}+f_{x} \frac{d\hat{x}_{_{R}}}{dt} \right)+\left( \frac{df_{y}}{dt}\hat{y}_{_{R}}+f_{x} \frac{d\hat{y}_{_{R}}}{dt} \right)+\left( \frac{df_{z}}{dt}\hat{z}_{_{R}}+f_{x} \frac{d\hat{z}_{_{R}}}{dt} \right)dtd​f​(t)=(dtdfx​​x^R​​+fx​dtdx^R​​​)+(dtdfy​​y^​R​​+fx​dtdy^​R​​​)+(dtdfz​​z^R​​+fx​dtdz^R​​​) =dfxdtx^R+fx(ω⃗×x^R)+dfydty^R+fy(ω⃗×y^R)+dfzdt+fz(ω⃗×z^R)=\frac{df_{x}}{dt}\hat{x}_{_{R}}+f_{x}(\vec{\omega}\times \hat{x}_{_{R}})+\frac{df_{y}}{dt}\hat{y}_{_{R}}+f_{y}(\vec{\omega}\times\hat{y}_{_{R}})+\frac{df_{z}}{dt}+f_{z}(\vec{\omega}\times \hat{z}_{_{R}})=dtdfx​​x^R​​+fx​(ω×x^R​​)+dtdfy​​y^​R​​+fy​(ω×y^​R​​)+dtdfz​​+fz​(ω×z^R​​) =dfxdtx^R+dfydty^R+dfzdtz^R⏟(1)+ω⃗×(fxx^R+fyy^R+fzz^R)⏟(2)=\underbrace{\frac{df_{x}}{dt}\hat{x}_{_{R}}+\frac{df_{y}}{dt}\hat{y}_{_{R}}+\frac{df_{z}}{dt}\hat{z}_{_{R}}}_{(1)}+\underbrace{\vec{\omega}\times(f_{x}\hat{x}_{_{R}}+f_{y}\hat{y}_{_{R}}+f_{z}\hat{z}_{_{R}})}_{(2)}=(1)dtdfx​​x^R​​+dtdfy​​y^​R​​+dtdfz​​z^R​​​​+(2)ω×(fx​x^R​​+fy​y^​R​​+fz​z^R​​)​​

נסתכל על (1)(1)(1) ונראה כי הוא נגזרת של fff במערכת צירים RRR. לכן, קיבלנו:

(df⃗(t)dt)I=(df⃗(t)dt)R+ω⃗×f⃗(t)\left( \frac{d\vec{f}(t)}{dt} \right)_{I}=\left( \frac{d\vec{f}(t)}{dt} \right)_{R}+\vec{\omega}\times \vec{f}(t)(dtdf​(t)​)I​=(dtdf​(t)​)R​+ω×f​(t)

כעת, לאחר שמצאנו נוסחה כללית לנגזרת במערכות הצירים השונות, נוכל למצוא תאוצה של גוף ולמצוא את הכוחות המדומים אשר הובטחו לנו.
נקח f⃗=r⃗\vec{f}=\vec{r}f​=r כאשר r⃗\vec{r}r הוא וקטור המיקום9.

(dr⃗dt)I=(dr⃗dt)R+ω⃗×r⃗\left( \frac{d\vec{r}}{dt} \right)_{I}=\left( \frac{d\vec{r}}{dt} \right)_{R}+\vec{\omega}\times \vec{r}(dtdr​)I​=(dtdr​)R​+ω×r v⃗I=v⃗R+ω⃗×r⃗\vec{v}_{_{I}}=\vec{v}_{_{R}}+\vec{\omega}\times \vec{r}vI​​=vR​​+ω×r

כעת, נגזור שוב על מנת לקבל את התאוצה:

a⃗I=(dv⃗Idt)I=(dv⃗Idt)R+ω⃗×v⃗I\vec{a}_{_{I}}=\left( \frac{d\vec{v}_{_{I}}}{dt} \right)_{I}=\left( \frac{d\vec{v}_{_{I}}}{dt} \right)_{_{R}}+\vec{\omega}\times \vec{v}_{_{I}}aI​​=(dtdvI​​​)I​=(dtdvI​​​)R​​+ω×vI​​ =(ddt(v⃗R+ω⃗×r⃗R))R+ω⃗×(v⃗R+ω⃗×r⃗)=\left( \frac{d}{dt}(\vec{v}_{_{R}}+\vec{\omega}\times \vec{r}_{_{R}}) \right)_{R}+\vec{\omega}\times(\vec{v}_{_{R}}+\vec{\omega}\times \vec{r})=(dtd​(vR​​+ω×rR​​))R​+ω×(vR​​+ω×r) =(dv⃗dt+dω⃗dt×r⃗+ω⃗×dr⃗dt)R+ω⃗×v⃗R+ω⃗×(ω⃗×r⃗)=\left( \frac{d\vec{v}}{dt}+\frac{d\vec{\omega}}{dt}\times \vec{r}+\vec{\omega}\times \frac{d\vec{r}}{dt} \right)_{R}+\vec{\omega}\times \vec{v}_{_{R}}+\vec{\omega}\times(\vec{\omega}\times \vec{r})=(dtdv​+dtdω​×r+ω×dtdr​)R​+ω×vR​​+ω×(ω×r) a⃗I=a⃗R+dω⃗dt×r⃗+2ω⃗×v⃗R+ω⃗×(ω⃗×r⃗)\vec{a}_{_{I}}=\vec{a}_{_{R}}+\frac{d\vec{\omega}}{dt}\times \vec{r}+2\vec{\omega}\times \vec{v}_{_{R}}+\vec{\omega}\times(\vec{\omega}\times \vec{r})aI​​=aR​​+dtdω​×r+2ω×vR​​+ω×(ω×r)

נכפיל במסה mmm ונסדר:

ma⃗R=(∑F⃗)R=ma⃗I−2mω⃗×v⃗R−mω⃗×(ω⃗×r⃗)−mdω⃗dt×r⃗m\vec{a}_{_{R}}=\left( \sum \vec{F} \right)_{R}=m\vec{a}_{_{I}}-2m\vec{\omega}\times \vec{v}_{_{R}}-m\vec{\omega}\times(\vec{\omega}\times \vec{r})-m \frac{d\vec{\omega}}{dt}\times \vec{r}maR​​=(∑F)R​=maI​​−2mω×vR​​−mω×(ω×r)−mdtdω​×r

קיבלנו כך שלושה כוחות מדומים:

הכוח הצנטריפוגלי    F⃗cent=−mω⃗×(ω⃗×r⃗)=mω2rr^ כוח קוריוליס    F⃗cor=−2mω⃗×v⃗Rכוח אויילר    F⃗euler=−mdω⃗dt×r⃗\begin{align*} \R{\text{הכוח הצנטריפוגלי}}\;\; & \vec{F}_{cent}=-m\vec{\omega}\times(\vec{\omega}\times \vec{r})=m\omega^2r\hat{r}\ \\ \R{\text{כוח קוריוליס}}\;\; & \vec{F}_{cor}=-2m\vec{\omega}\times \vec{v}_{_{R}} \\ \R{\text{כוח אויילר}}\;\; & \vec{F}_{euler}=-m \frac{d\vec{\omega}}{dt}\times \vec{r} \end{align*}הכוח הצנטריפוגליכוח קוריוליסכוח אויילר​Fcent​=−mω×(ω×r)=mω2rr^ Fcor​=−2mω×vR​​Feuler​=−mdtdω​×r​

בכוח אויילר לא נעסוק בקורס זה וכל המקרים שלנו יהיו כאשר ω⃗=const\vec{\omega}=constω=const.

הכוחות המדומים שמצאנו

הכוח הצנטריפוגלי

F⃗cent=−mω⃗×(ω⃗×r⃗)=mω2Rr^\vec{F}_{cent}=-m\vec{\omega}\times(\vec{\omega}\times \vec{r})=m\omega^2R\hat{r}Fcent​=−mω×(ω×r)=mω2Rr^

נניח שילד יושב על קרוסלה שמסתובבת ב-ωz^\omega \hat{z}ωz^. במעבדה, יתקיים ∑iF⃗i=mv2R(−r^)\sum_{i}\vec{F}_{i}=\frac{mv^2}{R}(-\hat{r})∑i​Fi​=Rmv2​(−r^).
במערכת הקרוסלה, הילד במנוחה. ז.א. (∑iF⃗i)R=0\left( \sum_{i}\vec{F}_{i} \right)_{R}=0(∑i​Fi​)R​=0. מכיוון שקיים כוח אמיתי הפועל על הילד, יהיה כוח מדומה שיתנגד לו. כוח זה הוא הכוח הצנטריפוגלי:

F⃗cent=−mω⃗×(ω⃗×r⃗)=−mωz^×((ωz^)×(Rr^))=−mωz^×(ωRθ^)=mω2Rr^=mv2Rr^\vec{F}_{cent}=-m\vec{\omega}\times(\vec{\omega}\times \vec{r})=-m\omega \hat{z}\times((\omega \hat{z})\times(R\hat{r}))=-m\omega \hat{z}\times(\omega R\hat{\theta})=m\omega^2R\hat{r}=\frac{mv^2}{R}\hat{r}Fcent​=−mω×(ω×r)=−mωz^×((ωz^)×(Rr^))=−mωz^×(ωRθ^)=mω2Rr^=Rmv2​r^

במקרה זה אין קוריוליס כי v⃗R=0\vec{v}_{_{R}}=0vR​​=0.

כוח קוריוליס

F⃗cor=−2mω⃗×v⃗R\vec{F}_{cor}=-2m\vec{\omega}\times \vec{v}_{_{R}}Fcor​=−2mω×vR​​

כוח קוריוליס מתאפס כאשר:

  • אין מהירות בתוך המערכת המסתובבת(v⃗R=0\vec{v}_{_{R}}=0vR​​=0)
  • כאשר המערכת לא מסתובבת(ω=0\omega=0ω=0)
  • כאשר v⃗R∥ω⃗\vec{v}_{_{R}}\parallel \vec{\omega}vR​​∥ω (כלומר, הזווית היא 000 או π\piπ)
הערה

נזכור כי כוח קוריוליס, כמו שאר הכוחות המדומים, לא מבצע עבודה.

7. עבודה ואנרגייה

כעת, נעבור להסתכל על הפיזיקה מנקודת מבט קצת אחרת. בנוסף לכוחות, נוכל כעת להשתמש בעבודה ובאנרגייה כדי לגלות מה מתרחש עם הגופים שלנו. אבל מה זו אנרגיה? מה זו עבודה? האם לקרוא את הסיכום הזה נחשב עבודה? האם לכתוב אותו נחשב עבודה?

7.1 עבודה

עבודה סוכמת את פעולתו של כח על גוף כלשהו בכיוון תנועת הגוף לאורך חלק מסויים במסלול עליו נע הגוף.

WA→B(F)=∫ABF⃗⋅dr⃗\boxed{W^{_{(F)}}_{_{A\to B}}=\int_{A}^B \vec{F}\cdot d\vec{r}}WA→B​(F)​​=A∫B​F⋅dr​

נשים לב כי F⃗⋅dr⃗\vec{F}\cdot d\vec{r}F⋅dr היא מכפלה סקלרית.

הערה (המימדים והיחידות של עבודה)

[W]=[F][dr]=MLT−2⋅L=ML2T−2[W]=[F][dr]=MLT^{-2}\cdot L=ML^2T^{-2}[W]=[F][dr]=MLT−2⋅L=ML2T−2 Joule=N⋅m=kgm2sec⁡2Joule=N\cdot m=kg \frac{m^2}{\sec^2}Joule=N⋅m=kgsec2m2​

נוכל לפרק את האינטגרל שלנו לצירים:

WA→B(F)=∫xAxBFxdx⋅x^+∫yAyBFydy⋅y^+∫zAzBFzdz⋅z^W_{A\to B}^{(F)}=\int_{x_{_{A}}}^{x_{_{B}}} F_{x}dx\cdot\hat{x}+\int_{y_{_{A}}}^{y_{_{B}}}F_{y}dy\cdot\hat{y}+\int_{z_{_{A}}}^{z_{_{B}}}F_{z}dz\cdot \hat{z}WA→B(F)​=xA​​∫xB​​​Fx​dx⋅x^+yA​​∫yB​​​Fy​dy⋅y^​+zA​​∫zB​​​Fz​dz⋅z^
דוגמה (תנועה על מסלול מוגדר)

נניח ואנו נעים על המסלול y=ax2y=ax^2y=ax2.

y=ax2  ⟹  dydx=2ax  ⟹  dy=2axdxy=ax^2 \implies \frac{dy}{dx}=2ax \implies dy=2axdxy=ax2⟹dxdy​=2ax⟹dy=2axdx dr⃗=dxx^+2axdxy^=(x^+2axy^)dxd\vec{r}=dx\hat{x}+2axdx\hat{y}=(\hat{x}+2ax\hat{y})dxdr=dxx^+2axdxy^​=(x^+2axy^​)dx

ואז נוכל לקחת את זה ולחשב את העבודה בקטע ABABAB.

דוגמה (כוח קבוע הפועל בזווית יחסית לכיוון התנועה)

WA→B=∫ABF⃗⋅dr⃗=∫AB(Fcos⁡θx^+Fsin⁡θy^)⋅dxx^=∫ABFcos⁡θdx=Fcos⁡θ(B−A)W_{A\to B}=\int_{A}^B \vec{F}\cdot d\vec{r}=\int_{A}^B(F\cos\theta \hat{x}+F\sin\theta \hat{y})\cdot dx\hat{x}=\int_{A}^BF\cos\theta dx=F\cos\theta (B-A)WA→B​=A∫B​F⋅dr=A∫B​(Fcosθx^+Fsinθy^​)⋅dxx^=A∫B​Fcosθdx=Fcosθ(B−A)
משפט

העבודה תהא:

  • חיובית   ⟺  \iff⟺ הכוח F⃗\vec{F}F בכיוון dr⃗d\vec{r}dr.
  • שלילית   ⟺  \iff⟺ הכוח F⃗\vec{F}F מנוגד ל-dr⃗d\vec{r}dr.
  • שווה ל-0   ⟺  \iff⟺ אם F⃗⊥dr⃗\vec{F} \perp d\vec{r}F⊥dr.
הערה

נוכל לייצג עבודה כך:

WF=∫ABF⃗dr⃗=∫ABF⃗dr⃗dtdt=∫tAtB(F⃗⋅v⃗)dtW_{F}=\int_{A}^B \vec{F}d\vec{r}=\int_{A}^B \vec{F} \frac{d\vec{r}}{dt}dt=\int_{t_{_{A}}}^{t_{_{B}}}(\vec{F}\cdot \vec{v})dtWF​=A∫B​Fdr=A∫B​Fdtdr​dt=tA​​∫tB​​​(F⋅v)dt
הערה (מההערה)

הספק הוא כמה עבודה עשה הכוח ביחידת זמן. כלומר, קצב צבירת העבודה.

P=F⃗⋅v⃗P=\vec{F}\cdot \vec{v}P=F⋅v
הגדרה 7.1.1 (עבודה כנגד כוח)

נניח שפועל כוח F⃗\vec{F}F.
עבודה כנגד כוח F⃗\vec{F}F תהיה שווה ל-

W=∫AB(−F⃗)dr⃗=−∫ABF⃗dr⃗W=\int_{A}^B (-\vec{F})d\vec{r}=-\int_{A}^B \vec{F}d\vec{r}W=A∫B​(−F)dr=−A∫B​Fdr

7.2 משפט עבודה אנרגייה

נסתכל על עבודת הכוח השקול הפועל על גוף שנע מ-AAA ל-BBB:

W∑F⃗=∫AB∑iF⃗i⋅dr⃗=↓עבור מסה קבועה∫tAtBmdv⃗dt⋅v⃗dt=∫vAvBmvdv=12mv2∣vAvBW^{\sum \vec{F}}=\int_{A}^B \sum_{i}\vec{F}_{i}\cdot d\vec{r}\underset{\begin{matrix} \downarrow \\ \R{\text{עבור מסה קבועה}} \end{matrix}}{=}\int_{t_{_{A}}}^{t_{_{B}}}m \frac{d\vec{v}}{dt}\cdot \vec{v}dt=\int_{v_{_{A}}}^{v_{_{B}}} mvdv=\left. \frac{1}{2}mv^2\right \vert_{v_{_{A}}}^{v_{_{B}}}W∑F=A∫B​i∑​Fi​⋅dr↓עבור מסה קבועה​=​tA​​∫tB​​​mdtdv​⋅vdt=vA​​∫vB​​​mvdv=21​mv2​vA​​vB​​​

כעת נגדיר:

הגדרה 7.2.1 (אנרגייה קינטית)

Ek=12mv2E_{k}=\frac{1}{2}mv^2Ek​=21​mv2

ואז נקבל את משפט עבודה אנרגייה:

משפט (עבודה-אנרגייה)

W∑F⃗=ΔEkW^{\sum \vec{F}}=\Delta E_{k}W∑F=ΔEk​

כלומר, עבודת שקול הכוחות שווה לשינוי באנרגיה הקינטית של הגוף.

מסקנה (ממשפט עבודה אנרגייה)

אנרגיה קינטית 12mv2\frac{1}{2}mv^221​mv2 שווה לעבודה שיש להשקיע כדי להאיץ גוף ממנוחה למהירות vvv.

7.3 סוגי כוחות

נוכל להבדיל בין שני סוגי כוחות:

  1. כוח שעבודתו לא תלויה במסלול, אלא רק בנקודת הקצה. ז.א. כוח שעבודתו זהה לאורך כל המסלולים בין 2 נקודות. כוחות אלו נקראים משמרים ותכף נגדיר אותם במדוייק. (דוגמה: כוח הכובד, כוח אלסטי של קפיץ)
  2. כוח שעבודתו תלויה במסלול. כוחות אלו נקראים כוחות לא משמרים. (דוגמה: כוח החיכוך)
הגדרה 7.3.1 (כוח משמר)

כוח F⃗\vec{F}F יקרא משמר אם הוא מקיים את התכונות הבאות:

  1. ניתן למצוא פונקציה סקלרית UUU המקיימת:
F⃗=−∇⃗⋅U=−∂U∂xx^−∂U∂yy^−∂U∂zz^ \vec{F}=-\vec{\nabla}\cdot U=-\frac{\partial U}{\partial x}\hat{x}-\frac{\partial U}{\partial y}\hat{y}-\frac{\partial U}{\partial z}\hat{z}F=−∇⋅U=−∂x∂U​x^−∂y∂U​y^​−∂z∂U​z^
  1. העבודה של הכוח F⃗\vec{F}F מנקודה AAA לנקודה BBB לא תלויה במסלול.
  2. העבודה של הכוח F⃗\vec{F}F על מסלול סגור שווה ל-000. (בעצם מסקנה מ-222)
  3. מתקיים:
∇⃗×F⃗=0 \vec{\nabla}\times \vec{F}=0∇×F=0 ∇⃗×F⃗=(∂Fz∂y−∂Fy∂z)x^−(∂Fz∂x−∂Fx∂z)y^+(∂Fy∂x−∂Fx∂y)z^ \vec{\nabla}\times \vec{F}=\left( \frac{\partial F_{z}}{\partial y}-\frac{\partial F_{y}}{\partial z} \right)\hat{x}-\left( \frac{\partial F_{z}}{\partial x}-\frac{\partial F_{x}}{\partial z} \right)\hat{y}+\left( \frac{\partial F_{y}}{\partial x}-\frac{\partial F_{x}}{\partial y} \right)\hat{z}∇×F=(∂y∂Fz​​−∂z∂Fy​​)x^−(∂x∂Fz​​−∂z∂Fx​​)y^​+(∂x∂Fy​​−∂y∂Fx​​)z^
משפט

אם כוח מקיים את אחת התכונות מההגדרה   ⟸  \impliedby⟸ הכוח הוא כוח משמשר   ⟸  \impliedby⟸ הכוח מקיים את כל התכונות הנ"ל.

נזכר בתכונה הראשונה של כוח משמר: F⃗=−∇⃗U\vec{F}=-\vec{\nabla}UF=−∇U. נסתכל על מה זה UUU:

ΔU=UB−UA=−∫ABF⃗⋅dr⃗\Delta U=U_{_{B}}-U_{_{A}}=-\int_{A}^B \vec{F}\cdot d\vec{r}ΔU=UB​​−UA​​=−A∫B​F⋅dr

נקרא ל-UUU אנרגיה פוטנציאלית.
נראה כי העבודה של F⃗\vec{F}F שווה לפחת בין האנרגיות הפוטנציאליות בנקודות הנ"ל.

WF⃗=UA−UBW_{\vec{F}}=U_{A}-U_{B}WF​=UA​−UB​

עוד מילה על האנרגיה הפוטנציאלית

לכל כוח משמר(ורק לכוחות משמרים) ניתן להתאים פונקציה סקלרית מרחבית U(x,y,z)U(x,y,z)U(x,y,z) הנקראת אנרגייה פוטנציאלית.

U=−∫r⃗refr⃗F⃗⋅dr⃗U=-\int_{\vec{r}_{ref}}^{\vec{r}} \vec{F}\cdot d\vec{r}U=−rref​∫r​F⋅dr

בעצם, אנרגייה פוטנציאלית זה עבודה כנגד הכוח F⃗\vec{F}F.

הערה

אנרגייה פוטנציאלית מוגדרת עד כדי קבוע. בחירה של נקודת יחוס אחרת תוליג אנרגיה פוטנציאלית אחרת.

כוח מרכזי ככוח משמר

כוח מרכזי הוא כוח שכיוונו רדיאלי(או אנטי רדיאלי) וגודלו תלוי רק במרחק ממקור הכוח(ולא בזווית).

F⃗(r⃗)=F(r)r^\vec{F}(\vec{r})=F(r)\hat{r}F(r)=F(r)r^

נסתכל על העבודה של כוח מרכזי:

W=∫r⃗1r⃗2F⃗dr⃗=∫r⃗1r⃗2F(r)r^⋅dr⃗=∫r1r2F(r)dr=U(r1)−U(r2)W=\int_{\vec{r}_{1}}^{\vec{r}_{2}}\vec{F}d\vec{r}=\int_{\vec{r}_{1}}^{\vec{r}_{2}}F(r)\hat{r}\cdot d\vec{r}=\int_{r_{1}}^{r_{2}} F(r)dr=U(r_{1})-U(r_{2})W=r1​∫r2​​Fdr=r1​∫r2​​F(r)r^⋅dr=r1​∫r2​​F(r)dr=U(r1​)−U(r2​)

כלומר, העבודה שנעשית ע"י כוח מרכזי תלויה אך ורק במרחק הנקודה ההתחלתית והסופית ממקור הכוח ולא במסלול ביניהן. כוח זה, על פי המשפט, הוא כוח משמר. לכן:

משפט

כל כוח מרכזי הוא כוח משמר וניתן להגדיר לו אנרגיה פוטנציאלית.

הערה

לא כל כוח משמר הוא כוח מרכזי.

7.4 אנרגיה מכנית ושימורה

הגדרה 7.4.1 (אנרגיה מכנית)

נסמנה EmE_{m}Em​.

Em=Ek+UE_{m}=E_{k}+UEm​=Ek​+U

במידה ויש יותר מכוח משמר אחד, UUU הוא סכופ של האנרגיות הפוטנציאליות.

דוגמה

מסה mmm מחוברת לקפיץ בעל קבוע kkk. ברגע מסויים במסה הייתה בגובה hhh ונעה במהירות v0v_{0}v0​ כלפי מעלה. הקפיץ היה מתוח ב-Δx\Delta xΔx מאורכו הרפוי. אזי:

Em=Ek+U=12mv02+mgh+12kΔx2E_{m}=E_{k}+U=\frac{1}{2}mv_{0}^2+mgh+\frac{1}{2}k\Delta x^2Em​=Ek​+U=21​mv02​+mgh+21​kΔx2

ראינו לפי משפט עבודה אנרגיה, עבודת שקול הכוחות שווה לשינוי באנרגיה הקינטית. ניתן לכתוב את עבודת שקול הכוחות כסכום כוחות משמרים ולא משמרים כך:

Wc+Wnc=W=ΔEkW_{c}+W_{nc}=W=\Delta E_{k}Wc​+Wnc​=W=ΔEk​

מצד שני:

Em=Ek+UE_{m}=E_{k}+UEm​=Ek​+U ΔEm=ΔEk+ΔU\Delta E_{m}=\Delta E_{k}+\Delta UΔEm​=ΔEk​+ΔU ΔEk=ΔEm−ΔU\Delta E_{k}=\Delta E_{m}-\Delta UΔEk​=ΔEm​−ΔU

נשווה בין הביטויים ונקבל:

Wc−ΔU+Wnc=ΔEm−ΔU\underbracket{W_{c}}_{-\Delta U}+W_{nc}=\Delta E_{m}-\Delta U−ΔUWc​​+Wnc​=ΔEm​−ΔU Wnc=ΔEmW_{nc}=\Delta E_{m}Wnc​=ΔEm​

ז.א. השינוי באנרגיה הכוללת שווה לעבודת הכוחות הלא משמרים.

מסקנה

  • אם כל הכוחות בבעיה משמרים   ⟸  \impliedby⟸ אין שינוי באנרגיה הכוללת.
  • אם יש כוחות שאינם משמרים, אבל עבודתם מתאפסת   ⟸  \impliedby⟸ אין שינוי באנרגיה הכוללת.

7.5 חקירת אנרגייה פוטנציאלית

הגדרה 7.5.1 (נקודת שווי משקל)

נקודה שבה שקול הכוחות שווה ל-0 (ז.א. ∑iF⃗i=0\sum_{i}\vec{F}_{i}=0∑i​Fi​=0) נקראת נקודת שיווי המשקל.

מסקנה (ממקודם ומההגדרה החדשה)

נזכור כי F=−∇⃗⋅UF=-\vec{\nabla}\cdot UF=−∇⋅U ולכן, בנקודת שווי משקל מתקיים:

F=−∇⃗⋅U=0F=-\vec{\nabla}\cdot U=0F=−∇⋅U=0

כלומר, נקודות שווי המשקל הן נקודות בהן נגזרת האנרגיה הפוטנציאלית מתאפסת.

סוגי שיווי משקל

ישנם 3 סוגים של שיווי משקל:

  1. יציב
  2. רופף
  3. אדיש

כעת, נעבור על כולם.

שיווי משקל יציב

נקודת מינימום של האנרגיה הפוטנציאלית.

d2Udx2>0\frac{d^2U}{dx^2}>0dx2d2U​>0

​8 - עבודה ואנרגייה 2025-12-11 11.09.58.excalidraw.svg
הגוף בעצם ישאר תקוע בנקודת המינימום של האנרגיה הפוטנציאלית כי כל פעם שהוא מנסה לצאת, הכוח מחזיר אותו ישר בחזרה ואז הוא מתנהל בסוג של תנועה הרמונית עד שהוא מגיע לשיווי משקל.

שיווי משקל רופף

נקודת מקסימום/פיתול של האנרגיה הפוטנציאלית.

d2Udx2≤0\frac{d^2U}{dx^2}\leq 0dx2d2U​≤0

​סיכום מלא של החומר בפיזיקה 2026-01-24 21.25.15.excalidraw.svg
אם יש נקודת מקסימום, הכוח מרחיק מנקודת שיווי המשקל. אם יש נקודת פיתול, אז מספיק שהכוח יהיה מעט חזק מדי והגוף יסטה מנקודת הפיתול אפילו בקצת, הכוח ירחיק אותו מנקודת שיווי המשקל.

שיווי משקל אדיש

כאשר האנרגיה הפוטנציאלית קבועה. ז.א. F=0F=0F=0.

אזורים אסורים ומותרים

נביט שוב בנוסחה של אנרגיה מכנית:

Em=Ek+U=12mv2+UE_{m}=E_{k}+U=\frac{1}{2}mv^2+UEm​=Ek​+U=21​mv2+U

האנרגיה הקינטית הינה אי שלילית. זאת כי המסה אי שלילית והמהירות בריבוע, אזי, אי שלילית. לאור זאת, גוף לא יכול להימצא באיזור בו האנרגיה הפוטנציאלית גדולה מסך כל האנרגיה, שכן שום גורם לא יכול לחסר אנרגיה מהאנרגיה הפוטנציאלית. גוף ימצא רק באיזורים המותרים בהם Em≥UE_{m}\geq UEm​≥U. ההפרש שווה לאנרגיה הקינטית Ek=Em−UE_{k}=E_{m}-UEk​=Em​−U.
​8 - עבודה ואנרגייה 2025-12-15 10.31.05.excalidraw.svg

דרך עבודה בתרגילים עם נוסחת אנרגייה פוטנציאלית

  1. מוצאים נקודות קיצון + U(x)U(x)U(x)
  2. סוג נקודות הקיצון?
  3. ציור סכמתי.
  4. קו אנרגיה של גוף.

8. מתקף ותנע קווי וזוויתי

8.1 מתקף ותנע קווי

אתם בטח זוכרים מחוקי ניוטון שהגדרנו תנע אך לא באמת השתמשנו בתנע. כעת, נכנס לעולם של התנע והמתקף ונחקור כיצד נוכל לפתור בעיות פיזיקליות בעזרתם. בהמשך נראה שזהו אחד מהכלים הכי טובים במקרים בהם מסה משתנה. לאחר מכן, גם נסתכל על תנע זוויתי שיאפשר לנו לפתור בעיות שונות ומשונות.

הגדרה 8.1.1 (תנע קווי - תזכורת)

P⃗=mv⃗\vec{P}=m\vec{v}P=mv [P⃗]=[kg⋅msec⁡][\vec{P}]=\left[ \frac{kg\cdot m}{\sec} \right][P]=[seckg⋅m​]
הגדרה 8.1.2 (מתקף - ImpulseImpulseImpulse)

המתקף של הכוח F⃗\vec{F}F בין הזמנים t1t_{1}t1​ ו-t2t_{2}t2​.

I⃗(F⃗)=∫t1t2F⃗dt\vec{I}^{(\vec{F})}=\int_{t_{1}}^{t_{2}}\vec{F}dtI(F)=t1​∫t2​​Fdt [I]=[N⋅sec⁡]=[kgmsec⁡2⋅sec⁡]=[kg⋅msec⁡][I]=[N\cdot \sec]=\left[ kg \frac{m}{\sec^2}\cdot \sec \right]=\left[ \frac{kg\cdot m}{\sec} \right][I]=[N⋅sec]=[kgsec2m​⋅sec]=[seckg⋅m​]

המתקף של שקול הכוחות יראה כך:

I∑F⃗=∫t1t2∑iF⃗idt=∫t1t2dP⃗dtdt=∫P⃗1P⃗2dP⃗=P⃗(t2)−P⃗(t1)=ΔP⃗I^{\sum \vec{F}}=\int_{t_{1}}^{t_{2}} \sum_{i}\vec{F}_{i}dt=\int_{t_{1}}^{t_{2}} \frac{d\vec{P}}{dt}dt=\int_{\vec{P}_{1}}^{\vec{P}_{2}} d\vec{P}=\vec{P}(t_{2})-\vec{P}(t_{1})=\Delta \vec{P}I∑F=t1​∫t2​​i∑​Fi​dt=t1​∫t2​​dtdP​dt=P1​∫P2​​dP=P(t2​)−P(t1​)=ΔP
מסקנה

המתקף הכולל על גוף שווה לשינוי בתנע של הגוף.

I⃗∑F⃗=ΔP⃗\boxed{\vec{I}^{^{\sum \vec{F}}}=\Delta \vec{P}}I∑F=ΔP​

תנע של מערכת גופים

נסתכל על מערכת של גופים אשר הינם בעלי מסות שונות ונמצאים במקומות שונים במרחב עם מהירויות שונות.

P⃗tot=P⃗1+P⃗2+⋯+P⃗N=∑i=1NP⃗i=∑i=1Nmiv⃗i\vec{P}_{tot}=\vec{P}_{1}+\vec{P}_{2}+\dots+\vec{P}_{N}=\sum_{i=1}^N \vec{P}_{i}=\sum_{i=1}^{N} m_{i}\vec{v}_{i}Ptot​=P1​+P2​+⋯+PN​=i=1∑N​Pi​=i=1∑N​mi​vi​

נוכל לסווג את הכוחות לשני סוגים(אשר שונים מהסיווג הקודם)

הגדרה 8.1.3 (כוחות פנימיים וחיצוניים)

כוחות שפועלים על גופים בתוך המערכת נקראים

  • כוחות פנימיים אם מקור הכוח נמצא גם הוא בתוך המערכת.
  • כוחות חיצוניים אם מקור הכוח נמצא מחוץ למערכת.

נסתכל על גופים בתוך המערכת:

 עלIIחוק כל אחד מהגופיםבמערכת{(∑iF⃗1)1=dP⃗1dt⋮(∑iF⃗i)N=dP⃗Ndt\begin{matrix} \R{\text{ על}}\mathrm{II}\R{\text{חוק }} \\ \R{\text{כל אחד מהגופים}} \\ \R{\text{במערכת}} \end{matrix}\begin{cases} \left( \sum_{i}\vec{F}_{1} \right)_{1}=\frac{d\vec{P}_{1}}{dt} \\ \vdots \\ \left( \sum_{i}\vec{F}_{i} \right)_{N}=\frac{d\vec{P}_{N}}{dt} \end{cases} עלIIחוק כל אחד מהגופיםבמערכת​⎩⎨⎧​(∑i​F1​)1​=dtdP1​​⋮(∑i​Fi​)N​=dtdPN​​​

נחבר את כל המשוואות:

(∑F⃗)tot=ddt(P⃗1+⋯+P⃗N⏟P⃗tot)=dP⃗totdt\left( \sum \vec{F} \right)_{tot}=\frac{d}{dt}(\underbrace{\vec{P}_{1}+\dots+\vec{P}_{N}}_{\vec{P}_{tot}})=\frac{d\vec{P}_{tot}}{dt}(∑F)tot​=dtd​(Ptot​P1​+⋯+PN​​​)=dtdPtot​​ (∑F⃗)tot=(∑i,jF⃗ij)כוחות פנימיים+∑iF⃗ext,i\left( \sum \vec{F} \right)_{tot}={ \underset{\begin{matrix} \R{\text{כוחות פנימיים}} \end{matrix}}{\left( \sum_{i,j} \vec{F}_{ij} \right)} }+\sum_{i}\vec{F}_{ext,i}(∑F)tot​=כוחות פנימיים​(i,j∑​Fij​)​+i∑​Fext,i​

את הכוחות הפנמיים ניתן להציג כזוגות של כוחות המקיימים את החוק ה-III\mathrm{III}III ולכן הכוחות הפנימיים מבטלים זה את זה.

(∑F⃗)tot=∑iF⃗ext,i\left( \sum \vec{F} \right)_{tot}=\sum_{i}\vec{F}_{ext,i}(∑F)tot​=i∑​Fext,i​
מסקנה

אם אין כוחות חיצוניים(מערכת סגורה) או שהסכום שלהם אפס ⇐ מתקיים שימור תנע במערכת.

∑iFext,i=0  ⟹  dP⃗totdt=0  ⟹  P⃗tot=const\begin{aligned} \sum_{i}F_{ext,i}=0 &\implies \frac{d\vec{P}_{tot}}{dt}=0 \\ &\implies \vec{P}_{tot}=const \end{aligned}i∑​Fext,i​=0​⟹dtdPtot​​=0⟹Ptot​=const​

שימו המשוואה וקטורית ולכן, יכול להיות שימור תנע בציר מסוים אבל לא בציר אחר.

הגדרה 8.1.4 (מערכת סגורה)

מערכת תקרא סגורה אם לא פועלים עליה כוחות חיצוניים.
במערכת סגורה, התנע הכולל נשמר. ז.א: const.=P⃗i=P⃗fconst.=\vec{P}_{i}=\vec{P}_{f}const.=Pi​=Pf​.

דוגמה

​9 - מתקף ותנע 2025-12-15 11.37.57.excalidraw.svg
בסוף המסה עוצרת על גבי המדרון והם ממשיכים יחד במהירות uuu. נרצה למצוא את אותה uuu.
רק mmm במערכת:

y:אין שימור תנע שכן gm,N הינם כוחות חיצונייםx:אין שימור תנע כי יש N וחיכוך\begin{matrix} y:\quad \R{\text{אין שימור תנע שכן gm,N הינם כוחות חיצוניים}} \\ x:\quad \R{\text{אין שימור תנע כי יש N וחיכוך}} \end{matrix}y:אין שימור תנע שכן gm,N הינם כוחות חיצונייםx:אין שימור תנע כי יש N וחיכוך​

רק MMM במערכת:

y:מקבלת N הפוך ו-gm מהרצפהx:חיכוך(הפוך)\begin{matrix} y:\quad \R{\text{מקבלת N הפוך ו-gm מהרצפה}} \\ x:\quad \R{\text{חיכוך(הפוך)}} \end{matrix}y:מקבלת N הפוך ו-gm מהרצפהx:חיכוך(הפוך)​

אם, גם M,mM,mM,m במערכת, אזי:

y:חיצונייםmg,Nx:כל הכוחות פנימיים ולכן יש שימור תנע קווי\begin{matrix} y:\quad \R{\text{חיצוניים}}mg,N \\ x:\quad \R{\text{כל הכוחות פנימיים ולכן יש שימור תנע קווי}} \end{matrix}y:חיצונייםmg,Nx:כל הכוחות פנימיים ולכן יש שימור תנע קווי​ mv0=(m+M)umv_{0}=(m+M)umv0​=(m+M)u u⃗=mM+mv0x^\vec{u}=\frac{m}{M+m}v_{0}\hat{x}u=M+mm​v0​x^

התנגשויות

​סיכום מלא של החומר בפיזיקה 2026-01-24 23.45.52.excalidraw.svg
האם מתקיימים חוקי השימור השונים בהתנגשויות?
אילו נבחר להסתכל על המערכת שלנו בתור אוסף הגופים שהתנגשו, אם לא פועלים כוחות חיצוניים, אז כל הכוחות בין הגופים בהתנגשות הם פנימיים ולכן יהא שימור תנע בהתנגשות.
​9 - מתקף ותנע 2025-12-15 11.48.05.excalidraw.svg
במידה וכן פועלים כוחות חיצוניים10 נסתכל על המתקף:

I∑F⃗=ΔP⃗  ⟹  I⃗=∫F⃗dtI^{\sum \vec{F}}=\Delta \vec{P} \implies \vec{I}=\int \vec{F}dtI∑F=ΔP⟹I=∫Fdt

עבור כוח סופי שפעל במהלך התנגשות קצרה(ז.א. משך זמן ההתנגשות שואף ל-000) נוכל לומר שהרגע בתנע 0−0^-0− והתנע ברגע 0+0^+0+ שווים (השינוי זניח). לעומת זאת, עבור התנגשות ארוכה, נדרש לקחת בחשבון את השינוי בתנע בעקבות הכוחות החיצוניים.

סוגי התנגשויות

  1. התנגשות אלסטית לחלוטין: מתקיים שימור תנע ושימור אנרגיה.
  2. התנגשות פלסטית לחלוטין: לאחר ההתנגשות הגופים נעים יחד באותו הכיוון ובאותה המהירות   ⟸  \impliedby⟸ מתקיים שימור תנע ולא שימור אנרגיה. (כלומר, חלק מהאנרגיה הקינטית אובדת)
  3. התנגשות אי-אלסטית: רוב ההתנגשויות הן מצבי ביניים, בהן חלק מהאנרגיה הקינטית אובדת והופכת לאנרגיות אחרות כגון חום, קול וכו'. בהתנגשויות מסוג זה, מתקיים שימור תנע אך לא שימור אנרגייה. הגופים מתנגשים אך לא ממשיכים כגוף אחד כמו בהתנגשות פלסטית לחלוטין.
דוגמה (התנגשות אלסטית)

​9 - מתקף ותנע 2025-12-15 11.55.00.excalidraw.svg
שימור התנע יראה כך:

m1v1+m2v2=m1u1+m2u2m_{1}v_{1}+m_{2}v_{2}=m_{1}u_{1}+m_{2}u_{2}m1​v1​+m2​v2​=m1​u1​+m2​u2​

שימור האנרגיה יראה כך:

12m1v12+12m2v22=12m1u12+12m2u22\frac{1}{2}m_{1}v_{1}^2+\frac{1}{2}m_{2}v_{2}^2=\frac{1}{2}m_{1}u_{1}^2+\frac{1}{2}m_{2}u_{2}^221​m1​v12​+21​m2​v22​=21​m1​u12​+21​m2​u22​

נקבל כי:

m1(v1−u1)=m2(u2−v2)m1(v12−u12)=m2(u22−v22)  ⟹  m1(v1−u1)(v1+u1)=m2(u2−v2)(u2+v2)\begin{matrix} m_{1}(v_{1}-u_{1})=m_{2}(u_{2}-v_{2}) \\ m_{1}(v_{1}^2-u_{1}^2)=m_{2}(u_{2}^2-v_{2}^2) \implies m_{1}(v_{1}-u_{1})(v_{1}+u_{1})=m_{2}(u_{2}-v_{2})(u_{2}+v_{2}) \end{matrix}m1​(v1​−u1​)=m2​(u2​−v2​)m1​(v12​−u12​)=m2​(u22​−v22​)⟹m1​(v1​−u1​)(v1​+u1​)=m2​(u2​−v2​)(u2​+v2​)​

נחלק בין שתי המשוואות שלנו:

v1+u1=v2+u2  ⟹  v1−v2=−(u1−u2)v_{1}+u_{1}=v_{2}+u_{2} \implies v_{1}-v_{2}=-(u_{1}-u_{2})v1​+u1​=v2​+u2​⟹v1​−v2​=−(u1​−u2​)

מפיתוח זה מה שחשוב לקחת זה:

משפט

אם התנגשות בין שני גופים היא אלסטית לחלוטין אזי מתקיים:

v1−v2=−(u1−u2)v_{1}-v_{2}=-(u_{1}-u_{2})v1​−v2​=−(u1​−u2​)

מרכז המסה

כאשר יש לנו מספר גופים אשר להם מסות שונות והם נמצאים במיקומים שונים, לפעמים נרצה להתייחס אליהם כגוף אחד11.
​סיכום מלא של החומר בפיזיקה 2026-01-25 00.13.58.excalidraw.svg
לשם כך נגדיר:

R⃗cm=∑i=1nmir⃗i∑i=1nmi=∑i=1nmir⃗iMtot\vec{R}_{cm}=\frac{\sum_{i=1}^{n}m_{i}\vec{r}_{i}}{\sum_{i=1}^n m_{i}}=\frac{\sum_{i=1}^n m_{i}\vec{r}_{i}}{M_{tot}}Rcm​=∑i=1n​mi​∑i=1n​mi​ri​​=Mtot​∑i=1n​mi​ri​​

נגזור ונקבל:

V⃗cm=ddtR⃗cm=↓עבור מסות קבועות∑i=1nmidr⃗idtMtot\vec{V}_{cm}=\frac{d}{dt}\vec{R}_{cm} \underset{\begin{matrix} \downarrow \\ \R{\text{עבור מסות קבועות}} \end{matrix}}{=}\frac{\sum_{i=1}^n m_{i} \frac{d\vec{r}_{i}}{dt}}{M_{tot}}Vcm​=dtd​Rcm​↓עבור מסות קבועות​=​Mtot​∑i=1n​mi​dtdri​​​ V⃗cm=∑i=1nmiv⃗iMtot=P⃗totMtot\vec{V}_{cm}=\frac{\sum_{i=1}^n m_{i}\vec{v}_{i}}{M_{tot}}= \frac{\vec{P}_{tot}}{M_{tot}}Vcm​=Mtot​∑i=1n​mi​vi​​=Mtot​Ptot​​

נגזור שוב ונקבל:

a⃗cm=∑i=1nmia⃗iMtot=dP⃗totdtMtot=F⃗totMtot\vec{a}_{cm}=\frac{\sum_{i=1}^n m_{i}\vec{a}_{i}}{M_{tot}}= \frac{\frac{d\vec{P}_{tot}}{dt}}{M_{tot}} =\frac{\vec{F}_{tot}}{M_{tot}}acm​=Mtot​∑i=1n​mi​ai​​=Mtot​dtdPtot​​​=Mtot​Ftot​​

קיבלנו כי:

F⃗tot=F⃗חיצוניים=Mtot⋅a⃗cm\vec{F}_{tot}=\vec{F}_{\R{חיצוניים}}=M_{tot}\cdot \vec{a}_{cm}Ftot​=Fחיצוניים​=Mtot​⋅acm​
מסקנה

אם אין כוחות חיצוניים   ⟸  \impliedby⟸ תאוצת מרכז המסה היא 000   ⟸  \impliedby⟸ מהירות מרכז המסה קבועה.

הגדרה 8.1.5 (מערכת מרכז המסה)

מערכת יחוס הנעה עם מרכז המסה.

הערה

במידה ואין כוחות חיצוניים מערכת מרכז המסה היא מערכת אינרציאלית.
במידה ויש כוחות חיצוניים מערכת מרכז המסה היא מערכת מואצת.

במערכת מרכז המסה, מהירות מרכז המסה יחסית אליה היא 000.

V⃗cm′=0\vec{V}_{cm}'=0Vcm′​=0

לכן, התנע הכולל כפי שנמדד יחסית למערכת מרכז המסה הוא:

P⃗tot′=MV⃗cm′=M⋅0=0\vec{P}_{tot}'=M\vec{V}_{cm}'=M\cdot 0=0Ptot′​=MVcm′​=M⋅0=0
מסקנה

מערכת מרכז המסה היא מערכת ייחוס המוגדרת כך שיחסית אליה התנע הכולל של גופי המערכת מתאפס.

תרגיל

​9 - מתקף ותנע 2025-12-22 10.47.54.excalidraw.svg
תהי סירה לה M=100kgM=100kgM=100kg והיא באורך 8m8m8m.
על הסירה יושבים אדם בעל m1=60kgm_{1}=60kgm1​=60kg וכלב בעל m2=40kgm_{2}=40kgm2​=40kg.
בזמן t=0t=0t=0 הסירה במנוחה.

א. r⃗cm=?\vec{r}_{cm}=?rcm​=?
ב. נניח והכלב נע לצד השני של הסירה והאדם נשאר במנוחה, מה המרחק שעוברת הסירה כתוצאה מכך?
ג. הכלב קופץ מהסירה במהירות v⃗dog=2x⃗[msec⁡]\vec{v}_{dog}=2\vec{x}\left[ \frac{m}{\sec} \right]vdog​=2x[secm​]. באיזו מהירות ינועו האדם והסירה כתוצאה מהקפיצה?

פתרון א':
אנו מתייחסים(רגע) לסירה כגוף נקודתי ב-x=4x=4x=4.

r⃗cm=60⋅0+40⋅0+100⋅440+60+100=400200=2m⋅x^\vec{r}_{cm}=\frac{60\cdot0+40\cdot 0+100\cdot 4}{40+60+100}=\frac{400}{200}=2m\cdot \hat{x}rcm​=40+60+10060⋅0+40⋅0+100⋅4​=200400​=2m⋅x^

פתרון ב':
נקח מערכת כאשר האדם, הכלב והסירה נמצאים באותה מערכת. לכן, יש שימור תנע בציר xxx.(אין כוחות חיצוניים) ⇐ (לאור הנוסחה P⃗cm=MtotV⃗cm\vec{P}_{cm}=M_{tot}\vec{V}_{cm}Pcm​=Mtot​Vcm​) מתקיים V⃗cm=const\vec{V}_{cm}=constVcm​=const.
מכיוון שב-t=0t=0t=0 כולם היו במנוחה, אזי V⃗cm=0\vec{V}_{cm}=0Vcm​=0. לכן, מכיוון שהמערכת לא זזה, אזי r⃗cm=const\vec{r}_{cm}=constrcm​=const ולכן, r⃗cm=2x^\vec{r}_{cm}=2\hat{x}rcm​=2x^ לכל ttt.
נקרא למרחק אותו הסירה עוברת(מה שאנו מנסים למצוא) ddd. נכתוב את r⃗cm\vec{r}_{cm}rcm​ ברגע שבו הכלב הגיע לצד השני של הסירה:

  • הסירה עוברת מרחק ddd ולכן תהיה ב-4+d4+d4+d.
  • האדם עובר מרחק ddd ולכן יהיה ב-ddd.
  • הכלב עובר על גבי הסירה 8m8m8m וגם ביחד עם הסירה ddd ולכן יהיה ב-d+8d+8d+8.
r⃗cm=∑imir⃗iMtot=100⋅(4+d)+60⋅d+40⋅(d+8)200=3.6+d=↓r⃗cm=const2\vec{r}_{cm}=\frac{\sum_{i}m_{i}\vec{r}_{i}}{M_{tot}}=\frac{100\cdot(4+d)+60\cdot d+40\cdot(d+8)}{200}=3.6+d \underset{\begin{matrix} \downarrow \\ \vec{r}_{cm}=const \end{matrix}}{=}2rcm​=Mtot​∑i​mi​ri​​=200100⋅(4+d)+60⋅d+40⋅(d+8)​=3.6+d↓rcm​=const​=​2 d=−1.6x^  [m]d=-1.6\hat{x}\; [m]d=−1.6x^[m]

לכן, הסירה זזה 1.61.61.6 מטרים בכיוון שמאלה.

פתרון ג':
נשים לב כי אנחנו בוחרים את המערכת, וזה שהכלב קפץ מהסירה לא משנה לנו - הוא עדיין יכול להיות בתוך המערכת.
נשים לב כי עדיין, בציר ה-x⃗\vec{x}x יש רק כוחות פנימיים ולכן עדיין בציר זה יש שימור תנע.

Vxcm=mdog⋅vdog+(mman+mboat)Vman&boatMtot=0V_{x_{cm}}=\frac{m_{dog}\cdot v_{dog}+(m_{man}+m_{boat})V_{man\&boat}}{M_{tot}}=0Vxcm​​=Mtot​mdog​⋅vdog​+(mman​+mboat​)Vman&boat​​=0 0=40⋅2+160⋅Vman&boat=1+2Vman&boat0=40\cdot2+160\cdot V_{man\&boat}=1+2V_{_{man\&boat}}0=40⋅2+160⋅Vman&boat​=1+2Vman&boat​​ V⃗man&boat=−12x^  [msec⁡]\vec{V}_{man\&boat}=-\frac{1}{2}\hat{x}\; \left[ \frac{m}{\sec} \right]Vman&boat​=−21​x^[secm​]

אנרגייה במערכת מרכז המסה

נסתכל על הקשר בין האנרגיה הקינטית של מערכת גופים במערכת המעבדה, לאנרגיה הקינטית של אותה מערכת גופים במערכת מרכז המסה.

Ek=∑i12miv⃗i2=↓גלילי∑i12mi(v⃗i′+V⃗cm)2=∑i12mi(v⃗i2−2v⃗iV⃗cm+V⃗cm2)E_{k}=\sum_{i} \frac{1}{2}m_{i}\vec{v}_{i}^2\underset{\begin{matrix} \downarrow \\ \R{\text{גלילי}} \end{matrix}}{=}\sum_{i} \frac{1}{2}m_{i}(\vec{v}_{i}'+\vec{V}_{cm})^2=\sum_{i} \frac{1}{2}m_{i}(\vec{v}^2_{i}-2\vec{v}_{i}\vec{V}_{cm}+\vec{V}_{cm}^2)Ek​=i∑​21​mi​vi2​↓גלילי​=​i∑​21​mi​(vi′​+Vcm​)2=i∑​21​mi​(vi2​−2vi​Vcm​+Vcm2​) =∑i12miv⃗i2−∑imiv⃗iV⃗cm+12∑imiMtotV⃗cm2=Ek′+P⃗′⋅V⃗cm+12MtotV⃗cm2=\sum_{i} \frac{1}{2}m_{i}\vec{v}_{i}^2-\sum_{i}m_{i}\vec{v}_{i}\vec{V}_{cm}+\frac{1}{2}\underbracket{\sum_{i}m_{i}}_{M_{tot}}\vec{V}^2_{cm}=E_{k}'+\vec{P}'\cdot \vec{V}_{cm}+\frac{1}{2}M_{tot}\vec{V}_{cm}^2=i∑​21​mi​vi2​−i∑​mi​vi​Vcm​+21​Mtot​i∑​mi​​Vcm2​=Ek′​+P′⋅Vcm​+21​Mtot​Vcm2​

נזכור כי במערכת מרכז המסה מתקיים P⃗′=0\vec{P}'=0P′=0 ולכן:

Ek=Ek′+12MtotV⃗cm2E_{k}=E_{k}'+\frac{1}{2}M_{tot}\vec{V}_{cm}^2Ek​=Ek′​+21​Mtot​Vcm2​

מכיוון שהמסה היא גודל אי שלילי, והמהירות היא בריבוע ולכן היא גודל אי שלילי נקבל:

מסקנה

האנרגיה הקינטית במערכת מרכז המסה Ek′E_{k}'Ek′​ היא המינימלית מבין האנרגיות הקינטיות הנמדדות במערכות היחוס השונות.

Ek≥Ek′E_{k}\geq E_{k}'Ek​≥Ek′​

8.2 מסה משתנה

ישנם מצבים בהם המסה משתנה, כגון עגלה עם חור בה יש חול אשר נשפך ממנה, טיל השורף דלק ופולט את האדים ועוד ועוד. נרצה לטפל גם במצבים אלו.
נניח ויש לנו גוף בעל מסה mmm ומהירות vvv וגוף אחר בעל מסה dmdmdm ומהירות uuu שמתנגש בו בהתנגשות פלסטית.

P⃗s=mv+dmuP⃗f=(m+dm)(v+dv)=mv+mdv+dmv+dmdvגודל קטן מאודולכן זניח\vec{P}_{s}=mv+dmu \qquad \vec{P}_{f}=(m+dm)(v+dv)=mv+mdv+dmv+\underbracket{dmdv}_{\begin{matrix} \R{\text{גודל קטן מאוד}} \\ \R{\text{ולכן זניח}} \end{matrix}}Ps​=mv+dmuPf​=(m+dm)(v+dv)=mv+mdv+dmv+גודל קטן מאודולכן זניח​dmdv​ ΔP⃗=mv+mdv+dmv−mv−dmu=mdv+(v−u)dm\Delta \vec{P}=mv+mdv+dmv-mv-dmu=mdv+(v-u)dmΔP=mv+mdv+dmv−mv−dmu=mdv+(v−u)dm

נשים לב כי v−uv-uv−u זוהי המהירות של dmdmdm יחסית ל-mmm. נסמנה vrelv_{rel}vrel​. כעת, ע"פ החוק ה-II\mathrm{II}II של ניוטון נקבל:

∑iF⃗ext,i=dP⃗dt=mdv+vreldmdt\sum_{i} \vec{F}_{ext,i}=\frac{d\vec{P}}{dt}=\frac{mdv+v_{rel}dm}{dt}i∑​Fext,i​=dtdP​=dtmdv+vrel​dm​ F⃗ext+vreldmdt=mdvdt=ma⃗\vec{F}_{ext}+v_{rel} \frac{dm}{dt}=m \frac{dv}{dt}=m\vec{a}Fext​+vrel​dtdm​=mdtdv​=ma
הערה

למשוואה זו קוראים Rocket  EquationRocket\; EquationRocketEquation.

הערה

נוכל לסמן F∗=vreldmdtF^*=v_{rel} \frac{dm}{dt}F∗=vrel​dtdm​ כאשר F∗F^*F∗ מייצג את הכוח שמפעילה המסה שנכנסת ואז נקבל את המשוואה הנוחה:

F⃗ext+F∗=ma⃗\vec{F}_{ext}+F^*=m\vec{a}Fext​+F∗=ma
דוגמה

יש לנו משפך המלא בחול ומתחתיו עוברת קרונית מאוד ארוכה בעלת מסה MMM ונשפך עליה חול. החול נאגר בקרונית במהירות של α[kgsec⁡]\alpha\left[ \frac{kg}{\sec} \right]α[seckg​].
​9 - מתקף ותנע 2025-12-22 11.41.36.excalidraw.svg
נרצה למצוא את הכוח הפועל על הקרונית כך שהיא תזוז במהירות קבועה.

נבצע חוק IIIIII בציר ה-x^\hat{x}x^: כאשר המערכת שלנו היא הקרונית והחול שבתוכה

M(t)=M(t=0)+αtM(t)=M(t=0)+\alpha tM(t)=M(t=0)+αt F⃗=αv⃗+M⋅dv⃗dt=0=αv0x^\vec{F}=\alpha \vec{v}+M\cdot \underbracket{\frac{d\vec{v}}{dt}}_{=0}=\alpha v_{0}\hat{x}F=αv+M⋅=0dtdv​​=αv0​x^

dmdmdm חול - בהתחלה, כשהוא באוויר, אין לו תנע ב-xxx. כשהוא נופל על העגלה הוא מקבל תנע ב-+x+x+x. למה?
העגלה הפעילה כוח ימינה. זה אומר ש-dmלוחdm_{לוח}dmלוח​ מפעיל על העגלה כוח רגעי שמאלה.

כעת, לא פועל כוח מושך על הקרונית. V⃗קרונית(t)=?\vec{V}_{\R{קרונית}}(t)=?Vקרונית​(t)=?.

dmdt=αv⃗+m⋅dv⃗dt=0\underbracket{\frac{dm}{dt}}_{=\alpha}\vec{v}+m\cdot \frac{d\vec{v}}{dt}=0=αdtdm​​v+m⋅dtdv​=0 αv=−mdvdt=−(m0+αt)dvdt\alpha v=-m \frac{dv}{dt}=-(m_{0}+\alpha t) \frac{dv}{dt}αv=−mdtdv​=−(m0​+αt)dtdv​ −∫0tαm0+αtdt=∫v0V(t)1vdv-\int_{0}^t \frac{\alpha}{m_{0}+\alpha t}dt=\int_{v_{0}}^{V(t)} \frac{1}{v}dv−0∫t​m0​+αtα​dt=v0​∫V(t)​v1​dv −α1αln⁡(m0+αtm0)=ln⁡(V(t)v0)-\alpha\frac{1}{\alpha}\ln\left( \frac{m_{0}+\alpha t}{m_{0}} \right)=\ln\left( \frac{V(t)}{v_{0}} \right)−αα1​ln(m0​m0​+αt​)=ln(v0​V(t)​) ln⁡(m0m0+αt)=ln⁡(V(t)v)\ln\left( \frac{m_{0}}{m_{0}+\alpha t} \right)=\ln\left( \frac{V(t)}{v} \right)ln(m0​+αtm0​​)=ln(vV(t)​) m0m0+αt=V(t)v0\frac{m_{0}}{m_{0}+\alpha t}=\frac{V(t)}{v_{0}}m0​+αtm0​​=v0​V(t)​ V(t)=m0v0m0+αtV(t)=\frac{m_{0}v_{0}}{m_{0}+\alpha t}V(t)=m0​+αtm0​v0​​

רואים כי V(t)V(t)V(t) קטן עם הזמן.

איך ניתן לעשות את זה באופן פשוט יותר? באמצעות שימור תנע בכיוון x^\hat{x}x^ נוכל לכתוב:

m0v0=(m0+αt)V(t)m_{0}v_{0}=(m_{0}+\alpha t)V(t)m0​v0​=(m0​+αt)V(t)

ואז זה ישר מוביל לפתרון שמצאנו.

8.3 תנע זוויתי

דברים יכולים להסתובב. את זה כבר ראינו בתנועה מעגלית בקינמטיקה ובמערכות מסתובבות. עכשיו אנו הולכים לחזור לדבר על דברים שמסתובבים. נרצה לנתח תנועה שמסתובבת או תנועה שיכולה להפוך למסתובבת. זוהי אמורה להיות דרך קלה יותר ממה שלמדנו עד כה בנידון מערכות מסתובבות.

מומנט הכוח

מומנט כוח הוא כמו כוח, רק שבמקום לגרום לגוף לזוז בכיוון מסויים, הוא גורם לו להסתובב. מומנט כוח תמיד מוגדר ביחס לציר מסויים כאשר r⃗\vec{r}r הוא וקטור המיקום ביחס לציר זה.

הגדרה 8.3.1 (מומנט כוח)

τ=r⃗×F⃗\tau=\vec{r}\times \vec{F}τ=r×F
הערה

אני יודע שטכנית טאו אמורה להראות τ\uptauτ אבל זה יוצר קצת בעיות ולכן הסימון בסיכום זה יהיה τ\tauτ.

דוגמה

נניח ויש לנו סרגל חסר מסה שאורכו מטר. נתלה בצד אחד משקולת m1=2kgm_{1}=2kgm1​=2kg. נרצה למצוא איזו משקות יש לתלות במרחק של 0.20.20.2 מטר מהציר שעובר במרכז הסרגל על מנת שהסרגל לא יסתובב.
​סיכום מלא של החומר בפיזיקה 2026-01-25 08.29.15.excalidraw.svg
נחשב את המומנטים על הסרגל יחסית לציר. לשם כך, נמצא מהם הכוחות הפועלים בבעיה.

  • הכוח שהציר מפעיל על הסרגל 0×N⃗0\times \vec{N}0×N - מכיוון שהציר נמצא במרחק 0 מהציר, רדיוסו 000.
  • כוחות הגרביטציה שמופעלים על המסות mmm ו-m1m_{1}m1​ ומועברים לסרגל ע"י החוטים.
∑τ⃗=(−L2x^)×(−m1gy^)+(L5x^)×(−mgy^)\sum \vec{\tau}=\left( -\frac{L}{2}\hat{x} \right)\times(-m_{1}g\hat{y})+\left( \frac{L}{5}\hat{x} \right)\times(-mg\hat{y})∑τ=(−2L​x^)×(−m1​gy^​)+(5L​x^)×(−mgy^​)

נדרוש ש-∑τ⃗=0\sum \vec{\tau}=0∑τ=0.

Lm1g2z^−mgL5z^=0\frac{\cancel{ L }m_{1}\cancel{ g }}{2}\hat{z}-\frac{m\cancel{ g }\cancel{ L }}{5}\hat{z}=02Lm1​g​z^−5mgL​z^=0 m=52m1=52⋅2=5kgm=\frac{5}{2}m_{1}=\frac{5}{2}\cdot 2= 5kgm=25​m1​=25​⋅2=5kg

מתי מומנט הכוח יתאפס

ישנם כמה מצבים שבהם מומנט הכוח יכול להתאפס והם:

  1. אם F⃗=0\vec{F}=0F=0.
  2. אם מפעילים כוח איפה שהציר נמצא ואז r⃗=0\vec{r}=0r=0.
  3. אם כיוון הכוח מקביל לרדיוס: r⃗∥F⃗\vec{r}\parallel \vec{F}r∥F.
הערה

אם יש כוח חיצוני, ניתן לקבוע ציר במקום שבו הוא פועל ⇐ לא יפעיל מומנט כוח(לאור 3) ⇐ יתקיים שימור תנע זוויתי.

הגדרת תנע זוויתי(תנ"ז)

עד כה ראינו רק תנע קווי אשר נותן מידע על כמות התנועה של הגוף. ככל שגוף בעל מסה גדולה יותר ומהירות גדולה יותר, יהיה קשה יותר לעצור אותו12.
בדומה לכך, ככל שלגוף יש יותר תנ"ז, יהיה קשה יותר לעצור את סיבובו.
עוד מעט נראה כי תנע זוויתי ותנע קווי מאוד דומים ביחס שלהם לכוחות/מומנטים בהתאם.

הגדרה 8.3.2 (תנע זוויתי)

יהי גוף בעל רדיוס r⃗\vec{r}r מציר הסיבוב ובעל תנע קווי P⃗\vec{P}P. אזי, התנע הזוויתי של הגוף מחושב ע"פ הנוסחה הבאה:

J⃗=r⃗×P⃗=mr⃗×v⃗  [kg⋅m2sec⁡]\vec{J}=\vec{r}\times \vec{P}=m\vec{r}\times \vec{v}\; \left[ \frac{kg\cdot m^2}{\sec} \right]J=r×P=mr×v[seckg⋅m2​]

תנע זוויתי, כמו מומנט כוח, תלוי גם הוא בציר.

פיתוח "חוק II\mathrm{II}II" הזוויתי

כולנו מכירים את החוק ה-II\mathrm{II}II של ניוטון. אך כעת, נבצע עליו מניפולציות על מנת למצוא קשר בין תנ"ז לדברים אחרים.

∑iF⃗i=dP⃗dt\sum_{i} \vec{F}_{i}=\frac{d\vec{P}}{dt}i∑​Fi​=dtdP​

נכפיל ב-r⃗\vec{r}r משמאל:

r⃗×∑iF⃗i=r⃗×dP⃗dt=r⃗×dP⃗dt{\color{red}\vec{r}\times}\sum_{i} \vec{F}_{i}={\color{red}\vec{r}\times} \frac{d\vec{P}}{dt}=\frac{\vec{r}\times d\vec{P}}{dt}r×i∑​Fi​=r×dtdP​=dtr×dP​ ∑iτ⃗i=r⃗×(P⃗f−P⃗i)dt=J⃗f−J⃗idt=dJ⃗dt\sum_{i} \vec{\tau}_{i}=\frac{\vec{r}\times(\vec{P}_{f}-\vec{P}_{i})}{dt}=\frac{\vec{J}_{f}-\vec{J}_{i}}{dt}=\frac{d\vec{J}}{dt}i∑​τi​=dtr×(Pf​−Pi​)​=dtJf​−Ji​​=dtdJ​

כעת, ראינו כי היחס שמתקיים בין כוחות לתנע קווי, מתקיים גם בין מומנטי כוח ותנע זוויתי. זה מאוד יעזור לנו עם פתרון בעיות בהמשך.

משפט (שימור תנע זוויתי)

כאשר מומנט הכוח השקול הפועל על גוף שווה ל-000(ז.א. ∑τ⃗=0\sum \vec{\tau}=0∑τ=0) התנע הזוויתי נשמר.

∑iτ⃗i=0  ⟹  dJ⃗dt=0  ⟹  J⃗=cosnt.\sum_{i} \vec{\tau}_{i}=0 \implies \frac{d\vec{J}}{dt}=0 \implies \vec{J}=cosnt.i∑​τi​=0⟹dtdJ​=0⟹J=cosnt.
הערה

  • תנ"ז ומומנט כוח מחושבים ונמדדים לפי נקודה מסויימת(ציר). אם התנ"ז נשמר, הוא נשמר יחסית לאותה הנקודה ויכול להיות שהוא לא נשמר יחסית לצירים אחרים.
  • יתכן ששקול הכוחות הפועל על גוף יהא 000 (ז.א. ∑F⃗=0\sum \vec{F}=0∑F=0) אך יהיו מומנטי כוח.

מומנט האינרציה

כאשר יש לנו כמה מסות עם כמה רדיוסים שונים בתוך מערכת אחת, נרצה להתייחס אליהם יחדיו.

הגדרה 8.3.3 (מומנט אינרציה)

נקרא גם מומנט התמד

I=∑imiri2I=\sum_{i} m_{i}r_{i}^2I=i∑​mi​ri2​

כעת, נוכל להשתמש במומנט האינרציה כדי להגדיר מחדש את התנע הזוויתי של אוסף גופים המסתובבים יחד(אותה ω⃗\vec{\omega}ω) סביב אותו הציר.

משפט

J⃗=Iω⃗\vec{J}=I\vec{\omega}J=Iω
הערה

מומנט התמד הוא סקלר.

תנועה קווית וסיבובית גם יחד

כאשר יש לנו גופים שמסתובבים, הם לאו דווקא רק מסתובבים. הם יכולים לזוז לכל הכיוונים, מה שיעשה לנו סלטים. נרצה, אם כן, להבין איך אנו יכולים לעבוד במצבים אלו.
​סיכום מלא של החומר בפיזיקה 2026-01-25 17.29.01.excalidraw.svg

J⃗=MtotR⃗cm×V⃗cm⏟תנע זוויתי שלמרכז המסה+Icmω⃗cm⏟תנע זוויתימסיבוב סביבמרכז המסה\vec{J}=\underbrace{M_{tot}\vec{R}_{cm}\times \vec{V}_{cm}}_{\begin{matrix} \R{\text{תנע זוויתי של}} \\ \R{\text{מרכז המסה}} \end{matrix}}+\underbrace{I_{cm}\vec{\omega}_{cm}}_{\begin{matrix} \R{\text{תנע זוויתי}} \\ \R{\text{מסיבוב סביב}} \\ \R{\text{מרכז המסה}} \end{matrix}}J=תנע זוויתי שלמרכז המסה​Mtot​Rcm​×Vcm​​​+תנע זוויתימסיבוב סביבמרכז המסה​Icm​ωcm​​​

כאשר:
א'. MtotM_{tot}Mtot​ הוא מרכז המסה.
ב'. R⃗cm\vec{R}_{cm}Rcm​ הוא המרחק בין הציר לבין מרכז המסה.
ג'. V⃗cm\vec{V}_{cm}Vcm​ היא מהירות קווית של מרכז המסה.
ד'. IcmI_{cm}Icm​ הוא מומנט ההתמד יחסית לציר שעובר במרכז המסה.
ה'. ω⃗\vec{\omega}ω היא המהירות הזוויתית סביב מרכז המסה.

נחשב גם את האנרגיה הקינטית שאותה, ניתן לחשב כרגיל.

Ek=∑i12mivi2E_{k}=\sum_{i} \frac{1}{2}m_{i}v_{i}^2Ek​=i∑​21​mi​vi2​

כאשר viv_{i}vi​ היא מהירות יחסית למעבדה. ניתן גם לחשב כפי שראינו ממקודם כך:

Ek=∑i12mivi′2+12MtotVcm2=Ek′+12MtotVcm2E_{k}=\sum_{i} \frac{1}{2}m_{i}v_{i}'^2+\frac{1}{2}M_{tot}V^2_{cm}=E_{k}'+\frac{1}{2}M_{tot}V_{cm}^2Ek​=i∑​21​mi​vi′2​+21​Mtot​Vcm2​=Ek′​+21​Mtot​Vcm2​

מכיוון שהגופים נעים באותה מהירות זוויתית סביב מרכז המסה, נקבל כי13:

Ek′=12Iω⃗cm2E_{k}'=\frac{1}{2} I\vec{\omega}_{cm}^2Ek′​=21​Iωcm2​
הערה

אם יש גופים מחוברים שמסתובבים, הם בהכרח יסתובבו סביב מרכז המסה שלהם. למה?
נניח בשלילה כי האם מסתובבים סביב ציר שלא עובר במרכז המסה שלהם. במקרה זה, מרכז המסה שלהם גם מסתובב סביב הציר שהגדרנו ולכן, חייב לפעול על מרכז המסה מומנט כוח חיצנו וזה לא המצב, לכן הוכחנו בשלילה כי הגופים בהכרח יסתובבו סביב מרכז המסה שלהם.

הערה (להערה)

במידה וכן יש אילוץ, כגון מסמר, המקבע את המערכת ומאפשר לה להסתובב סביבו בלבד   ⟸  \impliedby⟸ הסיבוב היחיד שיכול להיות הוא סביב האילוץ הזה!
במקרים כאלו, במידה ורוצים להשתמש בשימור תנ"ז, כדאי לקבוע את הציר באותו המקום בו נמצא האילוץ ואז הכוח החיצוני שהאילוץ מפעיל לא יפעיל מומנט כוח חיצוני על המערכת וסביב ציר זה נוכל לומר כי מתקיים שימור תנע.

אנרגיה פוטנציאלית אפקטיבית

בקטע זה, נרצה להסתכל על בעיה דו מימדית ולהפוך אותה לחד מימדית. זאת למען הפשטות וכדי שנוכל לשרטט גרף.
נביט על גוף בעל מסה mmm שנע בהשפעת כוח הכבידה של גוף בעל מסה M≫mM\gg mM≫m. למען הפשטות, נעבוד במערכת המנוחה של MMM. במצב זה, כוח הכובד הוא כוח מרכזי ולכן משמר. לכן:

W=U(r1)−U(r2)W=U(r_{1})-U(r_{2})W=U(r1​)−U(r2​)

נעבוד במערכת צירים פולרית עם r^\hat{r}r^ ו-θ^\hat{\theta}θ^.

r^=cos⁡θx^+sin⁡θy^\hat{r}=\cos\theta \hat{x}+\sin\theta \hat{y}r^=cosθx^+sinθy^​ θ^=−sin⁡θx^+cos⁡θy^\hat{\theta}=-\sin\theta\hat{x}+\cos\theta \hat{y}θ^=−sinθx^+cosθy^​ r⃗=rcos⁡θx^+rsin⁡θy^=rr^\vec{r}=r\cos\theta \hat{x}+r\sin\theta \hat{y}=r\hat{r}r=rcosθx^+rsinθy^​=rr^ v⃗=r⃗˙=(r˙cos⁡θ−rθ˙sin⁡θ)x^+(r˙sin⁡θ+rθ˙cos⁡θ)y^=r˙r^+rθ˙θ^\vec{v}=\dot{\vec{r}}=(\dot{r}\cos\theta-r\dot{\theta}\sin\theta)\hat{x}+(\dot{r}\sin\theta+r\dot{\theta}\cos\theta)\hat{y}=\dot{r}\hat{r}+r\dot{\theta}\hat{\theta}v=r˙=(r˙cosθ−rθ˙sinθ)x^+(r˙sinθ+rθ˙cosθ)y^​=r˙r^+rθ˙θ^ v2=v⃗⋅v⃗=r˙2+r2θ˙2v^2=\vec{v}\cdot \vec{v}=\dot{r}^2+r^2\dot{\theta}^2v2=v⋅v=r˙2+r2θ˙2

כעת, נחשב את האנרגיה הקינטית של המסה mmm:

Ek=12mv2=12m(r˙2+r2θ˙2)E_{k}=\frac{1}{2}mv^2=\frac{1}{2}m(\dot{r}^2+r^2\dot{\theta}^2)Ek​=21​mv2=21​m(r˙2+r2θ˙2)

כעת, נוכל לחשב גם את האנרגיה המכנית:

Em=12m(r˙2+r2θ˙2)+U(r)=12mr˙2r˙תלוי רק ב-+12mr2θ˙2+U(r)E_{m}=\frac{1}{2}m(\dot{r}^2+r^2\dot{\theta}^2)+U(r)=\underbracket{\frac{1}{2}m\dot{r}^2}_{\begin{matrix} \dot{r}\R{\text{תלוי רק ב-}} \end{matrix}}+\frac{1}{2}mr^2\dot{\theta}^2+U(r)Em​=21​m(r˙2+r2θ˙2)+U(r)=r˙תלוי רק ב-​21​mr˙2​+21​mr2θ˙2+U(r)

נסמן כעת: Ueff=12mr2θ˙2+U(r)U_{eff}=\frac{1}{2}mr^2\dot{\theta}^2+U(r)Ueff​=21​mr2θ˙2+U(r).
נזכר כי J=Iω⃗=mr2ωJ=I\vec{\omega}=mr^2\omegaJ=Iω=mr2ω ואז, מכיוון ש-θ˙=ω\dot{\theta}=\omegaθ˙=ω נקבל:

Ueff=J22mr2+U(r)\boxed{U_{eff}=\frac{J^2}{2mr^2}+U(r)}Ueff​=2mr2J2​+U(r)​

נוכל בכך לפשט את משוואות האנרגיה שלנו כך:

Em=12mr˙2+UeffE_{m}=\frac{1}{2}m\dot{r}^2+U_{eff}Em​=21​mr˙2+Ueff​ Ek=12mr˙2+J22mr2E_{k}=\frac{1}{2}m\dot{r}^2+\frac{J^2}{2mr^2}Ek​=21​mr˙2+2mr2J2​

כעת, כפי שהובטח, הפכנו את התרגיל שלנו מבעיה דו מימדית, בעלת θ\thetaθ ו-rrr לבעיה חד מימדית התלויה ב-rrr בלבד.
מכיוון ש-12mr˙2\frac{1}{2}m\dot{r}^221​mr˙2 הוא גודל אי שלילי, נקבל כי Em≥UeffE_{m}\geq U_{eff}Em​≥Ueff​.
כעת, נוכל לנתח זאת בעזרת גרף(בזכות זאת שהבעיה היא חד מימדית)
​סיכום מלא של החומר בפיזיקה 2026-01-25 19.13.03.excalidraw.svg
בנקודת(או נקודות) המפגש בין UeffU_{eff}Ueff​ ו-EmE_{m}Em​ נקבל 12mr˙2=0\frac{1}{2}m\dot{r}^2=021​mr˙2=0, כלומר, v=0v=0v=0. נקרא לנקודות אלו נקודות מפנה שכן בהן הגוף עוצר ולכן סימן המהירות יכול להשתנות. גוף לא יכול לעבור את נקודות המפנה, שכן האנרגיה קבועה וכדי לעבור את נקודות המפנה נדרש ש-12mr˙2\frac{1}{2}m\dot{r}^221​mr˙2 יהיה קטן מאפס, מה שלא יכול להתקיים.
נוכל לנתח את כל המצבים שנוצרו לנו בגרף:

  1. במידה ו-Em>0\color{red}E_{m}>0Em​>0, המסלול אינו קשור ויש נקודת מפנה אחת ויחידה המסומנת בציור.
    מצב זה מתאים לתנועה היפרבולית. למשל, תנועת שביט.
  2. במידה ו-Em=0\color{#001d8f}E_{m}=0Em​=0 המסלול אינו קשור ויש נקודת מפנה אחת, אך בנוסף, הגוף מגיע לאינסוף במהירות 000
    מצב זה מתאים לתנועה פרבולית.
  3. במידה ו-min⁡(Ueff)<Em<0\color{#9c36b5}\min(U_{eff})<E_{m}<0min(Ueff​)<Em​<0 המסלול קשור ויש שתי נקודות מפנה כך שהרדיוס חסום בין הנקודות. (ע"פ ההסבר על נקודות מפנה ממקודם) ולכן נקבל rmin⁡≤r≤rmax⁡r_{\min}\leq r\leq r_{\max}rmin​≤r≤rmax​.
    מצב זה מתאים לתנועה אליפטית.
  4. במידה ו-Em=min⁡(Ueff)\color{#1971c2}E_{m}=\min(U_{eff})Em​=min(Ueff​) המסלול קשור והרדיוס קבוע.
    מצב זה מתאים לתנועה מעגלית כאשר r=rmin⁡(Ueff)r=r_{\min(U_{eff})}r=rmin(Ueff​)​.

8.4 מתכון לפתרון תרגילים

  1. נבדוק אילו חוקי שימור מתקיימים?
    • אנרגיה קינטית - אם ההתנגשות אלסטית לחלוטין.
    • אנרגיה מכנית - אם עבודת הכוחות הלא משמרים 000.
    • תנע קווי - אם שקול הכוחות החיצוניים 000.
    • תנע זוויתי - אם שקול מומנטי הכוח החיצוניים 000.
      הערה: הרבה פעמים התנ"ז לא נשמר יחסית לכל נקודה במרחב, אבל נוכל למצוא נקודה מסויימת שיחסית אליה הוא כן נשמר.
  2. בהתנגשויות/התפרקויות, לרוב הכי נוח להסתכל על המערכת רגע לפני ורגע אחרי, כאשר מיקום הגופים ידוע.
  3. לחשוב על סמך נתוני הבעיה.
    (נניח, באיזו מערכת יחוס הכי קל לנו לפתור? לרוב המהירויות נתונות יחסית למערכת ייחוס מעבדה, לפעמים גם יהיה לנו יותר נוח לפתור יחסית למרכז המסה, שם Ptot=0P_{tot}=0Ptot​=0)
  4. גוף חופשי (או מערכת חופשית) שמסתובב, יסתובב סביב מרכז המסה שלו.
    לעומת זאת, אם הגוף/המערכת מקובעים באמצעות מסמר, כפי שהוסבר לעיל, הגוף/המערכת יסתובבו סביב הציר שנקבע להם.

9. גוף קשיח

הגופים שאנו מכירים מחיי היום יום הם לא גופים נקודתיים. אך עד כה, עבדו רק עם גופים נקודתיים. איך נוכל להרשות לעצמנו לא לדעת איך העולם האמיתי פועל בקורס פיזיקה? ובכן, את רוב הדברים ניתן להעריך באמצעות גופים נקודתיים וזה עובד טוב אופן מפתיע, אבל כאשר נכנס לפיזיקה יותר עמוקה, נדרש לראות איך נוכל לעבוד עם גופים שאינם נקודתיים וכעת נעבוד איתם.

הגדרה 9.1 (גוף קשיח)

גוף יקרא גוף קשיח אם כל 2 נקודות בגוף נמצאות במרחק קבוע אחת מהשנייה בכל זמן.

בגוף נקודתי עבדנו עם מסה והחוק ה-II\mathrm{II}II של ניוטון. בגופים קשיחים, מכיוון שנתייחס אליהם כמערכת מרכז מסה שכזו, יהיה לנו את מומנט האינרציה ואת חוק II\mathrm{II}II הזוויתי כך:

J⃗=Iω⃗∑iτ⃗i=dJ⃗dt\vec{J}=I\vec{\omega} \qquad \sum_{i}\vec{\tau}_{i}=\frac{d\vec{J}}{dt}J=Iωi∑​τi​=dtdJ​
הערה

במקרה בו גוף קשיח מבצע תנועה המורכבת מסיבוב סביב מרכז המסה + תנועה של מרכז המסה יתקיימו שתי המשוואות ממקודם:

J⃗=Iω⃗+Mtotr⃗cm×V⃗cm\vec{J}=I\vec{\omega}+M_{tot}\vec{r}_{cm}\times \vec{V}_{cm}J=Iω+Mtot​rcm​×Vcm​ Ek=12Iω2+12MtotV⃗cm2E_{k}=\frac{1}{2}I\omega^2+\frac{1}{2}M_{tot}\vec{V}_{cm}^2Ek​=21​Iω2+21​Mtot​Vcm2​
דוגמה

נקח מערכת של 4 מסות נקודתיות זהות mmm בקודקודי ריבוע שאורך צלעו aaa. נחשב את מומנט האינרציה יחסית לציר מאונך למישור הריבוע העובר ב-000:

I=∑imiri2=4m(22a)2=2ma2I=\sum_{i} m_{i}r_{i}^2=4m\left( \frac{\sqrt{ 2 }}{2}a \right)^2=2ma^2I=i∑​mi​ri2​=4m(22​​a)2=2ma2

נחשב את מומנט האינרציה גם יחסית לציר מאונך למישור הריבוע העובר באחד הקודקודים שלו:

I=∑imiri2=m⋅02+2ma2+m(2a)2=4ma2I=\sum_{i} m_{i}r_{i}^2=m\cdot 0^2+2ma^2+m(\sqrt{ 2 }a)^2=4ma^2I=i∑​mi​ri2​=m⋅02+2ma2+m(2​a)2=4ma2

מומנטי אינרציה נפוצים

גלילכדורטבעתקוביה
​10 - גופים קשיחים ופוטנציאל אפקטיבי 2026-01-08 11.35.19.excalidraw.svg​10 - גופים קשיחים ופוטנציאל אפקטיבי 2026-01-08 11.37.50.excalidraw.svg​10 - גופים קשיחים ופוטנציאל אפקטיבי 2026-01-08 11.38.38.excalidraw.svg​10 - גופים קשיחים ופוטנציאל אפקטיבי 2026-01-08 11.40.19.excalidraw.svg
I=12MR2I=\frac{1}{2}MR^2I=21​MR2
I2=112ML2I_{2}=\frac{1}{12}ML^2I2​=121​ML2
I=25MR2I=\frac{2}{5}MR^2I=52​MR2I=12M(a2+b2)I=\frac{1}{2}M(a^2+b^2)I=21​M(a2+b2)I=112M(a2+b2)I=\frac{1}{12}M(a^2+b^2)I=121​M(a2+b2)

משפט שטיינר

משפט (שטיינר)

נסמן IcmI_{cm}Icm​ הוא מומנט אינרציה יחסית לציר מרכז המסה ו-III הוא מומנט אינרציה יחסית לציר כלשהו המקביל לציר העובר דרך מרכז המסה. המרחק בין הצירים הוא RRR והמסה של מרכז המסה היא MMM.
אזי מתקיים:

I=Icm+MR2I=I_{cm}+MR^2I=Icm​+MR2

הוכחה: (עבור אוסף גופים נקודתיים)
יהיו NNN גופים בעלי מסה mim_{i}mi​. (מסה שונה לכל גוף). נגדיר SSS מערכת ייחוס שדרכה עובר ציר המקביל לציר במערכת S′S'S′ אשר היא מערכת ייחוס שראשית הצירים שלה במרכז המסה.
מיקומי המסות יחסית לצירים SSS ו-S′S'S′ יהיו r⃗i′,r⃗i\vec{r}_{i}',\vec{r}_{i}ri′​,ri​ בהתאמה.

I=∑i=1Nmiri2=∑i=1Nmi(r⃗i′+R⃗)=∑i=1N(mri′2+2mr⃗i′⋅R⃗+miR2)I=\sum_{i=1}^N m_{i}r_{i}^2=\sum_{i=1}^N m_{i}(\vec{r}_{i}'+\vec{R})=\sum_{i=1}^N (mr_{i}'^2+2m\vec{r}_{i}'\cdot \vec{R}+m_{i}R^2)I=i=1∑N​mi​ri2​=i=1∑N​mi​(ri′​+R)=i=1∑N​(mri′2​+2mri′​⋅R+mi​R2)

מכיוון שקבענו את S′S'S′ במרכז המסה, מתקיים: rcm′=∑imir⃗i′M=0r_{cm}'=\frac{\sum_{i}m_{i}\vec{r}_{i}'}{M}=0rcm′​=M∑i​mi​ri′​​=0 ולכן: ∑imir⃗i′=0\sum_{i}m_{i}\vec{r}_{i}'=0∑i​mi​ri′​=0. לכן:

I=∑i=1Nmiri′2Icm+2R⃗⋅∑i=1Nmir⃗i′⏟0+R2∑i=1Nmi⏟MI=\underbracket{\sum_{i=1}^N m_{i}r_{i}'^2}_{I_{cm}}+2\vec{R}\cdot \underbrace{\sum_{i=1}^N m_{i}\vec{r}_{i}'}_{0}+R^2\underbrace{\sum_{i=1}^N m_{i}}_{M}I=Icm​i=1∑N​mi​ri′2​​+2R⋅0i=1∑N​mi​ri′​​​+R2Mi=1∑N​mi​​​

∎

גלגול והחלקה

לגוף קשיח בעל חתך מעגלי יכולים להיות כל מני מצבי תנועה שונים. כעת אנחנו נביט בהם וננתח אותם.
מצבי התנועה הינם:

  1. גלגול בלבד: מרכז המסה נשאר במקום ויש תנע זוויתי של הגוף סביב מרכז המסה.
    מתקיים Vcm=0V_{cm}=0Vcm​=0 ו-ω≠0\omega\neq 0ω=0.
  2. החלקה מלאה: הגוף לא מתגלגל, אלא מחליק בלבד. אין לו תנע זוויתי יחסית למרכז המסה. מצב שכזה ישמר כאשר אין חיכוך.
    מתקיים Vcm≠0V_{cm}\neq 0Vcm​=0 ו-ω=0\omega=0ω=0.
  3. גלגול + החלקה:
    מתקיים Vcm≠0V_{cm}\neq 0Vcm​=0 וגם ω≠0\omega\neq 0ω=0. כלומר, יש גלגול סביב מרכז המסה והחלקה בנוסף.
  4. גלגול מלא(גלגול ללא החלקה): המהירות הרגעית של הנקודה שבמגע עם המישור היא אפס. ז.א. אין החלקה של הגוף על המישור.
    מתקיים Vcm≠0V_{cm}\neq 0Vcm​=0 ו-ω≠0\omega\neq 0ω=0.

עוד על גלגול מלא

בגלגול מלא אין החלקה. לכן, כאשר הגוף מבצע סיבוב מלא Δθ=2π\Delta\theta=2\piΔθ=2π הוא עובר מרחק של Δx=2πR\Delta x=2\pi RΔx=2πR.
אם פועל כוח חיכוך בין המשטח לגוף המתגלגל הוא סטטי שכן המהירות היחסית בין נקודת המגע לרצפה היא 000.
בגלגול מלא אין בזבוז אנרגיה לחום שכן כוח החיכוך הסטטי המפעיל מומנט כוח הגורם לסיבוב, לכן, מתקיים שימור אנרגיה.

דוגמה

​10 - גוף קשיח 2026-01-08 10.57.43.excalidraw.svg
הגוף: I,R,MI,R,MI,R,M. והוא מתגלגל במדרון. בשרטוט ניתן לראות אותו בשתי נקודות זמן שונות(tA,tBt_{A},t_{B}tA​,tB​)
נרצה למצוא את התאוצה הקווית aaa ואת התאוצה הזוויתית α\alphaα.

מכיוון שיש שימור אנרגייה, נוכל למצוא את האנרגיה בהתחלה ובסוף ולהשוות.

EA=12mvA2+12IωA2+mghE_{A}=\frac{1}{2}mv_{A}^2+\frac{1}{2}I\omega^2_{A}+mghEA​=21​mvA2​+21​IωA2​+mgh EB=12mvB2+12IωB2E_{B}=\frac{1}{2}mv_{B}^2+\frac{1}{2}I\omega_{B}^2EB​=21​mvB2​+21​IωB2​

נשווה:

12mvA2+12IωA2+mgh=12mvB2+12IωB2\frac{1}{2}mv_{A}^2+\frac{1}{2}I\omega^2_{A}+mgh=\frac{1}{2}mv_{B}^2+\frac{1}{2}I\omega^2_{B}21​mvA2​+21​IωA2​+mgh=21​mvB2​+21​IωB2​

(תזכורת מקינמטיקה: v22=v12+2axv^2_{2}=v^2_{1}+2axv22​=v12​+2ax)
נסתכל על המשולש: sin⁡β=hx\sin\beta=\frac{h}{x}sinβ=xh​ ⇐ x=hsin⁡βx=\frac{h}{\sin\beta}x=sinβh​ ולכן:

vB2=vA2+2ahsin⁡βv_{B}^2=v_{A}^2+2a \frac{h}{\sin\beta}vB2​=vA2​+2asinβh​

כעת יש לנו מיקום ברור למצוא את aaa ולכן נוכל להתקדם למצוא את המהירויות, אותן אנו צריכים כדי למצוא את aaa.
מכיוון שזה גלגול מלא, מתקיים V=ωRV=\omega RV=ωR ⇐ ω=VR\omega=\frac{V}{R}ω=RV​. נציב את המשוואות הללו לתוך משוואת האנרגיה:

12m(vA2−vB2)=−mgh+12I(ωB2−ωA2)\frac{1}{2}m(v_{A}^2-v_{B}^2)=-mgh+\frac{1}{2}I(\omega_{B}^2-\omega_{A}^2)21​m(vA2​−vB2​)=−mgh+21​I(ωB2​−ωA2​) m(vA2−vB2)=−2mgh−I⋅vA2−vB2R2m(v_{A}^2-v_{B}^2)=-2mgh-I\cdot \frac{v_{A}^2-v_{B}^2}{R^2}m(vA2​−vB2​)=−2mgh−I⋅R2vA2​−vB2​​ (m+IR2)(vA2−vB2)=−2mgh\left( m+\frac{I}{R^2} \right)(v_{A}^2-v_{B}^2)=-2mgh(m+R2I​)(vA2​−vB2​)=−2mgh (m+IR2)2ahsin⁡β=2mgh\left( m+\frac{I}{R^2} \right) \frac{\cancel{ 2 }a\cancel{ h }}{\sin\beta}=\cancel{ 2 }mg\cancel{ h }(m+R2I​)sinβ2ah​=2mgh I+mR2R2⋅asin⁡β=mg\frac{I+mR^2}{R^2}\cdot \frac{a}{\sin\beta}=mgR2I+mR2​⋅sinβa​=mg a=mgR2sin⁡βI+mR2=gsin⁡βmR2I+mR2a=\frac{mgR^2\sin\beta}{I+mR^2}=g\sin\beta \frac{mR^2}{I+mR^2}a=I+mR2mgR2sinβ​=gsinβI+mR2mR2​ a=gsin⁡β⋅1ImR2+1\boxed{a=g\sin\beta \cdot\frac{1}{\frac{I}{mR^2}+1}}a=gsinβ⋅mR2I​+11​​ vcm=ωR  ⟹  a=αRv_{cm}=\omega R\implies a=\alpha Rvcm​=ωR⟹a=αR α=aR\boxed{\alpha=\frac{a}{R}}α=Ra​​

מטוטלת פיזיקלית

שובה של המטוטלת!
עוד בדינמיקה דיברנו על מטוטלות, אבל אלו היו מתמטיות. כעת נעבוד עם מטוטלת פיזיקלית המורכבת מגוף קשיח התולי כך שהוא יכול להתנדנד סביב ציר כלשהו העובר דרכו.
​10 - גוף קשיח 2026-01-12 10.32.20.excalidraw.svg
נסמן את מומנט האינרציה של הגוף יחסית לציר העור דרך מרכז המסה שלו ב-IcmI_{cm}Icm​. מרכז המסה נמצא במרחק ddd מהציר. מסת הגוף MMM.
נחשב את זמן המחזור של התנודה.
ע"פ שטיינר:

I=Icm+Md2I=I_{cm}+Md^2I=Icm​+Md2 τ⃗=d⃗×Mg⃗=−Mgdsin⁡θz^\vec{\tau}=\vec{d}\times M\vec{g}=-Mgd\sin\theta \hat{z}τ=d×Mg​=−Mgdsinθz^

נעשה קירוב של תנודות קטנות sin⁡θ≈θ\sin\theta \approx\thetasinθ≈θ.

τ=−Mgdθ=Iα=Iθ¨\tau=-Mgd\theta=I\alpha=I\ddot{\theta}τ=−Mgdθ=Iα=Iθ¨ θ¨+MgdIθ=0\ddot{\theta}+\frac{Mgd}{I}\theta=0θ¨+IMgd​θ=0

זהו מדר מסדר שני. נסמן ω=MgdI\omega=\frac{Mgd}{I}ω=IMgd​. ואז:

w=MgdIcm+Md2w=\sqrt{ \frac{Mgd}{I_{cm}+Md^2} }w=Icm​+Md2Mgd​​ T=2πω=2πIcm+Md2Mgd\boxed{T=\frac{2\pi}{\omega}=2\pi \sqrt{ \frac{I_{cm}+Md^2}{Mgd} }}T=ω2π​=2πMgdIcm​+Md2​​​
הערה

בכל פעם בו הגוף אינו נקודתי, נעבוד בשיטה זו:

  • חוק II\mathrm{II}II עבור מומנטים Στ⃗=Iα=Iθ¨\Sigma \vec{\tau}=I\alpha=I \ddot{\theta}Στ=Iα=Iθ¨ יחסית לציר הסיבוב.

10. תורת היחסות הפרטית

כל הסיפור הזה התחיל במאה העשרים. מי שהתחיל את הסיפור הזה היה איינשטיין כאשר ב-190519051905 הוא פרסם את מאמר על תורת היחסות הפרטית (רק מערכות יחוס אינרציאליות - אין כוחות מדומים ודלמבר(יאי :BoBxHappy:).

הערה

ב-191519151915 איינשטיין פרסם את תורת היחסות הכללית, עליה לא נלמד בקורס זה.

תורת היחסות הפרטית, בניגוד לרוב התחומים בפיזיקה, התחילה מהתאוריה במוחו של איינשטיין ולא מניסויים ולאחר מכן הוכחה. (לאחר מותו של איינשטיין)
הסיפור של תורת היחסות מתחיל במהירות האור בריק c=3⋅108msec⁡c=3\cdot10^8 \frac{m}{\sec}c=3⋅108secm​. התנהגויות גופים במהירות האור הינה שונה מאיך שהם מתנהגים בדרך כלל ונראה שכאשר תהיה לנו מהירות v≪cv\ll cv≪c נוכל לחזור למשוואות הרגילות(טרנספורמציית לורנץ' ⇐ טרנספורמציית גלילי)

נסתכל כעת על שתי תילים טעונים חיובית כך:
​11 - תורת היחסות הפרטית 2026-01-12 10.55.54.excalidraw.svg
אדם רץ במהירות vvv בין שתי הלוחות. אם נהיה הרצים אנו בעצם נראה את המטענים מתקרבים אלינו. ומה זה מטענים נעים? זהו זרם ולכן מנקודת מבטינו יהיו שני תילים עם זרם ולכן, יהיה גם כוח מגנטי בין שני התילים שכן יש בהם זרם.
עכשיו אנו רואים שיש כוח FמגנטיF_{\R{מגנטי}}Fמגנטי​ אשר מפריע לשיווי המשקל של המערכת. אזי כביכול אין שיווי משקל וזה לא הגיוני!\color{red}\R{\text{לא הגיוני!}}לא הגיוני!

הפתרון ניתן על ידי תורת היחסות הפרטית\LARGE\color{#00CF0C}\R{\text{הפתרון ניתן על ידי תורת היחסות הפרטית}}הפתרון ניתן על ידי תורת היחסות הפרטית

אז מה קורה ביחסות? אם אנו זזים נורא נורא מהר, במערכת האדם: התיל נראה קצר יותר(זה נקרא התקצרות האורך ונוכיח זאת בהמשך)
המטען שהיה בתיל הוא אותו האחד, אבל מבחינתינו הוא יותר מרוכז שכן הוא על פחות אורך - אזי, אם נסתכל נראה כי כעת יש יותר מטען פר יחידת אורך ⇐ יש יותר כוח חשמלי פר יחידת אורך ⇐ עדיין מתקיים שיווי משקל.

עקרונות תורת היחסות

משפט (עקרונות תורת היחסות)

  1. מהירות האור בריק קבועה ואינה תלויה במהירות הצופה או במהירות המשדר.
    (הערה: נשים לב כי טרנספורמציית גלילי לא עובדת כאן)
  2. חוקי הפיזיקה זהים בכל המערכות האינרציאליות.
    (מה זה אומר? שימור תנע, F=maF=maF=ma וכל שאר הקשרים בין דברים נשמרים אותם הקשרים בכל מערכת)

כעת נבצע ניסוי מחשבתי קטן ונגלה עוד תכונה של תורת היחסות.
נסתכל על עגלה נעה אשר בתוכה יש משדר וקולט הנמצאים אחד על יד השני כך: (בתוך העגלה יש ריק)
​11 - תורת היחסות הפרטית 2026-01-12 11.12.45.excalidraw.svg
מה נראה במערכת הקרון?

  • בתוך מערכת הקרון נראה כי נוכל למדוד את שני האירועים(היציאה והקליטה) באמצעות אותו השעון.
  • מהרגע שהאור יצא ועד הרגע שהוא נקלט Δt0=2Lc\Delta t_{0}=\frac{2L}{c}Δt0​=c2L​.

מכיוון שהקרון בתנועה, זה בעצם יראה כך:
​11 - תורת היחסות הפרטית 2026-01-12 11.16.18.excalidraw.svg
מה קורה במערכת המעבדה?
נסמן:

  • זמן למעלה - tupt_{up}tup​
  • זמן למטה -tdownt_{down}tdown​

זהו בעצם פיתגורס ונוכל לבצע זאת כך:

tup=(v⋅tup)2+L2ct_{up}=\frac{\sqrt{ (v\cdot t_{up})^2+L^2 }}{c}tup​=c(v⋅tup​)2+L2​​ tdown=tup=(v⋅tup)2+L2ct_{down}=t_{up}=\frac{\sqrt{ (v\cdot t_{up})^2+L^2 }}{c}tdown​=tup​=c(v⋅tup​)2+L2​​

אבל מה זה tupt_{up}tup​ בכלל?

tup⋅c=(v⋅tup)2+L2t_{up}\cdot c=\sqrt{ (v\cdot t_{up})^2+L^2 }tup​⋅c=(v⋅tup​)2+L2​ tup2⋅c2=tup2v2+L2t_{up}^2\cdot c^2=t_{up}^2v^2+L^2tup2​⋅c2=tup2​v2+L2 tup2(c2−v2)=L2t_{up}^2(c^2-v^2)=L^2tup2​(c2−v2)=L2 tup=Lc2−v2=Lc1−v2c2t_{up}=\frac{L}{\sqrt{ c^2-v^2 }}=\frac{L}{c\sqrt{ 1-\frac{v^2}{c^2} }}tup​=c2−v2​L​=c1−c2v2​​L​ Δt=2LcΔt0⋅11−v2c2γ=Δt0⋅γ\Delta t=\underbracket{\frac{2L}{c}}_{\Delta t_{0}}\cdot\frac{1}{\underbracket{ 1-\frac{v^2}{c^2} }_{\gamma}}=\Delta t_{0}\cdot\gammaΔt=Δt0​c2L​​⋅γ1−c2v2​​1​=Δt0​⋅γ

הפרש הזמנים שאנו יכולים למדוד כשאנו בחוץ גדול יותר מהפרש הזמנים שאנו יכולים למדוד מבפנים.
קיבלנו: Δt=Δt0⋅γ\Delta t=\Delta t_{0}\cdot\gammaΔt=Δt0​⋅γ. נראה כעת ההשפעות על γ\gammaγ:

γ=11−v2c2\gamma=\frac{1}{\sqrt{ 1-\frac{v^2}{c^2} }}γ=1−c2v2​​1​

כאשר vvv היא המהירות בין המערכות.
נשים לב שמכיוון שהמכנה שווה או קטן מ-111 נקבל הגבלה על γ\gammaγ והיא ש-γ≥1\gamma\geq1γ≥1 ולכן:

Δt>Δt0\Delta t>\Delta t_{0}Δt>Δt0​
הגדרה 10.1 (מאורע)

מאורע הוא "דבר" בעל מיקום וזמן המסומן (x,y,z,t)(x,y,z,t)(x,y,z,t) כאשר x,y,zx,y,zx,y,z הם המיקום ו-ttt הוא הזמן. (וקטור מ-R4\mathbb{R}^4R4)

בסיפור שלנו:
מאורע 1: פליטת האור.
מאורע 2: קליטת האור.

במערכת הקרון: מאורע הפליטה ומאורע הקליטה התרחשו באותו המקום.

הגדרה 10.2 (זמן עצמי)

להפרש זמנים בין 2 מאורעות שמתרחשים באותו המקום קוראים זמן עצמי ומסמנים τ\uptauτ. (בהמשך הסיכום תאו תראה τ\tauτ)

אצלנו τ=Δt0\tau=\Delta t_{0}τ=Δt0​.

Δt=γτ\Delta t=\gamma \tauΔt=γτ

זהו האפקט הראשון שלמדנו והוא התארכות הזמן. (כאשר Δt\Delta tΔt זה הזמן מחוץ לקרון)
נשים כי הזמן העצמי הוא הקצר ביותר.

טרנספורמציית לורנץ'

עבור אותו מאורע, טרנספורמציית לורנץ' תעזור לנו עם מעברים בין מערכות יחוס שונות.

(x,y,z,t)↔(x′,y′,z′,t′)(x,y,z,t) \leftrightarrow (x',y',z',t')(x,y,z,t)↔(x′,y′,z′,t′)

נזכור שב-v≪cv\ll cv≪c חייבים לחזור לטרנספורמציית גלילי.

הנחות טרנספורמציית לורנץ'

  1. הצירים של שתי המערכות מקבילים.
    x^=x^′,y^=y^′,z^=z^′\hat{x}=\hat{x}', \qquad \hat{y}=\hat{y}', \qquad \hat{z}=\hat{z}'x^=x^′,y^​=y^​′,z^=z^′
  2. מערכת S′S'S′ נעה ביחס למערכת SSS במהירות קבועה v⃗\vec{v}v. (באחד הצירים)
  3. באיפוס שעונים t=t′=0t=t'=0t=t′=0 המערכות מתלכדות.
  4. קיים תיקון לטרנספורמציית גלילי
    x′=σ(x−vt)x'={\color{red} \sigma}(x-vt)x′=σ(x−vt)
    t′=αx+ε⋅tt'={\color{red} \alpha} x+{\color{red} \epsilon} \cdot tt′=αx+ε⋅t
    נבדוק בסוף שעבור v≪cv\ll cv≪c מתקיים ש- {σ→1α→0ε→1\begin{cases}\sigma\to1\\\alpha\to0\\\epsilon\to1\end{cases}⎩⎨⎧​σ→1α→0ε→1​.

נבצע ניסוי מחשבתי מספר שתיים והוא יהיה ניסוי הבזק אור מהראשית:
יש לנו שתי מערכות SSS ו-S′S'S′ וכאשר t=t′=0t=t'=0t=t′=0 הן מתלכדות. יש לנו איזשהו משדר ואנו פולטים אור ב-t=t′=0t=t'=0t=t′=0.
יש הבזק אור אשר מתרחש בראשית של שתי המערכות ב-t=t′=0t=t'=0t=t′=0. אנו יודעים כי האור מתקדם ב-ccc לא משנה באיזו מערכת נסתכל (על פי עקרונות תורת היחסות).
כמה האור עבר זה פשוט פיטגורס.
במערכת SSS:

t=x2+y2+z2c  ⟹  c2t2=x2+y2+z2  ⟹  c2t2−x2−y2−z2=0t=\frac{\sqrt{ x^2+y^2+z^2 }}{c} \implies c^2t^2=x^2+y^2+z^2 \implies c^2t^2-x^2-y^2-z^2=0t=cx2+y2+z2​​⟹c2t2=x2+y2+z2⟹c2t2−x2−y2−z2=0

במערכת S′S'S′:

t′=x′2+y′2+z′2c  ⟹  c2t′2=x′2+y′2+z′2  ⟹  c2t′2−x′2−y′2−z′2=0t'=\frac{\sqrt{ x'^2+y'^2+z'^2 }}{c} \implies c^2t'^2=x'^2+y'^2+z'^2 \implies c^2t'^2-x'^2-y'^2-z'^2=0t′=cx′2+y′2+z′2​​⟹c2t′2=x′2+y′2+z′2⟹c2t′2−x′2−y′2−z′2=0

שניהם שווים לאפס ולכן נוכל להשוותם:

c2t2−x2−y2−z2=c2t′2−x′2+y′2+z′2c^2t^2-x^2-y^2-z^2=c^2t'^2-x'^2+y'^2+z'^2c2t2−x2−y2−z2=c2t′2−x′2+y′2+z′2

המערכת S′S'S′ נעה במהירות v⃗=vx^\vec{v}=v\hat{x}v=vx^ ולכן y=y′y=y'y=y′ ו-z=z′z=z'z=z′ לכל y,zy,zy,z.

c2t2−x2=c2t′2−x′2c^2t^2-x^2=c^2t'^2-x'^2c2t2−x2=c2t′2−x′2

נכניס למשוואה את הצורה של t′,x′t',x't′,x′ על פי הנחות הטרנספורמציה:

x2−c2t2=σ2(x−vt)2⏟x′2−c2(αx+εt)2⏟t′2x^2-c^2t^2=\underbrace{\sigma^2(x-vt)^2}_{x'^2}-c^2\underbrace{(\alpha x+\epsilon t)^2}_{t'^2}x2−c2t2=x′2σ2(x−vt)2​​−c2t′2(αx+εt)2​​

נפתח את המשוואה:

x2−c2t2=σ2(x2+v2t2−2xvt)−c2(α2x2+ε2t2+2αεxt)x^2-c^2t^2=\sigma^2(x^2+v^2t^2-2xvt)-c^2(\alpha^2x^2+\epsilon^2t^2+2\alpha \epsilon xt)x2−c2t2=σ2(x2+v2t2−2xvt)−c2(α2x2+ε2t2+2αεxt)

פותחים סוגרים ומקבצים איברים ואז נקבל:

x2−c2t2=x2(σ2−c2α2)−c2t2(ε2−σ2v2c2)−2xt(σ2v+c2εα)x^2-c^2t^2=x^2(\sigma^2-c^2\alpha^2)-c^2t^2\left( \epsilon^2-\frac{\sigma^2v^2}{c^2} \right)-2xt(\sigma^2v+c^2\epsilon\alpha)x2−c2t2=x2(σ2−c2α2)−c2t2(ε2−c2σ2v2​)−2xt(σ2v+c2εα)

נבצע השוואת מקדמים:

{x2:1=σ2−c2α2c2t2:1=ε2−σ2v2c22xt:0=σ2v+c2εα\begin{cases} x^2: & 1=\sigma^2-c^2\alpha^2 \\ c^2t^2: & 1=\epsilon^2-\frac{\sigma^2v^2}{c^2} \\ 2xt: & 0=\sigma^2v+c^2\epsilon\alpha \end{cases}⎩⎨⎧​x2:c2t2:2xt:​1=σ2−c2α21=ε2−c2σ2v2​0=σ2v+c2εα​

קיבלנו שלוש משוואות ושולה נעלמים (α,σ,ε)(\alpha,\sigma,\epsilon)(α,σ,ε). נקבל כי:

σ=γε=γα=−vc2γ\sigma=\gamma \qquad \epsilon=\gamma \qquad \alpha=-\frac{v}{c^2}\gammaσ=γε=γα=−c2v​γ

נקבל כי:

x′=γ(x−vt)y′=yz′=zt′=γ(t−vc2x)\boxed{\begin{align*} & x'=\gamma(x-vt) \\ & y'=y \\ & z'=z \\ & t'=\gamma\left( t-\frac{v}{c^2}x \right) \end{align*}}​x′=γ(x−vt)y′=yz′=zt′=γ(t−c2v​x)​​

זוהי טרנספורמציית לורנץ'

הטרנספורמציה עצמה

משפט (טרנספורמציית לורנץ')

יהיו SSS ו-S′S'S′ שתי מערכות כך ש:

  1. הצירים של שתי המערכות מקבילים.
  2. מערכת S′S'S′ נעה ביחס למערכת SSS במהירות קבועה v⃗\vec{v}v. (באחד הצירים)
  3. באיפוס שעונים t=t′=0t=t'=0t=t′=0 המערכות מתלכדות.
  4. קיים תיקון לטרנספורמציית גלילי: x′=σ(x−vt)x'={\color{red} \sigma}(x-vt)x′=σ(x−vt) ו-t′=αx+ε⋅tt'={\color{red} \alpha} x+{\color{red} \epsilon} \cdot tt′=αx+ε⋅t כך שכאשר v≪cv\ll cv≪c אזי מתקיים {σ→1α→0ε→1\begin{cases}\sigma\to1\\\alpha\to0\\\epsilon\to1\end{cases}⎩⎨⎧​σ→1α→0ε→1​

אזי מתקיים: (בהנחה שהתנועה היא בציר ה-x^\hat{x}x^)

x′=γ(x−vt)y′=yz′=zt′=γ(t−vc2x)x'=\gamma(x-vt) \qquad y'=y \qquad z'=z \qquad t'=\gamma\left( t-\frac{v}{c^2}x \right)x′=γ(x−vt)y′=yz′=zt′=γ(t−c2v​x)

טרנספורמציית לורנץ' ההפוכה

טרנספורמציית לורנץ' מטפלת במעבר בין מערכת מאיצה S′S'S′ למערכת שאינה מאיצה SSS. נרצה כעת לבצע את הפעולה ההפוכה:

x=γ(x′+vt′)y=y′z=z′t=γ(t′+vc2x′)\boxed{\begin{align*} & x= \gamma(x'+vt') \\ & y=y' \\ & z=z' \\ & t=\gamma\left( t'+\frac{v}{c^2}x' \right) \end{align*}}​x=γ(x′+vt′)y=y′z=z′t=γ(t′+c2v​x′)​​

למה זה הגיוני? כי אם המעכת S′S'S′ נעה לכיוון ימין יחסית למערכת SSS, אז יחסית ל-S′S'S′ המערכת SSS נעה שמאלה.
בעצם, מבחינת מערכת S′S'S′, מערכת SSS נעה במהירות −vx^-v\hat{x}−vx^. אז במשוואות, נכתוב −v-v−v במקום +v+v+v.
בנוסף: γ\gammaγ לא מושפע כי הוא כולל v2v^2v2 ולא v1v^1v1.
נותר רק לבדוק כי תנאי 444 מתקיים. כאשר נקח v≪cv\ll cv≪c נקבל:

lim⁡vc→011−v2c2=1\lim_{ \frac{v}{c} \to 0 } \frac{1}{\sqrt{ 1-\frac{v^2}{c^2} }}=1cv​→0lim​1−c2v2​​1​=1 lim⁡vc→0vc211−(vc)2=lim⁡vc→01cvc1−(vc)2=0\lim_{ \frac{v}{c} \to 0 } \frac{v}{c^2} \frac{1}{\sqrt{ 1-\left( \frac{v}{c} \right)^2 }}=\lim_{ \frac{v}{c} \to 0 } \frac{1}{c} \frac{\frac{v}{c}}{\sqrt{ 1-\left( \frac{v}{c} \right)^2 }}=0cv​→0lim​c2v​1−(cv​)2​1​=cv​→0lim​c1​1−(cv​)2​cv​​=0

הערות נוספות

נכיר סימן נוסף: β=vc\beta=\frac{v}{c}β=cv​.
ל-γ\gammaγ יש שורש במכנה. מה שבתוך השורש נדרש להיות חיובי ולכן:

1−(vc)2>0  ⟹  v2<c2  ⟹  |v|<|c|1-\left( \frac{v}{c} \right)^2>0 \implies v^2<c^2 \implies \fbox{|v|<|c|}1−(cv​)2>0⟹v2<c2⟹|v|<|c|​

כלומר: 0≤β≤10\leq\beta\leq 10≤β≤1 ו-γ≥1\gamma\geq1γ≥1.
כעת, נראה את טרנספורמציית לורנץ' שוב רק עם β\betaβ כדי שלא נהיה מבולבלים.

משפט (שכתוב טרנספורמציית לורנץ')

יהיו SSS ו-S′S'S′ שתי מערכות כך ש:

  1. הצירים של שתי המערכות מקבילים.
  2. מערכת S′S'S′ נעה ביחס למערכת SSS במהירות קבועה v⃗\vec{v}v. (באחד הצירים)
  3. באיפוס שעונים t=t′=0t=t'=0t=t′=0 המערכות מתלכדות.
  4. קיים תיקון לטרנספורמציית גלילי: x′=σ(x−vt)x'={\color{red} \sigma}(x-vt)x′=σ(x−vt) ו-t′=αx+ε⋅tt'={\color{red} \alpha} x+{\color{red} \epsilon} \cdot tt′=αx+ε⋅t כך שכאשר v≪cv\ll cv≪c אזי מתקיים {σ→1α→0ε→1\begin{cases}\sigma\to1\\\alpha\to0\\\epsilon\to1\end{cases}⎩⎨⎧​σ→1α→0ε→1​

אזי מתקיים: (בהנחה שהתנועה היא בציר ה-x^\hat{x}x^)

x′=γ(x−βct)y′=yz′=zt′=γ(t−βcx)x'=\gamma(x-\beta ct) \qquad y'=y \qquad z'=z \qquad t'=\gamma\left( t-\frac{\beta}{c} x \right)x′=γ(x−βct)y′=yz′=zt′=γ(t−cβ​x)
משפט

מהירות של גוף מסויים במערכת יחוס מסויימת לא תעבור את ccc.

משפט

מהירות יחסית בין גופים באותה המערכת יכולה להגיע עד 2c2c2c.

התקצרות האורך

תרגיל

נקח מערכת SSS שבה יש מקל ומערת נוספת, S′S'S′ אשר זזה במהירות vvv.
​11 - תורת היחסות הפרטית 2026-01-15 10.38.38.excalidraw.svg
האורך L0=x2−x1L_{0}=x_{2}-x_{1}L0​=x2​−x1​ במערכת המנוחה של המקל נקרא אורך עצמי.
מהו אורך המקל כפי שנראה במערכת S′S'S′?

נצטרך למדוד את שתי הקצוות באותו הזמן. (כי אורך = מדידת שני הקצוות בו זמנית)

x2=γ(x2′+vt2′)x_{2}=\gamma(x_{2}'+vt_{2}')x2​=γ(x2′​+vt2′​) x1=γ(x1′+vt1′)x_{1}=\gamma(x_{1}'+vt_{1}')x1​=γ(x1′​+vt1′​) L0=x2−x1=γ(x2′+vt2′)−γ(x1′+vt1′)=γ(x2′−x1′)+γv(t2′−t1)L_{0}=x_{2}-x_{1}=\gamma(x_{2}'+vt_{2}')-\gamma(x_{1}'+vt_{1}')=\gamma(x_{2}'-x_{1}')+\gamma v(t_{2}'-t_{1} )L0​=x2​−x1​=γ(x2′​+vt2′​)−γ(x1′​+vt1′​)=γ(x2′​−x1′​)+γv(t2′​−t1​)

מכיוון שאנו מודדים את האורך באותו הזמן, t1′=t2′t_{1}'=t_{2}'t1′​=t2′​ ולכן:

L0=γ(x2′−x1′)=γLL_{0}=\gamma(x_{2}'-x_{1}')=\gamma LL0​=γ(x2′​−x1′​)=γL

ונקבל כי:

L=L0γL=\frac{L_{0}}{\gamma }L=γL0​​

כלומר, במערכת הנעה האורך הוא קטן יותר מהאורך העצמי. כלומר, האורך העצמי הוא הארוך ביותר.

תרגיל

מיואון μ\muμ הוא חלקיק לא יציב אשר מתפרק לאחר זמן קצר לחלקיקים אחרים. (הערה: ככל שחלקיק יותר כבד, ככה הוא מתפרק מהר יותר)
משך זמן החיים הממוצע של מיואון הוא τ=2.3⋅10−6sec⁡\tau=2.3\cdot10^{-6}\secτ=2.3⋅10−6sec. (למה קראנו לזמן τ\tauτ? מכיוון שזה זמן עצמי במערכת המיואון)
נתון v=0.9cv=0.9cv=0.9c.

מה המרחק DDD שעבר החלקיק יחסית למערכת כדוה"א? ומה הזמן TTT שנמדד בכדוה"א מהרגע שהמיואון נוצר ועד הרגע שהוא מתפרק?

בואו נבנה טבלת מאורעות - שנשתמש בה הרבה בתרגול ובמבחן. נגדיר קודם כל את המערכות שלנו:

S=כדוה"אS=\R{\text{כדוה"א}}S=כדוה"א S′=μ  (המיואון)S'=\mu\; (\R{\text{המיואון}})S′=μ(המיואון)

נבנה את הטבלה:

S′Sמאורעx1′=?t1′=?x1=?t1=?מיואון נוצרx2′=?x2′=?x2=?t2=?  מיואון מתפרק  \begin{array}{c|c} S' & S & \R{\text{מאורע}} \\ \hline x_{1}'=? \qquad t_{1}'=? & x_{1}=? \qquad t_{1}=? & \R{\text{מיואון נוצר}} \\ \hline x_{2}'=? \qquad x_{2}'=? & x_{2}=? \qquad t_{2}=? & \;\R{\text{מיואון מתפרק}}\; \\ \hline \end{array}S′x1′​=?t1′​=?x2′​=?x2′​=?​Sx1​=?t1​=?x2​=?t2​=?​מאורעמיואון נוצרמיואון מתפרק​​
הערה (איפוס שעונים)

אם במערכת SSS הגוף הוא (0,0)(0,0)(0,0) אזי גם ב-S′S'S′ נקבל (0,0)(0,0)(0,0).
שימו שאם המיקום שונה, אזי הזמן גם יכול להיות שונה ונדרש להשתמש בלונרץ'.

נסמן את מיקום התחלת החלקיק ב-x=0x=0x=0 ובזמן t=0t=0t=0.

S′Sמאורעx1′=0t1′=0x1=0t1=0מיואון נוצרx2′=0t2′=τx2=?t2=?  מיואון מתפרק  \begin{array}{c|c} S' & S & \R{\text{מאורע}} \\ \hline x_{1}'=0 \qquad t_{1}'=0 & x_{1}=0 \qquad t_{1}=0 & \R{\text{מיואון נוצר}} \\ \hline x_{2}'=0 \qquad t_{2}'=\tau & x_{2}=? \qquad t_{2}=? & \;\R{\text{מיואון מתפרק}}\; \\ \hline \end{array}S′x1′​=0t1′​=0x2′​=0t2′​=τ​Sx1​=0t1​=0x2​=?t2​=?​מאורעמיואון נוצרמיואון מתפרק​​

ברגע שיש לנו לפחות חצי מהטבלה, נוכל בעזרת לורנץ' למלא את שאר הטבלה.
מה שנדרש למצוא: D=x2−x1T=t2−t1D=x_{2}-x_{1} \qquad T=t_{2}-t_{1}D=x2​−x1​T=t2​−t1​.
נחשב קודם כל את γ\gammaγ:

γ=11−0.92=2.29\gamma=\frac{1}{1-0.9^2}=2.29γ=1−0.921​=2.29 t2=γ(t2′+Lc2x2′)−γτ  ⟹  T=γτt_{2}=\gamma\left( t_{2}'+\frac{L}{c^2} x_{2}' \right)-\gamma \tau \implies T=\gamma \taut2​=γ(t2′​+c2L​x2′​)−γτ⟹T=γτ

אפשר היה לחשב את TTT תוך שימוש בהתארכות הזמן.

T=γτ=5.28⋅10−6sec⁡T=\gamma \tau=5.28 \cdot 10^{-6}\secT=γτ=5.28⋅10−6sec

כעת נסתכל על המיקום:

x2=γ(x2′+vt2′)=γvτ  ⟹  D=γvτ=2.29⋅0.9c⋅2.3⋅10−6=1.42⋅103mx_{2}=\gamma(x_{2}'+vt_{2}')=\gamma v\tau \implies D=\gamma v\tau=2.29 \cdot 0.9c \cdot 2.3\cdot 10^{-6}=1.42\cdot 10^3 mx2​=γ(x2′​+vt2′​)=γvτ⟹D=γvτ=2.29⋅0.9c⋅2.3⋅10−6=1.42⋅103m

יכולנו לחשב גם את DDD ללא טבלת מאוראות. למה? המיואון זז במהירות קבועה ואנו יודעים למשך כמה זמן הוא עושה את זה ואז: D=vTD=vTD=vT.

הערה

התקצרות האורך מתרחשת רק בציר בו יש את התנועה ולא בשאר.

אינווריאנט מרחב-זמן

נביט בביטוי (ct′)2−x′2−y′2−z′2(ct')^2-x'^2-y'^2-z'^2(ct′)2−x′2−y′2−z′2 ובעזרת לורנץ' נקבל:

=(cγ(t−vc2x))2−(γ(x−vt))2−y2−z2=(c2γ2(t2+v2c4x2−2tvc2x))−(γ2(x2+v2t2−2xvt))=\left( c\gamma\left( t-\frac{v}{c^2}x \right) \right)^2-(\gamma(x-vt))^2-y^2-z^2=\left( c^2\gamma^2\left( t^2+\frac{v^2}{c^4}x^2 -2t \frac{v}{c^2}x\right) \right)-(\gamma^2(x^2+v^2t^2-2xvt))=(cγ(t−c2v​x))2−(γ(x−vt))2−y2−z2=(c2γ2(t2+c4v2​x2−2tc2v​x))−(γ2(x2+v2t2−2xvt)) −y2−z2=γ2[c2t2(1−v2c2)1γ2−x2(1−v2c2)]−y2−z2=c2t2−x2−y2−z2-y^2-z^2=\gamma^2\left[ c^2t^2\underbracket{\left( 1-\frac{v^2}{c^2} \right)}_{\frac{1}{\gamma^2}}-x^2\left( 1-\frac{v^2}{c^2} \right) \right]-y^2-z^2=c^2t^2-x^2-y^2-z^2−y2−z2=γ2​c2t2γ21​(1−c2v2​)​−x2(1−c2v2​)​−y2−z2=c2t2−x2−y2−z2

קיבלנו אינווריאנט מרחב-זמן!

(ct′)2−x′2−y′2−z′2=(ct)2−x2−y2−z2(ct')^2-x'^2-y'^2-z'^2=(ct)^2-x^2-y^2-z^2(ct′)2−x′2−y′2−z′2=(ct)2−x2−y2−z2

אפשר גם לכתוב:

(cΔt′)2−(Δx′)2−(Δy′)2−(Δz′)2=(cΔt)2−(Δx)2−(Δy)2−(Δz)2(c\Delta t')^2-(\Delta x')^2-(\Delta y')^2-(\Delta z')^2=(c\Delta t)^2-(\Delta x)^2-(\Delta y)^2-(\Delta z)^2(cΔt′)2−(Δx′)2−(Δy′)2−(Δz′)2=(cΔt)2−(Δx)2−(Δy)2−(Δz)2

סיפורים

האם יכול להיות כי מאורע 111 קרה לפני מאורע 222 במערכת SSS, אבל במערכת S′S'S′ מאורע 2 קרה לפני מאורע 1? זה תלוי!
נניח והייתה חתולה בהריון אשר הייתה במקום אחד והמליטה ואז ישנה ליד הגורים שלה במקום אחר. האם יכול להיות שחייזר שעף בחלל רואה אותה עם הגורים שלה לפני שהיא המליטה אותם? לא. למה? אם יש קשר סיבתי בין מאורעות, באף מערכת לא יהיה היפוך מאורעות.

בואו נחשוב על תת הקבוצה הזאת של קשר סיבתי. נניח מדען מחכה לתוצאה של ניסוי של מדען אחר כדי לעשות ניסוי, אז איך אנחנו עושים את זה? המדען הראשון מקבל תוצאה ומתקשר ומעביר את המידע הדרוש למדען השני ואז המדען השני מכניס את המידע הזה ומתחיל את הניסוי. המידע עובר באיזושהי מהירות והמהירות המקסימלית שהמידע הזה יכל לעבור בה היא מהירות האור. נניח ומהירות המידע היא:

Vמידע=(Δx)2+(Δy)2+(Δz)2ΔtV_{\R{מידע}}=\frac{\sqrt{ (\Delta x)^2+(\Delta y)^2+(\Delta z)^2 }}{\Delta t}Vמידע​=Δt(Δx)2+(Δy)2+(Δz)2​​

בשביל שיהיה סיכוי לקשר סיבתי נדרוש כי Vמידע≤cV_{\R{\text{מידע}}}\leq cVמידע​≤c.

(Δx)2+(Δy)2+(Δz)2Δt<c\frac{\sqrt{ (\Delta x)^2+(\Delta y)^2+(\Delta z)^2 }}{\Delta t}<cΔt(Δx)2+(Δy)2+(Δz)2​​<c ⇓\Downarrow⇓ (Δx)2+(Δy)2+(Δz)2<(cΔt)2(\Delta x)^2+(\Delta y)^2+(\Delta z)^2<(c\Delta t)^2(Δx)2+(Δy)2+(Δz)2<(cΔt)2

נעביר אגף ונקבל כי (cΔt)2−(Δx)2−(Δy)2−(Δz)2>0(c\Delta t)^2-(\Delta x)^2-(\Delta y)^2-(\Delta z)^2>0(cΔt)2−(Δx)2−(Δy)2−(Δz)2>0. אם יש קשר סיבתי, אזי זה מתקיים בכל מערכות הייחוס.
אם מתקיים כי (Δx)2+(Δy)2+(Δz)2Δt>c\frac{\sqrt{ (\Delta x)^2+(\Delta y)^2+(\Delta z)^2 }}{\Delta t}>cΔt(Δx)2+(Δy)2+(Δz)2​​>c אז המידע שהיה אמור לעבור ביניהם עבר מהר יותר ממהירות האור ולכן, אין קשר סיבתי וגם (cΔt)2−(Δx)2−(Δy)2−(Δz)2<0(c\Delta t)^2-(\Delta x)^2-(\Delta y)^2-(\Delta z)^2<0(cΔt)2−(Δx)2−(Δy)2−(Δz)2<0 ואז כן יש סיכוי שיש היפוך מאורעות, שכן אחד לא חיכה לשני כדי להתחיל.

אם יש שני מאורעות אשר קרו בזמן מסויים ובמקום מסויים ויש ביניהם קשר סיבתי, אז אנו יודעים שלא יהיה היפוך מאורעות, אבל... אם נניח כאשר החתולה המליטה ועבר לידה זבוב, ואז כאשר מדדנו שוב את הזמן, כאשר היא שיחקה עם הגורים שלה, ולידה עבר יטוש שאינו קשור לזבוב, אזי גם שמה לא יהיה היפוך מאורעות אפילו שלא היה קשר סיבתי. כלומר, אם יש קשר סיבתי   ⟸  \impliedby⟸ לא יהיה היפוך מאורעות, אם אין קשר סיבתי   ⟸  \impliedby⟸ לרוב לא יהיה היפוך מאורעות, אבל יש איזור אפור קטן שבו גם לא יהיה היפוך מאורעות למרות שהם לא קשורים אחד לשני.

אפקט דופלר היחסותי

אם יש לנו מקלט ומשדר יכולים להיות ביניהם שני מצבים: או שהם מתקרבים, או שהם מתרחקים. תחילה נסתכל על המצב בו הם מתרחקים.

התרחקות

נצמיד כעת מערכת אחת למשדר ואחת למקלט.
​11 - תורת היחסות הפרטית 2026-01-19 10.34.00.excalidraw.svg
המשדר משדר פולסים של אור כל τ\tauτ שניות. (זה זמן עצמי כי הוא פולט פולסים במקום שבו הוא נמצא)
נחשב כעת את ΔT\Delta TΔT בין שני פולסים עוקבים במקלט. את זאת נעשה באמצעות טבלת מאורעות:

מקלט=S′משדר=Sמאורעx1′=0t1′=0x1=0t1=0פליטת פולס ראשוןx2′=?t2′=?x2=0t2=τפליטת הפולס השני\begin{array}{c|c} \R{מקלט}=S' & \R{משדר}=S & \R{מאורע} \\ \hline x_{1}'=0 \quad t_{1}'=0 & x_{1}=0 \quad t_{1}=0 & \R{\text{פליטת פולס ראשון}} \\ \hline x_{2}'=? \quad t_{2}'=? & x_{2}=0 \quad t_{2}=\tau & \R{\text{פליטת הפולס השני}} \\ \hline \end{array}מקלט=S′x1′​=0t1′​=0x2′​=?t2′​=?​משדר=Sx1​=0t1​=0x2​=0t2​=τ​מאורעפליטת פולס ראשוןפליטת הפולס השני​​

איפה ומתי נפלט הפולס השני, לפי מערכת S′S'S′? (יכולנו אגב לעשות את זה עם שני פולסים אחרים כמו τ\tauτ ו-2τ2\tau2τ)

t2′=γτ−γ⋅0=γτt_{2}'=\gamma \tau-\gamma\cdot 0=\gamma \taut2′​=γτ−γ⋅0=γτ

זאת לפי התארכות הזמן ולורנץ'.
נמשיך כעת ונמצא את x2′x_{2}'x2′​. לפי לורנץ' נקבל:

x2′=γ(x2−vt2)=γ(0−Vτ)=−γVτx_{2}'=\gamma(x_{2}-vt_{2})=\gamma(0-V\tau)=-\gamma V\taux2′​=γ(x2​−vt2​)=γ(0−Vτ)=−γVτ

מתי המקלט עושה קליק? כאשר מגיע אליו הפולס. ב-000 זה קורה באותו הזמן שכן הם שניהם בראשית. אך כעת, המקלט לא באותו המקום של המשדר ולכן יקח לו עוד קצת זמן עד שהאור יגיע למקלט ורק אז הוא יעשה קליק.
לכן, נצטרך להוסיף את הזמן שלוקח לאור להגיע מהנקודה שבה הוא נפלט אל המקלט.
נסתכל כעת ממערכת המקלט(עד עכשיו הסתכלנו ממערכת המשדר) ונראה כמה זמן יקח לפולס להגיע למקלט.
נסמן את הזמן של הקליק הראשון ב-T1′T_{1}'T1′​:

T1′=t1′+T1arrival=0T_{1}'=t_{1}'+\underset{arrival}{T_{1}}=0T1′​=t1′​+arrivalT1​​=0 T2′=t2′+T2arrival=γτ+γVτcT_{2}'=t_{2}'+\underset{arrival}{T_{2}}=\gamma \tau+\frac{\gamma V\tau}{c}T2′​=t2′​+arrivalT2​​=γτ+cγVτ​

כאשר γVτc\frac{\gamma V\tau}{c}cγVτ​ הוא הזמן שלוקח לפולס להגיע למקלט. (אנו מתייחסים פה כאילו המערכת S′S'S′ היא בראשית הצירים. אנו יכולים לעשות זאת כי אם נהיה בתוך המערכת הזו, מבחינתינו כל שאר העולם יזוז בזמן שאנחנו נשאר במקום)

ΔT=T2′−T1′=γτ+γVτc=γτ(1+Vc)−τ(1+Vc)1−v2c2=1+Vc(1+Vc)(1−Vc)τ=τ1+Vc1−Vc\Delta T=T_{2}'-T_{1}'=\gamma \tau+\frac{\gamma V\tau}{c}=\gamma \tau\left( 1+\frac{V}{c} \right)-\frac{\tau\left( 1+\frac{V}{c} \right)}{\sqrt{ 1-\frac{v^2}{c^2} }}=\frac{1+\frac{V}{c}}{\sqrt{ \left( 1+\frac{V}{c} \right)\left( 1-\frac{V}{c} \right) }}\tau=\tau\sqrt{ \frac{1+\frac{V}{c}}{1-\frac{V}{c}} }ΔT=T2′​−T1′​=γτ+cγVτ​=γτ(1+cV​)−1−c2v2​​τ(1+cV​)​=(1+cV​)(1−cV​)​1+cV​​τ=τ1−cV​1+cV​​​

קיבלנו כי:

ΔTמקלט=τ1+Vc1−Vc\underset{\R{מקלט}}{\Delta T}=\tau \sqrt{ \frac{1+\frac{V}{c}}{1-\frac{V}{c}} }מקלטΔT​=τ1−cV​1+cV​​​

מכיוון שיש לנו מונה הגדול מ-111 ומכנה הקטן מ-111 נקבל כי ΔTמקלט>τ\underset{\R{מקלט}}{\Delta T}>\tauמקלטΔT​>τ.
נזכר כי תדירות היא f=1Tf=\frac{1}{T}f=T1​. אזי, אם משדרים פולסים בתדירות f0=1Tf_{0}=\frac{1}{T}f0​=T1​ מקבלים:

fמקלט=f01−Vc1+Vc\underset{\R{מקלט}}{f}=f_{0}\sqrt{ \frac{1-\frac{V}{c}}{1+\frac{V}{c}} }מקלטf​=f0​1+cV​1−cV​​​

ואז fמקלט<f0\underset{\R{מקלט}}{f}<f_{0}מקלטf​<f0​.
מכיוון שזהו אור, נוכל להתייחס אליו כגל, ואז אוך הגל שלו יהיה:

λ0=c⋅τ\lambda_{0}=c\cdot \tauλ0​=c⋅τ λמקלט=λ01+Vc1−Vc\underset{\R{מקלט}}{\lambda}=\lambda_{0}\sqrt{ \frac{1+\frac{V}{c}}{1-\frac{V}{c}} }מקלטλ​=λ0​1−cV​1+cV​​​

התקרבות

לא נעשה את הפיתוח כולו. כל מה שמשתנה הוא הסימן של VVV ולכן:

ΔTמקלט=τ1−Vc1+Vc\underset{\R{מקלט}}{\Delta T}=\tau \sqrt{ \frac{1-\frac{V}{c}}{1+\frac{V}{c}} }מקלטΔT​=τ1+cV​1−cV​​​

טרנספורמציית לורנץ' למהירויות

מה שנרצה לראות פה זה איך לעבור בין u⃗\vec{u}u ל-u⃗′\vec{u}'u′. תחילה, נזכר בלורנץ':

x′=γ(x−vt)y′=yz′=zt′=γ(t−vc2x)\boxed{\begin{align*} & x'=\gamma(x-vt) \\ & y'=y \\ & z'=z \\ & t'=\gamma\left( t-\frac{v}{c^2}x \right) \end{align*}}​x′=γ(x−vt)y′=yz′=zt′=γ(t−c2v​x)​​

נתחיל בלחשב נגזרות:

dx′dt=γ(dxdt−v)=γ(ux−v)\frac{dx'}{dt}=\gamma\left( \frac{dx}{dt}-v \right)=\gamma(u_{x}-v)dtdx′​=γ(dtdx​−v)=γ(ux​−v) dy′dt=dydt=uy\frac{dy'}{dt}=\frac{dy}{dt}=u_{y}dtdy′​=dtdy​=uy​ dz′dt=dzdt=uz\frac{dz'}{dt}=\frac{dz}{dt}=u_{z}dtdz′​=dtdz​=uz​ dt′dt=ddt(γ(t−vc2x))=γ(1−vc2dxdt)=γ(1−vc2ux)\frac{dt'}{dt}=\frac{d}{dt}\left( \gamma\left( t-\frac{v}{c^2}x \right) \right)=\gamma\left( 1-\frac{v}{c^2} \frac{dx}{dt} \right)=\gamma\left( 1-\frac{v}{c^2}u_{x} \right)dtdt′​=dtd​(γ(t−c2v​x))=γ(1−c2v​dtdx​)=γ(1−c2v​ux​)

נחשב כעת את u⃗′\vec{u}'u′:

ux′=dx′dt′=(dx′dt)(dtdt′)=dx′dt(dt′dt)−1=γ(ux−v)1γ(1−vc2ux)=ux−v1−vc2uxu_{x}'=\frac{dx'}{dt'}=\left( \frac{dx'}{dt} \right)\left( \frac{dt}{dt'} \right)=\frac{dx'}{dt} \left( \frac{dt'}{dt} \right)^{-1}=\cancel{\gamma}(u_{x}-v) \frac{1}{\cancel{\gamma}\left( 1-\frac{v}{c^2}u_{x} \right)}=\boxed{\frac{u_{x}-v}{1-\frac{v}{c^2}u_{x}}}ux′​=dt′dx′​=(dtdx′​)(dt′dt​)=dtdx′​(dtdt′​)−1=γ(ux​−v)γ(1−c2v​ux​)1​=1−c2v​ux​ux​−v​​ uy′=dy′dt′=(dy′dt)(dt′dt)−1=uyγ(1−vc2ux)u_{y}'=\frac{dy'}{dt'}=\left( \frac{dy'}{dt} \right)\left( \frac{dt'}{dt} \right)^{-1}=\boxed{\frac{u_{y}}{\gamma\left( 1-\frac{v}{c^2}u_{x} \right)}}uy′​=dt′dy′​=(dtdy′​)(dtdt′​)−1=γ(1−c2v​ux​)uy​​​

באופן דומה נקבל כי:

uz′=uzγ(1−vc2ux)u_{z}'=\boxed{\frac{u_{z}}{\gamma\left( 1-\frac{v}{c^2}u_{x} \right)}}uz′​=γ(1−c2v​ux​)uz​​​
משפט (טרנספורמציית מהירויות יחסותית)

יהיו SSS ו-S′S'S′ שתי מערכות המקיימות את כל תנאי טרנספורמציית לורנץ'. אזי:

ux′=ux−V1−Vc2uxuy′=uyγ(1−Vc2ux)uz′=uzγ(1−Vc2ux)u_{x}'=\frac{u_{x}-V}{1-\frac{V}{c^2}u_{x}} \qquad u_{y}'=\frac{u_{y}}{\gamma\left( 1-\frac{V}{c^2}u_{x} \right)} \qquad u_{z}'=\frac{u_{z}}{\gamma\left( 1-\frac{V}{c^2}u_{x} \right)}ux′​=1−c2V​ux​ux​−V​uy′​=γ(1−c2V​ux​)uy​​uz′​=γ(1−c2V​ux​)uz​​

נשים כי בשונה מטרנספורמציית לורנץ' הרגילה, שבה מתקיים y=y′,z=z′y=y',z=z'y=y′,z=z′, כאן יש uy′≠uyu_{y}'\neq u_{y}uy′​=uy​ ו-uz′≠uzu_{z}'\neq u_{z}uz′​=uz​.
זה נובע מכך שאומנם yyy ו-zzz לא עוברים טרנספורמציה, אבל הזמן כן עובר. ולכן, מפאת הגדרת המהירות: uy′=dy′dt′u_{y}'=\frac{dy'}{dt'}uy′​=dt′dy′​ אז נקבל שכן יש שינוי.

הטרנספורמציה ההפוכה

פשוט נוכל להפוך ולקבל:

משפט (טרנספורמציית מהירויות יחסותית ההפוכה)

יהיו SSS ו-S′S'S′ שתי מערכות המקיימות את כל תנאי טרנספורמציית לורנץ'. אזי:

ux=ux′+v1+vc2ux′uy=uy′γ(1+vc2ux′)uz=uz′γ(1+vc2ux′)u_{x}=\frac{u_{x}'+v}{1+\frac{v}{c^2}u'_{x}} \qquad u_{y}=\frac{u_{y}'}{\gamma\left( 1+\frac{v}{c^2}u_{x}' \right)} \qquad u_{z}=\frac{u_{z}'}{\gamma\left( 1+\frac{v}{c^2}u_{x}' \right)}ux​=1+c2v​ux′​ux′​+v​uy​=γ(1+c2v​ux′​)uy′​​uz​=γ(1+c2v​ux′​)uz′​​

נשים לב כי רק הסימן של vvv משתנה.

תרגיל

בחללית שנעה במהירות V⃗=0.5cx^\vec{V}=0.5c\hat{x}V=0.5cx^ יחסית לכדוה"א.
חלקיק נע חלקיק במהירות u⃗′=0.6cx^+0.2cy^\vec{u}'=0.6c\hat{x}+0.2c\hat{y}u′=0.6cx^+0.2cy^​ יחסית לחללית.
מהי מהירות החלקיק כפי שמודד צופה בכדוה"א?

בשאלות מסוג זה יש לנו 3 תפקידים "לחלק" והם: מערכת SSS, מערכת S′S'S′ והגוף.
בשאלה זו נחליט כי SSS היא כדוה"א, S′S'S′ היא החללית והגוף הוא החלקיק.
תחילה נחשב את γ\gammaγ:

γ=11−0.52=23\gamma=\frac{1}{\sqrt{ 1-0.5^2 }}=\frac{2}{\sqrt{ 3 }}γ=1−0.52​1​=3​2​ ux=ux′+v1+Vc2ux′=0.6c+0.5c1+0.6⋅0.5=0.846cu_{x}=\frac{u_{x}'+v}{1+\frac{V}{c^2}u_{x}'}=\frac{0.6c+0.5c}{1+0.6\cdot 0.5}=0.846cux​=1+c2V​ux′​ux′​+v​=1+0.6⋅0.50.6c+0.5c​=0.846c uy=uy′γ(1+Vc2ux)=0.2c23(1+0.5⋅0.6)=0.133cu_{y}=\frac{u_{y}'}{\gamma\left( 1+\frac{V}{c^2}u_{x} \right)}=\frac{0.2c}{\frac{2}{\sqrt{ 3 }}(1+0.5\cdot 0.6)}=0.133cuy​=γ(1+c2V​ux​)uy′​​=3​2​(1+0.5⋅0.6)0.2c​=0.133c uz=uz′γ(1+Vc2ux)=0…=0u_{z}=\frac{u_{z}'}{\gamma\left( 1+\frac{V}{c^2}u_{x} \right)}=\frac{0}{\dots}=0uz​=γ(1+c2V​ux​)uz′​​=…0​=0

קיבלנו:

u⃗=0.846cx^+0.133cy^\vec{u}=0.846c\hat{x}+0.133c\hat{y}u=0.846cx^+0.133cy^​

איזו בדיקת שפיות נוכל לעשות כעת?

  • נוכל לבדוק שזה לא עובר את מהירות האור - ccc.
    (0.846c)2+(0.133)c2=(0.8462+0.1332)c2=0.856c<cכנדרש! \sqrt{ (0.846c)^2+(0.133)c^2 }=\sqrt{ (0.846^2+0.133^2)c^2 }=0.856c < c \R{\text{כנדרש! }}(0.846c)2+(0.133)c2​=(0.8462+0.1332)c2​=0.856c<cכנדרש! 

ניתן לשים כי יש מערכות בהן גוף זז רק בציר ה-x^\hat{x}x^. אזי, אנו יודעים כי במערכת אחרת(כך ששתיהן מקיימות את תנאי לורנץ') נקבל כי יש מהירות אך ורק בציר ה-x^\hat{x}x^.

דינמיקה יחסותית

דינמיקה יחסותית בעצם מדברת על ענייני תנע ואנרגייה. דיברנו עליהם הרבה בעולם הלא יחסותי וכעת נוכל לפעיל אותם גם בעולם היחסותי.
נתחיל בלהבדיל בין:

  • גודל נשמר - גודל שערכו נשמר במערכת סגורה. (כגון: מסה, תנע, אנרגייה)
  • גודל אינווריאנטי - גודל שלא משתנה בין מערכות. (כגון: מסה, אינווריאנט מרחב-זמן)

כעת, נסתכל על מצב בו יש לנו גוף בעל מסה ומהירות. יש לו P⃗=mv⃗\vec{P}=m\vec{v}P=mv.
במערכות אינרצאליות: שימור תנע במערכת אחת ⇐ שימור תנע במערכות אחרות.
בדינמיקה יחסותית, נראה כי ההגדרה P⃗=mv⃗\vec{P}=m\vec{v}P=mv לא מתאימה לנו שכן אפילו אם תנע נשמר במערכת אחת הוא יכול לא להישמר בשנייה.
לאור זאת, כפי שעדכנו את טרנספורמציית גלילי לטרנספורמציית לורנץ', ככה נדרש לעדכן את הגדרת התנע שלנו לגדרה יחסותית

תנע יחסותי

הגדרה 10.3 (תנע)

יהי גוף בעל מסה mmm ומהירות u⃗\vec{u}u. אזי:

P⃗=γmmu⃗\vec{P}=\gamma_{m}m\vec{u}P=γm​mu

כאשר

γm=11−u2c2\gamma_{m}=\frac{1}{\sqrt{ 1-\frac{u^2}{c^2} }}γm​=1−c2u2​​1​

אנחנו מסתכלים על גוף במערכת SSS. ה-γm\gamma_{m}γm​ כוללת את המהירות של הגוף עצמו במערכת הנתונה (וזאת בניגוד ל-γ\gammaγ מטרנספורמציית לורנץ' שמתייחסת למהירות התנועה של מערכת אינרציאלית S′S'S′)
איך נוכל להבדיל בין ה-γ\gammaγ של טרנספורמציית לורנץ' ל-γ\gammaγ של התנע? לפי ההקשר בלבד. פה סימנו עם γm\gamma_{m}γm​ אך בדפים הרשמיים נכתב רק γ\gammaγ.
מומלץ לסמן איכשהו שזוהי ה-γ\gammaγ של התנע כדי לא להתבלבל ולהציב אותה בטעות בטרנספורמציית לורנץ'.

נראה גם, כי אם נקח u≪cu\ll cu≪c נקבל כי:

P⃗m=mu⃗1−u2c2⟶mu⃗\vec{P}_{m}= \frac{m\vec{u}}{\sqrt{ 1-\frac{u^2}{c^2} }} \longrightarrow m\vec{u}Pm​=1−c2u2​​mu​⟶mu

מה שמתאים לנו לנוסחת התנע הלא יחסותית.
ישנה עוד תצורת כתיבה לתנע אשר משתמשת רק ב-γ\gammaγ ולא ב-vvv מפורש. נראה פיתוח שלה כעת:

γ=11−v2c2\gamma=\frac{1}{\sqrt{ 1-\frac{v^2}{c^2} }}γ=1−c2v2​​1​ 1=γ1−v2c21=\gamma \sqrt{ 1-\frac{v^2}{c^2} }1=γ1−c2v2​​ 1γ=1−v2c2  ⟹  1γ2=1−v2c2\frac{1}{\gamma}=\sqrt{ 1-\frac{v^2}{c^2} } \implies \frac{1}{\gamma^2}=1-\frac{v^2}{c^2}γ1​=1−c2v2​​⟹γ21​=1−c2v2​ v2c2=1−1γ2  ⟹  v=c1−1γ2=cγ2−1γ\frac{v^2}{c^2}=1-\frac{1}{\gamma^2}\implies v=c\sqrt{ 1-\frac{1}{\gamma^2} }=\frac{c\sqrt{ \gamma^2-1 }}{\gamma}c2v2​=1−γ21​⟹v=c1−γ21​​=γcγ2−1​​

קיבלנו כי v=cγγ2−1v=\frac{c}{\gamma}\sqrt{ \gamma^2-1 }v=γc​γ2−1​ ואז, מהגדרת התנע נקבל כי:

P⃗=mv⃗⋅γ=mγ⋅cγγ2−1⋅v^=mcγ2−1⋅v^\vec{P}=m\vec{v}\cdot \gamma=m\gamma \cdot \frac{c}{\gamma}\sqrt{ \gamma^2-1 }\cdot\hat{v}=\boxed{mc\sqrt{ \gamma^2-1 }\cdot \hat{v}}P=mv⋅γ=mγ⋅γc​γ2−1​⋅v^=mcγ2−1​⋅v^​

אנרגיה

קינטית

חוק שני של ניוטון עדיין מתקיים ולכן נשתמש בו:

∑iF⃗i=dP⃗dt=ddt(mv1−v2c2)\sum_{i}\vec{F}_{i}=\frac{d\vec{P}}{dt}=\frac{d}{dt}\left( \frac{mv}{\sqrt{ 1-\frac{v^2}{c^2} }} \right)i∑​Fi​=dtdP​=dtd​​1−c2v2​​mv​​

לפי משפט עבודה-אנרגייה:

ΔEk=∫0xfF⋅dx=∫0xfddt(mv1−v2c2)dx=∫0tf[mdvdt1−v2c2−12mv(−2vc)dvdt(1−v2c2)32(dxdt)dt]=…\Delta E_{k}=\int_{0}^{x_{f}}F\cdot dx=\int_{0}^{x_{f}} \frac{d}{dt}\left( \frac{mv}{\sqrt{ 1-\frac{v^2}{c^2} }} \right)dx=\int_{0}^{t_{f}} \left[ \frac{m\frac{dv}{dt}}{\sqrt{ 1-\frac{v^2}{c^2} }}-\frac{1}{2} \frac{mv\left( -\frac{2v}{c} \right) \frac{dv}{dt}}{\left( 1-\frac{v^2}{c^2} \right)^{\frac{3}{2}} } \left( \frac{dx}{dt} \right)dt\right]=\dotsΔEk​=0∫xf​​F⋅dx=0∫xf​​dtd​​1−c2v2​​mv​​dx=0∫tf​​​1−c2v2​​mdtdv​​−21​(1−c2v2​)23​mv(−c2v​)dtdv​​(dtdx​)dt​=… ⋯=mc21−v2c2−mc2\dots=\frac{mc^2}{\sqrt{ 1-\frac{v^2}{c^2} }}-mc^2⋯=1−c2v2​​mc2​−mc2 Ek=γmc2−mc2E_{k}=\gamma mc^2-mc^2Ek​=γmc2−mc2

נעביר אגף ונקבל:

γmmc2=Ek+mc2\gamma_{m} mc^2=E_{k}+mc^2γm​mc2=Ek​+mc2

האיבר mc2mc^2mc2 נקרא אנרגיית מנוחה ו-γmmc2\gamma_{m}mc^2γm​mc2 נקרא סך האנגיה של הגוף.
נגיד שסך האנרגיה של הגוף מורכב מאנרגיית המנוחה של הגוף והאנרגיה הקינטית של הגוף.
על סמך הידע שלנו במכניקה קלאסית, נדרוש שכאשר v≪cv\ll cv≪c יתקיים Ek=12mv2E_{k}=\frac{1}{2}mv^2Ek​=21​mv2. נראה כעת אם זה מתקיים.
נסתכל על γ−1\gamma-1γ−1:

γ−1=11−v2c2−1\gamma-1=\frac{1}{\sqrt{ 1-\frac{v^2}{c^2} }}-1γ−1=1−c2v2​​1​−1

כעת נבצע לזה פירוק טיילור:

γ−1≈1+12v2c2+…−1=12v2c2\gamma-1 \approx \cancel{ 1 }+\frac{1}{2} \frac{v^2}{c^2}+\dots\cancel{ -1 } =\frac{1}{2} \frac{v^2}{c^2}γ−1≈1+21​c2v2​+…−1=21​c2v2​

אז אנרגייה קינטית במהירויות נמוכות תהא:

Ekv≪c=(γ−1)mc2=(12v2c2)mc2=12mv2E_{k}^{v\ll c}=(\gamma-1)mc^2=\left( \frac{1}{2} \frac{v^2}{\cancel{ c^2 }} \right)m\cancel{ c^2 }=\frac{1}{2}mv^2Ekv≪c​=(γ−1)mc2=(21​c2v2​)mc2=21​mv2

כנדרש.

אינווריאנט תנע-אנרגייה

נתחיל מלהתייחס לגוף יחיד ונצור משוואה המקשרת את המסה של הגוף, את התנע של הגוף ואת האנרגיה של הגוף.

1=1−v2c21−v2c2=11−v2c2−(v2c2)1−v2c2=γ2−v2c2γ21= \frac{1-\frac{v^2}{c^2}}{1-\frac{v^2}{c^2}}=\frac{1}{1-\frac{v^2}{c^2}}-\frac{\left( \frac{v^2}{c^2} \right)}{1-\frac{v^2}{c^2}}=\gamma^2-\frac{v^2}{c^2}\gamma^21=1−c2v2​1−c2v2​​=1−c2v2​1​−1−c2v2​(c2v2​)​=γ2−c2v2​γ2

נכפול את שני האגפים ב-m2c4m^2c^4m2c4:

m2c4=γ2m2c2−m2c4v2c2γ2m^2c^4=\gamma^2m^2c^2-m^2c^4 \frac{v^2}{c^2}\gamma^2m2c4=γ2m2c2−m2c4c2v2​γ2 m2c4=γ2m2c4−γ2m2c2v2=(γmc2)2−(γmv)2⋅c2m^2c^4=\gamma^2m^2c^4-\gamma^2m^2c^2v^2=(\gamma mc^2)^2-(\gamma mv)^2\cdot c^2m2c4=γ2m2c4−γ2m2c2v2=(γmc2)2−(γmv)2⋅c2

נזהה כעת כל מני משתנים שאנו מכירים:

m2c4=Em2−P⃗2c2\boxed{m^2c^4=E_{m}^2-\vec{P}^2c^2}m2c4=Em2​−P2c2​

בפיתוח שראינו, יכולנו להחליף את vvv ב-v′v'v′, מה שכמובן לא משנה את הפיתוח עצמו. ואז היינו מקבלים:

m2c4=Em′2−P⃗′2c2\boxed{m^2c^4=E_{m}'^2-\vec{P}'^2c^2}m2c4=Em′2​−P′2c2​
מסקנה

עבור חלקיק יחיד, קיבלנו כי בכל שתי מערכות אינרציאליות מתקיים:

Em2−P⃗2c2=Em′2−P⃗′2c2=m2c4E_{m}^2-\vec{P}^2c^2=E_{m}'^2-\vec{P}'^2c^2=m^2c^4Em2​−P2c2=Em′2​−P′2c2=m2c4

זהו האינווריאנט.

נשים לב כי במערכת המנוחה של החלקיק, שמתקיים בה P⃗=0\vec{P}=0P=0 ו-E=mc2E=mc^2E=mc2(שכן זוהי אנרגיית המנוחה) מתקיים:

E2−P⃗2⋅c2=(mc2)2−02⋅c2=m2c4E^2-\vec{P}^2\cdot c^2=(mc^2)^2-0^2\cdot c^2=m^2c^4E2−P2⋅c2=(mc2)2−02⋅c2=m2c4

כנדרש. בעצם, הביטוי m2c4m^2c^4m2c4 הוא פשוט הביטוי מחושב במערכת המנוחה של הגוף כפי שראינו כעת.

האינווריאנט לכמה גופים

במידה ויש הרבה גופים/חלקיקים, מתקיים:

Etot2−Ptot2c2=Etot′2−Ptot′2c2≠Mtot2c4E_{tot}^2-P_{tot}^2c^2=E_{tot}'^2-P_{tot}'^2c^2 {\color{red}\neq M_{tot}^2c^4}Etot2​−Ptot2​c2=Etot′2​−Ptot′2​c2=Mtot2​c4

לא נוכיח זאת בקורס זה. זה הרבה מתמטיקה. אך כן נשתמש בזה.

הערה

במערכת מרכז המסה, אשר נדבר עליה בהמשך:

Etot2−Ptot2c2=Ecm2E_{tot}^2-P_{tot}^2c^2=E_{cm}^2Etot2​−Ptot2​c2=Ecm2​

אבל לא כל הגופים במנוחה ולכן זה לא יהיה Mtot2c4M^2_{tot}c^4Mtot2​c4.

נסכל כעת על כמה גרפים ונראה את ההבדלים בין הגדלים היחסותיים ללא יחסותיים.
​11 - תורת היחסות הפרטית 2026-01-26 10.56.08.excalidraw.svg
​11 - תורת היחסות הפרטית 2026-01-26 11.00.34.excalidraw.svg

פוטונים

פוטונים הם חלקיקים של האור, חסרי מסה אבל יש להם EmE_{m}Em​ ו-PPP.

E2−P2c2=m2c4E^2-P^2c^2=m^2c^4E2−P2c2=m2c4

מה קורה אם m=0m=0m=0?

E2−P2c2=0E^2-P^2c^2=0E2−P2c2=0 E=P⃗cE=\vec{P}cE=Pc

נחזור לנוסחת האנרגייה שלנו ממקודם ונשווה:

E=γmc2  ⟹  γm=Ec2E=\gamma mc^2 \implies \gamma m=\frac{E}{c^2}E=γmc2⟹γm=c2E​ P⃗=(γm)v⃗=Ec2v⃗\vec{P}=(\gamma m)\vec{v}=\frac{E}{c^2}\vec{v}P=(γm)v=c2E​v v⃗=P⃗⋅c2E=P⃗⋅c2P⃗⋅c=c⋅p^\vec{v}=\frac{\vec{P}\cdot c^2}{E}=\frac{\vec{P}\cdot c^2}{\vec{P}\cdot c}=c\cdot \hat{p}v=EP⋅c2​=P⋅cP⋅c2​=c⋅p^​

קיבלנו כי מהירות הפוטון היא מהירות האור!

הערה

זה לא הפיתוח הכי מדוייק, שכן אנו משחקים עם המסה אבל המסה היא 0.
יש פיתוחים יותר ריגורוזים אבל לא נכנס אליהם בקורס זה.

מאחר והאור הוא גם גל, יש לו אורך גל λ\lambdaλ ותדירות fff כך ש-λf=c\lambda f=cλf=c.

Ep=h⋅fE_{p}=h\cdot fEp​=h⋅f

כאשר hhh הוא קבוע פלאנק ושווה ל-6.625⋅10−346.625\cdot 10^{-34}6.625⋅10−34 עם יחידות J⋅sec⁡J\cdot \secJ⋅sec.

הערה

לפעמים, במקום hfhfhf כותבים hνh\nuhν.

על פי המשוואות שראינו עד כה, נוכל לחשב את תנע של פוטון:

P⃗=Ec=hλ=hfc\boxed{\vec{P}=\frac{E}{c}=\frac{h}{\lambda}=\frac{hf}{c}}P=cE​=λh​=chf​​

כעת, נביט באור:
יהיו שתי מערכות SSS ו-S′S'S′ כך שמערכת S′S'S′ נעה במהירות Vx^V\hat{x}Vx^ ביחס למערכת SSS.
​11 - תורת היחסות הפרטית 2026-01-26 11.33.17.excalidraw.svg
נסתכל על האור במערכת S′S'S′ על כיוון תנועתו ועל גודל מהירותו.
נתחיל ממערכת SSS שם נראה כי u⃗=c⋅x^=uxx^\vec{u}=c\cdot \hat{x}=u_{x}\hat{x}u=c⋅x^=ux​x^ כאשר uy=uz=0u_{y}=u_{z}=0uy​=uz​=0.
כעת, באמצעטות לורנץ' נקבל כי במערכת S′S'S′:

uy′=uyγ(1−V⋅uxc2)=0u_{y}'= \frac{u_{y}}{\gamma\left( 1-\frac{V\cdot u_{x}}{c^2} \right)}=0uy′​=γ(1−c2V⋅ux​​)uy​​=0 uz′=uzγ(1−V⋅uxc2)=0u_{z}'= \frac{u_{z}}{\gamma\left( 1-\frac{V\cdot u_{x}}{c^2} \right)}=0uz′​=γ(1−c2V⋅ux​​)uz​​=0 ux′=ux−V1−V⋅uxc2=c−V1−Vc=c−V1−Vc=c−Vc−Vc=cu_{x}'=\frac{u_{x}-V}{1-\frac{V\cdot u_{x}}{c^2}}=\frac{c-V}{1-\frac{V}{c}}=\frac{c-V}{1-\frac{V}{c}}=\frac{c-V}{\frac{c-V}{c}}=cux′​=1−c2V⋅ux​​ux​−V​=1−cV​c−V​=1−cV​c−V​=cc−V​c−V​=c
הערה

מה שקרה פה הוא קצת מעגלי, שכן הנחת הבסיס שלנו, שעל פניה בנינו את המשוואות היא שמהירות האור קבועה בכל מערכת. לכן, אין זה מפתיע שקיבלנו שמהירות האור היא מהירות האור גם במערכת S′S'S′.

טרנספורמציית תנע-אנרגיה

תזכורת (מאורע): (xyzct)\begin{pmatrix}x & y & z & ct\end{pmatrix}(x​y​z​ct​)
נרצה כעת לכתוב מאורע עם תנע ואנרגיה:

(PxPyPzE)\begin{pmatrix} P_{x} & P_{y} & P_{z} & E \end{pmatrix}(Px​​Py​​Pz​​E​)

ואם נרצה להשתמש באותן יחידות נוכל גם לכתוב:

(PxPyPzEc)\begin{pmatrix} P_{x} & P_{y} & P_{z} & \frac{E}{c} \end{pmatrix}(Px​​Py​​Pz​​cE​​)

נניח שיש גוף עם מהירות u⃗\vec{u}u.

u⃗=(dxdt,dydt,dzdt)\vec{u}=\left( \frac{dx}{dt}, \frac{dy}{dt}, \frac{dz}{dt} \right)u=(dtdx​,dtdy​,dtdz​) P⃗=γmmu⃗=mu⃗1−u2c2\vec{P}=\gamma_{m}m\vec{u}=\frac{m\vec{u}}{\sqrt{ 1-\frac{u^2}{c^2} }}P=γm​mu=1−c2u2​​mu​ E=γmmc2=mc21−u2c2E=\gamma_{m}mc^2=\frac{mc^2}{\sqrt{ 1-\frac{u^2}{c^2} }}E=γm​mc2=1−c2u2​​mc2​

כל זה קורה במערכת SSS שהיא מערכת המעבדה. נגדיר מערכת חדשה S′S'S′ שתהיה מערכת הגוף.
נסתכל כעת על שני מאורעות במערכת SSS שהפרש הזמנים ביניהם Δt\Delta tΔt ובמערכת S′S'S′ ההפרש ביניהם הוא Δt′=τ\Delta t'=\tauΔt′=τ. (שכן זוהי מערכת הגוף, אזי, זמן עצמי)
ברגע שיש לנו את τ\tauτ ואת Δt\Delta tΔt יש ביניהם קשר מאוד ברור שהוא התארכות הזמן וזה אומר שמתקיים:

Δt=γmΔt′=γmτ\Delta t=\gamma_{m}\Delta t'=\gamma_{m}\tauΔt=γm​Δt′=γm​τ

נקח מאורעות קרובים מאוד בזמנים ואז:

dtdt′=γm\frac{dt}{dt'}=\gamma_{m}dt′dt​=γm​ ux=dxdt=dxdt′dt′dt=1γmdxdt′=dxdt′1−u2c2u_{x}=\frac{dx}{dt}=\frac{dx}{dt'} \frac{dt'}{dt}=\frac{1}{\gamma_{m}} \frac{dx}{dt'}=\frac{dx}{dt'} \sqrt{ 1-\frac{u^2}{c^2} }ux​=dtdx​=dt′dx​dtdt′​=γm​1​dt′dx​=dt′dx​1−c2u2​​

עכשיו בואו נסתכל על התנע:

Px=γmmux=11−u2c2m⋅dxdt′⋅1−u2c2=mdxdt′P_{x}=\gamma_{m}m u_{x}=\frac{1}{\sqrt{ 1-\frac{u^2}{c^2} }} m \cdot \frac{dx}{dt'}\cdot \sqrt{ 1-\frac{u^2}{c^2} }=m \frac{dx}{dt'}Px​=γm​mux​=1−c2u2​​1​m⋅dt′dx​⋅1−c2u2​​=mdt′dx​

בצירים האחרים:

Py=γm⋅m⋅uy=11−u2c2⋅m⋅dydt′⋅1−u2c2=mdydt′P_{y}=\gamma_{m}\cdot m\cdot u_{y}=\frac{1}{\sqrt{ 1-\frac{u^2}{c^2} }}\cdot m\cdot \frac{dy}{dt'}\cdot \sqrt{ 1-\frac{u^2}{c^2} }=m \frac{dy}{dt'}Py​=γm​⋅m⋅uy​=1−c2u2​​1​⋅m⋅dt′dy​⋅1−c2u2​​=mdt′dy​ Pz=mdzdt′P_{z}=m \frac{dz}{dt'}Pz​=mdt′dz​

כעת, נוכל לחשב את האנרגיה:

E=γmmc2=mc2⋅dtdt′E=\gamma_{m}mc^2=mc^2 \cdot \frac{dt}{dt'}E=γm​mc2=mc2⋅dt′dt​

מה למדנו?
כאן אנו רואים כי מערכת המנוחה של הגוף - S′S'S′ היא מערכת מיוחדת.
קיבלנו שהתנע בכל אחד מהצירים שווה למסה כפול המהירות בציר יחסית למערכת S′S'S′, כלומר, המהירות היא ההעתק בציר חלקי הזמן העצמי. מפה, אנו נרצה להבין מהו הקשר (Px,Py,Pz,E)↔(Px′,Py′,Pz′,E)(P_{x},P_{y},P_{z},E)\leftrightarrow (P_{x}',P_{y}',P_{z}',E)(Px​,Py​,Pz​,E)↔(Px′​,Py′​,Pz′​,E) כאשר ′'′ יכולה להיות כל מערכת ולאו דווקא המערכת המיוחדת. כעת, נבצע לאט ובזהירות את התרגום מלורנץ' לטרנספורמצייה החדשה שלנו.
אנו יודעים כי m,cm,cm,c לא משתנים בין מערכות, ולעומת זאת dx,dy,dz,dtdx,dy,dz,dtdx,dy,dz,dt כן משתנים בין מערכות. בנוסף, אנו יודעים כי dt′dt'dt′ לא קשור למעבר בין 2 מערכות סתמיות, שכן הוא הזמן העצמי(הזמן במערכת העצמית של הגוף).
נזכר תחילה במשוואות לורנץ':

x′=γ(x−vt)y′=yz′=zt′=γ(t−vc2x){x'=\gamma(x-vt) \qquad y'=y \qquad z'=z \qquad t'=\gamma\left( t-\frac{v}{c^2}x \right)}x′=γ(x−vt)y′=yz′=zt′=γ(t−c2v​x)

ננסה להפוך את זה למצב בו כל היחידות יהיו אותו הדבר:

x′=γ(x−vc⋅ct)y′=yz′=zct′=γ(ct−vcx)\begin{align*} & x'=\gamma\left( x- \frac{v}{c}\cdot ct \right) \\ & y'=y \\ & z'=z \\ & ct'=\gamma\left( ct-\frac{v}{c}x \right) \end{align*}​x′=γ(x−cv​⋅ct)y′=yz′=zct′=γ(ct−cv​x)​

נרצה כעת למצוא את התנע והאנרגיה כדי שנוכל להציג את כל המשתנים באותן יחידות.

Px′=γ(Px−vc⋅Ec)=γ(Px−vc2E)P_{x}'=\gamma\left( P_{x}-\frac{v}{c}\cdot \frac{E}{c} \right)=\gamma\left( P_{x}-\frac{v}{c^2}E \right)Px′​=γ(Px​−cv​⋅cE​)=γ(Px​−c2v​E) Py′=PyP_{y}'=P_{y}Py′​=Py​ Pz′=PzP_{z}'=P_{z}Pz′​=Pz​ E′c=γ(Ec−vc⋅Px)\frac{E'}{c}=\gamma\left( \frac{E}{c}-\frac{v}{c}\cdot P_{x} \right)cE′​=γ(cE​−cv​⋅Px​) E′=γ(E−vPx)E'=\gamma(E-vP_{x})E′=γ(E−vPx​)

ואז קיבלנו:

משפט (טרנספורמציית תנע-אנרגייה)

יהיו SSS ו-S′S'S′ שתי מערכות המקיימות את תנאי טרנספורמציית לורנץ'. אזי:

Px′=γ(Px−vc2E)Py′=PyPz′=PzE′=γ(E−vPx)P_{x}'=\gamma\left( P_{x}-\frac{v}{c^2}E \right) \qquad P_{y}'=P_{y} \qquad P_{z}'=P_{z} \qquad E'=\gamma(E-vP_{x})Px′​=γ(Px​−c2v​E)Py′​=Py​Pz′​=Pz​E′=γ(E−vPx​)
משפט (טרנספומציית תנע-אנרגייה ההפוכה)

יהיו SSS ו-S′S'S′ שתי מערכות המקיימות את תנאי טרנספורמציית לורנץ'. אזי:

Px=γ(Px′+vc2E′)Py=Py′Pz=Pz′E=γ(E′+vPx′)P_{x}=\gamma\left( P_{x}'+\frac{v}{c^2}E' \right) \qquad P_{y}=P_{y}' \qquad P_{z}=P_{z}' \qquad E=\gamma(E'+vP_{x}')Px​=γ(Px′​+c2v​E′)Py​=Py′​Pz​=Pz′​E=γ(E′+vPx′​)

מערכת מרכז המסה

בעולם לא יחסותי, הגדרנו: V⃗cm=∑imiv⃗i∑imi\vec{V}_{cm}=\frac{\sum_{i}m_{i}\vec{v}_{i}}{\sum_{i}m_{i}}Vcm​=∑i​mi​∑i​mi​vi​​ וגם אמרנו שבמערכת מרכז המסה מתקיים P⃗tot′=0\vec{P}_{tot}'=0Ptot′​=0.
ביחסות, יש בעיה להגדיר את V⃗cm\vec{V}_{cm}Vcm​ תוך שימוש בהגדרה הקודמת, זאת מכיוון שנניח ויש לנו מערכת עם חלקיקים רגילים בעלי מסה ופוטונים אשר אין להם מסה. לפעמים, הפוטונים מתנגשים בחלקיקים אחרים וגורמים לשינוי תנע בהם. לכן, מהירות מרכז המסה נדרשת להיות מושפעת מפוטונים אפילו שאין להם מסה("זה מה שנקרא אפלייה על רקע מסתי" - שסה) לכן, נגדיר את מערכת מרכז המסה כך:

P⃗tot′=∑iP⃗i=0\vec{P}_{tot}'=\sum_{i}\vec{P}_{i}=0Ptot′​=i∑​Pi​=0

זוהי ההגדרה היחידה של מערכת מרכז המסה ביחסות. אין לנו את V⃗cm\vec{V}_{cm}Vcm​.

דוגמה

שני חלקיקים נעים במעבדה על ציר xxx כך ש:

P⃗1=P1x^P⃗2=P2x^\vec{P}_{1}=P_{1}\hat{x} \qquad \vec{P}_{2}=P_{2}\hat{x}P1​=P1​x^P2​=P2​x^

נמצא כעת את מהירות מרכז המסה שלהם: V⃗cm\vec{V}_{cm}Vcm​.
לשם כך, נבדוק מה אנו יודעים על התנעים שלהם במערכת S′S'S′. כל הגדלים נתונים לנו במערכת מעבדה מסויימת SSS. מערכת S′S'S′ שהיא מערכת מרכז המסה, זזה במערכת V⃗cm\vec{V}_{cm}Vcm​ יחסית למערכת SSS.
נעביר P⃗1,P⃗2\vec{P}_{1},\vec{P}_{2}P1​,P2​ ל-P⃗1′,P⃗2′\vec{P}_{1}',\vec{P}_{2}'P1′​,P2′​ לפי הטרנספורמצייה:

P1′=γcm(P1−Vcmc2E1){P}_{1}'=\gamma_{cm}\left( P_{1}-\frac{V_{cm}}{c^2}E_{1} \right)P1′​=γcm​(P1​−c2Vcm​​E1​) P2′=γcm(P2−Vcmc2E2)P_{2}'=\gamma_{cm}\left( P_{2}-\frac{V_{cm}}{c^2}E_{2} \right)P2′​=γcm​(P2​−c2Vcm​​E2​)

מכיוון שזוהי מערכת מרכז המסה, P1′+P2′=0P_{1}'+P_{2}'=0P1′​+P2′​=0 ולכן:

γcm(P1−Vcmc2E1)+γcm(P2−Vcmc2E2)=0\gamma_{cm}\left( P_{1}-\frac{V_{cm}}{c^2}E_{1} \right)+\gamma_{cm}\left( P_{2}-\frac{V_{cm}}{c^2}E_{2} \right)=0γcm​(P1​−c2Vcm​​E1​)+γcm​(P2​−c2Vcm​​E2​)=0

מכיוון ש-γ≥1\gamma\geq1γ≥1 נוכל לחלק בה:

(P1+P2)−Vcmc2(E1+E2)=0(P_{1}+P_{2})-\frac{V_{cm}}{c^2}(E_{1}+E_{2})=0(P1​+P2​)−c2Vcm​​(E1​+E2​)=0 Vcm=c2(P1+P2)E1+E2\boxed{V_{cm}=\frac{c^2(P_{1}+P_{2})}{E_{1}+E_{2}}}Vcm​=E1​+E2​c2(P1​+P2​)​​

אם היו לנו עוד גופים, אז אפשר היה לכתוב כי:

Vcm=c2PtotEtotV_{cm}=\frac{c^2P_{tot}}{E_{tot}}Vcm​=Etot​c2Ptot​​
הגדרה 10.4 (מערכת מרכז המסה)

המערכת שבה מתקיים P⃗tot=0\vec{P}_{tot}=0Ptot​=0.

חוקי שימור

במערכות עליהן נסתכל יהיה גם שימור תנע וגם שימור אנרגיה. ההסבר ללמה זה מתרחש זה לא חלק מהחומר של קורס זה(חפשו בגוגל משפט נתר). מה שנראה כעת זה שאנו מניחים שימור תנע ומתקבל שימור אנרגיה.
נקח שני גופים בעלי מסות m1,m2m_{1},m_{2}m1​,m2​ בהתאמה אשר להם יש תנע P⃗1,P⃗2\vec{P}_{1},\vec{P}_{2}P1​,P2​ נעים אחד לכיוון השני.
​11 - תורת היחסות הפרטית 2026-01-29 10.39.40.excalidraw.svg
הם מתנגשים ונעלמים ובמקומם נוצר חלקיק בעל מסה m3m_{3}m3​ במנוחה.
משימור תנע נובע P⃗1+P⃗2=0\vec{P}_{1}+\vec{P}_{2}=0P1​+P2​=0 ולכן P⃗1=−P⃗2\vec{P}_{1}=-\vec{P}_{2}P1​=−P2​.

הערה

באופן כללי מתקיים P⃗1+P⃗2=P⃗3\vec{P}_{1}+\vec{P}_{2}=\vec{P}_{3}P1​+P2​=P3​.

משימור תנע מתקיים גם: P⃗1′+P⃗2′=P⃗3′\vec{P}_{1}'+\vec{P}_{2}'=\vec{P}_{3}'P1′​+P2′​=P3′​. נניח שאנחנו על ציר ה-xxx למען הפשטות.
מטרנספורמציית תנע-אנרגיה:

P⃗1′=γ(P1−vc2E1)P⃗2′=γ(P2−vc2E2)\vec{P}_{1}'=\gamma\left( P_{1}-\frac{v}{c^2}E_{1} \right) \qquad \vec{P}_{2}'=\gamma\left( P_{2}-\frac{v}{c^2}E_{2} \right)P1′​=γ(P1​−c2v​E1​)P2′​=γ(P2​−c2v​E2​)

נציב את הביטויים הבאים לתוך משוואת שימור התנע שלנו:

γ(P1−vc2E1)+γ(P2−vc2E2)=γ(P3−vc2E3)\gamma\left( P_{1}-\frac{v}{c^2}E_{1} \right)+\gamma\left( P_{2}-\frac{v}{c^2}E_{2} \right)=\gamma\left( P_{3}-\frac{v}{c^2}E_{3} \right)γ(P1​−c2v​E1​)+γ(P2​−c2v​E2​)=γ(P3​−c2v​E3​)
הערה

ה-γ\gammaγ שאנו רואים כאן זו אותה γ\gammaγ של טרנספורמציית לורנץ' אשר כוללת את המהירות בין המערכות.
זוהי לא ה-γm\gamma_{m}γm​ של התנע.

γ(P1+P2)−γvc2(E1+E2)=γP3−γvc2E3\gamma(P_{1}+P_{2})-\gamma\frac{v}{c^2}(E_{1}+E_{2})=\gamma P_{3}-\gamma \frac{v}{c^2}E_{3}γ(P1​+P2​)−γc2v​(E1​+E2​)=γP3​−γc2v​E3​

מכיוון שיש שימור תנע, P1+P2=P3P_{1}+P_{2}=P_{3}P1​+P2​=P3​ ולכן:

−γvc2(E1+E2)=−γvc2E3-\gamma \frac{v}{c^2}(E_{1}+E_{2})=-\gamma \frac{v}{c^2}E_{3}−γc2v​(E1​+E2​)=−γc2v​E3​ E1+E2=E3E_{1}+E_{2}=E_{3}E1​+E2​=E3​

ולכן, מתקיים גם שימור אנרגייה, כנדרש. כעת, נשתמש בשימור האנרגיה הזה לחישוב:

γ1m1c2+γ2m2c2=m3c2\gamma_{1}m_{1}c^2+\gamma_{2}m_{2}c^2=m_{3}c^2γ1​m1​c2+γ2​m2​c2=m3​c2 γ1m1+γ2m2=m3\gamma_{1}m_{1}+\gamma_{2}m_{2}=m_{3}γ1​m1​+γ2​m2​=m3​

מכיוון ש-γ>1\gamma>1γ>1 קיבלנו כי בהרכח m3>m1+m2m_{3}> m_{1}+m_{2}m3​>m1​+m2​.
זה ה-"וואו" האחרון בקורס זה - קיבלנו שאין שימור מסה ביחסות שכן לקחנו שתי מסות וקיבלנו מסה הגדולה יותר משתיהן לאחר ההתנגשות.

דוגמה (עוד דוגמה קטנה לשאלה)

נניח ויש לנו מסה m1m_{1}m1​ על ציר ה-xxx והיא זזה במהירות −v1y^-v_{1}\hat{y}−v1​y^​. ברגע זה פוגע בה פוטון בזווית α\alphaα.
​11 - תורת היחסות הפרטית 2026-01-29 11.00.40.excalidraw.svg
לאחר ההתנגשות, המסה m1m_{1}m1​ נעה במהירות v2x^v_{2}\hat{x}v2​x^. בכיוון החיובי של ציר ה-x^\hat{x}x^.
נרצה למצוא את אורך הגל של הפוטון λ\lambdaλ.

הערה (תזכורת)

λf  ⟹  f=cλλ=cfE=P⋅cEph=hf\lambda f \implies \begin{matrix} f=\frac{c}{\lambda}\\ \lambda=\frac{c}{f} \end{matrix} \qquad E=P\cdot c \qquad E_{ph}=hfλf⟹f=λc​λ=fc​​E=P⋅cEph​=hf

נפתח את משוואת התנע של הפוטון:

P=Ephc=hfc=hc(cλ)=hλP=\frac{E_{ph}}{c}=\frac{hf}{c}=\frac{h}{c}\left( \frac{c}{\lambda} \right)=\frac{h}{\lambda}P=cEph​​=chf​=ch​(λc​)=λh​

משימור תנע אנחנו מבינים שבתמונת ה"לפני" סך התנע בציר ה-y^\hat{y}y^​ חייב להתאפס. נרשום את משוואות שימור התנע:

P⃗ph=hλcos⁡α⋅x^+hλsin⁡α⋅y^\vec{P}_{ph}=\frac{h}{\lambda}\cos \alpha \cdot\hat{x}+\frac{h}{\lambda}\sin\alpha \cdot\hat{y}Pph​=λh​cosα⋅x^+λh​sinα⋅y^​

נפרק לצירים:

x:hλcos⁡α=γ2m1v2y:hλsin⁡α−γ1m1v1=0\begin{align*} x:\quad & \frac{h}{\lambda}\cos\alpha=\gamma_{2}m_{1}v_{2} \\ y:\quad & \frac{h}{\lambda}\sin\alpha-\gamma_{1}m_{1}v_{1}=0 \end{align*}x:y:​λh​cosα=γ2​m1​v2​λh​sinα−γ1​m1​v1​=0​

נשתמש במשוואת ציר ה-yyy על מנת לבודד את אורך הגל:

hλsin⁡α=m1v11−v12c2  ⟹  λ=hsin⁡α1−v12c2m1v1\frac{h}{\lambda}\sin\alpha=\frac{m_{1}v_{1}}{\sqrt{ 1-\frac{v_{1}^2}{c^2} }}\implies \boxed{\lambda=h\sin\alpha\frac{\sqrt{ 1-\frac{v_{1}^2}{c^2} }}{m_{1}v_{1}}}λh​sinα=1−c2v12​​​m1​v1​​⟹λ=hsinαm1​v1​1−c2v12​​​​​

כעת, נבצע בדיקת שפיות ונבדוק את היחידות:

m=J⋅sec⁡2kg⋅m=kg⋅m2sec⁡2⋅sec⁡2kg⋅m=mm=\frac{J\cdot \sec^2}{kg\cdot m}=\frac{kg \cdot \frac{m^2}{\sec^2}\cdot \sec^2}{kg\cdot m}=mm=kg⋅mJ⋅sec2​=kg⋅mkg⋅sec2m2​⋅sec2​=m

אז הכל אחלה - ויייייי!

Footnotes

  1. יש שאלות בהן מופיעים מטענים חשמליים. בשאלות אלו, לפחות ממה שאני ראיתי, תמיד תופיע הנוסחה הדרושה לפתרון השאלה בשאלה והשאלה עצמה לא תעסוק בחשמל. ↩

  2. הוקטורים בקורס זה יהיו בעצם וקטורים תלת מימדיים או דו מימדיים כאשר בהם הצירים מיוצגים כשלושה(או שני) ערכים: (xyz)\begin{pmatrix}x & y & z\end{pmatrix}(x​y​z​). לא יהיו לנו וקטורים בעלי nnn מימדים לכל n∈Nn \in \mathbb{N}n∈N שכן זה כבר אלגברה. ↩

  3. למי שלא זוכר: בהנתן משולש ישר זווית אשר לו יתר ccc וצלעות aaa ו-bbb מתקיים: a2+b2=c2a^2+b^2=c^2a2+b2=c2. (זה מטורף שהגעתם לטכניון בלי לזכור את משפט פיטגורס :BoBxUpsideDown:) ↩

  4. שיעשה כאב ראש לכל מתמטיקאי כי סימוני לייבניץ' הם רק סימון ולא באמת שבר ↩

  5. כן, זה באמת נראה קצת מוזר בהתחלה. כי מה זה אומר נגזרת של זווית? התשובה היא שאין לי תשובה מספיק טובה לזה ואין לי זמן למחקר כי יש מבחן בקרוב ↩

  6. למעט הפעמים שכן נתעסק איתו, למרות שזה טכנית הקורס הבא. (לא הרבה כאלו ותמיד תינתן הנוסחה הנחוצה, אז זה לא כזה משנה) ↩

  7. הנוסחה שראינו לכוח החשמלי נקראת גם חוק קולון ולכן, זה נקרא קבוע קולון. ↩

  8. עכשיו יכול מאוד להיות שזה מפריע לכם. כי אי אפשר באמת להכליל ככה. התשובה ללמה זה כן נכון נמצאת בדינמיקה אנליטית ואין לי את הכלים להסביר את זה בסיכום זה.(וזה גם לא עוזר שאני לא למדתי דינמיקה אנליטית וגם שאני לא עושה תואר בפיזיקה) ↩

  9. כמובן ש-r⃗\vec{r}r תלוי בזמן, אך מפאת נוחות נסמן r⃗\vec{r}r במקום r⃗(t)\vec{r}(t)r(t). ↩
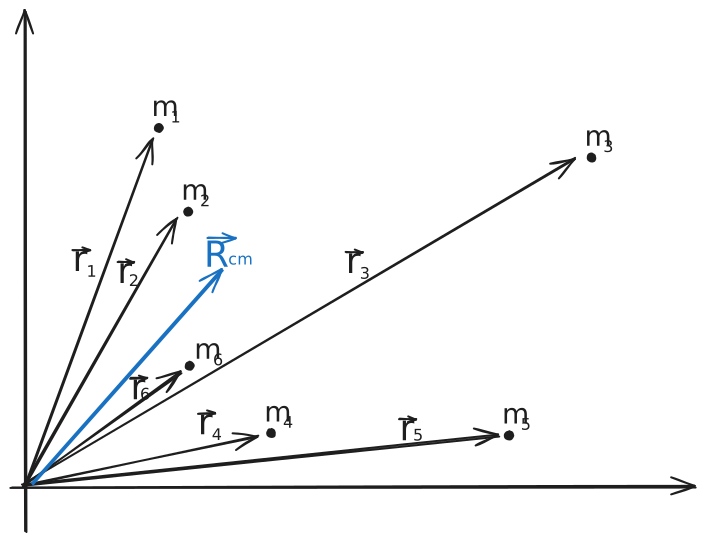
  10. האיור לעיל אינו קשור למשפט. ↩

  11. אין לי דוגמה טובה בשעה הזו בלילה למתי נרצה לעשות את זה. אבל תאמינו לי, יש תרגילים והרבה תרגילים בנושא הזה. ↩

  12. וזה למה, נניח, לרכבות יש בלמים עצומים. לרכבת יש מלא מלא תנע(כי היא בעלת מסה גדולה ומהירות גדולה גם כן). ↩
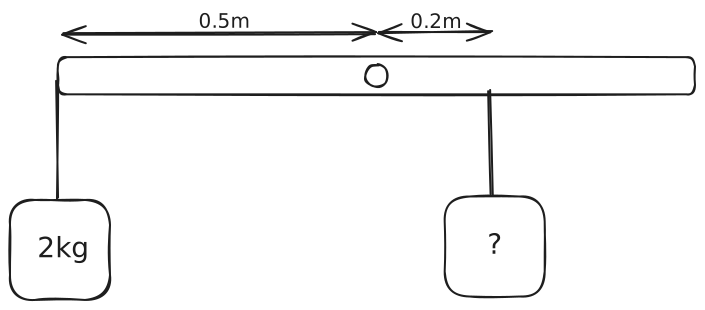
  13. נראה רגע את הפיתוח: Ek′=12∑imivi2=12∑imir⃗i2ω⃗i2=12(∑imir⃗i2)ω⃗2=12Iω⃗2E_{k}'=\frac{1}{2}\sum_{i}m_{i}v_{i}^2=\frac{1}{2}\sum_{i}m_{i}\vec{r}_{i}^2\vec{\omega}_{i}^2=\frac{1}{2}\left( \sum_{i}m_{i}\vec{r}_{i}^2 \right)\vec{\omega}^2=\frac{1}{2}I\vec{\omega}^2Ek′​=21​∑i​mi​vi2​=21​∑i​mi​ri2​ωi2​=21​(∑i​mi​ri2​)ω2=21​Iω2. ↩