תנע קווי ומתקף
יהי גוף בעל m m m v v v P ⃗ = m v ⃗ \vec{P}=m\vec{v} P = m v
∑ i F ⃗ i = d P ⃗ d t = m a ⃗ + d m d t v ⃗ \sum_{i}\vec{F}_{i}=\frac{d\vec{P}}{dt}=m\vec{a}+\frac{dm}{dt}\vec{v} i ∑ F i = d t d P = m a + d t d m v כעת, נסתכל על מתקף:
I ⃗ שקול הכוחות = ∫ t 1 t 2 ∑ i F ⃗ i d t = ∫ t 1 t 2 ( d P ⃗ d t ) d t = ∫ P ⃗ 1 P ⃗ 2 d P ⃗ = P ⃗ 1 − P ⃗ 2 \vec{I}_{\R{\text{שקול הכוחות}}}=\int_{t_{1}}^{t_{2}}\sum_{i}\vec{F}_{i}dt=\int_{t_{1}}^{t_{2}}\left( \frac{d\vec{P}}{dt} \right)dt=\int_{\vec{P}_{1}}^{\vec{P}_{2}}d\vec{P}=\vec{P}_{1}-\vec{P}_{2} I שקול הכוחות = t 1 ∫ t 2 i ∑ F i d t = t 1 ∫ t 2 ( d t d P ) d t = P 1 ∫ P 2 d P = P 1 − P 2 נסתכל על מערכת של גופים אשר הינם בעלי מסות שונות ונמצאים במקומות שונים במרחב עם מהירויות שונות.
P ⃗ t o t = P ⃗ 1 + P ⃗ 2 + ⋯ + P ⃗ N = ∑ i = 1 N P ⃗ i \vec{P}_{tot}=\vec{P}_{1}+\vec{P}_{2}+\dots+\vec{P}_{N}=\sum_{i=1}^N \vec{P}_{i} P t o t = P 1 + P 2 + ⋯ + P N = i = 1 ∑ N P i
כוחות שפועלים על גופים בתוך המערכת נקראים כוחות פנימיים אם מקור הכוח נמצא גם הוא בתוך המערכת.
כוחות שפועלים על גופים בתוך המערכת נקראים כוחות חיצוניים אם מקור הכוח נמצא מחוץ למערכת.
נסתכל על גופים בתוך המערכת:
חוק שני בשביל כל אחד מהגופים שבפנים { ( ∑ i F ⃗ 1 ) 1 = d P ⃗ 1 d t ⋮ ( ∑ i F ⃗ i ) N = d P ⃗ N d t \begin{matrix}
\R{\text{חוק שני בשביל}} \\
\R{\text{כל אחד מהגופים}} \\
\R{\text{שבפנים}}
\end{matrix}\begin{cases}
\left( \sum_{i}\vec{F}_{1} \right)_{1}=\frac{d\vec{P}_{1}}{dt} \\
\vdots \\
\left( \sum_{i}\vec{F}_{i} \right)_{N}=\frac{d\vec{P}_{N}}{dt}
\end{cases} חוק שני בשביל כל אחד מהגופים שבפנים ⎩ ⎨ ⎧ ( ∑ i F 1 ) 1 = d t d P 1 ⋮ ( ∑ i F i ) N = d t d P N נחבר את כל המשוואות.
( ∑ F ⃗ ) t o t = d d t ( P ⃗ 1 + ⋯ + P ⃗ N ⏟ P ⃗ t o t ) = d P ⃗ t o t d t \left( \sum \vec{F} \right)_{tot}=\frac{d}{dt}(\underbrace{\vec{P}_{1}+\dots+\vec{P}_{N}}_{\vec{P}_{tot}})=\frac{d\vec{P}_{tot}}{dt} ( ∑ F ) t o t = d t d ( P t o t P 1 + ⋯ + P N ) = d t d P t o t ( ∑ F ⃗ ) t o t = ( ∑ i , j F ⃗ i j ) כוחות פנימיים + ∑ i F ⃗ e x t , i = ∑ i F ⃗ e x t , i \left( \sum \vec{F} \right)_{tot}=\cancel{ \underset{\begin{matrix}
\R{\text{כוחות פנימיים}}
\end{matrix}}{\left( \sum_{i,j} \vec{F}_{ij} \right)} }+\sum_{i}\vec{F}_{ext,i}=\sum_{i}\vec{F}_{ext,i} ( ∑ F ) t o t = כוחות פנימיים ( i , j ∑ F ij ) + i ∑ F e x t , i = i ∑ F e x t , i
אם אין כוחות חיצוניים(מערכת סגורה) או שהסכום שלהם אפס ⇐ מתקיים שימור תנע במערכת.
∑ i F e x t , i = 0 ⟹ d P ⃗ t o t d t = 0 ⟹ P ⃗ t o t = c o n s t \sum_{i}F_{ext,i}=0 \begin{aligned}
&\implies \frac{d\vec{P}_{tot}}{dt}=0 \\
&\implies \vec{P}_{tot}=const
\end{aligned} i ∑ F e x t , i = 0 ⟹ d t d P t o t = 0 ⟹ P t o t = co n s t שימו המשוואה וקטורית ולכן, יכול להיות שימור תנע בציר מסוים אבל לא בציר אחר.
u u u u u u
פתרון: m m m
y : אין שימור תנע שכן gm,N הינם כוחות חיצוניים x : אין שימור תנע כי יש N וחיכוך \begin{matrix}
y:\quad \R{\text{אין שימור תנע שכן gm,N הינם כוחות חיצוניים}} \\
x:\quad \R{\text{אין שימור תנע כי יש N וחיכוך}}
\end{matrix} y : אין שימור תנע שכן gm,N הינם כוחות חיצוניים x : אין שימור תנע כי יש N וחיכוך רק M M M
y : מקבלת N הפוך ו-gm מהרצפה x : חיכוך(הפוך) \begin{matrix}
y:\quad \R{\text{מקבלת N הפוך ו-gm מהרצפה}} \\
x:\quad \R{\text{חיכוך(הפוך)}}
\end{matrix} y : מקבלת N הפוך ו-gm מהרצפה x : חיכוך(הפוך) אם, גם M , m M,m M , m
y : חיצוניים m g , N x : כל הכוחות פנימיים ולכן יש שימור תנע קווי \begin{matrix}
y:\quad \R{\text{חיצוניים}}mg,N \\
x:\quad \R{\text{כל הכוחות פנימיים ולכן יש שימור תנע קווי}}
\end{matrix} y : חיצוניים m g , N x : כל הכוחות פנימיים ולכן יש שימור תנע קווי m v 0 = ( m + M ) u mv_{0}=(m+M)u m v 0 = ( m + M ) u u ⃗ = m M + m v 0 x ^ \vec{u}=\frac{m}{M+m}v_{0}\hat{x} u = M + m m v 0 x ^ התנגשויות
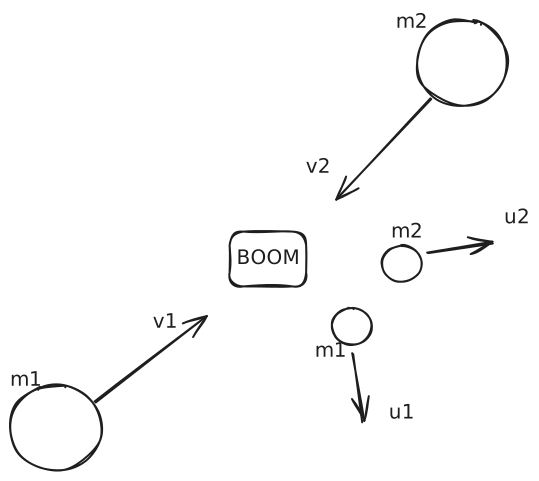
שימור תנע בהתנגשות.
סוגי התנגשויות
התנגשות אלסטית: התנגשות פלסטית: לא מתקיים שימור אנרגיה. ⇐ ממשיכים כגוף אחד לאחר ההתנגשות.התנגשות אי-אלסטית: לא מתקיים שימור אנרגיה, אבל לא ממשיכים יחד כגוף אחד לאחר ההתנגשות.
m 1 v 1 + m 2 v 2 = m 1 u 1 + m 2 u 2 m_{1}v_{1}+m_{2}v_{2}=m_{1}u_{1}+m_{2}u_{2} m 1 v 1 + m 2 v 2 = m 1 u 1 + m 2 u 2 שימור האנרגיה יראה כך:
1 2 m 1 v 1 2 + 1 2 m 2 v 2 2 = 1 2 m 1 u 1 2 + 1 2 m 2 u 2 2 \frac{1}{2}m_{1}v_{1}^2+\frac{1}{2}m_{2}v_{2}^2=\frac{1}{2}m_{1}u_{1}^2+\frac{1}{2}m_{2}u_{2}^2 2 1 m 1 v 1 2 + 2 1 m 2 v 2 2 = 2 1 m 1 u 1 2 + 2 1 m 2 u 2 2 נקבל כי:
m 1 ( v 1 − u 1 ) = m 2 ( u 2 − v 2 ) m 1 ( v 1 2 − u 1 2 ) = m 2 ( u 2 2 − v 2 2 ) ⟹ m 1 ( v 1 − u 1 ) ( v 1 + u 1 ) = m 2 ( u 2 − v 2 ) ( u 2 + v 2 ) \begin{matrix}
m_{1}(v_{1}-u_{1})=m_{2}(u_{2}-v_{2}) \\
m_{1}(v_{1}^2-u_{1}^2)=m_{2}(u_{2}^2-v_{2}^2) \implies m_{1}(v_{1}-u_{1})(v_{1}+u_{1})=m_{2}(u_{2}-v_{2})(u_{2}+v_{2})
\end{matrix} m 1 ( v 1 − u 1 ) = m 2 ( u 2 − v 2 ) m 1 ( v 1 2 − u 1 2 ) = m 2 ( u 2 2 − v 2 2 ) ⟹ m 1 ( v 1 − u 1 ) ( v 1 + u 1 ) = m 2 ( u 2 − v 2 ) ( u 2 + v 2 ) נחלק בין שתי המשוואות שלנו:
v 1 + u 1 = v 2 + u 2 ⟹ v 1 − v 2 = − ( u 1 − u 2 ) v_{1}+u_{1}=v_{2}+u_{2} \implies v_{1}-v_{2}=-(u_{1}-u_{2}) v 1 + u 1 = v 2 + u 2 ⟹ v 1 − v 2 = − ( u 1 − u 2 ) מרכז המסה
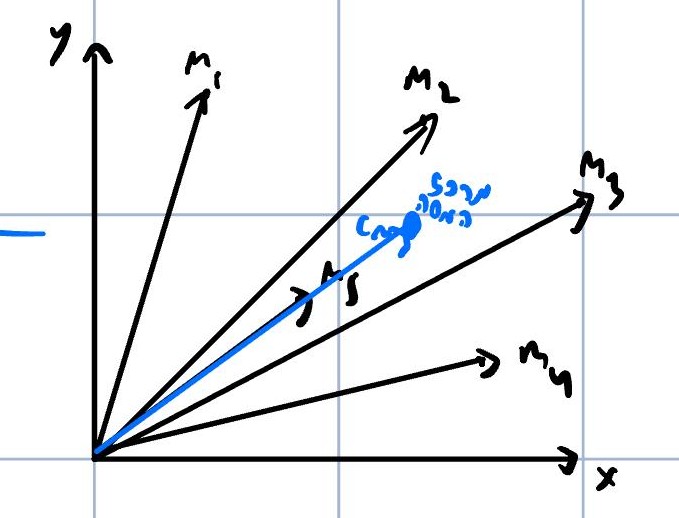
r ⃗ c m = m 1 r ⃗ 1 + ⋯ + m n r ⃗ n m 1 + ⋯ + m n = ∑ i m i r ⃗ i ∑ i m i \vec{r}_{cm}=\frac{m_{1}\vec{r}_{1}+\dots+m_{n}\vec{r}_{n}}{m_{1}+\dots+m_{n}}=\frac{\sum_{i}m_{i}\vec{r}_{i}}{\sum_{i}m_{i}} r c m = m 1 + ⋯ + m n m 1 r 1 + ⋯ + m n r n = ∑ i m i ∑ i m i r i V ⃗ c m = d r ⃗ c m d t = d d t ( ∑ i m i r ⃗ i ∑ i m i ) = ∑ i m i v ⃗ i ∑ i m i = P ⃗ t o t M t o t \vec{V}_{cm}=\frac{d\vec{r}_{cm}}{dt}=\frac{d}{dt}\left( \frac{\sum_{i}m_{i}\vec{r}_{i}}{\sum_{i}m_{i}} \right)=\frac{\sum_{i}m_{i}\vec{v}_{i}}{\sum_{i}m_{i}}=\frac{\vec{P}_{tot}}{M_{tot}} V c m = d t d r c m = d t d ( ∑ i m i ∑ i m i r i ) = ∑ i m i ∑ i m i v i = M t o t P t o t V ⃗ c m = P ⃗ t o t M t o t ⟹ P ⃗ t o t = M t o t ⋅ V ⃗ c m \vec{V}_{cm}=\frac{\vec{P}_{tot}}{M_{tot}} \implies \vec{P}_{tot}=M_{tot}\cdot \vec{V}_{cm} V c m = M t o t P t o t ⟹ P t o t = M t o t ⋅ V c m אם יש שימור תנע, אזי P ⃗ t o t = c o n s t \vec{P}_{tot}=const P t o t = co n s t V ⃗ c m \vec{V}_{cm} V c m
a ⃗ c m = d d t V ⃗ c m = d d t ( ∑ i m i v ⃗ i ∑ i m i ) \vec{a}_{cm}=\frac{d}{dt}\vec{V}_{cm}=\frac{d}{dt}\left( \frac{\sum_{i}m_{i}\vec{v}_{i}}{\sum_{i}m_{i}} \right) a c m = d t d V c m = d t d ( ∑ i m i ∑ i m i v i ) a ⃗ c m = ∑ i m i a ⃗ i M t o t = F ⃗ t o t M t o t = ∑ i F ⃗ e x t , i M t o t \vec{a}_{cm}=\frac{\sum_{i}m_{i}\vec{a}_{i}}{M_{tot}}=\frac{\vec{F}_{tot}}{M_{tot}}=\frac{\sum_{i}\vec{F}_{ext,i}}{M_{tot}} a c m = M t o t ∑ i m i a i = M t o t F t o t = M t o t ∑ i F e x t , i קיבלנו כי תאוצת מרכז המסה היא סכום הכוחות החיצוניים חלקי סכום המסות.
F ⃗ t o t = M t o t ⋅ a ⃗ c m \vec{F}_{tot}=M_{tot}\cdot \vec{a}_{cm} F t o t = M t o t ⋅ a c m F ⃗ חיצוניים = M t o t ⋅ a ⃗ c m \vec{F}_{\R{\text{חיצוניים}}}=M_{tot}\cdot \vec{a}_{cm} F חיצוניים = M t o t ⋅ a c m אם אין כוחות חיצוניים ⇐ תאוצת מרכז המסה היא אפס ⇐ מהירות מרכז המסה קבועה.
הגדרה 3 (מערכת מרכז המסה)
מערכת ייחוס שנעה במהירות V ⃗ c m \vec{V}_{cm} V c m מערכת מרכז המסה .
נשים לב כי מערכת מרכז המסה היא מערכת אינרציאלית במידה ואין כוחות חיצוניים והיא מערכת מואצת כאשר יש כוחות חיצוניים.
P ⃗ t o t ′ = M t o t ⋅ V ⃗ c m ′ ↓ 0 \vec{P}'_{tot}=M_{tot}\cdot \underset{\begin{matrix}
\downarrow \\
0
\end{matrix}}{\vec{V}_{cm}'} P t o t ′ = M t o t ⋅ ↓ 0 V c m ′ P ⃗ t o t = 0 \vec{P}_{tot}=0 P t o t = 0 זוהי יכולה להיות בדיקת שפיות.
M = 100 k g M=100kg M = 100 k g 8 m 8m 8 m m 1 = 60 k g m_{1}=60kg m 1 = 60 k g m 2 = 40 k g m_{2}=40kg m 2 = 40 k g t = 0 t=0 t = 0
א. r ⃗ c m = ? \vec{r}_{cm}=? r c m = ? v ⃗ d o g = 2 x ⃗ [ m sec ] \vec{v}_{dog}=2\vec{x}\left[ \frac{m}{\sec} \right] v d o g = 2 x [ s e c m ]
פתרון א': x = 4 x=4 x = 4
r ⃗ c m = 60 ⋅ 0 + 40 ⋅ 0 + 100 ⋅ 4 40 + 60 + 100 = 400 200 = 2 m ⋅ x ^ \vec{r}_{cm}=\frac{60\cdot0+40\cdot 0+100\cdot 4}{40+60+100}=\frac{400}{200}=2m\cdot \hat{x} r c m = 40 + 60 + 100 60 ⋅ 0 + 40 ⋅ 0 + 100 ⋅ 4 = 200 400 = 2 m ⋅ x ^ פתרון ב': x x x P ⃗ c m = M t o t V ⃗ c m \vec{P}_{cm}=M_{tot}\vec{V}_{cm} P c m = M t o t V c m V ⃗ c m = c o n s t \vec{V}_{cm}=const V c m = co n s t t = 0 t=0 t = 0 V ⃗ c m = 0 \vec{V}_{cm}=0 V c m = 0 r ⃗ c m = c o n s t \vec{r}_{cm}=const r c m = co n s t r ⃗ c m = 2 x ^ \vec{r}_{cm}=2\hat{x} r c m = 2 x ^ t t t d d d r ⃗ c m \vec{r}_{cm} r c m
הסירה עוברת מרחק d d d 4 + d 4+d 4 + d
האדם עובר מרחק d d d d d d
הכלב עובר על גבי הסירה 8 m 8m 8 m d d d d + 8 d+8 d + 8
r ⃗ c m = ∑ i m i r ⃗ i M t o t = 100 ⋅ ( 4 + d ) + 60 ⋅ d + 40 ⋅ ( d + 8 ) 200 = 3.6 + d = ↓ r ⃗ c m = c o n s t 2 \vec{r}_{cm}=\frac{\sum_{i}m_{i}\vec{r}_{i}}{M_{tot}}=\frac{100\cdot(4+d)+60\cdot d+40\cdot(d+8)}{200}=3.6+d \underset{\begin{matrix}
\downarrow \\
\vec{r}_{cm}=const
\end{matrix}}{=}2 r c m = M t o t ∑ i m i r i = 200 100 ⋅ ( 4 + d ) + 60 ⋅ d + 40 ⋅ ( d + 8 ) = 3.6 + d ↓ r c m = co n s t = 2 d = − 1.6 x ^ [ m ] d=-1.6\hat{x}\; [m] d = − 1.6 x ^ [ m ] לכן, הסירה זזה 1.6 1.6 1.6
פתרון ג': x ⃗ \vec{x} x
V x c m = m d o g ⋅ v d o g + ( m m a n + m b o a t ) V m a n & b o a t M t o t = 0 V_{x_{cm}}=\frac{m_{dog}\cdot v_{dog}+(m_{man}+m_{boat})V_{man\&boat}}{M_{tot}}=0 V x c m = M t o t m d o g ⋅ v d o g + ( m man + m b o a t ) V man & b o a t = 0 0 = 40 ⋅ 2 + 160 ⋅ V m a n & b o a t = 1 + 2 V m a n & b o a t 0=40\cdot2+160\cdot V_{man\&boat}=1+2V_{_{man\&boat}} 0 = 40 ⋅ 2 + 160 ⋅ V man & b o a t = 1 + 2 V man & b o a t V ⃗ m a n & b o a t = − 1 2 x ^ [ m sec ] \vec{V}_{man\&boat}=-\frac{1}{2}\hat{x}\; \left[ \frac{m}{\sec} \right] V man & b o a t = − 2 1 x ^ [ sec m ] אנרגייה קינטית במערכת מרכז המסה
v ⃗ i = v ⃗ i ′ + V ⃗ c m ⟹ v ⃗ i ′ = v ⃗ i − V ⃗ c m \vec{v}_{i}=\vec{v}_{i}'+\vec{V}_{cm} \implies \vec{v}_{i}'=\vec{v}_{i}-\vec{V}_{cm} v i = v i ′ + V c m ⟹ v i ′ = v i − V c m E k t o t ′ = ∑ i 1 2 m i v i ′ 2 = ∑ i 1 2 m i ( v ⃗ i − V ⃗ c m ) ( v ⃗ i − V ⃗ c m ) = E_{k_{tot}}'=\sum_{i} \frac{1}{2}m_{i}v_{i}'^{2}=\sum_{i} \frac{1}{2}m_{i}(\vec{v}_{i}-\vec{V}_{cm})(\vec{v}_{i}-\vec{V}_{cm})= E k t o t ′ = i ∑ 2 1 m i v i ′ 2 = i ∑ 2 1 m i ( v i − V c m ) ( v i − V c m ) = ∑ i 1 2 m i ( v ⃗ i 2 − 2 v ⃗ i V ⃗ c m + V ⃗ c m 2 ) = ∑ i 1 2 m i v ⃗ i 2 − ∑ i m i v ⃗ i V ⃗ c m + 1 2 ∑ i m i M t o t V ⃗ c m 2 \sum_{i} \frac{1}{2}m_{i}(\vec{v}^2_{i}-2\vec{v}_{i}\vec{V}_{cm}+\vec{V}_{cm}^2)=\sum_{i} \frac{1}{2}m_{i}\vec{v}_{i}^2-\sum_{i}m_{i}\vec{v}_{i}\vec{V}_{cm}+\frac{1}{2}\underbracket{\sum_{i}m_{i}}_{M_{tot}}\vec{V}^2_{cm} i ∑ 2 1 m i ( v i 2 − 2 v i V c m + V c m 2 ) = i ∑ 2 1 m i v i 2 − i ∑ m i v i V c m + 2 1 M t o t i ∑ m i V c m 2 = E k t o t I − ∑ i m i v ⃗ i V ⃗ c m I I + 1 2 M t o t V ⃗ c m 2 I I I =\underbracket{E_{k_{tot}}}_{I}-\underbracket{\sum_{i}m_{i}\vec{v}_{i}\vec{V}_{cm}}_{\mathrm{II}}+\underbracket{\frac{1}{2}M_{tot}\vec{V}^2_{cm}}_{\mathrm{III}} = I E k t o t − II i ∑ m i v i V c m + III 2 1 M t o t V c m 2 נסתכל על איבר I I \mathrm{II} II
∑ i m i v ⃗ i P ⃗ t o t V ⃗ c m = P ⃗ t o t V ⃗ c m = M t o t V ⃗ c m ⋅ V ⃗ c m = M t o t V ⃗ c m 2 \underbracket{\sum_{i}m_{i}\vec{v}_{i}}_{\vec{P}_{tot}}\vec{V}_{cm}=\vec{P}_{tot}\vec{V}_{cm}=M_{tot}\vec{V}_{cm}\cdot\vec{V}_{cm}=M_{tot}\vec{V}_{cm}^2 P t o t i ∑ m i v i V c m = P t o t V c m = M t o t V c m ⋅ V c m = M t o t V c m 2 אם נציב את I I II II
E k t o t ′ = E k t o t − M t o t V ⃗ c m 2 + 1 2 M t o t V ⃗ c m 2 = E k t o t − 1 2 M t o t V ⃗ c m 2 E_{k_{tot}}'=E_{k_{tot}}-M_{tot}\vec{V}^2_{cm}+\frac{1}{2}M_{tot}\vec{V}_{cm}^2=E_{k_{tot}}-\frac{1}{2}M_{tot}\vec{V}_{cm}^2 E k t o t ′ = E k t o t − M t o t V c m 2 + 2 1 M t o t V c m 2 = E k t o t − 2 1 M t o t V c m 2 E k t o t = E k t o t ′ + 1 2 M t o t V ⃗ c m 2 E_{k_{tot}}=E_{k_{tot}}'+\frac{1}{2}M_{tot}\vec{V}_{cm}^2 E k t o t = E k t o t ′ + 2 1 M t o t V c m 2
במערכת מרכז המסה נקבל את סך האנרגיה הקינטית הנמוכה ביותר.
מסה משתנה
∑ i F ⃗ i = d P ⃗ d t = d m d t v ⃗ + m ⋅ d v ⃗ d t m a ⃗ \sum_{i}\vec{F}_{i}=\frac{d\vec{P}}{dt}=\frac{dm}{dt}\vec{v}+\underbracket{m\cdot \frac{d\vec{v}}{dt}}_{m\vec{a}} i ∑ F i = d t d P = d t d m v + m a m ⋅ d t d v
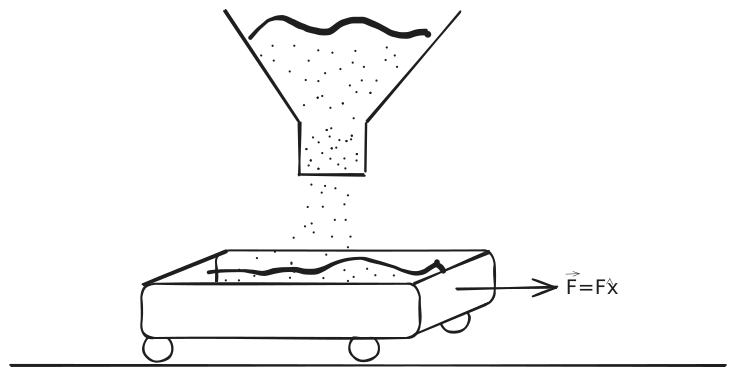
יש לנו משפך המלא בחול ומתחתיו עוברת קרונית מאוד ארוכה בעלת מסה M M M α [ k g sec ] \alpha\left[ \frac{kg}{\sec} \right] α [ s e c k g ]
נבצע חוק I I II II x ^ \hat{x} x ^
M ( t ) = M ( t = 0 ) + α t M(t)=M(t=0)+\alpha t M ( t ) = M ( t = 0 ) + α t F ⃗ = α v ⃗ + M ⋅ d v ⃗ d t = 0 = α v 0 x ^ \vec{F}=\alpha \vec{v}+M\cdot \underbracket{\frac{d\vec{v}}{dt}}_{=0}=\alpha v_{0}\hat{x} F = α v + M ⋅ = 0 d t d v = α v 0 x ^ d m dm d m x x x + x +x + x d m לוח dm_{לוח} d m לוח
כעת, לא פועל כוח מושך על הקרונית. V ⃗ קרונית ( t ) = ? \vec{V}_{\R{קרונית}}(t)=? V קרונית ( t ) = ?
d m d t = α v ⃗ + m ⋅ d v ⃗ d t = 0 \underbracket{\frac{dm}{dt}}_{=\alpha}\vec{v}+m\cdot \frac{d\vec{v}}{dt}=0 = α d t d m v + m ⋅ d t d v = 0 α v = − m d v d t = − ( m 0 + α t ) d v d t \alpha v=-m \frac{dv}{dt}=-(m_{0}+\alpha t) \frac{dv}{dt} αv = − m d t d v = − ( m 0 + α t ) d t d v − ∫ 0 t α m 0 + α t d t = ∫ v 0 V ( t ) 1 v d v -\int_{0}^t \frac{\alpha}{m_{0}+\alpha t}dt=\int_{v_{0}}^{V(t)} \frac{1}{v}dv − 0 ∫ t m 0 + α t α d t = v 0 ∫ V ( t ) v 1 d v − α 1 α ln ( m 0 + α t m 0 ) = ln ( V ( t ) v 0 ) -\alpha\frac{1}{\alpha}\ln\left( \frac{m_{0}+\alpha t}{m_{0}} \right)=\ln\left( \frac{V(t)}{v_{0}} \right) − α α 1 ln ( m 0 m 0 + α t ) = ln ( v 0 V ( t ) ) ln ( m 0 m 0 + α t ) = ln ( V ( t ) v ) \ln\left( \frac{m_{0}}{m_{0}+\alpha t} \right)=\ln\left( \frac{V(t)}{v} \right) ln ( m 0 + α t m 0 ) = ln ( v V ( t ) ) m 0 m 0 + α t = V ( t ) v 0 \frac{m_{0}}{m_{0}+\alpha t}=\frac{V(t)}{v_{0}} m 0 + α t m 0 = v 0 V ( t ) V ( t ) = m 0 v 0 m 0 + α t V(t)=\frac{m_{0}v_{0}}{m_{0}+\alpha t} V ( t ) = m 0 + α t m 0 v 0 רואים כי V ( t ) V(t) V ( t )
איך ניתן לעשות את זה באופן פשוט יותר? באמצעות שימור תנע בכיוון x ^ \hat{x} x ^
m 0 v 0 = ( m 0 + α t ) V ( t ) m_{0}v_{0}=(m_{0}+\alpha t)V(t) m 0 v 0 = ( m 0 + α t ) V ( t ) ואז זה ישר מוביל לפתרון שמצאנו.
נסתכל על מערכת של שני גופים כאשר אחד מהם מתנגש בשני. הם מתחילים עם מהירויות v , u v,u v , u m , d m m,dm m , d m
P ⃗ ( t ) = m v ⃗ + d m u ⃗ \vec{P}(t)=m\vec{v}+dm\vec{u} P ( t ) = m v + d m u P ⃗ ( t + d t ) = ( m + d m ) ( v ⃗ + d v ⃗ ) \vec{P}(t+dt)=(m+dm)(\vec{v}+d\vec{v}) P ( t + d t ) = ( m + d m ) ( v + d v ) P ⃗ ( t + d t ) − P ⃗ ( t ) = ( m + d m ) ( v ⃗ + d v ⃗ ) − m v ⃗ − d m u ⃗ = m v ⃗ + m d v ⃗ + d m v ⃗ + d m d v ⃗ − m v ⃗ − d m u ⃗ \vec{P}(t+dt)-\vec{P}(t)=(m+dm)(\vec{v}+d\vec{v})-m\vec{v}-dm \vec{u}=\cancel{ m\vec{v} }+md\vec{v}+dm\vec{v}+dmd\vec{v}-\cancel{m\vec{v}}-dm \vec{u} P ( t + d t ) − P ( t ) = ( m + d m ) ( v + d v ) − m v − d m u = m v + m d v + d m v + d m d v − m v − d m u מכיוון ש-d m d v dmdv d m d v
= m d v ⃗ + d m ( v ⃗ − u ⃗ ) = m d v ⃗ − d m ( u ⃗ − v ⃗ V r e l ) =md\vec{v}+dm(\vec{v}-\vec{u})=md\vec{v}-dm(\underbracket{\vec{u}-\vec{v}}_{V_{rel}}) = m d v + d m ( v − u ) = m d v − d m ( V re l u − v ) ∑ i F ⃗ e x t i = d P ⃗ i d t = m d v ⃗ − d m V r e l d t = m d v d t − d m d t V r e l \sum_{i} \vec{F}_{ext_{i}}=\frac{d\vec{P}_{i}}{dt}=\frac{md\vec{v}-dmV_{rel}}{dt}=m \frac{dv}{dt}-\frac{dm}{dt}V_{rel} i ∑ F e x t i = d t d P i = d t m d v − d m V re l = m d t d v − d t d m V re l נעביר אגף ונקבל:
∑ i F ⃗ e x t i + d m d t V r e l = m a ⃗ \sum_{i}\vec{F}_{ext_{i}}+\frac{dm}{dt}V_{rel}=m\vec{a} i ∑ F e x t i + d t d m V re l = m a
בפתרון בעיות מסה משתנה, אנו לוקחים את כולם כמערת וכותבים:
∑ i F ⃗ e x t , i = d P ⃗ t o t d t \sum_{i}\vec{F}_{ext,i}=\frac{d\vec{P}_{tot}}{dt} i ∑ F e x t , i = d t d P t o t משוואת טיל(R o c k e t E q u a t i o n Rocket\ Equation R oc k e t Eq u a t i o n
∑ i F ⃗ e x t , i + d m d t V ⃗ r e l = m d v ⃗ d t \sum_{i}\vec{F}_{ext,i}+\frac{dm}{dt}\vec{V}_{rel}=m \frac{d\vec{v}}{dt} i ∑ F e x t , i + d t d m V re l = m d t d v אם מסה מצטרפת נקבל d m d t > 0 \frac{dm}{dt}>0 d t d m > 0 d m d t < 0 \frac{dm}{dt}<0 d t d m < 0 V ⃗ r e l \vec{V}_{rel} V re l
V ⃗ r e l = u ⃗ − v ⃗ \vec{V}_{rel}=\vec{u}-\vec{v} V re l = u − v כאשר v ⃗ \vec{v} v u ⃗ \vec{u} u d m dm d m
במקרה של העגלה והחול(ראו קודם): ‾ \underline{\R{\text{במקרה של העגלה והחול(ראו קודם):}}} במקרה של העגלה והחול(ראו קודם): x x x
V r e l x = u x − v x V_{rel_{x}}=u_{x}-v_{x} V re l x = u x − v x u x = 0 v x = v 0 u_{x}=0 \qquad v_{x}=v_{0} u x = 0 v x = v 0 V r e l = 0 − v 0 = − v 0 V_{rel}=0-v_{0}=-v_{0} V re l = 0 − v 0 = − v 0 F + α d m d t ( − v 0 ) V r e l = m ⋅ d m d t מתאפס כי v = v 0 קבוע. F+\underbracket{\alpha}_{\frac{dm}{dt}}\underbracket{(-v_{0})}_{V_{rel}}=m \cdot \underbracket{\cancel{ \frac{dm}{dt} }}_{\begin{matrix}
\R{\text{מתאפס כי}} \\
v=v_{0} \\
\R{\text{קבוע.}}
\end{matrix}} F + d t d m α V re l ( − v 0 ) = m ⋅ מתאפס כי v = v 0 קבוע. d t d m F = α V 0 F=\alpha V_{0} F = α V 0 החול כשהוא עובר את גבולות המערכת הוא בעל מהירות בציר ה-x x x 0 0 0
טיל עף בחלל ופולט גז במהירות u u u ביחס אליו . מסת טיל התחלתית היא M 0 M_{0} M 0
דרך א': d m dm d m d t dt d t d m dm d m
P ( t ) = m ⋅ v כולם P(t)=\underbracket{m\cdot v}_{\R{\text{כולם}}} P ( t ) = כולם m ⋅ v P ( t + d t ) = ( m + d m ) ( v + d v ) גוף גדול אחרי יציאת md − d m ⋅ ( v + d v − u ) גוף קטן md שבדיוק עכשיו יוצא P(t+dt)=\underbracket{(m+dm)(v+dv)}_{\R{\text{גוף גדול אחרי יציאת md}}}-\underbracket{dm\cdot (v+dv-u)}_{\R{\text{גוף קטן md שבדיוק עכשיו יוצא}}} P ( t + d t ) = גוף גדול אחרי יציאת md ( m + d m ) ( v + d v ) − גוף קטן md שבדיוק עכשיו יוצא d m ⋅ ( v + d v − u ) כעת, נראה מה ההפרש:
P ( t + d t ) − P ( t ) = m v + m d v + v d m + d m d v − v d m − d m d v + u d m − m v = m d v + u d m P(t+dt)-P(t)=\cancel{ mv }+mdv+\cancel{ vdm }+\cancel{ dmdv }-\cancel{ vdm }-\cancel{ dmdv }+udm-\cancel{ mv }=mdv+udm P ( t + d t ) − P ( t ) = m v + m d v + v d m + d m d v − v d m − d m d v + u d m − m v = m d v + u d m בציר ה-x ^ \hat{x} x ^ ∑ i F ⃗ e x t , i = d P ⃗ t o t d t = 0 \sum_{i}\vec{F}_{ext,i}=\frac{d\vec{P}_{tot}}{dt}=0 ∑ i F e x t , i = d t d P t o t = 0 x ^ \hat{x} x ^
P t o t ( t + d t ) − P t o t ( t ) = 0 P_{tot}(t+dt)-P_{tot}(t)=0 P t o t ( t + d t ) − P t o t ( t ) = 0 נציב את מה שקיבלנו:
m ⋅ d v + d m ⋅ u = 0 m\cdot dv+dm\cdot u=0 m ⋅ d v + d m ⋅ u = 0 נבצע הפרדת משתנים כדי למצוא את v v v
m ⋅ d v = − d m ⋅ u m\cdot dv=-dm\cdot u m ⋅ d v = − d m ⋅ u − 1 u ∫ v 0 V ( t ) d v = ∫ M 0 m ( t ) 1 m d m -\frac{1}{u}\int_{v_{0}}^{V(t)}dv=\int_{M_{0}}^{m(t)} \frac{1}{m}dm − u 1 v 0 ∫ V ( t ) d v = M 0 ∫ m ( t ) m 1 d m − 1 u ( V ( t ) − v 0 ) = ln m ( t ) − ln M 0 -\frac{1}{u}(V(t)-v_{0})=\ln m(t)-\ln M_{0} − u 1 ( V ( t ) − v 0 ) = ln m ( t ) − ln M 0 V ( t ) = u ln M 0 − u ln m ( t ) + v 0 = u ln M 0 m ( t ) + v 0 V(t)=u\ln M_{0}-u\ln m(t)+v_{0}=u\ln \frac{M_{0}}{m(t)}+v_{0} V ( t ) = u ln M 0 − u ln m ( t ) + v 0 = u ln m ( t ) M 0 + v 0 קיבלנו כצפוי ש-V ( t ) V(t) V ( t ) דרך ב': R o c k e t E q u a t i o n Rocket\ Equation R oc k e t Eq u a t i o n
∑ i F ⃗ e x t , i + d m d t V ⃗ r e l = m d v ⃗ d t \sum_{i} \vec{F}_{ext,i}+\frac{dm}{dt}\vec{V}_{rel}=m \frac{d\vec{v}}{dt} i ∑ F e x t , i + d t d m V re l = m d t d v V ⃗ r e l = u ⃗ − v ⃗ = [ ( v + d v − u ) − ( v + d v ) ] x ^ = − u x ^ \vec{V}_{rel}=\vec{u}-\vec{v}=[(v+dv-u)-(v+dv)]\hat{x}=-u\hat{x} V re l = u − v = [( v + d v − u ) − ( v + d v )] x ^ = − u x ^ ב-x ^ \hat{x} x ^ ∑ i F ⃗ e x t , i = 0 \sum_{i}\vec{F}_{ext,i}=0 ∑ i F e x t , i = 0
d m d t ( − u ) = m d v d t \frac{dm}{dt}(-u)=m \frac{dv}{dt} d t d m ( − u ) = m d t d v − d m ⋅ u = m ⋅ d v -dm\cdot u=m\cdot dv − d m ⋅ u = m ⋅ d v m d v + u d m = 0 mdv+udm=0 m d v + u d m = 0 ואת זה קיבלנו בדיוק קודם.
תנע זוויתי
מה הקטע של תנע זוויתי?אמורה להיות דרך קלה יותר ממה שלמדנו עד כה בנידון מערכות מסתובבות.
a ⃗ × b ⃗ = ∣ a ⃗ ∣ ∣ b ⃗ ∣ sin ( θ ) n ^ \vec{a}\times \vec{b}=|\vec{a}||\vec{b}|\sin(\theta)\hat{n} a × b = ∣ a ∣∣ b ∣ sin ( θ ) n ^ נוכל להגדיר תנע זוויתי לכל גוף שהוא, אפילו אם הוא אינו מסתובב.m m m v ⃗ \vec{v} v x , y x,y x , y
J ⃗ = r ⃗ × P ⃗ \vec{J}=\vec{r}\times \vec{P} J = r × P כאשר P ⃗ = m v ⃗ \vec{P}=m\vec{v} P = m v
מה היחידות של תנע זוויתי J J J
[ J ⃗ ] = [ m ⋅ k g ⋅ m sec ] = [ k g ⋅ m 2 sec ] = [ k g ⋅ m 2 sec 2 ⏟ J o u l e sec ] = [ J ⋅ sec ] [\vec{J}]=\left[ m\cdot kg\cdot \frac{m}{\sec} \right]=\left[ kg\cdot \frac{m^2}{\sec} \right]=\left[ \underbrace{kg\cdot \frac{m^2}{\sec^2}}_{Joule}\sec \right]=[J\cdot \sec] [ J ] = [ m ⋅ k g ⋅ sec m ] = [ k g ⋅ sec m 2 ] = J o u l e k g ⋅ sec 2 m 2 sec = [ J ⋅ sec ]
נניח אנו מפעילים כוח F ⃗ \vec{F} F r ⃗ \vec{r} r τ \uptau τ
τ ⃗ = r ⃗ × F ⃗ \vec{\uptau}=\vec{r}\times \vec{F} τ = r × F [ τ ] = [ m ⋅ N ] = [ J o u l e ] [\uptau]=[m\cdot N]=[Joule] [ τ ] = [ m ⋅ N ] = [ J o u l e ] בשיעור הבא נפתח את "חוק שני הזוויתי" ונקבל:
∑ i τ ⃗ i = d J ⃗ d t \sum_{i} \vec{\uptau}_{i}=\frac{d\vec{J}}{dt} i ∑ τ i = d t d J בהקבלה לחוק שני הרגיל: ∑ i F ⃗ i = d P ⃗ d t \sum_{i}\vec{F}_{i}=\frac{d\vec{P}}{dt} ∑ i F i = d t d P
פיתוח "חוק I I II II
נתחיל מחוק שני של ניוטון:
∑ i F ⃗ i = d P ⃗ d t \sum_{i}\vec{F}_{i}=\frac{d\vec{P}}{dt} i ∑ F i = d t d P r ⃗ × ∑ i F ⃗ i = r ⃗ × d P ⃗ d t {\color{red}\vec{r}\times}\sum_{i}\vec{F}_{i}={\color{red}\vec{r}\times} \frac{d\vec{P}}{dt} r × i ∑ F i = r × d t d P ∑ i τ i = r ⃗ × d P ⃗ d t = ( ∗ ) \sum_{i}{\Large\uptau}_{i}=\vec{r}\times \frac{d\vec{P}}{dt}=(*) i ∑ τ i = r × d t d P = ( ∗ ) d J ⃗ d t = d d t ( r ⃗ × P ⃗ ) = d r ⃗ d t × P ⃗ + r ⃗ × d P ⃗ d t \frac{d\vec{J}}{dt}=\frac{d}{dt}(\vec{r}\times \vec{P})=\frac{d\vec{r}}{dt}\times \vec{P}+\vec{r}\times \frac{d\vec{P}}{dt} d t d J = d t d ( r × P ) = d t d r × P + r × d t d P נסתכל על הביטוי האמצעי:
d r ⃗ d t × P ⃗ = v ⃗ × m v ⃗ = 0 \frac{d\vec{r}}{dt}\times \vec{P}=\vec{v}\times m\vec{v}=0 d t d r × P = v × m v = 0 ולכן:
d J ⃗ d t = r ⃗ × d P ⃗ d t \frac{d\vec{J}}{dt}=\vec{r}\times \frac{d\vec{P}}{dt} d t d J = r × d t d P ולכן:
∑ i τ i = d J ⃗ d t \sum_{i}{\Large \uptau}_{i}=\frac{d\vec{J}}{dt} i ∑ τ i = d t d J
הפיתוח כפי שהוא מתאים לגוף נקודתי בלבד .
מסקנות מחוק I I II II
אם אין מומנטי כוח חיצוניים, מתקיים שימור תנע זוויתי.
שיווי משקל: אם ∑ i τ i = 0 \sum_{i}{\Large \uptau}_{i}=0 ∑ i τ i = 0
מי שיכול לשנות את התנע הזוויתי של הגוף זה מומנט כוח .
מתי מומנט הכוח יכול להתאפס?
אם F ⃗ = 0 \vec{F}=0 F = 0
אם r ⃗ = 0 \vec{r}=0 r = 0
אם r ⃗ ∥ F ⃗ \vec{r}\parallel\vec{F} r ∥ F
אם יש כוח חיצוני, ניתן לקבוע ציר במקום שבו הוא פועל ⇐ לא יפעיל מומנט כוח(לאור 3) ⇐ יתקיים שימור תנע זוויתי.
3 m 3m 3 m
צריך להתקיים: ∑ i τ ⃗ i = 0 \sum_{i}\vec{\tau}_{i}=0 ∑ i τ i = 0 M g Mg M g
∑ i τ ⃗ i = ( L 2 x ^ ) × ( − d x ^ ) × ( − 3 m g y ^ ) = m g L 2 ( − z ^ ) + 3 m g ⋅ d ⋅ z ^ = m g ( 3 d − L 2 ) z ^ \sum_{i}\vec{\tau}_{i}=\left( \frac{L}{2}\hat{x} \right)\times(-d\hat{x})\times(-3mg\hat{y})=mg \frac{L}{2}(-\hat{z})+3mg\cdot d\cdot \hat{z}=mg\left( 3d-\frac{L}{2} \right)\hat{z} i ∑ τ i = ( 2 L x ^ ) × ( − d x ^ ) × ( − 3 m g y ^ ) = m g 2 L ( − z ^ ) + 3 m g ⋅ d ⋅ z ^ = m g ( 3 d − 2 L ) z ^ נוכל כעת להשוות לאפס ולהעביר אגפים:
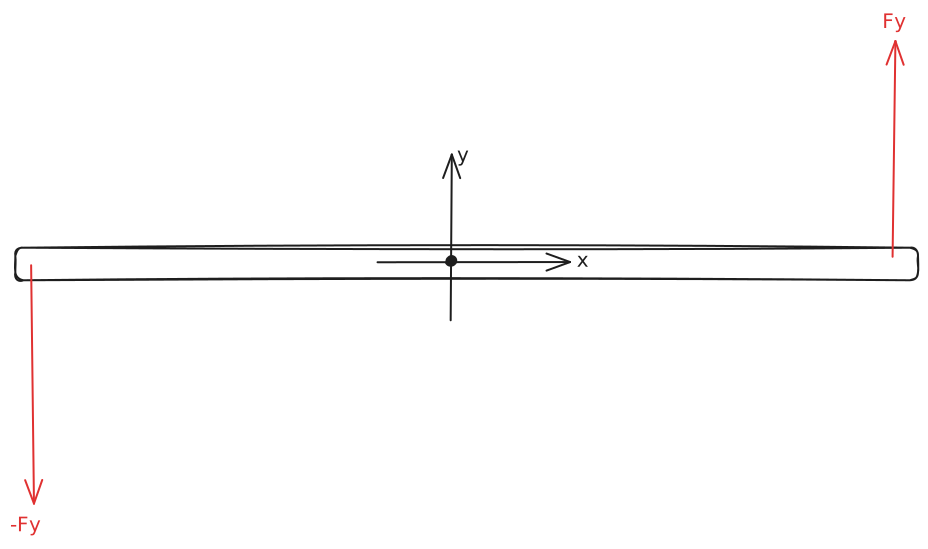
3 d = L 2 ⟹ d = L 6 3d=\frac{L}{2} \implies d=\frac{L}{6} 3 d = 2 L ⟹ d = 6 L איך יכול להיות ∑ i F ⃗ i = 0 \sum_{i}\vec{F}_{i}=0 ∑ i F i = 0 ∑ i τ ⃗ i ≠ 0 \sum_{i}\vec{\tau}_{i}\neq0 ∑ i τ i = 0
∑ i τ ⃗ i = ( L 2 x ^ ) × ( F y ^ ) + ( − L 2 x ^ ) × ( − F y ^ ) = L 2 F z ^ + L 2 F z ^ = F ⋅ L ⋅ z ^ \sum_{i}\vec{\tau}_{i}=\left( \frac{L}{2}\hat{x} \right)\times(F\hat{y})+\left( -\frac{L}{2}\hat{x} \right)\times(-F\hat{y})=\frac{L}{2}F\hat{z}+\frac{L}{2}F\hat{z}=F\cdot L\cdot \hat{z} i ∑ τ i = ( 2 L x ^ ) × ( F y ^ ) + ( − 2 L x ^ ) × ( − F y ^ ) = 2 L F z ^ + 2 L F z ^ = F ⋅ L ⋅ z ^ שני ה-τ ⃗ \vec{\tau} τ
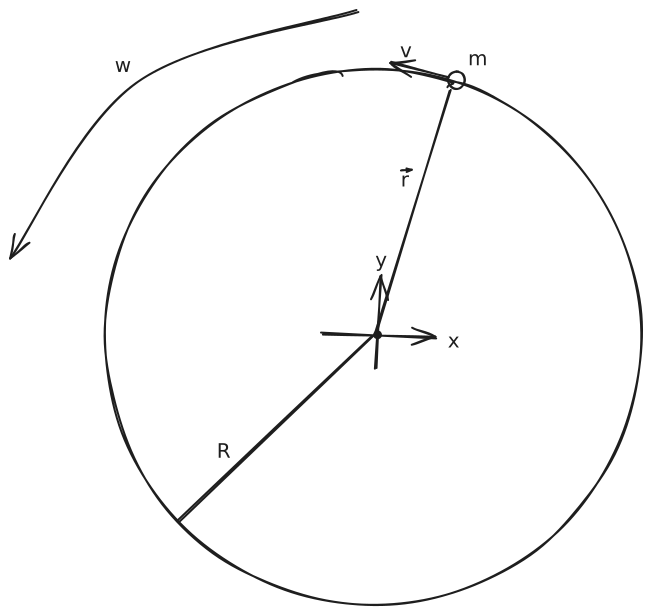
דוגמה (תנועה מעגלית של גוף אחד)
J ⃗ = r ⃗ × P ⃗ = r ⃗ × m v ⃗ \vec{J}=\vec{r}\times \vec{P}=\vec{r}\times m\vec{v} J = r × P = r × m v ∣ J ⃗ ∣ = m r v = m r ⋅ ω r = m r 2 ω |\vec{J}|=mrv=mr\cdot\omega r=mr^2\omega ∣ J ∣ = m r v = m r ⋅ ω r = m r 2 ω J ⃗ = m r 2 ω ⃗ \vec{J}=mr^2\vec{\omega} J = m r 2 ω דוגמה (תנועה מעגלית של מספר גופים)
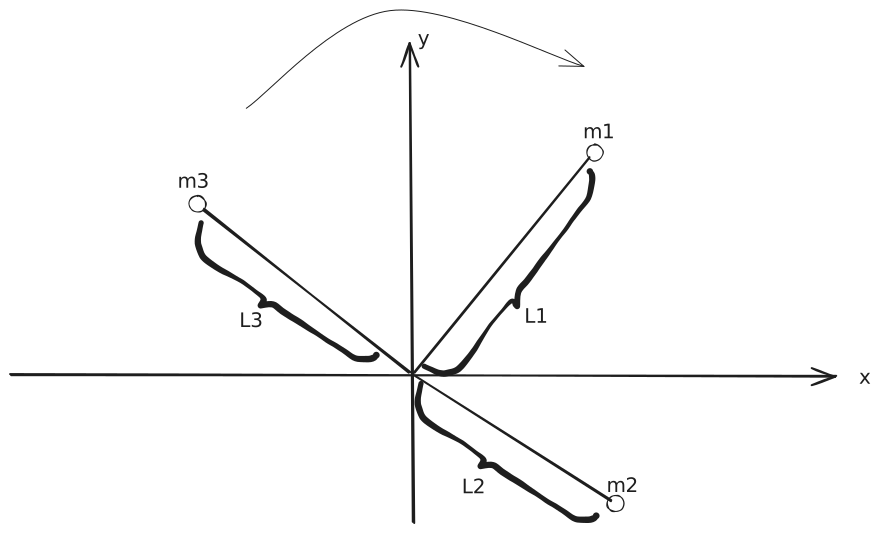
נסתכל על 3 גופים המסתובבים סביב הציר ומחוברים ביניהם באמצעות מוטות קשיחים בעלי מסה זניחה.
J ⃗ t o t = J ⃗ 1 + J ⃗ 2 + J ⃗ 3 = m 1 L 1 2 ω ⃗ + m 2 L 2 2 ω ⃗ + m 3 L 3 2 ω ⃗ = ( m 1 L 1 2 + m 2 L 2 2 + m 3 L 3 2 ⏟ I − מומנט אינרציה או מומנט התמד ) ω ⃗ = I ω ⃗ \vec{J}_{tot}=\vec{J}_{1}+\vec{J}_{2}+\vec{J}_{3}=m_{1}L_{1}^2\vec{\omega}+m_{2}L_{2}^2\vec{\omega}+m_{3}L_{3}^2\vec{\omega}=(\underbrace{m_{1}L_{1}^2+m_{2}L_{2}^2+m_{3}L_{3}^2}_{I\; -\; \begin{matrix}
\;\R{\text{מומנט אינרציה}} \\
\R{\text{או מומנט התמד}}
\end{matrix}})\vec{\omega}=I\vec{\omega} J t o t = J 1 + J 2 + J 3 = m 1 L 1 2 ω + m 2 L 2 2 ω + m 3 L 3 2 ω = ( I − מומנט אינרציה או מומנט התמד m 1 L 1 2 + m 2 L 2 2 + m 3 L 3 2 ) ω = I ω ∑ i F ⃗ i = d P ⃗ d t = m ⋅ d V ⃗ d t \sum_{i}\vec{F}_{i}=\frac{d\vec{P}}{dt}=m\cdot \frac{d\vec{V}}{dt} i ∑ F i = d t d P = m ⋅ d t d V ∑ i τ ⃗ i = d J ⃗ d t = d d t ( I ω ⃗ ) = I d ω ⃗ d t \sum_{i}\vec{\tau}_{i}=\frac{d\vec{J}}{dt}=\frac{d}{dt}(I\vec{\omega})=I \frac{d\vec{\omega}}{dt} i ∑ τ i = d t d J = d t d ( I ω ) = I d t d ω בהקבלה לתנועה קווית: I ↔ m I\leftrightarrow m I ↔ m τ ⃗ \vec{\tau} τ I I I ω ⃗ \vec{\omega} ω F ⃗ \vec{F} F m m m v ⃗ \vec{v} v
גוף המשלב תנועה של מרכז המסה וסיבוב סביב מרכז המסה
[ציור לצייר אחר כך]
J ⃗ = M t o t r ⃗ c m × v ⃗ c m + I c m ω ⃗ \vec{J}=M_{tot}\vec{r}_{cm}\times \vec{v}_{cm}+I_{cm}\vec{\omega} J = M t o t r c m × v c m + I c m ω כאשר:M t o t M_{tot} M t o t r ⃗ c m \vec{r}_{cm} r c m v ⃗ c m \vec{v}_{cm} v c m I c m I_{cm} I c m ω ⃗ \vec{\omega} ω
[עוד ציור לצייר אחר כך]גם מסתובב ⇐ יש שינוי ב-v ⃗ c m \vec{v}_{cm} v c m במידה ואין כוחות חיצוניים: ויש אילוץ כגון מסמר יסתובבו מסביב לאילוץ.
[ציור להוסיף אחר כך]
m 1 = m 2 = m , m 3 = m 4 = m 2 m_{1}=m_{2}=m, \quad m_{3}=m_{4}=\frac{m}{2} m 1 = m 2 = m , m 3 = m 4 = 2 m כאשר m 4 m_{4} m 4 v 0 x ^ v_{0}\hat{x} v 0 x ^ m 3 m_{3} m 3 ω ⃗ \vec{\omega} ω
מתקיים שימור תנע קווי ושימור תנע זוויתי אך לא מתקיים שימור אנרגיה.J ⃗ לפני = J ⃗ אחרי \vec{J}_{\R{\text{לפני}}}=\vec{J}_{\R{\text{אחרי}}} J לפני = J אחרי שימו יש כאן v ⃗ c m ≠ 0 \vec{v}_{cm}\neq0 v c m = 0 x ^ \hat{x} x ^
J ⃗ לפני = r ⃗ × P ⃗ = ( − L y ^ ) × ( m 2 v 0 x ^ ) = m 2 L v 0 z ^ \vec{J}_{\R{\text{לפני}}}=\vec{r}\times \vec{P}=(-L\hat{y})\times\left( \frac{m}{2}v_{0}\hat{x} \right)=\frac{m}{2}Lv_{0}\hat{z} J לפני = r × P = ( − L y ^ ) × ( 2 m v 0 x ^ ) = 2 m L v 0 z ^ J ⃗ אחרי = M t o t r ⃗ c m × v ⃗ c m + I c m ω ⃗ \vec{J}_{\R{אחרי}}=M_{tot}\vec{r}_{cm}\times \vec{v}_{cm}+I_{cm}\vec{\omega} J אחרי = M t o t r c m × v c m + I c m ω בצד השמאלי של המשוואה נשים לב כי האיבר הימני(M t o t r ⃗ c m × v ⃗ c m M_{tot}\vec{r}_{cm}\times \vec{v}_{cm} M t o t r c m × v c m r ⃗ c m \vec{r}_{cm} r c m v ⃗ c m \vec{v}_{cm} v c m x ^ \hat{x} x ^
I c m = 3 m L 2 I_{cm}=3mL^2 I c m = 3 m L 2 נשתמש בשימור תנע זוויתי:
m 2 L v 0 z ^ = 3 n L 2 ω ⃗ \frac{m}{2}Lv_{0}\hat{z}=3nL^2\vec{\omega} 2 m L v 0 z ^ = 3 n L 2 ω v 0 2 z ^ = 3 L ω ⃗ \frac{v_{0}}{2}\hat{z}=3L\vec{\omega} 2 v 0 z ^ = 3 L ω ω ⃗ = 1 6 v 0 L z ^ \vec{\omega}=\frac{1}{6} \frac{v_{0}}{L}\hat{z} ω = 6 1 L v 0 z ^
[עוד ציור להוסיף אחר כך]L 0 L_{0} L 0 v 0 v_{0} v 0 ω 0 \omega_{0} ω 0 ω ( t ) \omega(t) ω ( t )
נקבע את הציר בחור וכך נבטל את τ ⃗ \vec{\tau} τ
J ⃗ התחלה = I 0 ω ⃗ 0 , I 0 = m L 0 2 \vec{J}_{\R{התחלה}}=I_{0}\vec{\omega}_{0},\qquad I_{0}=mL_{0}^2 J התחלה = I 0 ω 0 , I 0 = m L 0 2 בזמן t t t
J ⃗ = I ( t ) ω ⃗ ( t ) , I ( t ) = m L 2 ( t ) \vec{J}=I(t)\vec{\omega}(t),\qquad I(t)=mL^2(t) J = I ( t ) ω ( t ) , I ( t ) = m L 2 ( t ) L ( t ) = L 0 − v 0 t I ( t ) = m ( L 0 − v 0 t ) 2 L(t)=L_{0}-v_{0}t \qquad I(t)=m(L_{0}-v_{0}t)^2 L ( t ) = L 0 − v 0 t I ( t ) = m ( L 0 − v 0 t ) 2 באמצעות שימור תנע זוויתי:
m L 0 2 ω 0 = m ( L 0 − v 0 t ) 2 ω ( t ) mL_{0}^2\omega_{0}=m(L_{0}-v_{0}t)^2\omega(t) m L 0 2 ω 0 = m ( L 0 − v 0 t ) 2 ω ( t ) ω ( t ) = L 0 2 ( L 0 − v 0 t ) 2 ω 0 \omega(t)=\frac{L_{0}^2}{(L_{0}-v_{0}t)^2}\omega_{0} ω ( t ) = ( L 0 − v 0 t ) 2 L 0 2 ω 0 קיבלנו כי ω \omega ω
כוח מרכזי
כוח מרכזי הוא כוח שהגודל שלו תלוי במרחק ממקור הכוח והכיוון שלו הוא רדיאלי(או אנטי רדיאלי).
F ⃗ ( r ) = F r r ^ \vec{F}(r)=F_{r}\hat{r} F ( r ) = F r r ^
F G = − G m 1 m 2 R 2 F_{G}=-G\frac{m_{1}m_{2}}{R^2} F G = − G R 2 m 1 m 2 נראה שכוח מרכזי הוא כוח משמר.d r ⃗ d\vec{r} d r
d r ⃗ = d r ⋅ r ^ רכיב תנועה רדיאלית + r d θ ⋅ θ ^ רכיב תנועה משיקית d\vec{r}=\underbracket{dr\cdot\hat{r}}_{\begin{matrix}
\R{\text{רכיב תנועה}} \\
\R{\text{רדיאלית}}
\end{matrix}}+\underbracket{rd\theta\cdot\hat{\theta}}_{\begin{matrix}
\R{\text{רכיב תנועה}} \\
\R{\text{משיקית}}
\end{matrix}} d r = רכיב תנועה רדיאלית d r ⋅ r ^ + רכיב תנועה משיקית r d θ ⋅ θ ^ כעת, נמצא את עבודת הכוח המרכזי:
W = ∫ r ⃗ 0 r ⃗ 1 F ⃗ ⋅ d r ⃗ = ∫ ( F ⋅ r ⃗ ) ( d r r ^ + r d θ θ ^ ) = ∫ r 0 r 1 F ⋅ d r W=\int_{\vec{r}_{0}}^{\vec{r}_{1}}\vec{F}\cdot d\vec{r}=\int (F\cdot \vec{r})(dr\hat{r}+rd\theta\hat{\theta})=\int_{r_{0}}^{r_{1}}F\cdot dr W = r 0 ∫ r 1 F ⋅ d r = ∫ ( F ⋅ r ) ( d r r ^ + r d θ θ ^ ) = r 0 ∫ r 1 F ⋅ d r רואים שהעבודה תלויה רק במרחק רדיאלי התחלתי וסופי ולא במסלול ⇐ זהו כוח משמר.U U U
U ( r ) − U ( r 0 ) = − ∫ r 0 r F ⃗ ⋅ d r ⃗ = ∫ r 0 r G m 1 m 2 R 2 d r = − ( G m 1 m 2 r − G m 1 m 2 r 0 ) U(r)-U(r_{0})=-\int_{r_{0}}^{r}\vec{F}\cdot d\vec{r}=\int_{r_{0}}^r G \frac{m_{1}m_{2}}{R^2}dr=-\left( G \frac{m_{1}m_{2}}{r}-G \frac{m_{1}m_{2}}{r_{0}} \right) U ( r ) − U ( r 0 ) = − r 0 ∫ r F ⋅ d r = r 0 ∫ r G R 2 m 1 m 2 d r = − ( G r m 1 m 2 − G r 0 m 1 m 2 ) U = − G m 1 m 2 R U=-G \frac{m_{1}m_{2}}{R} U = − G R m 1 m 2 אנרגיה פוטנציאלית אפקטיבית
נניח שיש לנו כוח מרכזי שהוא משמר.
τ ⃗ = r ⃗ × F ⃗ = 0 \vec{\tau}=\vec{r}\times \vec{F}=0 τ = r × F = 0 זה אומר שיש שימור תנע זוויתי.
{ r ^ = cos θ x ^ + sin θ y ^ θ ^ = − sin θ x ^ + cos θ y ^ \begin{cases}
\hat{r}=\cos\theta \hat{x}+\sin\theta \hat{y} \\
\hat{\theta}=-\sin\theta \hat{x}+\cos\theta \hat{y}
\end{cases} { r ^ = cos θ x ^ + sin θ y ^ θ ^ = − sin θ x ^ + cos θ y ^ r ⃗ = r cos θ x ^ + r sin θ y ^ \vec{r}=r\cos\theta \hat{x}+r\sin\theta \hat{y} r = r cos θ x ^ + r sin θ y ^ V ⃗ = r ⃗ ˙ = ( r ˙ cos θ − r θ ˙ sin θ ) x ^ + ( r ˙ sin θ + r θ ˙ cos θ ) y ^ \vec{V}=\dot{\vec{r}}=(\dot{r}\cos\theta-r\dot{\theta}\sin\theta)\hat{x}+(\dot{r}\sin\theta+r\dot{\theta}\cos\theta)\hat{y} V = r ˙ = ( r ˙ cos θ − r θ ˙ sin θ ) x ^ + ( r ˙ sin θ + r θ ˙ cos θ ) y ^ = r ˙ ( cos θ x ^ + sin θ y ^ ⏟ r ^ ) + r θ ˙ ( − sin θ x ^ + cos θ y ^ ⏟ θ ^ ) = r ˙ r ^ + ( r θ ˙ ) θ ^ =\dot{r}(\underbrace{\cos\theta \hat{x}+\sin\theta \hat{y}}_{\hat{r}})+r\dot{\theta}(\underbrace{-\sin\theta \hat{x}+\cos\theta \hat{y}}_{\hat{\theta}})=\dot{r}\hat{r}+(r\dot{\theta})\hat{\theta} = r ˙ ( r ^ cos θ x ^ + sin θ y ^ ) + r θ ˙ ( θ ^ − sin θ x ^ + cos θ y ^ ) = r ˙ r ^ + ( r θ ˙ ) θ ^ v 2 = v ⃗ ⋅ v ⃗ = ( r ˙ r ^ + r θ ˙ θ ^ ) ( r ˙ r ^ + r θ ˙ θ ^ ) = r ˙ 2 + r 2 θ ˙ 2 v^2=\vec{v}\cdot \vec{v}=(\dot{r}\hat{r}+r\dot{\theta}\hat{\theta})(\dot{r}\hat{r}+r\dot{\theta}\hat{\theta})=\dot{r}^2+r^2\dot{\theta}^2 v 2 = v ⋅ v = ( r ˙ r ^ + r θ ˙ θ ^ ) ( r ˙ r ^ + r θ ˙ θ ^ ) = r ˙ 2 + r 2 θ ˙ 2 ⇓ \Downarrow ⇓ E k = 1 2 m v 2 = 1 2 m r ˙ 2 + 1 2 m r 2 θ ˙ 2 E_{k}=\frac{1}{2}mv^2=\frac{1}{2}m\dot{r}^2+\frac{1}{2}mr^2\dot{\theta}^2 E k = 2 1 m v 2 = 2 1 m r ˙ 2 + 2 1 m r 2 θ ˙ 2 ⇓ \Downarrow ⇓ E t o t = E k + U = 1 2 m r ˙ 2 + 1 2 m r 2 θ ˙ 2 − G M m r E_{tot}=E_{k}+U=\frac{1}{2}m\dot{r}^2+\frac{1}{2}mr^2\dot{\theta}^2-G \frac{Mm}{r} E t o t = E k + U = 2 1 m r ˙ 2 + 2 1 m r 2 θ ˙ 2 − G r M m נשתמש ב-J J J 1 2 m r 2 θ ˙ 2 \frac{1}{2}mr^2\dot{\theta}^2 2 1 m r 2 θ ˙ 2 r ⃗ × P ⃗ \vec{r}\times \vec{P} r × P
∣ J ⃗ ∣ = m r 2 ω = m r 2 θ ˙ |\vec{J}|=mr^2\omega=mr^2\dot{\theta} ∣ J ∣ = m r 2 ω = m r 2 θ ˙ \frac{1}{2} \frac{J^2}{mr^2}=\frac{1}{2} \frac{m^\cancel{ 2 }Cr^{\cancel{ 4 }}\dot{\theta}^2}{\cancel{ m }\cancel{ r^2 }}=\frac{1}{2}mr^2\dot{\theta}^2
E t o t = 1 2 m r ˙ 2 + 1 2 J 2 m r 2 − G m M r ⏟ U e f f ( r ) E_{tot}=\frac{1}{2}m\dot{r}^2+\underbrace{\frac{1}{2} \frac{J^2}{mr^2}-G \frac{mM}{r}}_{U_{eff}(r)} E t o t = 2 1 m r ˙ 2 + U e ff ( r ) 2 1 m r 2 J 2 − G r m M נשים לב שב-U e f f U_{eff} U e ff E k E_{k} E k
U e f f = 1 2 J 2 m r 2 − G m M r U_{eff}=\frac{1}{2} \frac{J^2}{mr^2}-G \frac{mM}{r} U e ff = 2 1 m r 2 J 2 − G r m M [גרף שאולי צילמתי אם זכרתי לעשות את זה]חייב להתקיים :
E t o t ≥ U e f f E_{tot}\geq U_{eff} E t o t ≥ U e ff מה קורה בנקודות המפגש? מתקיים E t o t = U e f f E_{tot}=U_{eff} E t o t = U e ff 1 2 m r ˙ 2 + U e f f = U e f f \frac{1}{2}m\dot{r}^2+U_{eff}=U_{eff} 2 1 m r ˙ 2 + U e ff = U e ff 1 2 m r ˙ 2 = 0 \frac{1}{2}m\dot{r}^2=0 2 1 m r ˙ 2 = 0 r ˙ = 0 \dot{r}=0 r ˙ = 0
m = 2 k g , U = − 5 r m=2kg,\;U=-\frac{5}{r} m = 2 k g , U = − r 5 ברגע מסויים הגוף היה ב-{ x = 4 m y = 0 \begin{cases}x=4m\\y=0\end{cases} { x = 4 m y = 0 v ⃗ = 0.5 y ^ \vec{v}=0.5\hat{y} v = 0.5 y ^
r m i n = ? r m a x = ? r_{min}=? \qquad r_{max}=? r min = ? r ma x = ? יהיה לנו הכי קל לפתור את זה עם אנרגיה פוטנציאלית אפקטיבית.
U e f f = J 2 2 m r 2 + U = J 2 2 m r 2 − 5 r U_{eff}=\frac{J^2}{2mr^2}+U=\frac{J^2}{2mr^2}-\frac{5}{r} U e ff = 2 m r 2 J 2 + U = 2 m r 2 J 2 − r 5 נשתמש בתנאי ההתחלה:
r = 0 2 + 4 2 = 4 r=\sqrt{ 0^2+4^2 }=4 r = 0 2 + 4 2 = 4 E k = 1 2 m v 2 = 1 2 ⋅ 2 ⋅ ( 0.5 ) 2 = 1 4 J E_{k}=\frac{1}{2}mv^2=\frac{1}{2}\cdot2\cdot(0.5)^2=\frac{1}{4}J E k = 2 1 m v 2 = 2 1 ⋅ 2 ⋅ ( 0.5 ) 2 = 4 1 J U = − 5 4 J U=-\frac{5}{4}J U = − 4 5 J E t o t = 1 4 − 5 4 = − 1 J E_{tot}=\frac{1}{4}-\frac{5}{4}=-1J E t o t = 4 1 − 4 5 = − 1 J כעת, נמצא את האנרגיה הפוטנציאלית האפקטיבית:
J ⃗ = r ⃗ ( t = 0 ) × P ⃗ ( t = 0 ) = ( 4 x ^ ) × ( 2 ⋅ 0.5 ⋅ y ^ ) = 4 z ^ [ J ⋅ sec ] \vec{J}=\vec{r}(t=0)\times \vec{P}(t=0)=(4\hat{x})\times(2\cdot0.5\cdot \hat{y})=4\hat{z}\; [J\cdot \sec] J = r ( t = 0 ) × P ( t = 0 ) = ( 4 x ^ ) × ( 2 ⋅ 0.5 ⋅ y ^ ) = 4 z ^ [ J ⋅ sec ] U e f f = J 2 2 m r 2 + U = 4 2 4 r 2 − 5 r = 4 r 2 − 5 r U_{eff}=\frac{J^2}{2mr^2}+U=\frac{4^2}{4r^2}-\frac{5}{r}=\frac{4}{r^2}-\frac{5}{r} U e ff = 2 m r 2 J 2 + U = 4 r 2 4 2 − r 5 = r 2 4 − r 5 אנו נרצה למצוא את נקודות המפגש בין גרף U e f f U_{eff} U e ff E t o t E_{tot} E t o t
E t o t = U e f f E_{tot}=U_{eff} E t o t = U e ff − 1 = 4 r 2 − 5 r -1=\frac{4}{r^2}-\frac{5}{r} − 1 = r 2 4 − r 5 − r 2 = 4 − 5 r ⟹ r 2 − 5 r + 4 = 0 -r^2=4-5r \implies r^2-5r+4=0 − r 2 = 4 − 5 r ⟹ r 2 − 5 r + 4 = 0 r m i n = 1 m r m a x = 4 m r_{min}=1m \qquad r_{max}=4m r min = 1 m r ma x = 4 m 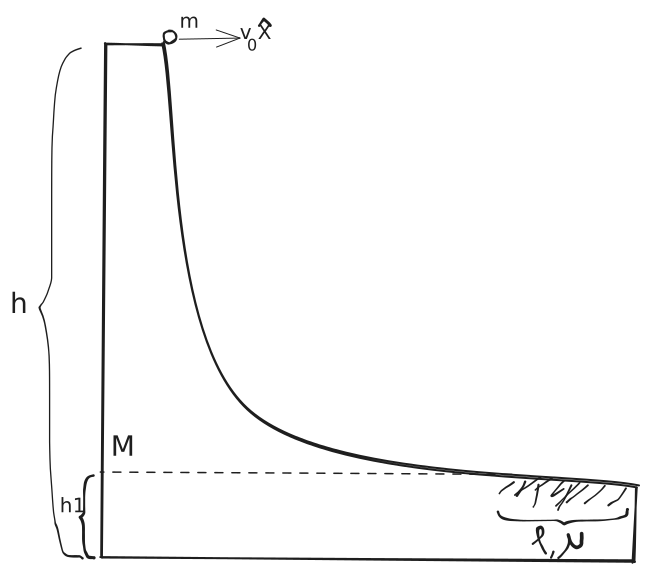
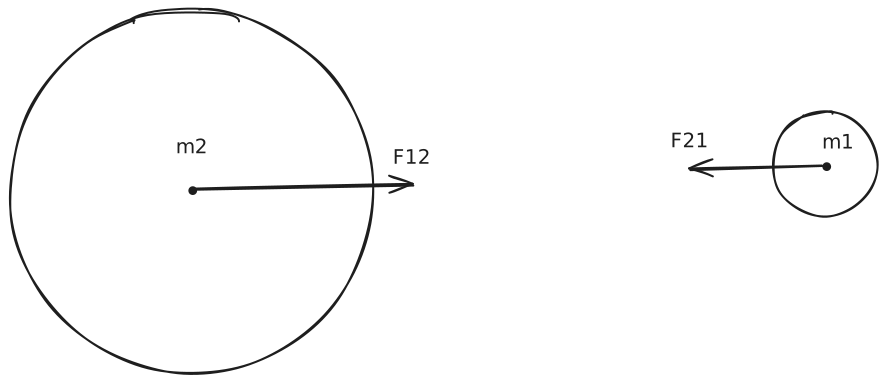
 ביניהם פועל כוח מרכזי.