עבודה של כוח
ספתח
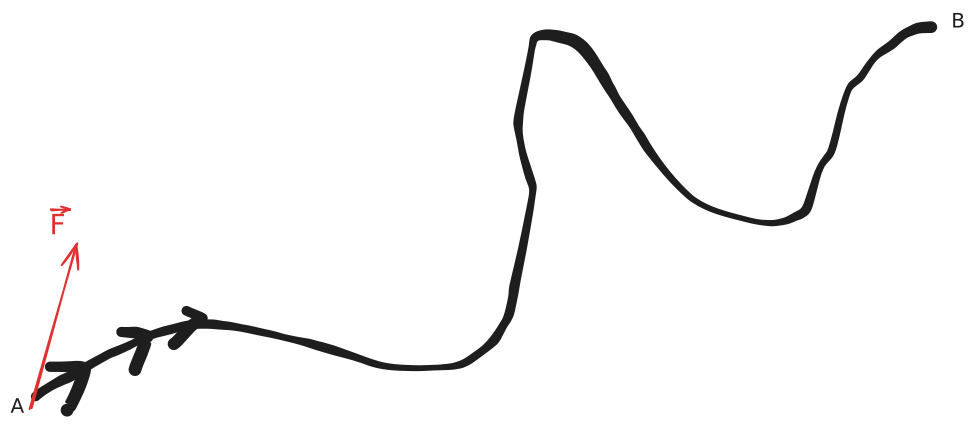
W A → B = ∫ A B F ⃗ d r ⃗ = ∫ x A x B F x d x + ∫ y A y B F y d y + ∫ z A z B F z d z W_{A\to B}=\int_{A}^B\vec{F}d\vec{r}=\int_{x_{_{A}}}^{x_{_{B}}}F_{x}dx+\int_{y_{_{A}}}^{y_{_{B}}}F_{y}dy+\int_{z_{_{A}}}^{z_{_{B}}}F_{z}dz W A → B = A ∫ B F d r = x A ∫ x B F x d x + y A ∫ y B F y d y + z A ∫ z B F z d z מה יקרה אם אנחנו נעים על מסלול מוגדר כלשהו? נניח y = a x 2 y=ax^2 y = a x 2
d r ⃗ = d x x ^ + d y y ^ d\vec{r}=dx\hat{x}+dy\hat{y} d r = d x x ^ + d y y ^ y = a x 2 ⟹ d y d x = 2 a x ⟹ d y = 2 a x d x y=ax^2 \implies \frac{dy}{dx}=2ax \implies dy=2axdx y = a x 2 ⟹ d x d y = 2 a x ⟹ d y = 2 a x d x d r ⃗ = d x x ^ + 2 a x d x y ^ = ( x ^ + 2 a x y ^ ) d x d\vec{r}=dx\hat{x}+2axdx\hat{y}=(\hat{x}+2ax\hat{y})dx d r = d x x ^ + 2 a x d x y ^ = ( x ^ + 2 a x y ^ ) d x קטע מתמטי: נגזרת חלקית \R{\text{נגזרת חלקית}} נגזרת חלקית
f ( x , y ) = 2 x y + 3 x + 4 y f(x,y)=2xy+3x+4y f ( x , y ) = 2 x y + 3 x + 4 y ∂ f ∂ x = 2 y + 3 ∂ f ∂ y = 2 x + 4 \frac{\partial f}{\partial x}=2y+3 \qquad \frac{\partial f}{\partial y}=2x+4 ∂ x ∂ f = 2 y + 3 ∂ y ∂ f = 2 x + 4 דיוק
יחידות של עבודה
[ W ] = [ J ] Joule [W]=[J] \quad \text{Joule} [ W ] = [ J ] Joule [ W ] = [ N ] [ m ] = [ k g m sec 2 m ] = [ k g m 2 sec 2 ] [W]=[N][m]=\left[ kg \frac{m}{\sec^2}m \right]=\left[ kg \frac{m^2}{\sec^2} \right] [ W ] = [ N ] [ m ] = [ k g sec 2 m m ] = [ k g sec 2 m 2 ] נשים לב כי זה כאילו מסה כפול מהירות בריבוע - נזכור את זה לאחר כך :)
עבודה
W F = ∫ r ⃗ A r ⃗ B F ⃗ d r ⃗ W_{F}=\int_{\vec{r}_{_{A}}}^{\vec{r}_{_{B}}}\vec{F}d\vec{r} W F = r A ∫ r B F d r העבודה תהא:
חיובית אם הכוח F ⃗ \vec{F} F d r ⃗ d\vec{r} d r שלילית אם הכוח F ⃗ \vec{F} F d r ⃗ d\vec{r} d r שווה ל-0 אם F ⃗ ⊥ d r ⃗ \vec{F}\perp d\vec{r} F ⊥ d r
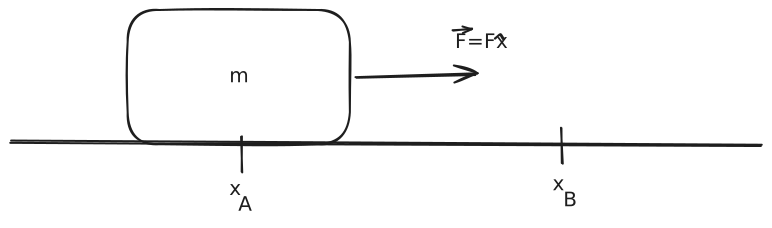
d r ⃗ = d x x ^ d\vec{r}=dx\hat{x} d r = d x x ^ W F = ∫ x A x B ( F x ^ ) ( d x ⋅ x ^ ) = ∫ x A x B F ⋅ d x = F ( x B − x A ) W_{F}=\int_{x_{_{A}}}^{x_{_{B}}}(F\hat{x})(dx\cdot\hat{x})=\int_{x_{_{A}}}^{x_{_{B}}}F\cdot dx=F(x_{_{B}}-x_{_{A}}) W F = x A ∫ x B ( F x ^ ) ( d x ⋅ x ^ ) = x A ∫ x B F ⋅ d x = F ( x B − x A ) נניח שתוך כדי פועל על הגוף חיכוך קינטי.
עבודת כוח החיכוך:
F ⃗ μ = − μ m g ⋅ x ^ \vec{F}_{\mu}=-\mu mg\cdot\hat{x} F μ = − μ m g ⋅ x ^ W μ = ∫ x A x B ( − μ m g x ^ ) ( d x x ^ ) = ∫ x A x B − μ m g d x = − μ m g ( x B − x A ) W_{\mu}=\int_{x_{_{A}}}^{x_{_{B}}}(-\mu mg\hat{x})(dx\hat{x})=\int_{x_{_{A}}}^{x_{_{B}}}-\mu mgdx=-\mu mg(x_{_B}-x_{_{A}}) W μ = x A ∫ x B ( − μ m g x ^ ) ( d x x ^ ) = x A ∫ x B − μ m g d x = − μ m g ( x B − x A ) יצאה עבודה שלילית. הגיוני כי החיכוך מנוגד לתנועה.
דרך יצוג שונה לעבודה
W F = ∫ A B F ⃗ d r ⃗ = ∫ A B F ⃗ d r ⃗ d t d t = ∫ t A t B ( F ⃗ ⋅ v ⃗ ⏟ P הספק ) d t W_{F}=\int_{A}^B\vec{F}d\vec{r}=\int_{A}^B \vec{F} \frac{d\vec{r}}{dt}dt=\int_{t_{A}}^{t_{B}}(\underbrace{\vec{F}\cdot \vec{v}}_{\begin{matrix}
P \\
\R{\text{הספק}}
\end{matrix}})dt W F = A ∫ B F d r = A ∫ B F d t d r d t = t A ∫ t B ( P הספק F ⋅ v ) d t
הספק הוא כמה עבודה עשה הכוח ביחידת זמן.
אנרגייה קינטית
ישנו גוף בעל מסה m m m v ⃗ \vec{v} v
E k = 1 2 m v 2 E_{k}=\frac{1}{2}mv^2 E k = 2 1 m v 2 משפט עבודה אנרגייה
העבודה של הכוח השקול על מסלול מסויים שווה לסכום כל העבודות שעושים כל הכוחות שפועלים על הגוף.
W ∑ F ⃗ A → B = ∫ A B ( ∑ i F ⃗ i ) ⋅ d r ⃗ = ∫ A B ( F ⃗ 1 d r ⃗ + F ⃗ 2 d r ⃗ + ⋯ + F ⃗ n d r ⃗ ) W_{\underset{A\to B}{\sum \vec{F}}}=\int_{A}^B \left( \sum_{i}\vec{F}_{i} \right)\cdot d\vec{r}=\int_{A}^B(\vec{F}_{1}d\vec{r}+\vec{F}_{2}d\vec{r}+\dots+\vec{F}_{n}d\vec{r}) W A → B ∑ F = A ∫ B ( i ∑ F i ) ⋅ d r = A ∫ B ( F 1 d r + F 2 d r + ⋯ + F n d r ) = ∫ A B F ⃗ 1 d r ⃗ + ∫ A B F ⃗ 2 d r ⃗ + ⋯ + ∫ A B F ⃗ n d r ⃗ = W 1 + ⋯ + W n =\int_{A}^B \vec{F}_{1}d\vec{r}+\int_{A}^B \vec{F}_{2}d\vec{r}+\dots+\int_{A}^B \vec{F}_{n}d\vec{r}=W_{1}+\dots+W_{n} = A ∫ B F 1 d r + A ∫ B F 2 d r + ⋯ + A ∫ B F n d r = W 1 + ⋯ + W n משפט (משפט עבודה-אנרגייה)
העבודה של סכום הכוחות שווה לשינוי באנרגייה הקינטית.
W ∑ F ⃗ = Δ E k W_{\sum \vec{F}}=\Delta E_{k} W ∑ F = Δ E k
הוכחה:
W ∑ F ⃗ = ∫ A B ( ∑ i F ⃗ i ) d r ⃗ = ∫ t A t B ( ∑ i F ⃗ i ) ( d r ⃗ d t ) d t W_{\sum \vec{F}}=\int_{A}^B \left( \sum_{i}\vec{F}_{i} \right)d\vec{r}=\int_{t_{_{A}}}^{t_{_{B}}} \left( \sum_{i}\vec{F}_{i} \right)\left( \frac{d\vec{r}}{dt} \right)dt W ∑ F = A ∫ B ( i ∑ F i ) d r = t A ∫ t B ( i ∑ F i ) ( d t d r ) d t על פי החוק השני של ניוטון:
= ∫ t A t B ( m a ⃗ ⋅ v ⃗ ) d t = ∫ t A t B n v ⃗ ⋅ a ⃗ ↓ d v ⃗ d t d t = ∫ v A v B m v ⃗ d v =\int_{t_{_{A}}}^{t_{_{B}}} (m\vec{a}\cdot \vec{v})dt=\int_{t_{_{A}}}^{t_{_{B}}} n\vec{v}\cdot \underset{\begin{matrix}
\downarrow \\
\frac{d\vec{v}}{dt}
\end{matrix}}{\vec{a}}\ dt=\int_{v_{_{A}}}^{v_{_{B}}} m\vec{v}\ dv = t A ∫ t B ( m a ⋅ v ) d t = t A ∫ t B n v ⋅ ↓ d t d v a d t = v A ∫ v B m v d v = ∫ V x A V x B m v x d v x + ∫ V y A V y B m v y d v y + ∫ V z A V z B m v z d v z =\int_{V_{x_{A}}}^{V_{x_{B}}}mv_{x}dv_{x}+\int_{V_{y_{A}}}^{V_{y_{B}}}mv_{y}dv_{y}+\int_{V_{z_{A}}}^{V_{z_{B}}}mv_{z}dv_{z} = V x A ∫ V x B m v x d v x + V y A ∫ V y B m v y d v y + V z A ∫ V z B m v z d v z = ( 1 2 m v x B 2 − 1 2 m v x A 2 ) + ( 1 2 m v y B 2 − 1 2 m v y A 2 ) + ( 1 2 m v z B 2 − 1 2 m v z A 2 ) =\left( \frac{1}{2}mv^2_{x_{_{B}}}-\frac{1}{2}mv^2_{x_{_{A}}} \right)+\left( \frac{1}{2}mv^2_{y_{_{B}}}-\frac{1}{2}mv^2_{y_{_{A}}} \right)+\left( \frac{1}{2}mv^2_{z_{_{B}}}-\frac{1}{2}mv^2_{z_{_{A}}} \right) = ( 2 1 m v x B 2 − 2 1 m v x A 2 ) + ( 2 1 m v y B 2 − 2 1 m v y A 2 ) + ( 2 1 m v z B 2 − 2 1 m v z A 2 ) 1 2 m v B 2 − 1 2 m v A 2 = E k B − E k A = Δ E k \frac{1}{2}mv^2_{_{B}}-\frac{1}{2}mv^2_{_{A}}=E_{k_{B}}-E_{k_{A}}=\Delta E_{k} 2 1 m v B 2 − 2 1 m v A 2 = E k B − E k A = Δ E k ∎
מסקנה (ממשפט עבודה אנרגייה)
אנרגיה קינטית 1 2 m v 2 \frac{1}{2}mv^2 2 1 m v 2 v v v
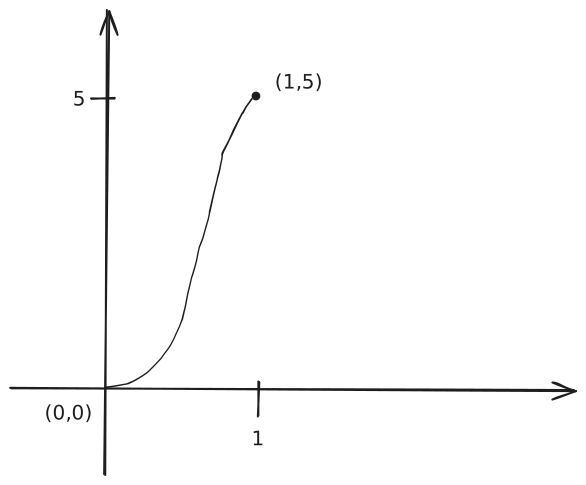
נקח גוף בעל m = 2 k g m=2kg m = 2 k g y = 3 x 2 + 2 x y=3x^2+2x y = 3 x 2 + 2 x ( 0 , 0 ) (0,0) ( 0 , 0 ) ( 1 , 5 ) (1,5) ( 1 , 5 )
F ⃗ g = − m g ⋅ y ^ \vec{F}_{g}=-mg\cdot\hat{y} F g = − m g ⋅ y ^ מכיוון שכיוון התנועה הוא כלפי מעלה, אנו נצפה לקבל עבודה שלילית, שכן היא נגד כיוון כוח הכובד.
d y d x = 6 x + 2 ⟹ ( 6 x + 2 ) d x \frac{dy}{dx}=6x+2\implies (6x+2)dx d x d y = 6 x + 2 ⟹ ( 6 x + 2 ) d x d r ⃗ = d x x ^ + d y y ^ = d x x ^ + ( 6 x + 2 ) d x y ^ d\vec{r}=dx\hat{x}+dy\hat{y}=dx\hat{x}+(6x+2)dx\hat{y} d r = d x x ^ + d y y ^ = d x x ^ + ( 6 x + 2 ) d x y ^ W g = ∫ 0 1 ( − m g y ^ ) ( d x x ^ + ( 6 x + 2 ) d x y ^ ) = ∫ − m g ( 6 x + 2 ) d x W_{g}=\int_{0}^1 (-mg\hat{y})(dx\hat{x}+(6x+2)dx\hat{y})=\int -mg(6x+2)dx W g = 0 ∫ 1 ( − m g y ^ ) ( d x x ^ + ( 6 x + 2 ) d x y ^ ) = ∫ − m g ( 6 x + 2 ) d x W g = ∫ 0 1 − m g ( 6 x + 2 ) d x = − m g ∣ ( 3 x 2 + 2 x ) = − m g ⋅ 5 = − 2 ⋅ 10 ⋅ 5 = − 100 J W_{g}=\int_{0}^1-mg(6x+2)dx=-mg|(3x^2+2x)=-mg\cdot5=-2\cdot10\cdot 5=-100J W g = 0 ∫ 1 − m g ( 6 x + 2 ) d x = − m g ∣ ( 3 x 2 + 2 x ) = − m g ⋅ 5 = − 2 ⋅ 10 ⋅ 5 = − 100 J נסתכל על מסלול אחר. גם מ-( 0 , 0 ) (0,0) ( 0 , 0 ) ( 1 , 5 ) (1,5) ( 1 , 5 ) y = 5 x y=5x y = 5 x
עבודה כנגד כוח
זהו מונח שנצטרך כשנדבר על כוחות משמרים, ולכן נדבר עליו עכשיו כהכנה.
נניח שפועל כוח F ⃗ \vec{F} F עבודה כנגד כוח F ⃗ \vec{F} F תהיה שווה ל-
W = ∫ A B ( − F ⃗ ) d r ⃗ = − ∫ A B F ⃗ d r ⃗ W=\int_{A}^B (-\vec{F})d\vec{r}=-\int_{A}^B \vec{F}d\vec{r} W = A ∫ B ( − F ) d r = − A ∫ B F d r
העלאת אבן מגובה A A A B B B
עבודת כוח הקפיץ
F ⃗ = − k ⋅ x ⋅ x ^ \vec{F}=-k\cdot x\cdot \hat{x} F = − k ⋅ x ⋅ x ^ עבודה של כוח הקפיץ מנקודה x A x_{_{A}} x A x B x_{_{B}} x B
W k = ∫ x A x B ( − k ⋅ x ⋅ x ^ ) ( d x ⋅ x ^ ) = ∫ x A x B − k x d x = ∣ x A x B − k x 2 x = − ( 1 2 k x B 2 − 1 2 k x A 2 ) W_{k}=\int_{x_{_{A}}}^{x_{_{B}}} (-k\cdot x\cdot \hat{x})(dx\cdot \hat{x})=\int_{x_{_{A}}}^{x_{_{B}}} -kxdx=|_{x_{_{A}}}^{x_{_{B}}}-k \frac{x^2}{x}=-\left( \frac{1}{2}kx^2_{B}-\frac{1}{2}kx^2_{A} \right) W k = x A ∫ x B ( − k ⋅ x ⋅ x ^ ) ( d x ⋅ x ^ ) = x A ∫ x B − k x d x = ∣ x A x B − k x x 2 = − ( 2 1 k x B 2 − 2 1 k x A 2 ) אם ננחש שהמצב הרפוי הוא x 0 x_{0} x 0
W k = − ( 1 2 k ( x B − x 0 ) 2 − 1 2 k ( x A − x 0 ) 2 ) W_{k}=-\left( \frac{1}{2}k(x_{_{B}}-x_{0})^2-\frac{1}{2}k(x_{_{A}}-x_{0})^2 \right) W k = − ( 2 1 k ( x B − x 0 ) 2 − 2 1 k ( x A − x 0 ) 2 ) עבודה של כוח התלוי במהירות
היא תהיה שלילית , שכן הכוח תמיד הוא נגד כיוון התנועה.F ⃗ = − b v ⃗ \vec{F}=-b\vec{v} F = − b v
W ררג = ∫ A B − b v ⃗ ⋅ d r ⃗ = ∫ t A t B − b ⃗ d r ⃗ d t ⃗ d t = ∫ t A t B − b v 2 תמיד שלילי ⋅ d t < 0 W_{ררג}=\int_{A}^B -b\vec{v}\cdot d\vec{r}=\int_{t_{A}}^{t_{B}}-\vec{b} \frac{d\vec{r}}{d\vec{t}}dt=\int_{t_{A}}^{t_{B}}\underbracket{-bv^2}_{\R{\text{תמיד שלילי}}}\cdot dt<0 W ררג = A ∫ B − b v ⋅ d r = t A ∫ t B − b d t d r d t = t A ∫ t B תמיד שלילי − b v 2 ⋅ d t < 0
כוחות משמרים
כוח F ⃗ \vec{F} F משמר ⇔ הכוח מקיים את התכונות הבאות:
ניתן למצוא פונקציה סקלרית U U U
F ⃗ = − ∇ ⃗ ⋅ U = − ∂ U ∂ x x ^ − ∂ U ∂ y y ^ − ∂ U ∂ z z ^ \vec{F}=-\vec{\nabla}\cdot U=-\frac{\partial U}{\partial x}\hat{x}-\frac{\partial U}{\partial y}\hat{y}-\frac{\partial U}{\partial z}\hat{z} F = − ∇ ⋅ U = − ∂ x ∂ U x ^ − ∂ y ∂ U y ^ − ∂ z ∂ U z ^
העבודה של הכוח F ⃗ \vec{F} F A A A B B B לא תלויה במסלול .
העבודה של הכוח F ⃗ \vec{F} F 0 0 0 2 2 2
מתקיים:
∇ ⃗ × F ⃗ = 0 \vec{\nabla}\times \vec{F}=0 ∇ × F = 0 ∇ ⃗ × F ⃗ = ( ∂ F z ∂ y − ∂ F y ∂ z ) x ^ − ( ∂ F z ∂ x − ∂ F x ∂ z ) y ^ + ( ∂ F y ∂ x − ∂ F x ∂ y ) z ^ \vec{\nabla}\times \vec{F}=\left( \frac{\partial F_{z}}{\partial y}-\frac{\partial F_{y}}{\partial z} \right)\hat{x}-\left( \frac{\partial F_{z}}{\partial x}-\frac{\partial F_{x}}{\partial z} \right)\hat{y}+\left( \frac{\partial F_{y}}{\partial x}-\frac{\partial F_{x}}{\partial y} \right)\hat{z} ∇ × F = ( ∂ y ∂ F z − ∂ z ∂ F y ) x ^ − ( ∂ x ∂ F z − ∂ z ∂ F x ) y ^ + ( ∂ x ∂ F y − ∂ y ∂ F x ) z ^
אם כוח מקיים את אחת התכונות מההגדרה ⇐ הכוח הוא כוח משמשר ⇐ הכוח מקיים את כל התכונות הנ"ל.
נזכר בתכונה הראשונה של כוח משמר: F ⃗ = − ∇ ⃗ U \vec{F}=-\vec{\nabla}U F = − ∇ U U U U
Δ U = U B − U A = − ∫ A B F ⃗ ⋅ d r ⃗ \Delta U=U_{_{B}}-U_{_{A}}=-\int_{A}^B \vec{F}\cdot d\vec{r} Δ U = U B − U A = − A ∫ B F ⋅ d r נקרא ל-U U U אנרגיה פוטנציאלית .F ⃗ \vec{F} F
W F ⃗ = U A − U B W_{\vec{F}}=U_{A}-U_{B} W F = U A − U B דוגמה (אנרגייה פוטנציאלית של כבידה)
U g = m g ( y − y 0 ) U_{g}=mg(y-y_{0}) U g = m g ( y − y 0 ) נבדוק:
F ⃗ = − d U d y y ^ = − d d y ( m g ( y − y 0 ) ) y ^ = − m g y ^ \vec{F}=-\frac{dU}{dy}\hat{y}=-\frac{d}{dy}(mg(y-y_{0}))\hat{y}=-mg\hat{y} F = − d y d U y ^ = − d y d ( m g ( y − y 0 )) y ^ = − m g y ^ יכולנו להציב איזה y 0 y_{0} y 0 U U U
כוח שאינו משמר
למשל, חיכוך קינטי תלוי במסלול והכיוון של החיכוך תלוי בכיוון התנועה ← עבודה על פני כמה מסלולים שונים שיוצאים מ-A A A B B B
שימור אנרגיה מכנית
נסמנה E m E_{m} E m
E m = E k + U E_{m}=E_{k}+U E m = E k + U אם יש יותר מכוח משמר אחד, U U U
על פי משפט עבודה-אנרגייה ,
1. W ∑ F ⃗ = E k B − E k A 1.\qquad W_{\sum \vec{F}}=E_{k_{_B}}-E_{k_{_{A}}} 1. W ∑ F = E k B − E k A 2. W ∑ F ⃗ = U A − U B 2.\qquad W_{\sum \vec{F}}=U_{A}-U_{B} 2. W ∑ F = U A − U B E k B − E k A = U A − U B E_{k_{_{B}}}-E_{k_{_{A}}}=U_{A}-U_{B} E k B − E k A = U A − U B E k B + U B = E k A + U A E_{k_{_{B}}}+U_{B}=E_{k_{_{A}}}+U_{A} E k B + U B = E k A + U A E t o t B = E t o t A E_{tot_{B}}=E_{tot_{A}} E t o t B = E t o t A משפט (שימור אנרגייה מכנית)
אם כל הכוחות שעושים עבודה הם משמרים, אזי מתקיים שימור אנרגייה במערכת, כלומר:
d E t o t d t = 0 \frac{dE_{tot}}{dt}=0 d t d E t o t = 0
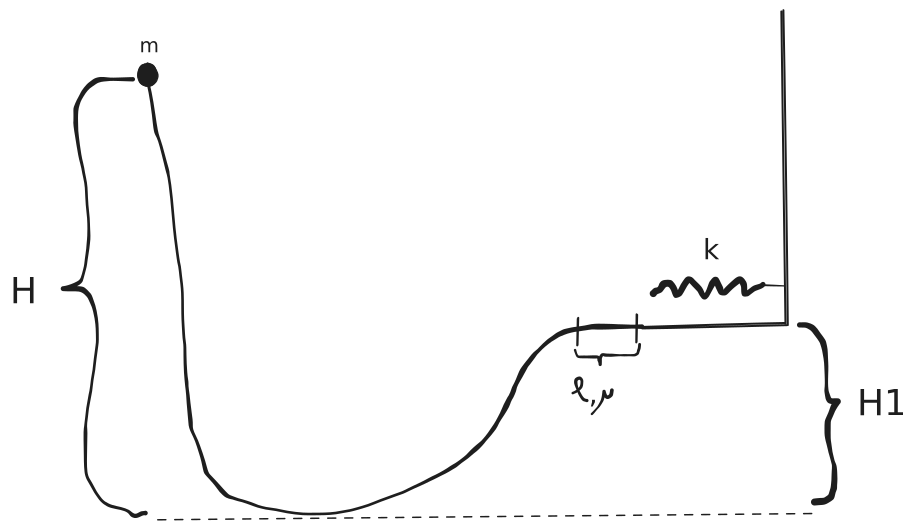
פתרון א': t = 0 t=0 t = 0
E t o t = m g H E_{tot}=mgH E t o t = m g H בקיווץ המקסימלי של הקפיץ:
E t o t = 1 2 k Δ x m a x 2 + m g H 1 E_{tot}=\frac{1}{2}k\Delta x^2_{max}+mgH_{1} E t o t = 2 1 k Δ x ma x 2 + m g H 1 נשווה ביניהם:
m g H = m g H 1 + 1 2 k Δ x m a x 2 mgH=mgH_{1}+\frac{1}{2}k\Delta x^2_{max} m g H = m g H 1 + 2 1 k Δ x ma x 2 2 m g ( H − H 1 ) k = Δ x max \sqrt{ \frac{2mg(H-H_{1})}{k} }=\Delta x_{\max} k 2 m g ( H − H 1 ) = Δ x m a x פתרון ב:
מה אנו עושים כאשר יש כוחות לא משמרים?
נחלק ל-2 חלקים: עבודה של המשמרים ועבודה של הלא משמרים:
W ∑ F ⃗ = W משמרים + W לא משמרים W_{\sum \vec{F}}=W_{\R{משמרים}}+W_{\R{\text{לא משמרים}}} W ∑ F = W משמרים + W לא משמרים כעת, באמצעות משפט עבודה אנרגייה , נראה כי:
W ∑ F ⃗ = E k B − E k A W_{\sum \vec{F}}=E_{k_{_{B}}}-E_{k_{_{A}}} W ∑ F = E k B − E k A E k B − E k A W ∑ F ⃗ = U A − U B W משמרים + W לא משמרים \underbracket{E_{k_{_{B}}}-E_{k_{_{A}}}}_{W_{\sum \vec{F}}}=\underbracket{U_{A}-U_{B}}_{\R{\text{W משמרים}}}+W_{\R{\text{לא משמרים}}} W ∑ F E k B − E k A = W משמרים U A − U B + W לא משמרים E k B + U B E t o t B = E k A + U A E t o t A + W לא משמרים \underbracket{E_{k_{_{B}}}+U_{B}}_{E_{tot_{B}}}=\underbracket{E_{k_{_{A}}}+U_{A}}_{E_{tot_{A}}}+W_{\R{\text{לא משמרים}}} E t o t B E k B + U B = E t o t A E k A + U A + W לא משמרים E t o t B = E t o t A + W כוחות לא משמרים E_{tot_{B}}=E_{tot_{A}}+W_{\R{\text{כוחות לא משמרים}}} E t o t B = E t o t A + W כוחות לא משמרים אם יש חיכוך, נשתמש ב-E t o t B = E t o t A + W μ E_{tot_{B}}=E_{tot_{A}}+W_{\mu} E t o t B = E t o t A + W μ
F ⃗ μ = − μ m g x ^ \vec{F}_{\mu}=-\mu mg\hat{x} F μ = − μ m g x ^ W μ = ∫ x 0 x 0 + ℓ ( − μ m g x ^ ) ( d x ⋅ x ^ ) = − μ m g ℓ W_{\mu}=\int_{x_{0}}^{x_{0}+\ell}(-\mu mg\hat{x})(dx\cdot \hat{x})=-\mu mg\ell W μ = x 0 ∫ x 0 + ℓ ( − μ m g x ^ ) ( d x ⋅ x ^ ) = − μ m g ℓ m g H 1 + 1 2 k Δ x max 2 = m g H − μ m g ℓ mgH_{1}+\frac{1}{2}k\Delta x^2_{\max}=mgH-\mu mg\ell m g H 1 + 2 1 k Δ x m a x 2 = m g H − μ m g ℓ 1 2 k Δ x max 2 = m g ( H − H 1 ) − μ m g ℓ \frac{1}{2}k\Delta x_{\max}^2=mg(H-H_{1})-\mu mg\ell 2 1 k Δ x m a x 2 = m g ( H − H 1 ) − μ m g ℓ Δ x m a x = 2 m g k ( H − H 1 − μ ℓ ) \Delta x_{max}=\sqrt{ \frac{2mg}{k}(H-H_{1}-\mu \ell) } Δ x ma x = k 2 m g ( H − H 1 − μ ℓ ) הכיווץ המקסימלי יצא קטן יותר מאשר במקרה בלי החיכוך.
חקירת אנרגיה פוטנציאלית
שיווי משקל
בשיווי משקל מתקיים ∑ i F ⃗ i = 0 \sum_{i}\vec{F}_{i}=0 ∑ i F i = 0 אחד והוא משמר וננחש U U U U ( x ) U(x) U ( x ) F ⃗ \vec{F} F F ⃗ = 0 \vec{F}=0 F = 0 F ⃗ \vec{F} F
F ⃗ = − ∇ ⃗ U \vec{F}=-\vec{\nabla}U F = − ∇ U בחד-מימד:
F ⃗ = − d U d x x ^ \vec{F}=-\frac{dU}{dx}\hat{x} F = − d x d U x ^ ⇐ בשיווי משקל מתקיים: d U d x = 0 \frac{dU}{dx}=0 d x d U = 0 U ( x ) U(x) U ( x ) נקודת קיצון .
סוגי שווי משקל
שיווי משקל יציב
מינימום
d 2 U d x 2 > 0 \frac{d^2U}{dx^2}>0 d x 2 d 2 U > 0 F = − d U d x x ^ F=-\frac{dU}{dx}\hat{x} F = − d x d U x ^ נראה כי F F F U U U
הולכת ימינה ⇐ שיפוע חיובי ⇐ כוח בכיוון − x ^ -\hat{x} − x ^ יציב .
מקסימום
נדמיין את הגרף הנ"ל הפוך כי אין לי כח לעוד אחד :)U U U + x ^ +\hat{x} + x ^ יציב .
d 2 U d x 2 < 0 \frac{d^2U}{dx^2}<0 d x 2 d 2 U < 0 שיווי משקל רופף
מתרחש בנקודת פיטול:
d 2 U d x 2 = 0 \frac{d^2U}{dx^2}=0 d x 2 d 2 U = 0 לא נשאר לי מספיק זמן לצייר גרף, אז נדמיין אחד.רופף .
איזורים מותרים ואסורים
U ( x ) U(x) U ( x ) נקודות עצירה .U ( x ) > E U(x)>E U ( x ) > E U > U + E k U>U+E_{k} U > U + E k 0 > E k 0>E_{k} 0 > E k איזורים אסורים אשר אליהם לא נוכל להגיע. האיזורים בהם U ( x ) ≤ E U(x)\leq E U ( x ) ≤ E איזורים מותרים .
מתכון
מוצאים נקודות קיצון + U ( x ) U(x) U ( x )
סוג נקודות הקיצון?
ציור סכמטי.
קו אנרגיה של גוף.
יהא גוף m 1 = 0.5 k g m_{1}=0.5kg m 1 = 0.5 k g x = 0 x=0 x = 0 m 2 = 1 k g m_{2}=1kg m 2 = 1 k g E = 2 J E=2J E = 2 J x = − 1 x=-1 x = − 1
U ( x ) = x 3 + 3 x 2 U(x)=x^3+3x^2 U ( x ) = x 3 + 3 x 2
האם החלקיקים התנגשו?
אם כן, מה תהא מהירותם רגע לפני ההתנגשות?
U ′ ( x ) = 3 x 2 + 6 x = 0 ⟹ x = 0 , − 2 U'(x)=3x^2+6x =0 \implies x=0,-2 U ′ ( x ) = 3 x 2 + 6 x = 0 ⟹ x = 0 , − 2 יש לנו 2 נקודות חשודות כקיצון.
d 2 y d x 2 = 6 x + 6 \frac{d^2y}{dx^2}=6x+6 d x 2 d 2 y = 6 x + 6 נקודות קיצון U ( x ) U(x) U ( x ) סוג הנקודה x = 0 x=0 x = 0 0 m i n min min x = − 2 x=-2 x = − 2 4 m a x max ma x נצייר סקיצה:
נסתכל על גוף 1 : נמצא ב-x = 0 x=0 x = 0 U = 0 , E k = 0 U=0,E_{k}=0 U = 0 , E k = 0 E = 0 \color{green}E=0 E = 0 U U U F ⃗ = 0 \vec{F}=0 F = 0 x = − 1 x=-1 x = − 1
U ( − 1 ) = 2 J , E = 2 J U(-1)=2J, \color{red} E=2J U ( − 1 ) = 2 J , E = 2 J זה אומר ש-E k = 0 E_{k}=0 E k = 0 x = − 1 x=-1 x = − 1 1 1 1 תשובה ל-א' )
מהירויות:
v 1 = 0 v_{1}=0 v 1 = 0 גוף 2 מגיע ל-x = 0 x=0 x = 0
U = 0 ⟹ E k = 2 J U=0 \implies E_{k}=2J U = 0 ⟹ E k = 2 J 2 J = 1 2 1 2 v 2 ⟹ v 2 = 2 m sec 2J=\frac{1}{2}1^2v^2 \implies v_{2}=2 \frac{m}{\sec} 2 J = 2 1 1 2 v 2 ⟹ v 2 = 2 sec m (תשובה ל-ב' )