כמה ניפנופי ידיים
כעת, לאחר שראינו מערכות הזזות במהירות/תאוצה מסויימת, כעת, נזיז את המערכות שלנו בתנועה מעגלית.
כוח צנטריפוגלי - תמיד החוצה מהמרכז. רוצה להעיף אותנו מהסיבוב.כוח קוריוליס - אם אנו בתוך המערכת המסתובבת זזים, אזי יפעל כוח קוריוליס על הגוף הזז והוא יהיה קשור למהירות של הגוף בתוך המערכת המסתובבת.
מחפשים ומוצאים כוחות מדומים
x ^ R = cos θ x ^ + sin θ y ^ \hat{x}_{R}=\cos\theta \hat{x}+\sin\theta \hat{y} x ^ R = cos θ x ^ + sin θ y ^ y ^ R = − sin θ x ^ + cos θ y ^ \hat{y}_{R}=-\sin\theta \hat{x}+\cos\theta \hat{y} y ^ R = − sin θ x ^ + cos θ y ^ אם נבצע את התרגום ההפוך נקבל כי:
x ^ = cos θ x ^ R − sin θ y ^ R \hat{x}=\cos\theta \hat{x}_{_R}-\sin\theta \hat{y}_{_R} x ^ = cos θ x ^ R − sin θ y ^ R y ^ = sin θ x ^ R + cos θ y ^ R \hat{y}=\sin\theta \hat{x}_{_{R}}+\cos\theta \hat{y}_{_{R}} y ^ = sin θ x ^ R + cos θ y ^ R כעת, נמצא את הקשר בין התאוצה במערכת האינרציאלית והתאוצה במערכת המואצת וכך נמצא את הכוחות המדומיםd θ ( t ) d t = ω \frac{d\theta(t)}{dt}=\omega d t d θ ( t ) = ω
d d t x ^ R = d d t ( cos θ ( t ) x ^ + sin θ ( t ) y ^ ) = − ω sin θ ( t ) x ^ + ω cos θ ( t ) y ^ \frac{d}{dt}\hat{x}_{_{R}}=\frac{d}{dt}(\cos\theta(t)\hat{x}+\sin\theta(t)\hat{y})=-\omega \sin\theta(t)\hat{x}+\omega \cos\theta(t)\hat{y} d t d x ^ R = d t d ( cos θ ( t ) x ^ + sin θ ( t ) y ^ ) = − ω sin θ ( t ) x ^ + ω cos θ ( t ) y ^ = ω [ − sin θ ( t ) x ^ + cos θ ( t ) y ^ ] = ω y ^ R =\omega[-\sin\theta(t)\hat{x}+\cos\theta(t)\hat{y}]=\omega \hat{y}_{_{R}} = ω [ − sin θ ( t ) x ^ + cos θ ( t ) y ^ ] = ω y ^ R d d t y ^ R = d d t ( − sin θ x ^ + cos θ y ^ ) = − ω [ cos θ ( t ) x ^ + sin θ ( t ) y ^ ] = − ω x ^ R \frac{d}{dt}\hat{y}_{_{R}}=\frac{d}{dt}(-\sin\theta \hat{x}+\cos\theta \hat{y})=-\omega[\cos \theta(t)\hat{x}+\sin\theta(t)\hat{y}]=-\omega \hat{x}_{_{R}} d t d y ^ R = d t d ( − sin θ x ^ + cos θ y ^ ) = − ω [ cos θ ( t ) x ^ + sin θ ( t ) y ^ ] = − ω x ^ R אנו רואים את התופעה המעניינת הבאה:
d d t x ^ R = ω y ^ R d d t y ^ R = − ω x ^ R \begin{matrix}
\frac{d}{dt}\hat{x}_{_{R}}=\omega \hat{y}_{_{R}} \\
\frac{d}{dt}\hat{y}_{_{R}}=-\omega \hat{x}_{_{R}}
\end{matrix} d t d x ^ R = ω y ^ R d t d y ^ R = − ω x ^ R כעת, נכליל את מה שעשינו פה:
d d t u ^ = ω ⃗ × u ^ \frac{d}{dt}\hat{u}=\vec{\omega}\times \hat{u} d t d u ^ = ω × u ^ כאשר u ⃗ \vec{u} u ω ⃗ \vec{\omega} ω
ω ⃗ = ω z ^ \vec{\omega}=\omega \hat{z} ω = ω z ^ d d t x ^ R = ω z ^ × x ^ R = ω y ^ R \frac{d}{dt}\hat{x}_{_{R}}=\omega \hat{z}\times \hat{x}_{_{R}}=\omega \hat{y}_{_{R}} d t d x ^ R = ω z ^ × x ^ R = ω y ^ R d d t y ^ R = ω z ^ × y ^ R = − ω x ^ R \frac{d}{dt}\hat{y}_{_{R}}=\omega \hat{z}\times \hat{y}_{_{R}}=-\omega \hat{x}_{_{R}} d t d y ^ R = ω z ^ × y ^ R = − ω x ^ R נקח ווקטור ונטיל אותו על צירים של מערכת מסתובבת:
f ⃗ ( t ) = f x ( t ) x ^ R + f y ( t ) y ^ R + f z ( t ) z ^ R \vec{f}(t)=f_{x}(t)\hat{x}_{_{R}}+f_{y}(t)\hat{y}_{_{R}}+f_{z}(t)\hat{z}_{_{R}} f ( t ) = f x ( t ) x ^ R + f y ( t ) y ^ R + f z ( t ) z ^ R d d t f ⃗ ( t ) = ( d f x d t x ^ R + f x d x ^ R d t ) + ( d f y d t y ^ R + f y d y ^ R d t ) + ( d f z d t z ^ R + f z d z ^ R d t ) \frac{d}{dt}\vec{f}(t)=\left( \frac{df_{x}}{dt}\hat{x}_{_{R}}+f_{x} \frac{d\hat{x}_{_{R}}}{dt} \right)+\left( \frac{df_{y}}{dt}\hat{y}_{_{R}}+f_{y} \frac{d\hat{y}_{_{R}}}{dt} \right)+\left( \frac{df_{z}}{dt}\hat{z}_{_{R}}+f_{z} \frac{d\hat{z}_{_{R}}}{dt} \right) d t d f ( t ) = ( d t d f x x ^ R + f x d t d x ^ R ) + ( d t d f y y ^ R + f y d t d y ^ R ) + ( d t d f z z ^ R + f z d t d z ^ R ) = d f x d t x ^ R + f x ( ω ⃗ × x ^ R ) + d f y d t y ^ R + f y ( ω ⃗ × y ^ R ) + d f z d t z ^ R + f z ( ω ⃗ × z ^ R ) =\frac{df_{x}}{dt}\hat{x}_{_{R}}+f_{x}(\vec{\omega} \times \hat{x}_{_{R}})+\frac{df_{y}}{dt}\hat{y}_{_{R}}+f_{y}(\vec{\omega}\times \hat{y}_{_{R}})+\frac{df_{z}}{dt}\hat{z}_{_{R}}+f_{z}(\vec{\omega}\times \hat{z}_{_{R}}) = d t d f x x ^ R + f x ( ω × x ^ R ) + d t d f y y ^ R + f y ( ω × y ^ R ) + d t d f z z ^ R + f z ( ω × z ^ R ) = ( d f x d t x ^ R + d f y d t y ^ R + d f z d t z ^ R ) ( 1 ) + ω ⃗ × ( f x x ^ R + f y y ^ R + f z z ^ R ) ( 2 ) =\underbracket{\left(\frac{df_{x}}{dt}\hat{x}_{_{R}}+\frac{df_{y}}{dt}\hat{y}_{_{R}}+\frac{df_{z}}{dt}\hat{z}_{_{R}}\right)}_{(1)} +\underbracket{\vec{\omega}\times(f_{x}\hat{x}_{_{R}}+f_{y}\hat{y}_{_{R}}+f_{z}\hat{z}_{_{R}})}_{(2)} = ( 1 ) ( d t d f x x ^ R + d t d f y y ^ R + d t d f z z ^ R ) + ( 2 ) ω × ( f x x ^ R + f y y ^ R + f z z ^ R ) נסתכל על (1):
( d f d t ) R נגזרת של הוקטור כפי שנראה במערכת המסתובבת = d f x d t x ^ R + d f y d t y ^ R + d f z d t z ^ R \underset{\begin{matrix}
\R{\text{נגזרת של הוקטור}} \\
\R{\text{כפי שנראה במערכת}} \\
\R{\text{המסתובבת}}
\end{matrix}}{\left( \frac{df}{dt} \right)_{_{R}}}=\frac{df_{x}}{dt}\hat{x}_{_{R}}+\frac{df_{y}}{dt}\hat{y}_{_{R}}+\frac{df_{z}}{dt}\hat{z}_{_{R}} נגזרת של הוקטור כפי שנראה במערכת המסתובבת ( d t df ) R = d t d f x x ^ R + d t d f y y ^ R + d t d f z z ^ R קיבלנו כי:
( d f d t ) I = ( d f d t ) R + ω ⃗ × f ⃗ \left( \frac{df}{dt} \right)_{I}=\left( \frac{df}{dt} \right)_{R}+\vec{\omega}\times \vec{f} ( d t df ) I = ( d t df ) R + ω × f נקח במשוואה את f ⃗ \vec{f} f r ⃗ \vec{r} r
( d r ⃗ d t ) I = ( d r ⃗ d t ) R + ω ⃗ × r ⃗ \left( \frac{d\vec{r}}{dt} \right)_{I}=\left( \frac{d\vec{r}}{dt} \right)_{R}+\vec{\omega}\times \vec{r} ( d t d r ) I = ( d t d r ) R + ω × r מי זה d r ⃗ d t \frac{d\vec{r}}{dt} d t d r v ⃗ I \vec{v}_{_{I}} v I d r ⃗ d t \frac{d\vec{r}}{dt} d t d r R R R v ⃗ R \vec{v}_{_{R}} v R
v ⃗ = v ⃗ R + ω ⃗ × r ⃗ \vec{v}=\vec{v}_{_{R}}+\vec{\omega}\times \vec{r} v = v R + ω × r בואו נחשב תאוצת גוף במערכת המעבדה:
a ⃗ = d v ⃗ d t = ( d v ⃗ d t ) R + ω ⃗ × v ⃗ \vec{a}=\frac{d\vec{v}}{dt}=\left( \frac{d\vec{v}}{dt} \right)_{R}+\vec{\omega}\times \vec{v} a = d t d v = ( d t d v ) R + ω × v כעת, נבטא את v ⃗ \vec{v} v
= ( d d t ( v ⃗ R + ω ⃗ × r ⃗ ) ) + ω ⃗ × ( v ⃗ R + ω ⃗ × r ⃗ ) =\left( \frac{d}{dt}(\vec{v}_{_{R}}+\vec{\omega}\times \vec{r}) \right)+\vec{\omega}\times(\vec{v}_{_{R}}+\vec{\omega}\times \vec{r}) = ( d t d ( v R + ω × r ) ) + ω × ( v R + ω × r ) = ( d v ⃗ R d t ) R + ω ⃗ × ( d r ⃗ d t ) R + ω ⃗ × v ⃗ R + ω ⃗ × ( ω ⃗ × r ⃗ ) = a ⃗ R + ω ⃗ × v ⃗ R + ω ⃗ × v ⃗ R + ω ⃗ × ( ω ⃗ × r ⃗ ) =\left( \frac{d\vec{v}_{_{R}}}{dt} \right)_{R}+\vec{\omega}\times\left( \frac{d\vec{r}}{dt} \right)_{R}+\vec{\omega}\times \vec{v}_{_R}+\vec{\omega}\times(\vec{\omega}\times \vec{r})=\vec{a}_{_R}+\vec{\omega}\times \vec{v}_{_{R}}+\vec{\omega}\times \vec{v}_{_{R}}+\vec{\omega}\times(\vec{\omega}\times \vec{r}) = ( d t d v R ) R + ω × ( d t d r ) R + ω × v R + ω × ( ω × r ) = a R + ω × v R + ω × v R + ω × ( ω × r ) קיבלנו:
a ⃗ = a ⃗ R + 2 ω ⃗ × v ⃗ R + ω ⃗ × ( ω ⃗ × r ⃗ ) \vec{a}=\vec{a}_{_{R}}+2\vec{\omega}\times \vec{v}_{_{R}}+\vec{\omega}\times(\vec{\omega}\times \vec{r}) a = a R + 2 ω × v R + ω × ( ω × r ) a ⃗ R = a ⃗ − 2 ω × v ⃗ R − ω ⃗ × ( ω ⃗ × r ⃗ ) \vec{a}_{_{R}}=\vec{a}-2\omega \times \vec{v}_{_{R}}-\vec{\omega}\times(\vec{\omega}\times \vec{r}) a R = a − 2 ω × v R − ω × ( ω × r ) כעת, נרצה להגיע למשוואת כוחות ונכפיל את הכל במסה:
m a ⃗ R = m a ⃗ − 2 m ω × v ⃗ R − m ω ⃗ × ( ω ⃗ × r ⃗ ) {\color{red} m}\vec{a}_{_{R}}={\color{red} m}\vec{a}-2{\color{red} m}\omega \times \vec{v}_{_{R}}-{\color{red} m}\vec{\omega}\times(\vec{\omega}\times \vec{r}) m a R = m a − 2 m ω × v R − m ω × ( ω × r ) ואז:
( ∑ i F ⃗ i ) R = ( ∑ i F ⃗ i ) − 2 m ω ⃗ × v ⃗ R כוח קוריוליס − m ω ⃗ × ( ω ⃗ × r ⃗ ) כוח צנטריפוגלי \left( \sum_{i}\vec{F}_{i} \right)_{R}=\left( \sum_{i}\vec{F}_{i} \right)-\underbracket{2m\vec{\omega}\times \vec{v}_{_{R}}}_{\R{\text{כוח קוריוליס}}}-\underbracket{m\vec{\omega}\times(\vec{\omega}\times \vec{r})}_{\R{\text{כוח צנטריפוגלי}}} ( i ∑ F i ) R = ( i ∑ F i ) − כוח קוריוליס 2 m ω × v R − כוח צנטריפוגלי m ω × ( ω × r ) קיבלנו שני איברים נוספים במשוואה שלנו - הם הכוחות המדומים שיש לנו בתנועה מעגלית.
הכוח הצנטריפוגלי
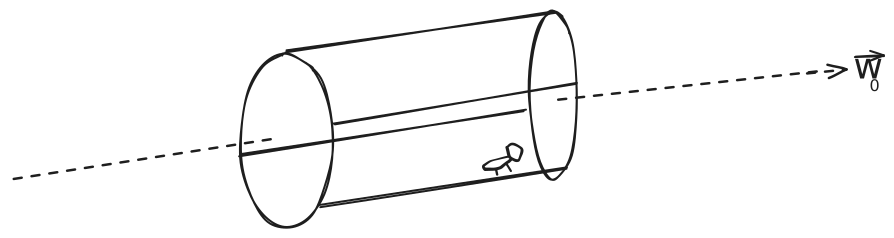
נניח שילד יושב על קרוסלה שמסובבת ב-ω z ^ \omega \hat{z} ω z ^ ( ∑ i F ⃗ i ) = m v 2 R ( − r ^ ) \left( \sum_{i}\vec{F}_{i} \right)=\frac{mv^2}{R}(-\hat{r}) ( ∑ i F i ) = R m v 2 ( − r ^ ) ( ∑ i F ⃗ i ) R = 0 \left( \sum_{i}\vec{F}_{i} \right)_{R}=0 ( ∑ i F i ) R = 0
F ⃗ c o n t = − m ω ⃗ × ( ω ⃗ × r ⃗ ) = − m ω z ^ × ( ( ω z ^ ) × ( R r ^ ) ) = − m ω z ^ × ( ω R θ ^ ) = m ω 2 R r ^ = m v 2 R r ^ \vec{F}_{cont}=-m\vec{\omega}\times(\vec{\omega}\times \vec{r})=-m\omega \hat{z}\times((\omega \hat{z})\times(R\hat{r}))=-m\omega \hat{z}\times(\omega R\hat{\theta})=m\omega^2R \hat{r}=\frac{mv^2}{R}\hat{r} F co n t = − m ω × ( ω × r ) = − mω z ^ × (( ω z ^ ) × ( R r ^ )) = − mω z ^ × ( ω R θ ^ ) = m ω 2 R r ^ = R m v 2 r ^ במקרה זה אין קוריוליס כי v ⃗ R = 0 \vec{v}_{_{R}}=0 v R = 0
כוח קוריוליס
F ⃗ c o r = − 2 m ω ⃗ × v ⃗ R \vec{F}_{cor}=-2m\vec{\omega}\times \vec{v}_{_{R}} F cor = − 2 m ω × v R כאשר V ⃗ R \vec{V}_{_{R}} V R
מתי הוא מתאפס?
כאשר אין מהירות בתוך המערכת המסתובבת V ⃗ R = 0 \vec{V}_{R}=0 V R = 0
כאשר ω = 0 \omega=0 ω = 0
כאשר V ⃗ R ∣ ∣ ω ⃗ \vec{V}_{R}||\vec{\omega} V R ∣∣ ω 0 0 0 π \pi π
תרגול
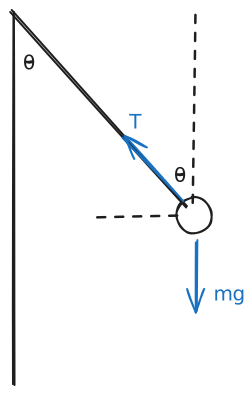
y : T cos θ − m g = 0 ⟹ T = m g cos θ y:\; T\cos\theta-mg=0 \implies T=\frac{mg}{\cos\theta} y : T cos θ − m g = 0 ⟹ T = cos θ m g הגוף עושה תנועה מעגלית ולכן סכום הכוחות צריך להיות מכוון למרכז הסיבוב.
T sin θ = m ω 2 R T\sin\theta=m\omega^2R T sin θ = m ω 2 R נציב את T T T
m g cos θ sin θ = m ω 2 R \frac{\cancel{ m }g}{\cos \theta}\sin\theta=\cancel{ m }\omega^2R cos θ m g sin θ = m ω 2 R g tan θ = ω 2 R ⟸ ω = g R tan θ g\tan\theta=\omega^2R \impliedby \omega=\sqrt{ \frac{g}{R}\tan\theta } g tan θ = ω 2 R ⟸ ω = R g tan θ אורך החוט - ℓ \ell ℓ θ \theta θ R = ℓ sin θ R=\ell \sin\theta R = ℓ sin θ R R R
ω = g tan θ ℓ sin θ = g ℓ cos θ \omega=\sqrt{ \frac{g\tan\theta}{\ell \sin\theta} }=\sqrt{ \frac{g}{\ell \cos\theta} } ω = ℓ sin θ g tan θ = ℓ cos θ g במערכת המסתובבת ב-ω \omega ω
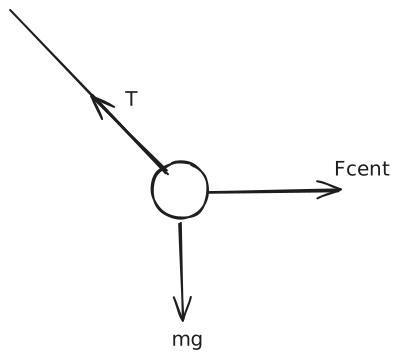
T cos θ = m g ⟹ T = m g cos θ T\cos\theta=mg \implies T=\frac{mg}{\cos\theta} T cos θ = m g ⟹ T = cos θ m g F c e n t = − m ω z ^ × ( ω z ^ × R r ^ ) = m ω 2 R ⋅ r ^ F_{cent}=-m\omega \hat{z}\times(\omega \hat{z}\times R\hat{r})=m\omega^2R\cdot \hat{r} F ce n t = − mω z ^ × ( ω z ^ × R r ^ ) = m ω 2 R ⋅ r ^ T sin θ − m ω 2 R = 0 T\sin\theta-m\omega^2R=0 T sin θ − m ω 2 R = 0 נשים לב כי קיבלנו את אותה משוואה ממקודם ולכן, תהיה לנו אותה θ \theta θ
קרוסלה
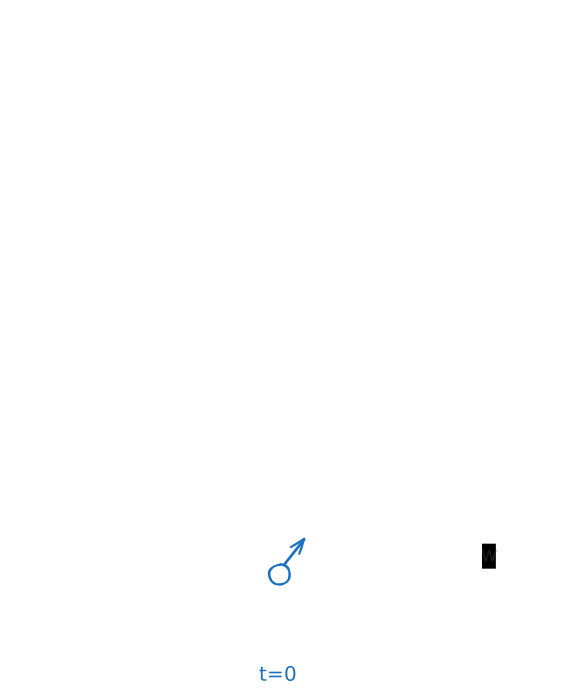
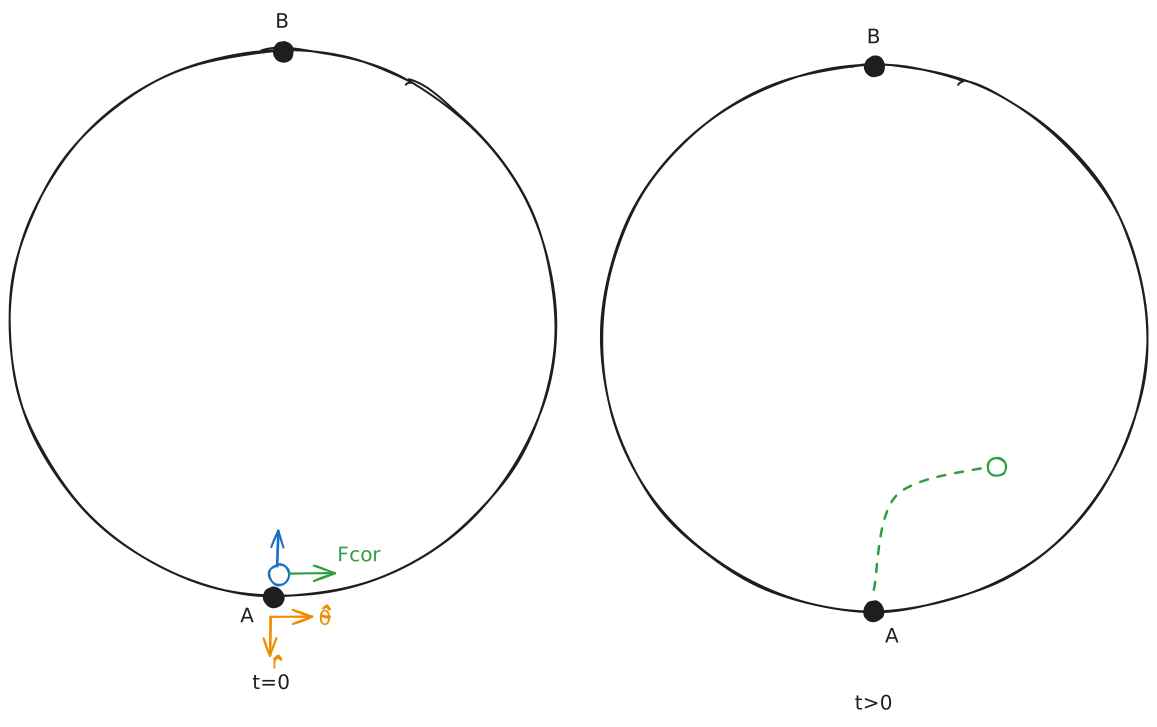
A A A t = 0 t=0 t = 0 B B B
מהו כיוון המהירות ההתחלתית של הכדור?
ממערכת המעבדה, כאשר נסתכל, לכדור יש את מהירות הסיבוב ובנוסף יש לו את מהירות הזריקה עצמה ולכן, הכדור יצא הצידה(ראו כחול בציור)
מה מסלול הכדור מרגע הזריקה והלאה?
הוא ממשיך בקו ישר, שכן לא פועל עליו שום כוח.
כעת, נסתכל על זה מנקודת המבט של מערכת הקרוסלה:t = 0 t=0 t = 0
v ⃗ כדור ′ ( t = 0 ) = − v 0 r ^ \vec{v}_{\R{כדור}}'(t=0)=-v_{0}\hat{r} v כדור ′ ( t = 0 ) = − v 0 r ^ F c o r = − 2 m ω ⃗ × v ⃗ R = − 2 m ω z ^ × ( − v 0 r ^ ) = 2 m ω v 0 ⋅ θ ^ F_{cor}=-2m\vec{\omega}\times \vec{v}_{_{R}}=-2m\omega \hat{z}\times(-v_{0}\hat{r})=2m\omega v_{0}\cdot\hat{\theta} F cor = − 2 m ω × v R = − 2 mω z ^ × ( − v 0 r ^ ) = 2 mω v 0 ⋅ θ ^