טרנספורמציית גלילי
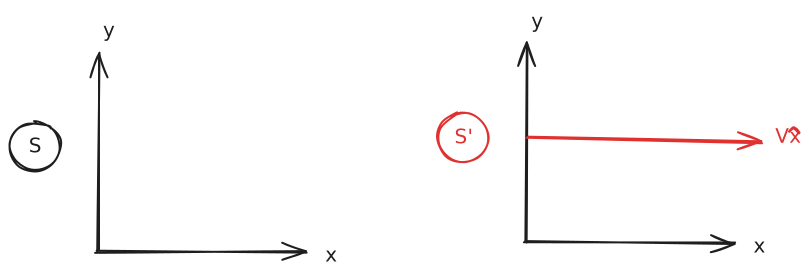
הגדרה 1 (מערכת צירים אינרציאליית)
מערכת צירים הנעה במהירות קבועה.
נסמן את המהירות של מערכת S ′ S' S ′ S S S V x ^ V\hat{x} V x ^
ישנם כמה תנאים:
ב-t = 0 t=0 t = 0
מערכת S ′ S' S ′ S S S
הצירים של המערכות מקבילים:x ^ ∥ x ^ ′ y ^ ∥ y ^ ′ z ^ ∥ z ^ ′ \begin{matrix}
\hat{x}\parallel\hat{x}' \\
\hat{y}\parallel\hat{y}' \\
\hat{z}\parallel\hat{z}'
\end{matrix} x ^ ∥ x ^ ′ y ^ ∥ y ^ ′ z ^ ∥ z ^ ′
מילון:
מיקום הגוף כפי שנראה במערכת S S S r ⃗ \vec{r} r
מיקום הגוף כפי שנראה במערכת S ′ S' S ′ r ⃗ ′ \vec{r}' r ′
מיקום S ′ S' S ′ S S S R ⃗ \vec{R} R
נראה כי:
r ⃗ = r ⃗ ′ + R ⃗ \vec{r}=\vec{r}'+\vec{R} r = r ′ + R R ⃗ = V ⃗ ⋅ t \vec{R}=\vec{V}\cdot t R = V ⋅ t r ⃗ = r ⃗ ′ + V ⃗ ⋅ t \vec{r}=\vec{r}'+\vec{V}\cdot t r = r ′ + V ⋅ t נגזור את המשוואה הראשונה לקבלת טרנספורמציה למהירויות:
v ⃗ = v ⃗ ′ + V ⃗ \vec{v}=\vec{v}'+\vec{V} v = v ′ + V וזוהי טרנספורמציית המהירויות.
נשים לב כי במערכת האינרציאלית התאוצה שווה לתאוצת המקור שכן המערכת נעה במהירות קבועה.
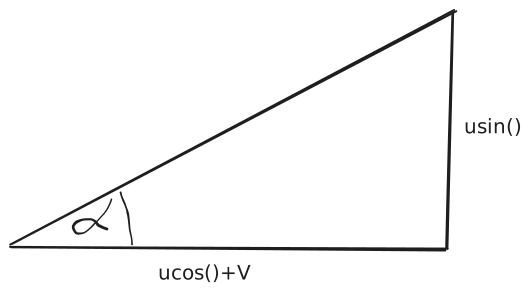
כלב קטן הולך במהירות u u u θ \theta θ V = v x ^ V=v\hat{x} V = v x ^
נקרא למערכת המעבדה S S S S ′ S' S ′
v ⃗ ′ = u cos θ x ^ + u sin θ y ^ \vec{v}'=u\cos\theta \hat{x}+u\sin\theta \hat{y} v ′ = u cos θ x ^ + u sin θ y ^ נחשב את v ⃗ = ? \vec{v}=? v = ? v ⃗ = v ⃗ ′ + V ⃗ \vec{v}=\vec{v}'+\vec{V} v = v ′ + V
v ⃗ = u cos θ x ^ + u sin θ y ^ + V x ^ = ( u cos θ + V ) x ^ + u sin θ y ^ \vec{v}=u\cos\theta \hat{x}+u\sin\theta \hat{y}+V\hat{x}=(u\cos\theta+V)\hat{x}+u\sin\theta \hat{y} v = u cos θ x ^ + u sin θ y ^ + V x ^ = ( u cos θ + V ) x ^ + u sin θ y ^
α = arctan u sin θ u cos θ + V \alpha=\arctan \frac{u\sin\theta}{u\cos\theta+V} α = arctan u cos θ + V u sin θ בדיקת שפיות: אם המסוע אינו זז אז אמורים לקבל α = θ \alpha=\theta α = θ
α V = 0 = arctan u sin θ u cos θ = arctan ( tan θ ) = θ \alpha_{_{V=0}}=\arctan \frac{\cancel{ u }\sin\theta}{\cancel{ u }\cos\theta}=\arctan(\tan\theta)=\theta α V = 0 = arctan u cos θ u sin θ = arctan ( tan θ ) = θ ולכן, בדיקת השפיות עברה ולכן אנו שפויים (עדיין :BoBxUpsideDown:)
מערכות מואצות וכוח דלמבר
במצב הזה V V V
a ⃗ = a ⃗ ′ + A ⃗ \vec{a}=\vec{a}'+\vec{A} a = a ′ + A אנו רוצים שחוק שני של ניוטון יעבוד גם במערכת המואצת ולכן, נרצה להוסיף איזשהו כוח מדומה על מנת לסדר לנו עניינים.
∑ i F ⃗ i = m a ⃗ וגם ( ∑ i F ⃗ i ) ′ = m a ⃗ ′ \sum_{i}\vec{F}_{i}=m\vec{a} \quad\R{וגם}\quad \left( \sum_{i}\vec{F}_{i} \right)'=m\vec{a}' i ∑ F i = m a וגם ( i ∑ F i ) ′ = m a ′ נכפול ב-m m m
( ∑ i F ⃗ i ) S = ( ∑ i F ⃗ i ) S ′ + m A ⃗ \left( \sum_{i}\vec{F}_{i} \right)_{S}=\left( \sum_{i}\vec{F}_{i} \right)_{S'}+m\vec{A} ( i ∑ F i ) S = ( i ∑ F i ) S ′ + m A ( ∑ i F ⃗ i ) S ′ = ( ∑ i F ⃗ i ) S − m A ⃗ \left( \sum_{i}\vec{F}_{i} \right)_{S'}=\left( \sum_{i}\vec{F}_{i} \right)_{S}-m\vec{A} ( i ∑ F i ) S ′ = ( i ∑ F i ) S − m A לכוח זה, שראינו במשוואות האחרונות קוראים כוח דלמבר והוא מוגדר כך:
F ⃗ d = − m A ⃗ \vec{F}_{d}=-m\vec{A} F d = − m A כאשר A ⃗ \vec{A} A S ′ S' S ′
הכוח הזה אינו באמת קיים והוא קיים רק במשוואות על מנת לקיים כוח שני. אם אנחנו נהיה בתוך מערכת מואצת, נרגיש איזשהו כוח מדומה אבל נבין כי הוא מגיע מכוחות אמיתיים.כוח מדומה קיים במערכת מואצת ולא במערכת המעבדה.
מעלית מאיצה מטה בתאוצה a a a
נשרטט לנו את המערכת בתצורה נחמדה:
המשקל בעצם מראה את ∣ N ⃗ ∣ g \frac{|\vec{N}|}{g} g ∣ N ∣ m g = a ⃗ mg=\vec{a} m g = a
נעשה זאת בשתי מערכות:
במערכת המעבדה.
במערכת המעלית.
תחילה, נעבוד במערכת המעבדה :
m g − N = m a ⟹ N = m ( g − a ) mg-N=ma \implies N=m(g-a) m g − N = ma ⟹ N = m ( g − a ) קריאת המשקל: N g = m − m a g = m ( 1 − a g ) \frac{N}{g}=m-m \frac{a}{g}=m\left( 1-\frac{a}{g} \right) g N = m − m g a = m ( 1 − g a ) m m m a = g a=g a = g
כעת, נעבור לעבוד במערכת המעלית :
אנו מצפים לקבל את אותה תוצאה מכיוון שה-N N N כוח אמיתי לא משתנה בין מערכות .
m g − N − m a = 0 ⟹ m g − N − m a mg-N-ma=0 \implies mg-N-ma m g − N − ma = 0 ⟹ m g − N − ma ולכן, אם נמשיך כמו במערכת המעבדה, נגיע לאותה התוצאה בדיוק:
N = m ( g − a ) ⟹ N g = m ( 1 − a g ) N=m(g-a) \implies \frac{N}{g}=m\left( 1- \frac{a}{g} \right) N = m ( g − a ) ⟹ g N = m ( 1 − g a )
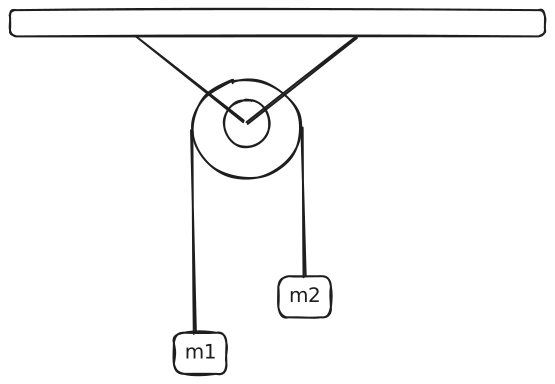
שני גופים, גלגלת וחוט חסר מסה.
r ⃗ x ( t ) = r ⃗ 0 + 10 t x ^ + 0.5 sin ( 2 t ) y ^ \vec{r}_{x}(t)=\vec{r}_{0}+10t\hat{x}+0.5\sin(2t)\hat{y} r x ( t ) = r 0 + 10 t x ^ + 0.5 sin ( 2 t ) y ^ ב-x x x
מצאו את תאוצת המסות ביחס לגלגלת.
נקרא למערת המעבדה S S S S ′ S' S ′
v ⃗ p = 10 x ^ + cos ( 2 t ) y ^ \vec{v}_{p}=10\hat{x}+\cos(2t)\hat{y} v p = 10 x ^ + cos ( 2 t ) y ^ a ⃗ p = − 2 sin ( 2 t ) y ^ \vec{a}_{p}=-2\sin(2t)\hat{y} a p = − 2 sin ( 2 t ) y ^ במערכת הגלגלת מתקיים:
∣ a ⃗ 1 ′ ∣ = ∣ a ⃗ 2 ′ ∣ |\vec{a}'_{1}|=|\vec{a}'_{2}| ∣ a 1 ′ ∣ = ∣ a 2 ′ ∣ מכיוון שהחוט מתוח.
F ⃗ d = − m a ⃗ p = 2 m sin ( 2 t ) y ^ \vec{F}_{d}=-m\vec{a}_{p}=2m\sin(2t)\hat{y} F d = − m a p = 2 m sin ( 2 t ) y ^ נכתוב חוק שני של ניוטון עבור m 1 , m 2 m_{1},m_{2} m 1 , m 2 S ′ S' S ′
m 1 : T − m 1 g + 2 m 1 sin ( 2 t ) = m 1 a ′ ⟹ a ′ = T m 1 − g + 2 sin ( 2 t ) m_{1}:\; T-m_{1}g+2m_{1}\sin(2t)=m_{1}a' \implies a'=\frac{T}{m_{1}}-g+2\sin(2t) m 1 : T − m 1 g + 2 m 1 sin ( 2 t ) = m 1 a ′ ⟹ a ′ = m 1 T − g + 2 sin ( 2 t ) m 2 : T − m 2 g + 2 m 2 sin ( 2 t ) = m 2 ( − a ′ ) ⟹ a ′ = − T m 2 + g − 2 sin ( 2 t ) m_{2}:\; T-m_{2}g+2m_{2}\sin(2t)=m_{2}(-a') \implies a'=-\frac{T}{m_{2}}+g-2\sin(2t) m 2 : T − m 2 g + 2 m 2 sin ( 2 t ) = m 2 ( − a ′ ) ⟹ a ′ = − m 2 T + g − 2 sin ( 2 t ) נחסר בין המשוואות:
T − m 1 g + 2 m 1 sin ( 2 t ) − T + m 2 g − 2 m 2 sin ( 2 t ) = ( m 1 + m 2 ) a ′ T-m_{1}g+2m_{1}\sin(2t)-T+m_{2}g-2m_{2}\sin(2t)=(m_{1}+m_{2})a' T − m 1 g + 2 m 1 sin ( 2 t ) − T + m 2 g − 2 m 2 sin ( 2 t ) = ( m 1 + m 2 ) a ′ ( m 2 − m 1 ) g − 2 ( m 2 − m 1 ) sin ( 2 t ) = ( m 1 + m 2 ) a ′ (m_{2}-m_{1})g-2(m_{2}-m_{1})\sin(2t)=(m_{1}+m_{2})a' ( m 2 − m 1 ) g − 2 ( m 2 − m 1 ) sin ( 2 t ) = ( m 1 + m 2 ) a ′ ( g − sin ( 2 t ) ) ( m 2 − m 1 ) = ( m 2 + m 1 ) a ′ (g-\sin(2t))(m_{2}-m_{1})=(m_{2}+m_{1})a' ( g − sin ( 2 t )) ( m 2 − m 1 ) = ( m 2 + m 1 ) a ′ a ′ = m 2 − m 1 m 2 + m 1 ( g − 2 sin ( 2 t ) ) a'=\frac{m_{2}-m_{1}}{m_{2}+m_{1}}(g-2\sin(2t)) a ′ = m 2 + m 1 m 2 − m 1 ( g − 2 sin ( 2 t )) ולכן:
a ⃗ 1 ′ = m 2 − m 1 m 2 + m 1 ( g − 2 sin ( 2 t ) ) y ^ \vec{a}_{1}'=\frac{m_{2}-m_{1}}{m_{2}+m_{1}}(g-2\sin(2t))\hat{y} a 1 ′ = m 2 + m 1 m 2 − m 1 ( g − 2 sin ( 2 t )) y ^ a ⃗ 2 ′ = − m 2 − m 1 m 2 + m 1 ( g − 2 sin ( 2 t ) ) \vec{a}_{2}'=-\frac{m_{2}-m_{1}}{m_{2}+m_{1}}(g-2\sin(2t)) a 2 ′ = − m 2 + m 1 m 2 − m 1 ( g − 2 sin ( 2 t )) כעת, נרצה לראות מה התאוצה במערכת המעבדה:a ⃗ 1 , a ⃗ 2 \vec{a}_{1},\vec{a}_{2} a 1 , a 2 a ⃗ = a ⃗ ′ + a ⃗ p \vec{a}=\vec{a}'+\vec{a}_{p} a = a ′ + a p a ⃗ p \vec{a}_{p} a p
a ⃗ 1 = m 2 − m 1 m 2 + m 1 ( g − 2 sin ( 2 t ) ) y ^ + ( − 2 sin ( 2 t ) ) y ^ \vec{a}_{1}=\frac{m_{2}-m_{1}}{m_{2}+m_{1}}(g-2\sin(2t))\hat{y}+(-2\sin(2t))\hat{y} a 1 = m 2 + m 1 m 2 − m 1 ( g − 2 sin ( 2 t )) y ^ + ( − 2 sin ( 2 t )) y ^ a ⃗ 2 = − m 2 − m 1 m 2 + m 1 ( g − 2 sin ( 2 t ) ) y ^ + ( − 2 sin ( 2 t ) ) y ^ \vec{a}_{2}=-\frac{m_{2}-m_{1}}{m_{2}+m_{1}}(g-2\sin(2t))\hat{y}+(-2\sin(2t))\hat{y} a 2 = − m 2 + m 1 m 2 − m 1 ( g − 2 sin ( 2 t )) y ^ + ( − 2 sin ( 2 t )) y ^