חזור לתיקייה: 01140071 - פיזיקה 1מ

4 - דינמיקה וחוקי ניוטון

חיפוש בתיקיה
Ctrl K
לחץ כאן או הקש Ctrl K כדי לחפש בכל התיקיה
  • הקדמה
  • חוקי ניוטון
  • המשמעות של החוק השני:
  • כוחות
  • יחידות המידה של כוח
  • סוגי כוחות
  • כבידה
  • למה mg?
  • חשמלי
  • נורמל
  • כוח החיכוך
  • יחידות \mu
  • כוח שתלוי במהירות

4 - דינמיקה וחוקי ניוטון

01140071

פיזיקה 1מ

רשימות הרצאה לקריאה בשבת

דינמיקה וחוקי ניוטון

הופק מתוך תקיית התואר של שקד

uni-folder.vercel.app

הקדמה

הגדרה (תנע)

P⃗=m⋅v⃗\vec{P}=m\cdot \vec{v}P=m⋅v

יש 3 חוקי ניוטון:

חוקי ניוטון

הגדרה 1 (החוק הראשון של ניוטון)

אם לא פועלים על הגוף כוחות, או שסכום הכוחות הוא אפס

∑iF⃗i=0\sum_{i}\vec{F}_{i}=0i∑​Fi​=0

אז הגוף "יתמיד בתנועתו".

הגדרה 2 (החוק השני של ניוטון)

∑iF⃗i=dP⃗dt\sum_{i}\vec{F}_{i}= \frac{d\vec{P}}{dt}i∑​Fi​=dtdP​
הגדרה 3 (חוק פעולה ותגובה (החוק השלישי))

F⃗21=−F⃗12\vec{F}_{21}=-\vec{F}_{12}F21​=−F12​

המשמעות של החוק השני:

∑iF⃗i=dP⃗dt=ddt(mv⃗)=dmdtv⃗+mdv⃗dt⏟ma⃗\sum_{i}\vec{F}_{i}=\frac{d\vec{P}}{dt}=\frac{d}{dt}(m\vec{v})=\frac{dm}{dt}\vec{v}+m \underbrace{\frac{d\vec{v}}{dt}}_{m\vec{a}}i∑​Fi​=dtdP​=dtd​(mv)=dtdm​v+mmadtdv​​​

במידה ו-m=const.m=const.m=const. האיבר הראשון מתאפס. ולכן, במידה והמסה קבועה, המשוואה הינה ∑iF⃗i=ma⃗\sum_{i}\vec{F}_{i}=m\vec{a}∑i​Fi​=ma.

כוחות

יש 4 כוחות בסיסיים בטבע והם:

  1. כבידה
  2. אלקטרומגנטי
  3. כוח גרעיני חזק
  4. כוח גרעיני חלש

יחידות המידה של כוח

אנו יודעים כי:

[F⃗]=N[\vec{F}]=N[F]=N

אבל מה זה ניוטון?

[N]=[kg⋅msec⁡2][N]=\left[kg \cdot \frac{m}{\sec^2} \right][N]=[kg⋅sec2m​]

נראה כי גם האיבר הראשון הינו באותם יחידות:

[dmdtv]=[kgsec⁡msec⁡]=[kgmsec⁡2]\left[ \frac{dm}{dt}v \right]=\left[\frac{kg}{\sec} \frac{m}{\sec}\right]=\left[ kg \frac{m}{\sec^2} \right][dtdm​v]=[seckg​secm​]=[kgsec2m​]

סוגי כוחות

נעבור על כוחות שונים ונסתכל כיצד כל אחד מתנהל.

כבידה
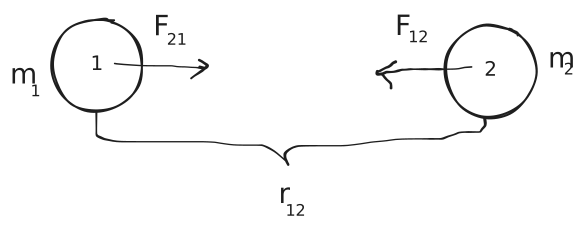
​4 - דינמיקה וחוקי ניוטון 2025-11-17 10.58.53.excalidraw.svg

F⃗12=−G⋅m1⋅m2r122r^12\vec{F}_{12}=-G \cdot \frac{m_{1}\cdot m_{2}}{r_{_{12}}^2}\hat{r}_{_{12}}F12​=−G⋅r12​2​m1​⋅m2​​r^12​​

למה mgmgmg?

F⃗=Gm1⋅MEr2r^12\vec{F}=G \frac{m_{1}\cdot M_{E}}{r^2}\hat{r}_{_{12}}F=Gr2m1​⋅ME​​r^12​​ r=RE+Δr≈REr=R_{E}+\Delta r \approx R_{E}r=RE​+Δr≈RE​

ולכן:

GMERE2=g≃9.8msec⁡2G \frac{M_{E}}{R_{E}^2}=g \simeq 9.8 \frac{m}{\sec^2}GRE2​ME​​=g≃9.8sec2m​

חשמלי

F⃗=kq1q2r122r^12\vec{F}=k \frac{q_{1}q_{2}}{r_{_{12}}^2}\hat{r}_{_{12}}F=kr12​2​q1​q2​​r^12​​

בכוח חשמלי, תהיה דחיה במידה ו:

{q1>0q2>0 or {q1<0q2<0\begin{cases} q_{1}>0 \\ q_{2}>0 \end{cases}\ or\ \begin{cases} q_{1}<0 \\ q_{2}<0 \end{cases}{q1​>0q2​>0​ or {q1​<0q2​<0​

ותהיה משיכה במידה ו:

{q1<0q2>0 or {q1>0q2<0\begin{cases} q_{1}<0 \\ q_{2}>0 \end{cases}\ or\ \begin{cases} q_{1}>0 \\ q_{2}<0 \end{cases}{q1​<0q2​>0​ or {q1​>0q2​<0​

נורמל

הגדרה 4 (כוח נורמל)

זהו כוח שאותו מפעיל שטח הפנים של גוף אחד על גוף אחר.
כוח שמתנגד לכך שהגופים יעברו אחד דרך השני.
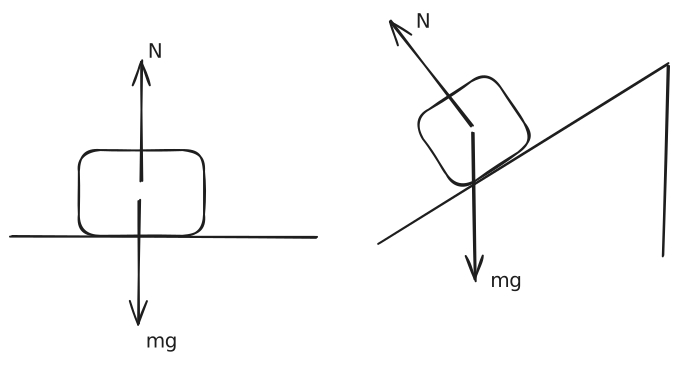
​4 - דינמיקה וחוקי ניוטון 2025-11-17 11.16.32.excalidraw.svg

כוח החיכוך

חיכוך סטטי ← כל עוד המשטחים לא זזים אחד על גבי השני.
חיכוך סטטי מתאים את עצמו לכוח שמופעל עד לערך מקסימלי:

∣F⃗max⁡∣=μs⋅N|\vec{F}_{\max}|=\mu_{s}\cdot N∣Fmax​∣=μs​⋅N
  • מה הכיוון של כוח החיכוך?
    הפוך מהכיוון שהגוף היה זז במידה ולא היה חיכוך.

חיכוך קינטי ← כאשר כבר ש תנועה יחסית בין הגופים.
כיוון: מתנגד לתנועה.

∣F⃗μ∣=μk⋅N|\vec{F}_{\mu}|=\mu_{k}\cdot N∣Fμ​∣=μk​⋅N

בדרך כלל: μs>μk\mu_{s}>\mu_{k}μs​>μk​.

יחידות μ\muμ

מכיוון ש-NNN הינו כבר בניוטון, μ\muμ הינו גודל חסר יחידות.

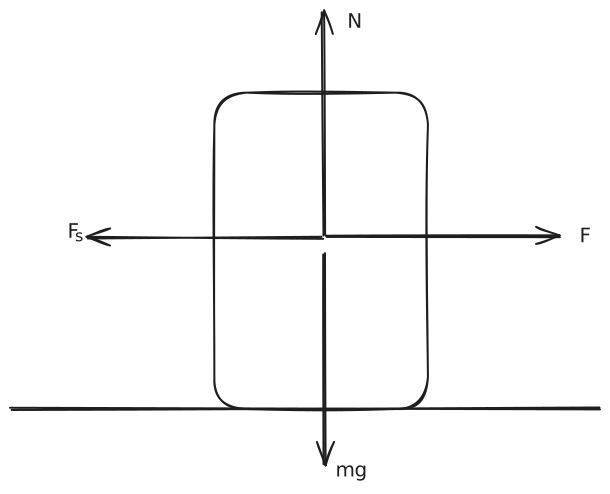
תרגיל

נסתכל על ארון במסה m=20kgm=20kgm=20kg.
​4 - דינמיקה וחוקי ניוטון 2025-11-17 11.43.00.excalidraw.svg
נתון גם כי:

μs=0.2μk=0.1\mu_{s}=0.2 \qquad \mu_{k}=0.1μs​=0.2μk​=0.1

מה הכוח שצריך להפעיל על הארון על מנת שהוא יתחיל לזוז?

נכתוב חוק IIIIII של ניוטון:

∑iF⃗i=ma⃗\sum_{i}\vec{F}_{i}=m\vec{a}i∑​Fi​=ma y:  Ny^−mg⋅y^=may⋅y^y:\; N\hat{y}-mg\cdot\hat{y}=ma_{y}\cdot \hat{y}y:Ny^​−mg⋅y^​=may​⋅y^​

אנו יודעים כי:

a⋅y^=b⋅y^  ⟹  a=ba\cdot \hat{y}=b\cdot \hat{y} \implies a=ba⋅y^​=b⋅y^​⟹a=b

ולכן:

N−mg=mayN-mg=ma_{y}N−mg=may​

במקרה שלנו, מתקיים: N−mg=0N-mg=0N−mg=0 ולכן: N=mgN=mgN=mg.

x:  F−Fμ=0x:\; F-F_{\mu}=0x:F−Fμ​=0 F=FμF=F_{\mu}F=Fμ​

זה מוכר לנו, שכן כל עוד הגוף לא זז, החיכוך יהיה שווה לכוח שמופעל.
מה ה-FFF הכי גדול שבשבילו זה נכון?

F=μsN=μsmg=0.2⋅20⋅10=40NF=\mu_{s}N=\mu_{s}mg=0.2\cdot 20\cdot 10=40\quad _{N}F=μs​N=μs​mg=0.2⋅20⋅10=40N​

תשובה: אם FFF גדול מ-404040 ניוטון, הארון יתחיל זוז.

תרגיל (המשך)

מה תהיה התאוצה של הארון אם נפעיל עליו כוח של 454545 ניוטון?

אם נפעיל: F⃗=45x^[N]\vec{F}=45\hat{x}[N]F=45x^[N]

y:  N−mg=0  ⟹  N=mgy:\; N-mg=0 \implies N=mgy:N−mg=0⟹N=mg x:  F−Fμ=ma  ⟹  F−μkmg=max:\; F-F_{\mu}=ma \implies F-\mu_{k}mg=max:F−Fμ​=ma⟹F−μk​mg=ma a=Fm−μkga=\frac{F}{m}-\mu_{k}ga=mF​−μk​g

חילקנו את שני האגפים במסה.

a=4520−0.1⋅10=1.25msec⁡2a=\frac{45}{20}-0.1\cdot 10=1.25 \frac{m}{\sec^2}a=2045​−0.1⋅10=1.25sec2m​
תרגיל (חדש)

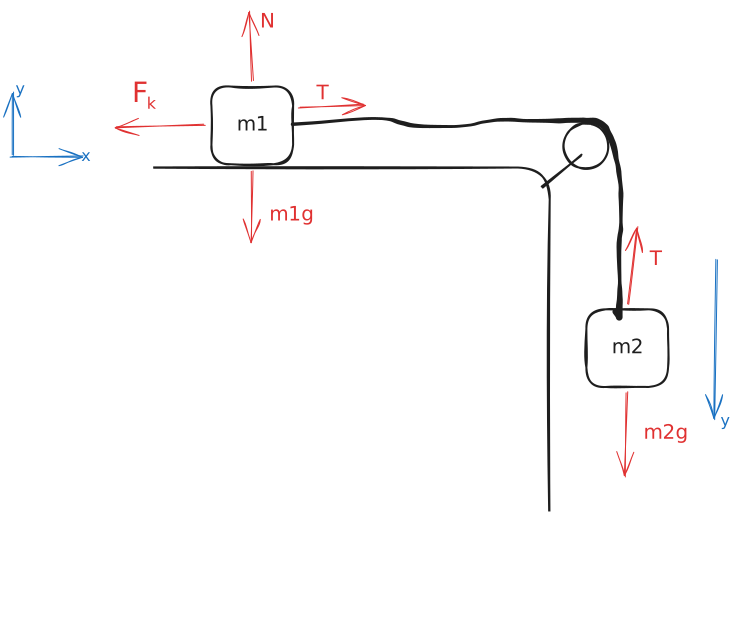
​4 - דינמיקה וחוקי ניוטון 2025-11-17 11.56.19.excalidraw.svg
הגלגלת אידיאלית - חסרת חיכוך ובעלת מסה זניחה
נתון שהמערכת מאיצה

מה התאוצה שבה נעים הגופים?

מכיוון שהחוט מתוח כל הזמן, אנו יודעים כי:

∣a⃗1∣=∣a⃗2∣=a|\vec{a}_{1}|=|\vec{a}_{2}|=a∣a1​∣=∣a2​∣=a

נכתוב חוק IIIIII של ניוטון עבור כל אחד מהגופים:
עבור גוף 1:

x:  T−Fμ=m1a  ⟹  T−μkm1g=m1ax:\; T-F_{\mu}=m_{1}a \implies T-\mu_{k}m_{1}g=m_{1}ax:T−Fμ​=m1​a⟹T−μk​m1​g=m1​a y:  N1−m1g=0  ⟹  N1=m1gy:\; N_{1}-m_{1}g=0 \implies N_{1}=m_{1}gy:N1​−m1​g=0⟹N1​=m1​g

עבור גוף 2:

y:  m2g−T=m2ay:\; m_{2}g-T=m_{2}ay:m2​g−T=m2​a

נבצע חיבור של המשוואות בציר ה-xxx של הגוף הראשון ובציר ה-yyy של הגוף השני:

T−μkm1g+m2g−T=(m1+m2)a\cancel{ T }-\mu_{k}m_{1}g+m_{2}g\cancel{ -T }=(m_{1}+m_{2})aT−μk​m1​g+m2​g−T=(m1​+m2​)a a=m2−μkm1m1+m2ga=\frac{m_{2}-\mu_{k}m_{1}}{m_{1}+m_{2}}ga=m1​+m2​m2​−μk​m1​​g

כוח שתלוי במהירות

F⃗=−b⋅v⃗\vec{F}=-b\cdot \vec{v}F=−b⋅v

כאשר bbb הינו קבוע חיובי.

  • מנוגד כיוון למהירות
  • הכוח גדל כאשר גודל המהירות גדל
תרגיל

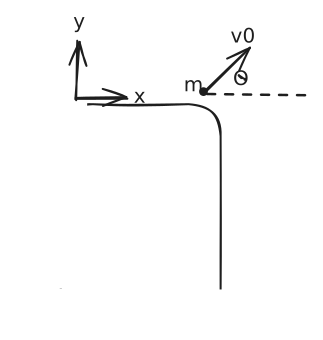
כדור בעל מסה mmm נזרק מהרצפה בזווית α\alphaα ועם מהירות התחלתית v0v_{0}v0​.
נתון שכוח התנגדות האוויר הינו Fair=−bv⃗F_{air}=-b\vec{v}Fair​=−bv

​4 - דינמיקה וחוקי ניוטון 2025-11-20 10.35.03.excalidraw.svg

מצאו את v(t)v(t)v(t).

פתרון:
נשתמש בחוק השני של ניוטון:

−mg⋅y^−bv⃗=ma⃗-mg\cdot \hat{y}-b\vec{v}=m\vec{a}−mg⋅y^​−bv=ma

כעת נחלק לצירים:

x:  −bvx=maxy:  −mg−bvy=may\begin{matrix} x:\; -bv_{x}=ma_{x} \\ y:\; -mg-bv_{y}=ma_{y} \end{matrix}x:−bvx​=max​y:−mg−bvy​=may​​

נתחיל בלפתור לציר ה-x:

−bvx=m⋅dvxdt-bv_{x}=m \cdot \frac{dv_{x}}{dt}−bvx​=m⋅dtdvx​​

זוהי משוואה דיפרנציאלית.
שיטה:
נקח vx,dvxv_{x},dv_{x}vx​,dvx​ ונעביר לצד אחד.
נקח dt,tdt,tdt,t ונעביר לצד השני.
כעת, נעשה אינטגרל על שני הצדדים:

−bvxdt=mdvx-bv_{x}dt=mdv_{x}−bvx​dt=mdvx​ −bm⋅dt=1vx⋅dvx-\frac{b}{m}\cdot dt=\frac{1}{v_{x}}\cdot dv_{x}−mb​⋅dt=vx​1​⋅dvx​ −∫0tbmdt1=∫v0cos⁡αvx(t)1vxdvx-\int_{0}^t \frac{b}{m}dt_{1}=\int_{v_{0}\cos\alpha}^{v_{x}(t)} \frac{1}{v_{x}}dv_{x}−0∫t​mb​dt1​=v0​cosα∫vx​(t)​vx​1​dvx​
שיעורי בית (חשוב!)

גבולות אינטגרציה צריכים להתאים

נפתור את האינטגרלים:

[−bm⋅t1]0t=[ln⁡vx]v0cos⁡αvx(t)\left[ -\frac{b}{m}\cdot t_{1} \right]_{0}^t=[\ln v_{x}]_{v_{0}\cos\alpha}^{v_{x}(t)}[−mb​⋅t1​]0t​=[lnvx​]v0​cosαvx​(t)​ −bmt=ln⁡(vx(t))−ln⁡(v0cos⁡α)-\frac{b}{m}t=\ln(v_{x}(t))-\ln(v_{0}\cos\alpha)−mb​t=ln(vx​(t))−ln(v0​cosα) −bmt=ln⁡(vx(t)v0cos⁡α)-\frac{b}{m}t=\ln\left( \frac{v_{x}(t)}{v_{0}\cos\alpha} \right)−mb​t=ln(v0​cosαvx​(t)​) e−bmt=vx(t)v0cos⁡αe^{-\frac{b}{m}t}=\frac{v_{x}(t)}{v_{0}\cos\alpha}e−mb​t=v0​cosαvx​(t)​ vx(t)=v0cos⁡α⋅e−bmtv_{x}(t)=v_{0}\cos\alpha \cdot e^{-\frac{b}{m}t}vx​(t)=v0​cosα⋅e−mb​t

וכך קיבלנו את vx(t)v_{x}(t)vx​(t).

כעת, נעבור לציר ה-yyy:

−mg−bvy=may=m⋅dvydt-mg-bv_{y}=ma_{y}=m\cdot \frac{dv_{y}}{dt}−mg−bvy​=may​=m⋅dtdvy​​ dt(−mg−bvy)=m⋅dvydt(-mg-bv_{y})=m\cdot dv_{y}dt(−mg−bvy​)=m⋅dvy​ −1mdt=dvymg+bvy-\frac{1}{m}dt=\frac{dv_{y}}{mg+bv_{y}}−m1​dt=mg+bvy​dvy​​

נבצע אינטגרל על שני הצדדים:

∫0t−1mdt1=∫v0sin⁡αvy(t)dvymg+bvy\int_{0}^t -\frac{1}{m}dt_{1}=\int_{v_{0}\sin\alpha}^{v_{y}(t)} \frac{dv_{y}}{mg+bv_{y}}0∫t​−m1​dt1​=v0​sinα∫vy​(t)​mg+bvy​dvy​​ −tm=[1bln⁡(mg+bvy)]v0sin⁡αvy(t)-\frac{t}{m}=\left[ \frac{1}{b} \ln(mg+bv_{y}) \right]_{v_{0}\sin\alpha}^{v_{y}(t)}−mt​=[b1​ln(mg+bvy​)]v0​sinαvy​(t)​ −tm=1b(ln⁡(mg+bvy(t))−ln⁡(mg+bv0sin⁡α))-\frac{t}{m}=\frac{1}{b}(\ln(mg+bv_{y}(t))-\ln(mg+bv_{0}\sin\alpha))−mt​=b1​(ln(mg+bvy​(t))−ln(mg+bv0​sinα)) −bmt=ln⁡(mg+bv0(t)mg+bv0sin⁡α)-\frac{b}{m}t=\ln\left( \frac{mg+bv_{0}(t)}{mg+bv_{0}\sin\alpha} \right)−mb​t=ln(mg+bv0​sinαmg+bv0​(t)​) e−bmt=mg+bvy(t)mg+bv0sin⁡αe^{-\frac{b}{m}t}=\frac{mg+bv_{y}(t)}{mg+bv_{0}\sin\alpha}e−mb​t=mg+bv0​sinαmg+bvy​(t)​ e−bmt(mg+bv0sin⁡α)=mg+bvy(t)e^{-\frac{b}{m}t}(mg+bv_{0}\sin\alpha)=mg+bv_y(t)e−mb​t(mg+bv0​sinα)=mg+bvy​(t) vy(t)=1b[e−bmt(mg+bv0sin⁡α)−mg]=mgb[e−bmt−1]+v0sin⁡α⋅e−bmtv_{y}(t)=\frac{1}{b}\left[ e^{-\frac{b}{m}t}(mg+bv_{0}\sin\alpha)-mg \right]=\frac{mg}{b}[e^{-\frac{b}{m}t}-1]+v_{0}\sin\alpha \cdot e^{-\frac{b}{m}t}vy​(t)=b1​[e−mb​t(mg+bv0​sinα)−mg]=bmg​[e−mb​t−1]+v0​sinα⋅e−mb​t

כעת, לאחר שמצאנו את המשוואות, נבצע בדיקת שפיות:
אם נבטל את mgmgmg אז התוצאה שאמורה לצאת לנו תהיה מאוד דומה ל-vx(t)v_{x}(t)vx​(t). נראה מה קורה באמת:

vy(t)∗=v0sin⁡αe−bmtv_{y}(t)^*=v_{0}\sin\alpha e^{-\frac{b}{m}t}vy​(t)∗=v0​sinαe−mb​t

לכן, נראה כי אנחנו אכן שפויים.

הערה (מצב מתמיד)

בציר yyy נגיע לנקודת זמן מסויימת שבה כוח התנגדות האוויר ישתווה בגודלו ל-mgmgmg ומנקודה זו, המהירות תישאר קבועה.

Fair=mg  ⟹  y:  mg−mg=0F_{air}=mg \implies y:\; mg-mg = 0Fair​=mg⟹y:mg−mg=0

כדי להגיע למצב המתמיד הזה נוכל לעשות כך:

vyדימתמ=lim⁡t→∞mgb[e−bmt−1]+v0sin⁡αe−bmt=−mgbv_{y_{דימתמ}}=\lim_{ t \to \infty } \frac{mg}{b}\left[ \cancel{e^{-\frac{b}{m}t}}-1\right]+v_{0}\sin\alpha \cancel{e^{-\frac{b}{m}t}}=-\frac{mg}{b}vyדימתמ​​=t→∞lim​bmg​[e−mb​t−1]+v0​sinαe−mb​t=−bmg​