חזור לתיקייה: 01140071 - פיזיקה 1מ

3 - קינמטיקה

חיפוש בתיקיה
Ctrl K
לחץ כאן או הקש Ctrl K כדי לחפש בכל התיקיה
  • גדלים ווקטורים
  • תנועה במימד אחד
  • הכללה ל-3D

3 - קינמטיקה

01140071

פיזיקה 1מ

רשימות הרצאה לקריאה בשבת

קינמטיקה

הופק מתוך תקיית התואר של שקד

uni-folder.vercel.app

קינמטיקה היא תיאור וחיזוי תנועתם של גופים.
מה שיעיניין אותנו בקינמטיקה הוא:

  1. מיקום(העתק)
  2. מהירות
  3. תאוצה

גדלים ווקטורים

  • וקטור המיקום
  • ווקטור המהירות
  • ווקטור התאוצה

נתחיל מעולם חד מימדי בשביל הפשטות ואז נכליל את זה ל-3 מימדים.

תנועה במימד אחד
​3 - קינמטיקה 2025-11-10 10.41.44.excalidraw.svg
ווקטור המיקום: וקטור שמתחיל מראשית הצירים ומסתיים במיקום של הגוף.

x⃗(t)=x(t)x^\vec{x}(t)=x(t)\hat{x}x(t)=x(t)x^
הערה

במידה והכל קורה במימד אחד, נוכל לקצת לשם הנוחות ולכתוב x(t)x(t)x(t) אבל כאשר נעבור ליותר ממימד אחד לא נוכל לעשות זאת.

נניח כי יש לנו גרף שמתאר את המיקום של גוף בהתאם לזמן כך:
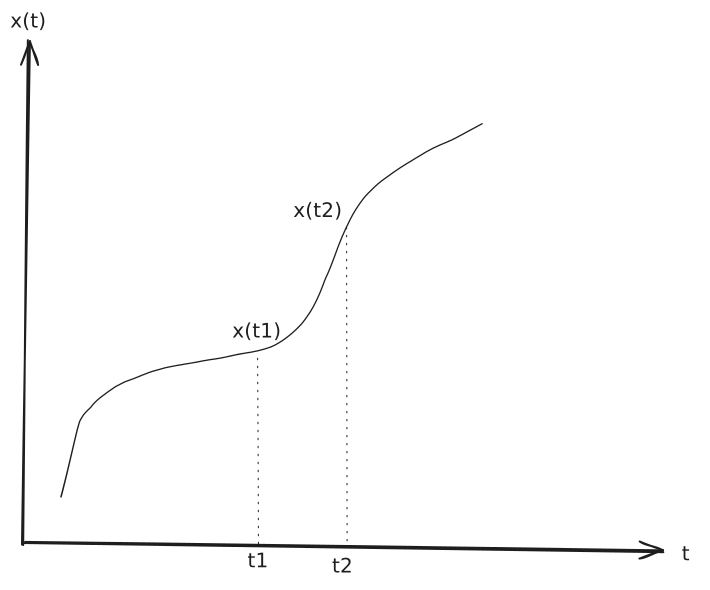
​3 - קינמטיקה 2025-11-10 10.45.17.excalidraw.svg
מהירות ממוצעת:

V‾=ΔxΔt=x(t2)−x(t1)t2−t1\overline{V}=\frac{\Delta x}{\Delta t}=\frac{x(t_{2})-x(t_{1})}{t_{2}-t_{1}}V=ΔtΔx​=t2​−t1​x(t2​)−x(t1​)​

זה נותן מידע כללי על ההתרחשות, אבל לרוב, בקורס נתעניין במהירות הרגעית.

מהירות רגעית:

v=dx(t)dt=x˙(t)=lim⁡Δ→0x(t+Δt)−x(t)Δtv=\frac{dx(t)}{dt}=\dot{x}(t)=\lim_{ \Delta \to 0 } \frac{x(t+\Delta t)-x(t)}{\Delta t}v=dtdx(t)​=x˙(t)=Δ→0lim​Δtx(t+Δt)−x(t)​

אנו מקבלים את ערך הנגזרת שהוא שיפוע המשיק לגרף הפונקציה x(t)x(t)x(t).

תאוצה: הינה קצב שינוי המהירות.

  • תאוצה ממוצעת:
a‾=ΔvΔt \overline{a}=\frac{\Delta v}{\Delta t}a=ΔtΔv​
  • תאוצה רגעית:
a(t)=dVdt=v˙=x..=lim⁡Δt→0v(t+Δt)−v(t)Δta(t)=\frac{dV}{dt}=\dot{v}=\overset{..}{x}=\lim_{ \Delta t \to 0 } \frac{v(t+\Delta t)-v(t)}{\Delta t} a(t)=dtdV​=v˙=x..=Δt→0lim​Δtv(t+Δt)−v(t)​
דוגמה

נתון גוף שנע בתאוצה קבועה aaa על ציר ה-xxx.
ברגע t0=0t_{0}=0t0​=0 הגוף היה במיקום x=x0x=x_{0}x=x0​ ומהירותו הייתה v=v0v=v_{0}v=v0​.
נמצא את פונקציות המהירות והמיקום כתלות בזמן, וקשר בין הפרשי המהירויות בריבוע בקצות הקטע.

התאוצה קבועה ולכן:

a(t)=aa(t)=aa(t)=a v(t)=v(t0)+∫t0tadt~=v0+[at~]0t=v0+at−0=v0+atv(t)=v(t_{0})+\int_{t_{0}}^t ad\tilde{t}=v_{0}+[a\tilde{t}]_{0}^t =v_{0}+at-0=v_{0}+atv(t)=v(t0​)+t0​∫t​adt~=v0​+[at~]0t​=v0​+at−0=v0​+at

וזוהי נוסחה שאנו מכירים מהתיכון.
כעת, נראה נוסחה עם אינטגרל שאינו מסויים: (בחישוב אינטגל לא מסויים יש להוסיף קבוע אינטגרציה)

v(t)=∫adt=at+cv(t)=\int adt=at+cv(t)=∫adt=at+c

נמצא את קבוע האינטגרציה מתוך תנאי ההתחלה:

v0=a⋅0+c=c  ⟹  c=v0v_{0}=a\cdot0+c=c \implies c=v_{0}v0​=a⋅0+c=c⟹c=v0​

ולכן:

v(t)=v0+atv(t)=v_{0}+atv(t)=v0​+at

נמצא את פונקצית המיקום בעזרת אינטגרל מסויים לפי הזמן על פונקציית המהירות:

x(t)=x(t0)+∫t0tv(t~)dt~=x0+∫0t[v0+at~]dt~=x0+[v0t~+12t~2]0t=x0+[v0t+12at2]−[0]x(t)=x(t_{0})+\int_{t_{0}}^{t}v(\tilde{t})d\tilde{t}=x_{0}+\int_{0}^t[v_{0}+a\tilde{t}]d\tilde{t}=x_{0}+\left[ v_{0}\tilde{t}+\frac{1}{2}\tilde{t}^2 \right]_{0}^t=x_{0}+\left[ v_{0}t+\frac{1}{2}at^2 \right]-[0]x(t)=x(t0​)+t0​∫t​v(t~)dt~=x0​+0∫t​[v0​+at~]dt~=x0​+[v0​t~+21​t~2]0t​=x0​+[v0​t+21​at2]−[0]

ולכן:

x(t)=x0+v0t+12at2x(t)=x_{0}+v_{0}t+\frac{1}{2}at^2x(t)=x0​+v0​t+21​at2

אילו הנתונים היו על t=2t=2t=2 הנוסחה הייתה נראית ככה:

x(t)=x(2)+v0(t−2)+12a(t−2)2x(t)=x(2)+v_{0}(t-2)+\frac{1}{2}a(t-2)^2x(t)=x(2)+v0​(t−2)+21​a(t−2)2

נסתכל על טריק אותו נפגוש כמה פעמים בקורס שלנו.

a=dvdt=dvdx⋅dxdt=dvdx⋅va=\frac{dv}{dt} = \frac{dv}{dx}\cdot \frac{dx}{dt}=\frac{dv}{dx}\cdot va=dtdv​=dxdv​⋅dtdx​=dxdv​⋅v a⋅dx=v⋅dva\cdot dx=v\cdot dva⋅dx=v⋅dv ∫x0x(t)adx=∫v0v(t)v~dv~\int_{x_{0}}^{x(t)} adx=\int_{v_{0}}^{v(t)} \tilde{v}d\tilde{v}x0​∫x(t)​adx=v0​∫v(t)​v~dv~

יש לשמור על הגבולות בהתאמה.
כעת, נחשב את האינטגרל כאשר נשים לב ש-aaa קבוע:

ax]x0x(t)=12v~2]v0v(t)ax]_{x_{0}}^{x(t)}=\frac{1}{2}\tilde{v}^2]_{v_{0}}^{v(t)}ax]x0​x(t)​=21​v~2]v0​v(t)​ a(x(t)−x0)=12(v2(t)−v02)a(x(t)-x_{0})=\frac{1}{2}(v^2(t)-v_{0}^2)a(x(t)−x0​)=21​(v2(t)−v02​) x(t)−x0⏟Δx=v2(t)−v022a\underbrace{x(t)-x_{0}}_{\Delta x}=\frac{v^2(t)-v^2_{0}}{2a}Δxx(t)−x0​​​=2av2(t)−v02​​

הנוסחה הזו רלוונית אך ורק כאשר התאוצה קבועה.

הכללה ל-3D

אנו עובדים מעל מערכת צירים קרטזית ימנית.
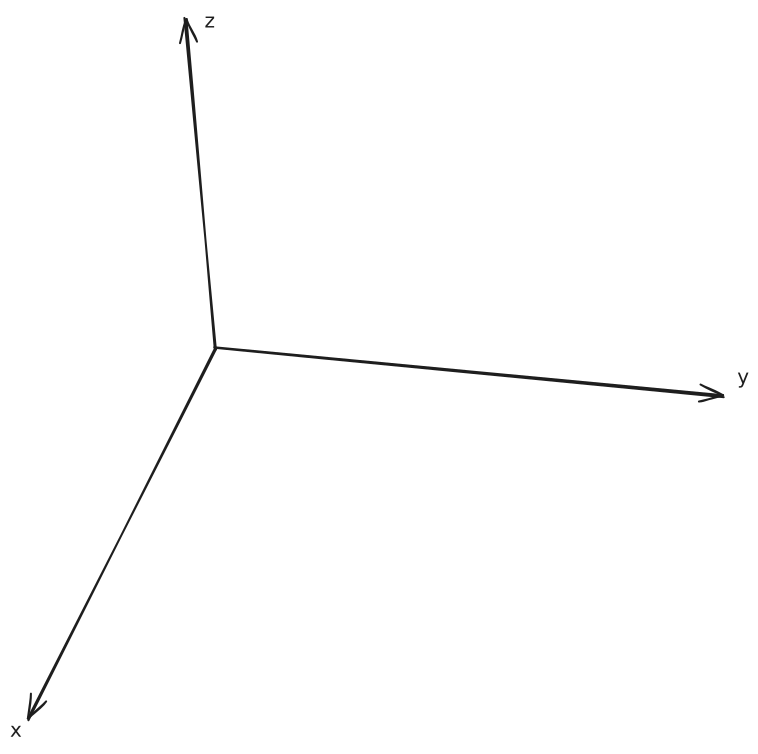
​3 - קינמטיקה 2025-11-10 11.20.09.excalidraw.svg
ווקטור המיקום:

r⃗(t)=x(t)x^+y(t)y^+z(t)z^\vec{r}(t)=x(t)\hat{x}+y(t)\hat{y}+z(t)\hat{z}r(t)=x(t)x^+y(t)y^​+z(t)z^

ווקטור המהירות:

v⃗(t)=dr⃗(t)dt=r⃗˙(t)=dx(t)dtx^+dy(t)dty^+dz(t)dtz^=vx(t)x^+vy(t)y^+vz(t)z^\vec{v}(t)=\frac{d\vec{r}(t)}{dt}=\dot{\vec{r}}(t)=\frac{dx(t)}{dt}\hat{x}+\frac{dy(t)}{dt}\hat{y}+\frac{dz(t)}{dt}\hat{z}=v_{x}(t)\hat{x}+v_{y}(t)\hat{y}+v_{z}(t)\hat{z}v(t)=dtdr(t)​=r˙(t)=dtdx(t)​x^+dtdy(t)​y^​+dtdz(t)​z^=vx​(t)x^+vy​(t)y^​+vz​(t)z^

ווקטור התאוצה:

a⃗(t)=dv⃗(t)dt=ddt(dr⃗(t)dt)=d2r⃗(t)dt2=dvx(t)dtx^+dvy(t)dty^+dvz(t)dtz^=ax(t)x^+ay(t)y^+az(t)z^\vec{a}(t)=\frac{d\vec{v}(t)}{dt}=\frac{d}{dt}\left( \frac{d\vec{r}(t)}{dt} \right)=\frac{d^2\vec{r}(t)}{dt^2}=\frac{dv_{x}(t)}{dt}\hat{x}+\frac{dv_{y}(t)}{dt}\hat{y}+\frac{dv_{z}(t)}{dt}\hat{z}=a_{x}(t)\hat{x}+a_{y}(t)\hat{y}+a_{z}(t)\hat{z}a(t)=dtdv(t)​=dtd​(dtdr(t)​)=dt2d2r(t)​=dtdvx​(t)​x^+dtdvy​(t)​y^​+dtdvz​(t)​z^=ax​(t)x^+ay​(t)y^​+az​(t)z^

לפי משפט פטיגורס:

∣r⃗(t)∣=x2(t)+y2(t)+z2(t)\left| \vec{r}(t) \right|=\sqrt{ x^2(t)+y^2(t)+z^2(t) }∣r(t)∣=x2(t)+y2(t)+z2(t)​ ∣v⃗(t)∣=vx2(t)+vy2(t)+vz2(t)\left| \vec{v}(t) \right|=\sqrt{ v_{x}^2(t)+v_{y}^2(t)+v_{z}^2(t) }∣v(t)∣=vx2​(t)+vy2​(t)+vz2​(t)​ ∣a⃗(t)∣=ax2(t)+ay2(t)+az2(t)\left| \vec{a}(t) \right|=\sqrt{ a_{x}^2(t)+a_{y}^2(t)+a_{z}^2(t) }∣a(t)∣=ax2​(t)+ay2​(t)+az2​(t)​
דוגמה (זריקה בזווית (2D))

גוף נזרק מגובה y0y_{0}y0​ במהירות שגודלה v0v_{0}v0​ וכיוונה בזווית θ\thetaθ מעל האופק, ברגע t=0t=0t=0 הגוף מאיץ כלפי מטה בתאוצה קבועה a⃗=−gy^\vec{a}=-g\hat{y}a=−gy^​.
נענה על השאלות הבאות:

  1. מצאו ביטי למהירות הגוף כתלות בזמן v⃗(t)\vec{v}(t)v(t)?
  2. באיזה רגע מגיע הגוף לשיא הגובה ומהו גובה זה?
  3. אם נתון ש-y0=0y_{0}=0y0​=0 מהו טווח הזריקה? (טווח הזריקה - המרחק האופקי שעבר הגוף)

תשובה:
נפתור לכל ציר בנפרד.

בסעיף 1️⃣:

V⃗(t)=V⃗(0)+∫0t(−gy^)dt~=V0cos⁡θx^+V0sin⁡θy^−gt~∣0ty^=V0cos⁡θx^+(V0sin⁡θ−gt)y^\vec{V}(t)=\vec{V}(0)+\int_{0}^t (-g\hat{y})d\tilde{t}=V_{0}\cos\theta \hat{x}+V_{0}\sin\theta \hat{y}-g\tilde{t}|_{0}^t \hat{y} =V_{0}\cos\theta \hat{x}+(V_{0}\sin\theta -gt)\hat{y}V(t)=V(0)+0∫t​(−gy^​)dt~=V0​cosθx^+V0​sinθy^​−gt~∣0t​y^​=V0​cosθx^+(V0​sinθ−gt)y^​

סעיף 2️⃣:
נדרוש שמהירות VyV_{y}Vy​ תתאפס.

V0sin⁡θ−gt=0  ⟹  t=V0sin⁡θgV_{0}\sin\theta-gt=0 \implies t=\frac{V_{0}\sin\theta}{g}V0​sinθ−gt=0⟹t=gV0​sinθ​

מיקום הגוף על ציר ה-y נתון על ידי הביטוי שפיתחנו ממקודם:

y(t)=y0+V0yt+12ayt2=y0+V0sin⁡θt−12gt2y(t)=y_{0}+V_{0_{y}}t+\frac{1}{2}a_{y}t^2=y_{0}+V_{0}\sin\theta t-\frac{1}{2}gt^2y(t)=y0​+V0y​​t+21​ay​t2=y0​+V0​sinθt−21​gt2 y(t_{\max})=y_{0}+\frac{V_{0}^2\sin^2\theta}{g}-\frac{1}{2}\cancel{g} \frac{V_{0}^2\sin^2\theta}{g^\cancel{2}}

סעיף 3️⃣:
נגדיר את טווח הזריקה כרגע שבו הגוף חוזר למיקומו ההתחלתי בציר ה-y.
נדרוש y=0y=0y=0. נציב זאת במשוואה ממקודם:

y(t)=0+v0sin⁡θt−12gt2=0y(t)=0+v_{0}\sin\theta t-\frac{1}{2}gt^2=0y(t)=0+v0​sinθt−21​gt2=0 t(v0sin⁡θ−12gt)=0t\left( v_{0}\sin\theta-\frac{1}{2}gt \right)=0t(v0​sinθ−21​gt)=0 t=2v0sin⁡θg,0t=\frac{2v_{0}\sin\theta}{g},0t=g2v0​sinθ​,0

ולכן זוהי(t≠0t\neq 0t=0) היא נקודת הפגיעה. ולכן:

D=V0cos⁡θt=2V02sin⁡θcos⁡θg=V02sin⁡(2θ)gD=V_{0}\cos\theta t=\frac{2V_{0}^2\sin\theta \cos\theta}{g}=\frac{V_{0}^2\sin(2\theta)}{g}D=V0​cosθt=g2V02​sinθcosθ​=gV02​sin(2θ)​

את הנוסחה הזו ניתן להכניס לדף הנוסחאות

דוגמה (תנועה מעגלית)

גוף נקודתי נע במעגל שרדיוסו RRR, כך שהזווית θ(t)\theta(t)θ(t) משתנה.
הרדיוס - R - נמדד ממרכז המעגל (R≥0R\geq0R≥0)
הזווית - θ\thetaθ - נמדדת יחסית לכיוון החיובי של ציר ה-x, נגד כיוון השעון.
כעת נעבוד במערכת צירים פולארית בה יש לנו רדיוס וזווית.

מיקום הגוף כתלות בזמן:

r⃗(t)=x(t)x^+y(t)y^=Rcos⁡(θ(t))x^+Rsin⁡(θ(t))y^=R(cos⁡(θ(t))x^+sin⁡(θ(t))y^)=Rr^(t)\vec{r}(t)=x(t)\hat{x}+y(t)\hat{y}=R\cos(\theta(t))\hat{x}+R\sin(\theta(t))\hat{y}=R(\cos(\theta(t))\hat{x}+\sin(\theta(t))\hat{y})=R\hat{r}(t)r(t)=x(t)x^+y(t)y^​=Rcos(θ(t))x^+Rsin(θ(t))y^​=R(cos(θ(t))x^+sin(θ(t))y^​)=Rr^(t)

הווקטור r^(t)\hat{r}(t)r^(t) הינו ווקטור יחידה רדיאלי (יוצא החוצה מהמרכז)

r^(t)=cos⁡(θ(t))x^+sin⁡(θ(t))y^\hat{r}_{(t)}=\cos(\theta (t))\hat{x}+\sin(\theta (t))\hat{y}r^(t)​=cos(θ(t))x^+sin(θ(t))y^​

נחשב את ווקטור המהירות:

v⃗=dr⃗(t)dt=ddt[Rcos⁡θ(t)x^+Rsin⁡θ(t)y^] \vec{v}=\frac{d\vec{r}(t)}{dt}=\frac{d}{dt}[R\cos\theta(t)\hat{x} + R\sin \theta(t)\hat{y}]v=dtdr(t)​=dtd​[Rcosθ(t)x^+Rsinθ(t)y^​] =R(−sin⁡θ(t))θ˙(t)x^+Rcos⁡θ(t)θ˙(t)y^=Rθ˙(t)[−sin⁡θ(t)+cos⁡θ(t)y^⏟θ^(t)] =R(-\sin\theta(t))\dot{\theta}(t)\hat{x}+R\cos\theta(t)\dot{\theta}(t)\hat{y}=R\dot{\theta}(t)[\underbrace{-\sin\theta(t)+\cos\theta(t)\hat{y}}_{\hat{\theta}(t)}]=R(−sinθ(t))θ˙(t)x^+Rcosθ(t)θ˙(t)y^​=Rθ˙(t)[θ^(t)−sinθ(t)+cosθ(t)y^​​​]

הווקטור θ^(t)\hat{\theta}(t)θ^(t) הינו וקטור יחידה בכיוון המהירות (נגד כיוון השעון).

v⃗(t)=Rθ˙(t)θ^(t) \vec{v}(t)=R\dot{\theta}(t)\hat{\theta}(t)v(t)=Rθ˙(t)θ^(t) ∣v⃗(t)∣=∣Rθ˙(t)∣=R∣θ˙(t)∣ \left| \vec{v}(t) \right|=\left| R\dot{\theta}(t) \right|=R\left| \dot{\theta}(t) \right|∣v(t)∣=​Rθ˙(t)​=R​θ˙(t)​

נראה כי: θ˙=dθdt=ω(t)\dot{\theta}=\frac{d\theta}{dt}=\omega(t)θ˙=dtdθ​=ω(t) ולכן:

v⃗ω=Rω(t) \vec{v}_{\omega}=R\omega(t)vω​=Rω(t)

נחשב את ווקטור התאוצה:

a⃗(t)=dv⃗(t)dt=ddt(Rθ˙(t)θ^(t))=Rθ¨(t)θ^(t)=Rθ˙(t)θ^˙(t) \vec{a}(t)=\frac{d\vec{v}(t)}{dt}=\frac{d}{dt}(R\dot{\theta}(t)\hat{\theta}(t))=R\ddot{\theta}(t)\hat{\theta}(t)=R\dot{\theta}(t)\dot{\hat{\theta}}(t)a(t)=dtdv(t)​=dtd​(Rθ˙(t)θ^(t))=Rθ¨(t)θ^(t)=Rθ˙(t)θ^˙(t)

נחשב כעת מה יהיה θ^˙(t)\dot{\hat{\theta}}(t)θ^˙(t):

θ^˙(t)=ddt[−sin⁡θ(t)x^+cos⁡θ(t)y^]=−cos⁡θ(t)θ˙(t)x^−sin⁡θ(t)θ˙(t)y^ \dot{\hat{\theta}}(t)=\frac{d}{dt}[-\sin\theta(t)\hat{x}+\cos\theta(t)\hat{y}]=-\cos\theta(t)\dot{\theta}(t)\hat{x}-\sin\theta(t)\dot{\theta}(t)\hat{y}θ^˙(t)=dtd​[−sinθ(t)x^+cosθ(t)y^​]=−cosθ(t)θ˙(t)x^−sinθ(t)θ˙(t)y^​ =−θ˙(t)[cos⁡θ(t)x^+sin⁡θ(t)y^⏟r^(t)] =-\dot{\theta}(t)[\underbrace{\cos\theta(t)\hat{x}+\sin\theta(t)\hat{y}}_{\hat{r}(t)}]=−θ˙(t)[r^(t)cosθ(t)x^+sinθ(t)y^​​​]

נציב את תוצאת חישוב העזר:

a⃗(t)=Rθ¨(t)θ^(t)−Rθ˙2(t)r^(t) \vec{a}(t)=R\ddot{\theta}(t)\hat{\theta}(t)-R\dot{\theta}^2(t)\hat{r}(t)a(t)=Rθ¨(t)θ^(t)−Rθ˙2(t)r^(t)

למחובר הראשון נקרא: הרכיב המשיקי של וקטור התאוצה (תאוצה משיקית).
למחובר השני נקרא: הרכיב הרדיאלי(אנטי רדיאלי) של התאוצה(תאוצה רדיאלית). רכיב זה תמיד מצביע לכיוון פנימה - אל תוך מרכז המעגל.

דוגמה (כמה דוגמות כדי להפוך את התנועה המעגלית לפחות פורמלית)

1️⃣ מקרה פרטי: תנועה מעגלית קצובה - המקרה שבו ω=const.\omega=const.ω=const..
במקרה זה: α=ω˙=θ¨=0\alpha=\dot{\omega}=\ddot{\theta}=0α=ω˙=θ¨=0
במקרה הזה הרכיב המשיקי של התאוצה מתאפס ואנו נשארים רק עם הרכיב הרדיאלי.

a⃗(t)=−Rθ˙2(t)r^(t)=−Rω2r^(t) \vec{a}(t)=-R\dot{\theta}^2(t)\hat{r}(t)=-R\omega^2\hat{r}(t)a(t)=−Rθ˙2(t)r^(t)=−Rω2r^(t)

במקרה זה, ובמקרה זה בלבד, וקטור התאוצה מאונך לווקטור המהירות.
2️⃣ נתון הביטוי הבא

r⃗(t)=4cos⁡(5t)x^+4sin⁡(5t)y^ \vec{r}(t)=4\cos(5t)\hat{x}+4\sin(5t)\hat{y}r(t)=4cos(5t)x^+4sin(5t)y^​

האם הוא מתאר תנועה מעגלית? ואם כן, מהו גודל המהירות המשיקית?

פתרון:
נבדוק האם הביטוי מקיים את התבנית הכללית של תנועה מעגלית(r⃗(t)=Rcos⁡θ(t)x^+Rsin⁡θ(t)y^\vec{r}(t)=R\cos\theta(t)\hat{x}+R\sin\theta (t)\hat{y}r(t)=Rcosθ(t)x^+Rsinθ(t)y^​)
נשווה ביניהם ונגלה כי הביטוי מקיים את התבנית הכללית ולכן אכן מדובר בתנועה מעגלית.

v⃗=Rω(t)θ^(t)=Rθ˙(t)θ^(t) \vec{v}=R\omega(t)\hat{\theta}(t)=R\dot{\theta}(t)\hat{\theta}(t)v=Rω(t)θ^(t)=Rθ˙(t)θ^(t) v=4⋅5=20 msec⁡ v=4\cdot 5=20\ _{\frac{m}{\sec}}v=4⋅5=20 secm​​

3️⃣ נתון הביטוי הבא:

r⃗(t)=5sin⁡(2t2)x^+5cos⁡(2t2)y^\vec{r}(t)=5\sin(2t^2)\hat{x}+5\cos(2t^2)\hat{y}r(t)=5sin(2t2)x^+5cos(2t2)y^​

האם הוא מתאר תנועה מעגלית? ואם כן, מהו גודל המהירות?

פתרון:
ננסה להביא את הביטוי לתבנית הכללית של תנועה מעגלית
נראה 2 זהויות שימושיות:

sin⁡(π2−θ)=cos⁡θcos⁡(π2−θ)=sin⁡θ\sin\left( \frac{\pi}{2}-\theta \right)=\cos\theta \qquad \cos\left( \frac{\pi}{2}-\theta \right)=\sin\thetasin(2π​−θ)=cosθcos(2π​−θ)=sinθ

נסדר את הביטוי:

r⃗(t)=5cos⁡(π2−2t2)x^+5sin⁡(π2−2t2)y^\vec{r}(t)=5\cos\left( \frac{\pi}{2}-2t^2 \right)\hat{x}+5\sin\left( \frac{\pi}{2}-2t^2 \right)\hat{y}r(t)=5cos(2π​−2t2)x^+5sin(2π​−2t2)y^​

כל התנאים של התבנית הכללית מתקיימים ולכן, זוהי תנועה מעגלית.