סקלריים
סקלר הינו רק גודל. ללא כיוון. (מותר להיות חיובי/שלילי)
טמפרטורה, מסה, אנרגייה, מטען חשמלי וכו'
וקטורים
וקטור הינו בעל גודל וכיוון
אם A ⃗ = B ⃗ \vec{A}=\vec{B} A = B
מכפלת ווקטור בסקלר
כאשר מבצעים K ⋅ A ⃗ K \cdot \vec{A} K ⋅ A K < 0 K<0 K < 0
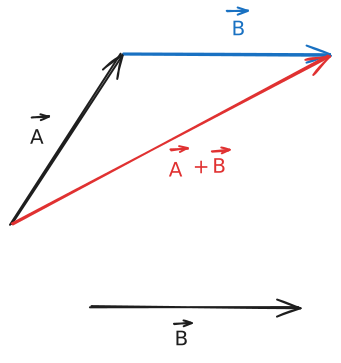
חיבור ווקטורי ("ראש לזנב")
אנו רוצים לבצע A ⃗ + B ⃗ \vec{A}+\vec{B} A + B
נשים לב כי ווקטורים אינם קבועים במרחב וכי אנו יכולים להזיז אותם לאן שאנו רוצים.
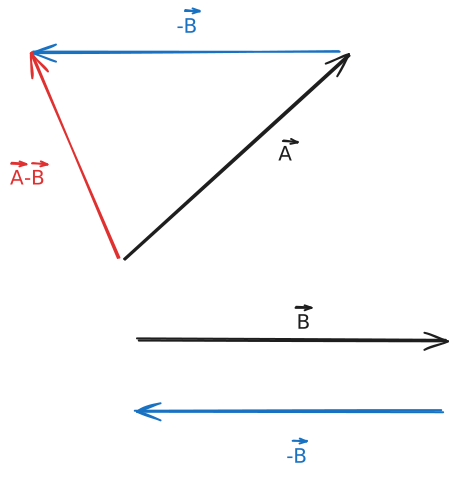
כעתף נסתכל על חיסור ווקטורים: A ⃗ − B ⃗ = A ⃗ + ( − B ⃗ ) \vec{A}-\vec{B}=\vec{A}+(-\vec{B}) A − B = A + ( − B )
תיאור ווקטורים בעזרת מספרים
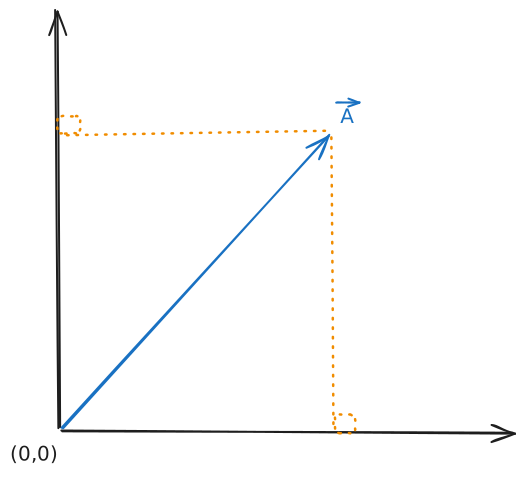
נסתכל באמצעות מערכת צירים כאשר מקור הווקטור הינו ב-( 0 , 0 ) (0,0) ( 0 , 0 )
A ⃗ = ( A x , A y , A z ) \vec{A}=(A_{x},A_{y},A_{z}) A = ( A x , A y , A z ) הסקלרים שבתוך הסוגריים נקראים הטלות על צירים .
שימו לב כי A x , A y , A z Ax,Ay,Az A x , A y , A z
ניתן להסיק משהו נוסף באמצעות פיתגורס:
∣ A ⃗ ∣ = A x 2 + A y 2 + A z 2 |\vec{A}|=\sqrt{ A_{x}^2+A_{y}^2+A_{z}^2 } ∣ A ∣ = A x 2 + A y 2 + A z 2
ווקטור יחידה הינו ווקטור בכיוון של A ⃗ \vec{A} A
A ^ : ∣ A ^ ∣ = 1 \hat{A}:\qquad |\hat{A}|=1 A ^ : ∣ A ^ ∣ = 1
A ⃗ = A ^ ⋅ ∣ A ⃗ ∣ \vec{A}=\hat{A}\cdot |\vec{A}| A = A ^ ⋅ ∣ A ∣
אם A ⃗ = 2 A ^ \vec{A}=2\hat{A} A = 2 A ^
∣ A ⃗ ∣ = 2 ∣ A ^ ∣ ⏟ 1 = 2 |\vec{A}|=2\ \underbrace{|\hat{A}|}_{1}=2 ∣ A ∣ = 2 1 ∣ A ^ ∣ = 2
A 1 ⃗ = A x ⋅ x ^ \vec{A_{1}}=A_{x} \cdot \hat{x} A 1 = A x ⋅ x ^ A 2 ⃗ = A y ⋅ y ^ \vec{A_{2}}=A_{y} \cdot\hat{y} A 2 = A y ⋅ y ^ ולכן:
A ⃗ = A x x ^ + A y y ^ + A z z ^ = ( A x , A y , A z ) \vec{A}=A_{x}\hat{x}+A_{y}\hat{y}+A_{z}\hat{z}=(A_{x},A_{y},A_{z}) A = A x x ^ + A y y ^ + A z z ^ = ( A x , A y , A z ) מכפלות
מכפלה סקלארית
A ⃗ ⋅ B ⃗ = C רלקס \vec{A}\cdot \vec{B}=\underbracket{C}_{\text{רלקס}} A ⋅ B = רלקס C
A ⃗ ⋅ B ⃗ = ∣ A ⃗ ∣ ∣ B ⃗ ∣ cos θ \vec{A}\cdot\vec{B}=|\vec{A}||\vec{B}|\cos \theta A ⋅ B = ∣ A ∣∣ B ∣ cos θ כאשר θ \theta θ
משמעות: מדד לעד כמה שני הווקטורים נמצאים על אותו הקו.
במידה והזווית 0, כלומר: A ⃗ ∣ ∣ B ⃗ \vec{A}||\vec{B} A ∣∣ B A ⃗ ⋅ B ⃗ \vec{A} \cdot\vec{B} A ⋅ B π \pi π A ⃗ ∣ ∣ ( − B ⃗ ) \vec{A}||(-\vec{B}) A ∣∣ ( − B ) A ⃗ ⋅ B ⃗ \vec{A} \cdot\vec{B} A ⋅ B ∣ A ⃗ ⋅ B ⃗ ∣ |\vec{A} \cdot\vec{B}| ∣ A ⋅ B ∣ π 2 \frac{\pi}{2} 2 π A ⃗ ⋅ B ⃗ = 0 \vec{A} \cdot\vec{B}=0 A ⋅ B = 0
A ⃗ ⋅ B ⃗ = B ⃗ ⋅ A ⃗ \vec{A}\cdot\vec{B}=\vec{B}\cdot\vec{A} A ⋅ B = B ⋅ A A ⃗ ⋅ A ⃗ = ∣ A ⃗ ∣ ∣ A ⃗ ∣ cos 0 = ∣ A ⃗ ∣ 2 ⟹ ∣ A ⃗ ∣ = A ⃗ ⋅ A ⃗ \vec{A}\cdot \vec{A}=|\vec{A}||\vec{A}|\cos0=|\vec{A}|^2 \implies |\vec{A}|=\sqrt{ \vec{A}\cdot\vec{A} } A ⋅ A = ∣ A ∣∣ A ∣ cos 0 = ∣ A ∣ 2 ⟹ ∣ A ∣ = A ⋅ A מכפלה סקלארית לפי רכיבים
A ⃗ ⋅ B ⃗ = ( A x x ^ + A y y ^ + A z z ^ ) ⋅ ( B x x ^ + B y y ^ + B z z ^ ) \vec{A}\cdot \vec{B}=(A_{x}\hat{x}+A_{y}\hat{y}+A_{z}\hat{z})\cdot(B_{x}\hat{x}+B_{y}\hat{y}+B_{z}\hat{z}) A ⋅ B = ( A x x ^ + A y y ^ + A z z ^ ) ⋅ ( B x x ^ + B y y ^ + B z z ^ ) = A x B x x ^ x ^ = 1 + A x B y x ^ y ^ = 0 + ⋯ + A z B z z ^ z ^ = 1 = A x B x + A y B y + A z + B z =A_{x}B_{x}\underbracket{\hat{x}\hat{x}}_{=1}+A_{x}B_{y}\underbracket{\hat{x}\hat{y}}_{=0}+\dots+A_{z}B_{z}\underbracket{\hat{z}\hat{z}}_{=1}=A_{x}B_{x}+A_{y}B_{y}+A_{z}+B_{z} = A x B x = 1 x ^ x ^ + A x B y = 0 x ^ y ^ + ⋯ + A z B z = 1 z ^ z ^ = A x B x + A y B y + A z + B z ולכן נראה כי:
A ⃗ ⋅ B ⃗ = A x B x + A y B y + A z B z \vec{A}\cdot\vec{B}=A_{x}B_{x}+A_{y}B_{y}+A_{z}B_{z} A ⋅ B = A x B x + A y B y + A z B z מכפלה ווקטורית
A ⃗ × B ⃗ = C ⃗ v e c t o r \vec{A}\times \vec{B}=\underbracket{\vec{C}}_{vector} A × B = v ec t or C
A ⃗ × B ⃗ = ∣ A ⃗ ∣ ∣ B ⃗ ∣ sin θ ⋅ n ^ \vec{A}\times \vec{B}=|\vec{A}||\vec{B}|\sin\theta \cdot \hat{n} A × B = ∣ A ∣∣ B ∣ sin θ ⋅ n ^ כאשר θ \theta θ
אנו יודעים כי:
n ^ ⊥ A ⃗ , n ^ ⊥ B ⃗ \hat{n}\perp \vec{A}, \quad \hat{n}\perp \vec{B} n ^ ⊥ A , n ^ ⊥ B אבל יש שתי אפשרויות .
כלל יד ימין
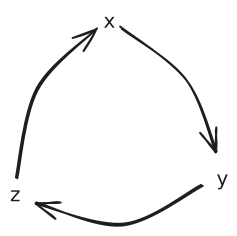
שיטת המעגל: x ^ × y ^ = z ^ , y ^ × x ^ = − z ^ \hat{x}\times \hat{y}=\hat{z}, \quad \hat{y}\times \hat{x}=-\hat{z} x ^ × y ^ = z ^ , y ^ × x ^ = − z ^ z ^ × x ^ = y ^ \hat{z}\times \hat{x}=\hat{y} z ^ × x ^ = y ^
A ⃗ × B ⃗ = − ( B ⃗ × A ⃗ ) \vec{A}\times \vec{B}=-(\vec{B}\times \vec{A}) A × B = − ( B × A ) אין חילופיות.
מכפלה וקטורית לפי רכיבים
A ⃗ × B ⃗ = ( A x x ^ + A y y ^ + A z z ^ ) × ( B x x ^ + B y y ^ + B z z ^ ) = A x B x ( x ^ × x ^ ) + A x B y ( x ^ × y ^ ) + A x B z ( x ^ × z ^ ) \vec{A}\times \vec{B}=(A_{x}\hat{x}+A_{y}\hat{y}+A_{z}\hat{z})\times(B_{x}\hat{x}+B_{y}\hat{y}+B_{z}\hat{z}) =A_{x}B_{x}(\hat{x}\times \hat{x})+A_{x}B_{y}(\hat{x}\times \hat{y})+A_{x}B_{z}(\hat{x}\times \hat{z}) A × B = ( A x x ^ + A y y ^ + A z z ^ ) × ( B x x ^ + B y y ^ + B z z ^ ) = A x B x ( x ^ × x ^ ) + A x B y ( x ^ × y ^ ) + A x B z ( x ^ × z ^ ) + A y B x ( y ^ × x ^ ) + A y B y ( y ^ × y ^ ) + A y B z ( y ^ × z ^ ) + A z B x ( z ^ × x ^ ) + A z B y ( z ^ × y ^ ) + A z B z ( z ^ × z ^ ) + A_{y}B_{x}(\hat{y}\times \hat{x})+A_{y}B_{y}(\hat{y}\times \hat{y})+A_{y}B_{z}(\hat{y}\times \hat{z})+A_{z}B_{x}(\hat{z}\times \hat{x})+A_{z}B_{y}(\hat{z}\times \hat{y})+A_{z}B_{z}(\hat{z}\times \hat{z}) + A y B x ( y ^ × x ^ ) + A y B y ( y ^ × y ^ ) + A y B z ( y ^ × z ^ ) + A z B x ( z ^ × x ^ ) + A z B y ( z ^ × y ^ ) + A z B z ( z ^ × z ^ ) אנו יודעים כי: x ^ × x ^ = ∣ x ^ ∣ ∣ x ^ ∣ sin 0 n ^ = 0 \hat{x}\times \hat{x}=|\hat{x}||\hat{x}|\sin 0\hat{n}=0 x ^ × x ^ = ∣ x ^ ∣∣ x ^ ∣ sin 0 n ^ = 0
= A x B y z ^ + A x B z ( − y ^ ) + A y B x ( − z ^ ) + A y B z x ^ + A z B x y ^ + A z B y ( − x ^ ) =A_{x}B_{y}\hat{z}+A_{x}B_{z}(-\hat{y})+A_{y}B_{x}(-\hat{z})+A_{y}B_{z}\hat{x}+A_{z}B_{x}\hat{y}+A_{z}B_{y}(-\hat{x}) = A x B y z ^ + A x B z ( − y ^ ) + A y B x ( − z ^ ) + A y B z x ^ + A z B x y ^ + A z B y ( − x ^ ) = ( A y B z − A z B y ) x ^ + ( A z B x − A x B z ) y ^ + ( A x B y − A y B x ) z ^ =(A_{y}B_{z}-A_{z}B_{y})\hat{x}+(A_{z}B_{x}-A_{x}B_{z})\hat{y}+(A_{x}B_{y}-A_{y}B_{x})\hat{z} = ( A y B z − A z B y ) x ^ + ( A z B x − A x B z ) y ^ + ( A x B y − A y B x ) z ^ וזוהי התוצאה שלנו:
A ⃗ × B ⃗ = ( A y B z − A z B y ) x ^ + ( A z B x − A x B z ) y ^ + ( A x B y − A y B x ) z ^ \vec{A}\times \vec{B}=(A_{y}B_{z}-A_{z}B_{y})\hat{x}+(A_{z}B_{x}-A_{x}B_{z})\hat{y}+(A_{x}B_{y}-A_{y}B_{x})\hat{z} A × B = ( A y B z − A z B y ) x ^ + ( A z B x − A x B z ) y ^ + ( A x B y − A y B x ) z ^ שיטה נוספת בשם דטרמיננטה
A ⃗ × B ⃗ = ∣ x ^ y ^ z ^ A x A y A z B x B y B z ∣ = x ^ ( A y B z − B y A z ) − y ^ ( A x B z − B x A z ) + z ^ ( A x B y − B x A y ) \vec{A}\times \vec{B}=\begin{vmatrix}
\hat{x} & \hat{y} & \hat{z} \\
A_{x} & A_{y} & A_{z} \\
B_{x} & B_{y} & B_{z}
\end{vmatrix}=\hat{x}(A_{y}B_{z}-B_{y}A_{z})-\hat{y}(A_{x}B_{z}-B_{x}A_{z})+\hat{z}(A_{x}B_{y}-B_{x}A_{y}) A × B = x ^ A x B x y ^ A y B y z ^ A z B z = x ^ ( A y B z − B y A z ) − y ^ ( A x B z − B x A z ) + z ^ ( A x B y − B x A y ) ווקטור שתלוי בזמן
נסתכל על ווקטור A ⃗ ( t ) \vec{A}(t) A ( t ) v ⃗ ( t ) , F ⃗ ( t ) , a ⃗ ( t ) \vec{v}(t),\vec{F}(t),\vec{a}(t) v ( t ) , F ( t ) , a ( t )
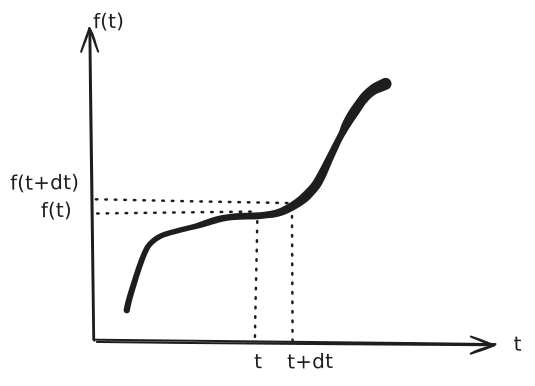
נניח כי יש לנו פונקיה סקלרית התלויה בזמן:f ( t ) f(t) f ( t ) שיפוע הגרף .
d f ( t ) d t = lim Δ t → 0 f ( t + d t ) − f ( t ) Δ t \frac{df(t)}{dt}=\lim_{ \Delta t \to 0 } \frac{f(t+dt)-f(t)}{\Delta t} d t df ( t ) = Δ t → 0 lim Δ t f ( t + d t ) − f ( t ) נגזרת של מכפלה:
d d t ( f ( t ) ⋅ g ( t ) ) = f ( t ) d g ( t ) d t + d f ( t ) d t g ( t ) \frac{d}{dt}(f(t)\cdot g(t))=f(t) \frac{dg(t)}{dt}+\frac{df(t)}{dt}g(t) d t d ( f ( t ) ⋅ g ( t )) = f ( t ) d t d g ( t ) + d t df ( t ) g ( t ) ואם אנחנו רוצים לגזור את A ⃗ ( t ) \vec{A}(t) A ( t )
d A ^ ( t ) d t = d d t ( A x x ^ + A y y ^ + A z z ^ ) = d A x d t x ^ + A x d x ^ d t + d A y d t y ^ + A y d y ^ d t + d A z d t z ^ + A z d z ^ d t \frac{d\hat{A}(t)}{dt}=\frac{d}{dt}(A_{x}\hat{x}+A_{y}\hat{y}+A_{z}\hat{z})=\frac{dA_{x}}{dt}\hat{x}+A_{x}\frac{d\hat{x}}{dt} + \frac{dA_{y}}{dt}\hat{y}+A_{y} \frac{d\hat{y}}{dt}+\frac{dA_{z}}{dt}\hat{z}+ A_{z} \frac{d\hat{z}}{dt} d t d A ^ ( t ) = d t d ( A x x ^ + A y y ^ + A z z ^ ) = d t d A x x ^ + A x d t d x ^ + d t d A y y ^ + A y d t d y ^ + d t d A z z ^ + A z d t d z ^ הווקטור x ^ \hat{x} x ^ d d t x ^ = 0 \frac{d}{dt}\hat{x}=0 d t d x ^ = 0
= ( d A x d t ) x ^ + ( d A y d t ) y ^ + ( d A z d t ) z ^ =\left( \frac{dA_{x}}{dt} \right)\hat{x}+\left( \frac{dA_{y}}{dt} \right)\hat{y}+\left( \frac{dA_{z}}{dt} \right)\hat{z} = ( d t d A x ) x ^ + ( d t d A y ) y ^ + ( d t d A z ) z ^ נסתכל על עוד משהו:
V ⃗ ( t ) = V ( t ) x x ^ + V y ( t ) y ^ + V z ( t ) z ^ \vec{V}(t)=V(t)_{x}\hat{x}+V_{y}(t)\hat{y}+V_{z}(t)\hat{z} V ( t ) = V ( t ) x x ^ + V y ( t ) y ^ + V z ( t ) z ^ כאשר נגזור נגיע לתאוצה לפי הכיוונים.
נגזרות ואינטגרלים של ווקטורים
נגזרות
נגיד כי יש לנו ווקטור A ⃗ ( t ) \vec{A}(t) A ( t )
d A ⃗ ( t ) d t = d A x d t x ^ + d A y d t y ^ + d A z d t z ^ \frac{d\vec{A}(t)}{dt}=\frac{dA_{x}}{dt}\hat{x}+\frac{dA_{y}}{dt}\hat{y}+\frac{dA_{z}}{dt}\hat{z} d t d A ( t ) = d t d A x x ^ + d t d A y y ^ + d t d A z z ^ אם יש לנו הכפלה של סקלר ווקטור ואנו רוצים לבצע נגזרת:
d d t ( f ( t ) ⋅ A ⃗ ( t ) ) = d f ( t ) d t A ⃗ ( t ) + f ( t ) d A ⃗ ( t ) d t \frac{d}{dt}(f(t)\cdot \vec{A}(t))=\frac{df(t)}{dt}\vec{A}(t)+f(t) \frac{d\vec{A}(t)}{dt} d t d ( f ( t ) ⋅ A ( t )) = d t df ( t ) A ( t ) + f ( t ) d t d A ( t ) אם נגזור מכפלה סקלארית:
d d t ( A ⃗ ⋅ B ⃗ ) = d A ⃗ d t B ⃗ + A ⃗ d B ⃗ d t \frac{d}{dt}(\vec{A}\cdot \vec{B})=\frac{d\vec{A}}{dt}\vec{B}+\vec{A} \frac{d\vec{B}}{dt} d t d ( A ⋅ B ) = d t d A B + A d t d B אם נגדור מכפלה ווקטורית:
d d t ( A ⃗ × B ⃗ ) = d A ⃗ d t × B ⃗ + A ⃗ × d B ⃗ d t \frac{d}{dt}(\vec{A}\times \vec{B})=\frac{d\vec{A}}{dt}\times \vec{B}+\vec{A}\times \frac{d\vec{B}}{dt} d t d ( A × B ) = d t d A × B + A × d t d B
d ∣ A ⃗ ( t ) ∣ d t = d A ⃗ d t ⋅ A ^ \frac{d|\vec{A}(t)|}{dt}=\frac{d\vec{A}}{dt}\cdot \hat{A} d t d ∣ A ( t ) ∣ = d t d A ⋅ A ^ נניח שיש לי ווקטור באורך קבוע .
∣ A ⃗ ( t ) ∣ = c o n s t . ⟹ d ∣ A ⃗ ( t ) ∣ d t = 0 |\vec{A}(t)|=const. \implies \frac{d|\vec{A}(t)|}{dt}=0 ∣ A ( t ) ∣ = co n s t . ⟹ d t d ∣ A ( t ) ∣ = 0 מהמשוואה שלנו נובע כי:
d A ⃗ d t ⋅ A ^ = 0 ⟹ d A ⃗ d t ⊥ A ^ \frac{d\vec{A}}{dt}\cdot \hat{A}=0 \implies \frac{d\vec{A}}{dt}\perp \hat{A} d t d A ⋅ A ^ = 0 ⟹ d t d A ⊥ A ^ וזו המסקנה שלנו.הוכחה: A ⃗ ⋅ A ⃗ = ∣ A ⃗ ∣ 2 \vec{A}\cdot \vec{A}=|\vec{A}|^2 A ⋅ A = ∣ A ∣ 2
( 1 ) d d t ( A ⃗ ⋅ A ⃗ ) = d A ⃗ d t ⋅ A ⃗ + A ⃗ ⋅ d A ⃗ d t = 2 A ⃗ ⋅ d A ⃗ d t (1)\quad \frac{d}{dt}(\vec{A}\cdot \vec{A})=\frac{d\vec{A}}{dt}\cdot \vec{A}+\vec{A}\cdot \frac{d\vec{A}}{dt}=2\vec{A}\cdot \frac{d\vec{A}}{dt} ( 1 ) d t d ( A ⋅ A ) = d t d A ⋅ A + A ⋅ d t d A = 2 A ⋅ d t d A ( 2 ) d d t ( ∣ A ⃗ ∣ 2 ) = 2 ∣ A ⃗ ∣ d ∣ A ⃗ ∣ d t (2)\quad \frac{d}{dt}(|\vec{A}|^2)=2|\vec{A}| \frac{d|\vec{A}|}{dt} ( 2 ) d t d ( ∣ A ∣ 2 ) = 2∣ A ∣ d t d ∣ A ∣ נשווה בינהם:
2 A ⃗ d A ⃗ d t = 2 ∣ A ⃗ ∣ d ∣ A ⃗ ∣ d t \cancel{2}\vec{A} \frac{d\vec{A}}{dt}=\cancel{2}|\vec{A}| \frac{d|\vec{A}|}{dt} 2 A d t d A = 2 ∣ A ∣ d t d ∣ A ∣ נחלק את שני האגפים ב-∣ A ⃗ ∣ |\vec{A}| ∣ A ∣
A ⃗ ∣ A ⃗ ∣ ⏟ = A ^ ⋅ d A ⃗ d t = d ∣ A ⃗ ∣ d t \underbrace{\frac{\vec{A}}{|\vec{A}|}}_{=\hat{A}}\cdot \frac{d\vec{A}}{dt}=\frac{d|\vec{A}|}{dt} = A ^ ∣ A ∣ A ⋅ d t d A = d t d ∣ A ∣ d ∣ A ⃗ ∣ d t = d A ⃗ d t ⋅ A ^ \frac{d|\vec{A}|}{dt}=\frac{d\vec{A}}{dt}\cdot \hat{A} d t d ∣ A ∣ = d t d A ⋅ A ^ ∎
a ⃗ = 2 x ^ + y ^ + 3 z ^ \vec{a}=2\hat{x}+\hat{y}+3\hat{z} a = 2 x ^ + y ^ + 3 z ^ b ⃗ = 4 y ^ + 2 z ^ \vec{b}=4\hat{y}+2\hat{z} b = 4 y ^ + 2 z ^ נחשב את הגודל של הווקטורים:
∣ a ⃗ ∣ = 2 2 + 1 2 + 3 2 = 14 |\vec{a}|=\sqrt{ 2^2+1^2+3^2 }=\sqrt{ 14 } ∣ a ∣ = 2 2 + 1 2 + 3 2 = 14 ∣ b ⃗ ∣ = 4 2 + 2 2 = 20 |\vec{b}|=\sqrt{ 4^2+2^2 }=\sqrt{ 20 } ∣ b ∣ = 4 2 + 2 2 = 20 כעת נחשב חיסור בין הווקטורים הללו:
a ⃗ − b ⃗ = ( 2 x ^ + y ^ + 3 z ^ ) − ( 4 y ^ + 2 z ^ ) = 2 x ^ − 3 y ^ + z ^ \vec{a}-\vec{b}=(2\hat{x}+\hat{y}+3\hat{z})-(4\hat{y}+2\hat{z})=2\hat{x}-3\hat{y}+\hat{z} a − b = ( 2 x ^ + y ^ + 3 z ^ ) − ( 4 y ^ + 2 z ^ ) = 2 x ^ − 3 y ^ + z ^ נחשב את הזווית בין הווקטורים:
a ⃗ ⋅ b ⃗ = ∣ a ⃗ ∣ ∣ b ⃗ ∣ cos θ ⟹ θ = arccos ( a ⃗ ⋅ b ⃗ ∣ a ⃗ ∣ ∣ b ⃗ ∣ ) \vec{a}\cdot \vec{b}=|\vec{a}||\vec{b}|\cos \theta\implies \theta=\arccos\left( \frac{\vec{a}\cdot \vec{b}}{|\vec{a}||\vec{b}|} \right) a ⋅ b = ∣ a ∣∣ b ∣ cos θ ⟹ θ = arccos ( ∣ a ∣∣ b ∣ a ⋅ b ) a ⃗ ⋅ b ⃗ = ( 2 x ^ + y ^ + 3 z ^ ) ( 4 y ^ + 2 z ^ ) = 0 + 4 + 6 = 10 \vec{a}\cdot \vec{b}=(2\hat{x}+\hat{y}+3\hat{z})(4\hat{y}+2\hat{z})=0+4+6=10 a ⋅ b = ( 2 x ^ + y ^ + 3 z ^ ) ( 4 y ^ + 2 z ^ ) = 0 + 4 + 6 = 10 θ = arccos ( 10 14 20 ) = 53.3 ∘ \theta=\arccos\left( \frac{10}{\sqrt{ 14 }\sqrt{ 20 }} \right)=53.3^\circ θ = arccos ( 14 20 10 ) = 53. 3 ∘ נחשב את המכפלה הווקטורית:
a ⃗ × b ⃗ = ( 2 x ^ + y ^ + 3 z ^ ) × ( 4 y ^ + 2 z ^ ) \vec{a}\times \vec{b}=(2\hat{x}+\hat{y}+3\hat{z})\times(4\hat{y}+2\hat{z}) a × b = ( 2 x ^ + y ^ + 3 z ^ ) × ( 4 y ^ + 2 z ^ ) = 8 z ^ + 4 ( − y ^ ) + 2 x ^ + 12 ( − x ^ ) = − 10 x ^ − 4 y ^ + 8 z ^ = ( − 10 , − 4 , 8 ) =8\hat{z}+4(-\hat{y})+2\hat{x}+12(-\hat{x}) = -10\hat{x}-4\hat{y}+8\hat{z}=(-10,-4,8) = 8 z ^ + 4 ( − y ^ ) + 2 x ^ + 12 ( − x ^ ) = − 10 x ^ − 4 y ^ + 8 z ^ = ( − 10 , − 4 , 8 ) אינטגרלים
בהתחלה נקח פונקציה סקלרית:
d f ( t ) d t = g ( t ) ⟹ ∫ f ( t ) d t = g ( t ) + c \frac{df(t)}{dt}=g(t) \implies \int f(t)dt=g(t)+c d t df ( t ) = g ( t ) ⟹ ∫ f ( t ) d t = g ( t ) + c הפונקציה f ( t ) f(t) f ( t ) הפונקציה הקדומה של g ( t ) g(t) g ( t )
∫ t 1 t 2 g ( t ) d t \int_{t_{1}}^{t_{2}}g(t)dt t 1 ∫ t 2 g ( t ) d t נסתכל על אינטגרציה של ווקטורים כעת.
אינטגרל מסויים על ווקטורים
F ⃗ ( t ) = F ⃗ ( t 0 ) + ∫ t 0 t G ( t 1 ) d t 1 \vec{F}(t)=\vec{F}(t_{0})+\int_{t_{0}}^tG(t_{1})dt_{1} F ( t ) = F ( t 0 ) + t 0 ∫ t G ( t 1 ) d t 1 אינטגרל לא מסויים על ווקטורים
F ⃗ ( t ) = ∫ G ( t ) d t \vec{F}(t)=\int G(t)dt F ( t ) = ∫ G ( t ) d t נכון עד כדי קבוע!!!!!!!!!! .
תוצאה של אינטגרל לא מסויים ⇐ משפחה של פונקציות.
∫ G ( t ) d t = f u n c t i o n + C ⃗ \int G(t)dt=\underbracket{function}+\vec{C} ∫ G ( t ) d t = f u n c t i o n + C כאשר C ⃗ \vec{C} C
נציב "תנאי התחלה" כדי לדעת מה הפתרון.
אבל מה זה בכלל אינטגרל על ווקטור?
∫ A ⃗ ( t ) d t = ∫ ( A x x ^ + … ) d t = ∫ A x ( t ) d t x ^ + ∫ A y ( t ) d t y ^ + ∫ A z ( t ) d t z ^ \int \vec{A}(t)dt=\int (A_{x}\hat{x}+\dots)dt=\int A_{x}(t)dt\hat{x}+\int A_{y}(t)dt\hat{y}+\int A_{z}(t)dt\hat{z} ∫ A ( t ) d t = ∫ ( A x x ^ + … ) d t = ∫ A x ( t ) d t x ^ + ∫ A y ( t ) d t y ^ + ∫ A z ( t ) d t z ^