חזור לתיקייה: 01140071 - פיזיקה 1מ

10 - גוף קשיח

חיפוש בתיקיה
Ctrl K
לחץ כאן או הקש Ctrl K כדי לחפש בכל התיקיה
  • כללי
  • משפט שטיינר - הצירים המקבילים
  • גלגול והחלקה
  • בגלגול מלא, מה הקשר בין V_{cm} ו-\omega?
  • אנרגיה קינטית בגלגול מלא
  • מטוטלת פיזיקלית

10 - גוף קשיח

01140071

פיזיקה 1מ

רשימות הרצאה לקריאה בשבת

גוף קשיח

הופק מתוך תקיית התואר של שקד

uni-folder.vercel.app

הגדרה 1 (גוף קשיח)

גוף יקרא גוף קשיח אם כל 2 נקודות בגוף נמצאות במרחק קבוע אחת מהשנייה בכל זמן.

​10 - גוף קשיח 2026-01-05 11.05.42.excalidraw.svg
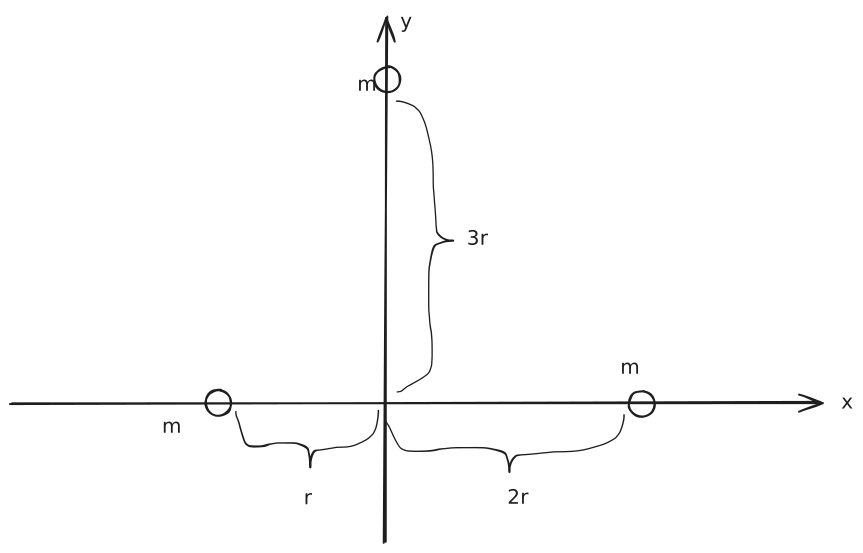
נחשב את מומנט האינרציה III:

I=∑imiri2=mr2+m(2r)2+m(3r)2=mr2(1+4+9)=14mr2I=\sum_{i}m_{i}r_{i}^2=mr^2+m(2r)^2+m(3r)^2=mr^2(1+4+9)=14mr^2I=i∑​mi​ri2​=mr2+m(2r)2+m(3r)2=mr2(1+4+9)=14mr2 I=∫r2dm=∫r2(x,y,z)⋅ρVI=\int r^2dm=\int r^2(x,y,z)\cdot \rho V I=∫r2dm=∫r2(x,y,z)⋅ρV

כאשר ρ\rhoρ זו הצפיפות ו-VVV זה הנפח.

=∭r2(x,y,z)ρ(x,y,z)dxdydz=\iiint r^2(x,y,z)\rho(x,y,z)dxdydz=∭r2(x,y,z)ρ(x,y,z)dxdydz
הערה

נסמן צפיפות כך:

אותמימדλ1σ2ρ3\begin{array}{c|c} \R{אות} & \R{מימד} \\ \hline \lambda & 1 \\ \hline \sigma & 2 \\ \hline \rho & 3 \end{array}אותλσρ​מימד123​​
תרגיל

מוט אחיד בעל מסה MMM ואורך ℓ\ellℓ.
​10 - גוף קשיח 2026-01-05 11.11.37.excalidraw.svg
אשר צפיפותו היא λ=Mℓ\lambda=\frac{M}{\ell}λ=ℓM​

I=∫x2⋅λ⋅dx⏟dm=∫x2Mℓdx=Mℓ∫−ℓ2ℓ2x2dx=Mℓ[x33]−ℓ2ℓ2I=\int x^2\cdot \underbrace{\lambda\cdot dx}_{dm}=\int x^2 \frac{M}{\ell}dx=\frac{M}{\ell} \int_{-\frac{\ell}{2}}^{\frac{\ell}{2}} x^2dx=\frac{M}{\ell} \left[ \frac{x^3}{3} \right]_{-\frac{\ell}{2}}^{\frac{\ell}{2}}I=∫x2⋅dmλ⋅dx​​=∫x2ℓM​dx=ℓM​−2ℓ​∫2ℓ​​x2dx=ℓM​[3x3​]−2ℓ​2ℓ​​ =Mℓ[(ℓ2)33−(−ℓ2)33]=Mℓ212=\frac{M}{\ell}\left[ \frac{\left( \frac{\ell}{2} \right)^3}{3}-\frac{\left( -\frac{\ell}{2} \right)^3}{3} \right]=\frac{M\ell^2}{12}=ℓM​[3(2ℓ​)3​−3(−2ℓ​)3​]=12Mℓ2​

כעת, נעביר את הציר לקצה השמאלי של המוט.

I=∫0ℓx2(Mℓ)dx=Mℓ[x33]0ℓ=Mℓℓ323=ML23I=\int_{0}^\ell x^2\left( \frac{M}{\ell} \right)dx =\frac{M}{\ell} \left[ \frac{x^3}{3} \right]_{0}^\ell =\frac{M}{\cancel{\ell}} \frac{\cancel{\ell^3}^2}{3}=\frac{ML^2}{3}I=0∫ℓ​x2(ℓM​)dx=ℓM​[3x3​]0ℓ​=ℓM​3ℓ32​=3ML2​ ∑iτ⃗i=Idω⃗dt\sum_{i}\vec{\tau}_{i}=I \frac{d\vec{\omega}}{dt}i∑​τi​=Idtdω​
תרגיל

נסתכל על טבעת דקה ואחידה ברדיוס RRR ומסה MMM.
מהו III?

צפיפות הטבעת היא σ=M2πR\sigma=\frac{M}{2\pi R}σ=2πRM​ שכן הטבעת חלולה. נחלק את הטבעת למקטעי שטח קטנים dℓd \elldℓ על מנת לחשב את III.

dℓ⋅σ=dmd\ell\cdot\sigma=dmdℓ⋅σ=dm I=∫02πRR2(M2πR)dℓ=R2M2πR2πR=MR2I=\int_{0}^{2\pi R} R^2 \left( \frac{M}{2\pi R} \right)d \ell=R^2 \frac{M}{2\pi R}2\pi R=MR^2I=0∫2πR​R2(2πRM​)dℓ=R22πRM​2πR=MR2
תרגיל

נביט בדקסה דקה ברדיוס RRR ומסה MMM מפולגת באופן אחיד.

σ=MπR2\sigma=\frac{M}{\pi R^2}σ=πR2M​

נוכל לחלק את הדסקה לטבעות, כל אחת מהטבעות ברדיוס rrr ובעובי drdrdr. שטח הטבעת הזו הוא 2πr⋅dr2\pi r\cdot dr2πr⋅dr.

dm(r)=σ⋅2πr⋅drdm(r)=\sigma \cdot 2\pi r\cdot drdm(r)=σ⋅2πr⋅dr I=∫r2σ⋅2πr⋅drdm=∫0Rσ2πr3dr=σ2πr44∣0R=2πσR44=2πMπR2R4242=MR22I=\int r^2 \underbracket{\sigma\cdot_{2}\pi r\cdot dr}_{dm}=\int_{0}^R \sigma2\pi r^3dr=\left. \sigma2\pi \frac{r^4}{4} \right\rvert_{0}^R=\frac{2\pi\sigma R^4}{4}=\cancel{ 2\pi } \frac{M}{\pi \cancel{ R^2 }} \frac{R^{\cancel{4}^2}}{\cancel{ 4 }_{2}}=\frac{MR^2}{2}I=∫r2dmσ⋅2​πr⋅dr​=0∫R​σ2πr3dr=σ2π4r4​​0R​=42πσR4​=2ππR2M​42​R42​=2MR2​
תרגיל

כעת נסתכל על גליל אחיד ועל מומנט ההתמד ביחס לציר הסמטריה.
לגליל מסה MMM ורדיוס RRR וציר הסמטריה עובר במרכז.
טענה: I=MR22I=\frac{MR^2}{2}I=2MR2​.
האם הטענה נכונה?

הטענה נכונה.
למה זה הגיוני שלגליל יהיה את אותו מומנט אינרציה כמו לדסקה? כל מה שאיכפת למומנט האינרציה(III) הוא מהמרחק מהציר, שאצלנו, בשני המצבים, הוא במרכז. לכן, III זהה בשניהם במידה והמסה שלהם שווה והרדיוס שלהם שווה.

תרגיל

נקח את אותו הגליל מהתרגיל הקודם ונשכיב אותו על צידו. אך הציר עדיין יהיה בדיוק באותו המקום. האם זה ישנה?

התשובה היא כן! כעת:

I=ML212I=\frac{ML^2}{12}I=12ML2​

כאשר LLL הוא אורך הגליל, שבמצב זה, לאור מיקום הציר ביחס לגליל, הוא משנה.

תרגיל

כעת נקח גליל עם חור באמצע. החור הינו ברדיוס aaa והגליל עצמו ברדיוס bbb ביחס לציר המרכזי. לגליל אורך LLL. מהו III?
​10 - גוף קשיח 2026-01-05 11.48.54.excalidraw.svg

I=12M(a2+b2)I=\frac{1}{2}M(a^2+b^2)I=21​M(a2+b2)

הוכחה:

רורברורברורב

∎

תרגיל

כדור אחיד במסה MMM ורדיוס RRR.

יחסית לציר שעובר במרכז המסה שלו:

I=25MR2I=\frac{2}{5}MR^2I=52​MR2

הוכחה:

רורברורברורב

∎

משפט שטיינר - הצירים המקבילים

משפט (שטיינר)

יהי ציר שעובר במרכז המסה וציר המקביל לציר הזה שלא עובר במרכז המסה. אזי:

I=↓מומנט    התמד    יחסית לציר    שאנו רוציםIcm+↓מומנט    התמד    יחסית לציר    מרכז המסהMR2↓מרחק ביןהצירים\underset{\begin{matrix} \downarrow \quad \\ \R{\text{מומנט}} \;\; \\ \R{\text{התמד}} \;\; \\ \R{\text{יחסית לציר}} \;\; \\ \R{\text{שאנו רוצים}} \end{matrix}}{I=}\underset{\begin{matrix} \downarrow \quad \\ \R{\text{מומנט}} \;\; \\ \R{\text{התמד}} \;\; \\ \R{\text{יחסית לציר}} \;\; \\ \R{\text{מרכז המסה}} \end{matrix}}{I_{cm}+}M\underset{\begin{matrix} \downarrow \\ \R{\text{מרחק בין}} \\ \R{\text{הצירים}} \end{matrix}}{R^2}↓מומנטהתמדיחסית לצירשאנו רוצים​I=​↓מומנטהתמדיחסית לצירמרכז המסה​Icm​+​M↓מרחק ביןהצירים​R2​

ההוכחה בדפים!

תרגיל (שימוש במשפט שטיינר)

נקח מוט במסה MMM ובאורך LLL ונשים את ציר מרכז המסה במרכז המסה(כאשר מרחקו מהקצוות L2\frac{L}{2}2L​) וציר אחר בקצה אחד של המסה.
מומנט התמד של המוט יחסית למרכז המוט Icm=ML212I_{cm}=\frac{ML^2}{12}Icm​=12ML2​.
נחשב באמצעות שטיינר את III יחסית לקצה המוט.

I=Icm+MR2I=I_{cm}+MR^2I=Icm​+MR2 I=ML212+M(L2)2=ML212+ML24=4ML212=ML23I=\frac{ML^2}{12}+M\left( \frac{L}{2} \right)^2=\frac{ML^2}{12}+\frac{ML^2}{4}=\frac{4ML^2}{12}=\frac{ML^2}{3}I=12ML2​+M(2L​)2=12ML2​+4ML2​=124ML2​=3ML2​

וזה מה שקיבלנו בחישוב האינטגרל.

גלגול והחלקה

מצבי התנועה שיכולים להיות לנו הינם:

  1. גלגול בלבד: כאן מתקיים Vcm=0V_{cm}=0Vcm​=0 ו-ω≠0\omega\neq 0ω=0.
  2. החלקה מלאה: כאן מתקיים Vcm≠0V_{cm}\neq 0Vcm​=0 ו-ω=0\omega=0ω=0.
  3. גלגול + החלקה: כאן מתקיים Vcm≠0V_{cm}\neq 0Vcm​=0 וגם ω≠0\omega\neq 0ω=0. כלומר, יש גלגול סביב מרכז המסה והחלקה בנוסף.
  4. גלגול מלא(גלגול ללא החלקה): כאן מתקיים Vcm≠0V_{cm}\neq 0Vcm​=0 ו-ω≠0\omega\neq 0ω=0 אבל, אין החלקה!! ("גלגלי אוטו במצב נורמלי" - סשה)
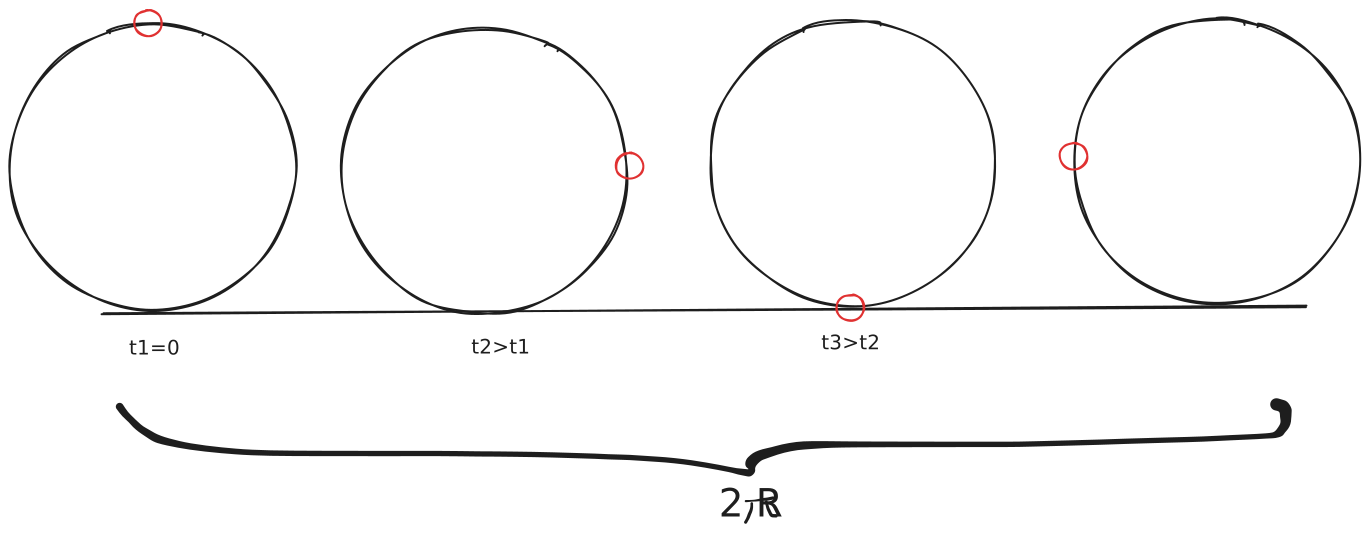
בגלגול מלא, מה הקשר בין VcmV_{cm}Vcm​ ו-ω\omegaω?

​10 - גוף קשיח 2026-01-05 12.10.00.excalidraw.svg
בזמן מחזור TTT, הגוף עבר 2πR2\pi R2πR שכן כל נקודה על פני הגוף המתגלגל נגעה ברצפה פעם אחת ולכן:

Vcm=2πRT=ωRV_{cm}=\frac{2\pi R}{T}=\omega RVcm​=T2πR​=ωR

שימו : מתקיים רק בגלגול מלא ולא בגלגול + החלקה.
בנוסף, מגזירה של שני האגפים נקבל:

acm=αRa_{cm}=\alpha Racm​=αR

כאשר α=dωdt\alpha=\frac{d\omega}{dt}α=dtdω​.

תרגיל

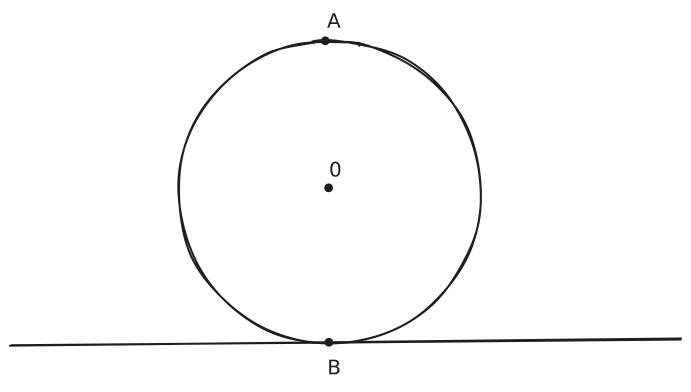
​10 - גוף קשיח 2026-01-05 12.14.17.excalidraw.svg
מהי מהירות כל נקודה? (A,B,OA,B,OA,B,O)

במערכת מרכז המסה, לכל נקודה יש מהירות של ωR\omega RωR.
נתחיל מנקודה OOO:

v⃗o=v⃗o′+V⃗cm\vec{v}_{o}=\vec{v}'_{o}+\vec{V}_{cm}vo​=vo′​+Vcm​ v⃗o=0+V⃗cm=ωRx^\vec{v}_{o}=0+\vec{V}_{cm}=\omega R\hat{x}vo​=0+Vcm​=ωRx^

כעת, נעבור לנקודה BBB:

v⃗B=v⃗B′+V⃗cm=−ωRx^+ωRx^=0\vec{v}_{_B}=\vec{v}'_{_{B}}+\vec{V}_{cm}=-\omega R\hat{x}+\omega R\hat{x}=0vB​​=vB​′​+Vcm​=−ωRx^+ωRx^=0

לסיום, נסתכל על הנקודה AAA:

v⃗A=v⃗A′+V⃗cm=ωRx^+ωRx^=2ωRx^\vec{v}_{_{A}}=\vec{v}_{_{A}}'+\vec{V}_{cm}=\omega R\hat{x}+\omega R\hat{x}=2\omega R\hat{x}vA​​=vA​′​+Vcm​=ωRx^+ωRx^=2ωRx^
הערה

אפשר לחשוב על גלגול מלא כעל גלגול יחסית לנקודת מגע רגעית.

אם אנו רוצים לחשב את J⃗\vec{J}J יחסית לנקודת המגע הרגעית:

J⃗=Iω⃗  ↓מסביב לנקודת המגע הרגעית\underset{\begin{matrix} \downarrow \\ \R{\text{מסביב לנקודת המגע הרגעית}} \end{matrix}}{\vec{J}=I\vec{\omega}\quad\;}↓מסביב לנקודת המגע הרגעית​J=Iω​

ואז משטיינר: I=Icm+MR2I=I_{cm}+MR^2I=Icm​+MR2 ולכן:

J⃗=(Icm+MR2)ω⃗\vec{J}=(I_{cm}+MR^2)\vec{\omega}J=(Icm​+MR2)ω

אפשר לעשות זאת גם בדרך אחרת:

J⃗=Icm⋅ω⃗↓ביחס למרכז המסה+Mtotr⃗cm×V⃗cm\vec{J}\underset{\begin{matrix} \downarrow \\ \R{\text{ביחס למרכז המסה}} \end{matrix}}{=I_{cm}\cdot\vec{\omega}}+M_{tot}\vec{r}_{cm}\times \vec{V}_{cm}J↓ביחס למרכז המסה​=Icm​⋅ω​+Mtot​rcm​×Vcm​

אנרגיה קינטית בגלגול מלא

Ek=12MVcm2+12Icmω2E_{k}=\frac{1}{2}MV_{cm}^2+\frac{1}{2}I_{cm}\omega^2Ek​=21​MVcm2​+21​Icm​ω2

אם נעים במישור:
​10 - גוף קשיח 2026-01-05 12.14.17.excalidraw 1

r⃗×N⃗=0\vec{r}\times \vec{N}=0r×N=0 r⃗ ∣∣ N⃗=0\vec{r}\ ||\ \vec{N}=0r ∣∣ N=0

נזכר בחוק שני הזוויתי ∑iτ⃗i=Idw⃗dt\sum_{i}\vec{\tau}_{i}=I \frac{d\vec{w}}{dt}∑i​τi​=Idtdw​. (כאשר III לא מתקף)
אם החיכוך כאן היה קיים ⇐ הוא היה "מגביר את ω\omegaω" ⇐ לא הגיוני.

אם נעים במדרון:
[אני לא אשרטט את זה כי זה יקח מלא זמן - מוזמנים לדמיין עיגול נע במדרון]
המהירות הולכת וגדלה ככל שאנו יורדים ולכן ω\omegaω גדלה כי Vcm=ωRV_{cm}=\omega RVcm​=ωR. (אנו מסתובבים מהר יותר - וזה הגיוני)
אמור להיות איזשהו מומנט כוח τ\tauτ שגורם לזה.
נשים ציר במרכז המסה cmcmcm - היחיד שיכול להפעיל מומנט הוא ההחיכוך, והוא זה שגורם להגברה ב-ω\omegaω.
אם נבחר ציר בנקודת המגע, אזי יהיה לנו קשה יותר לדבר על זה, שכן מונמט החיכוך מתאפס שם.

תרגיל

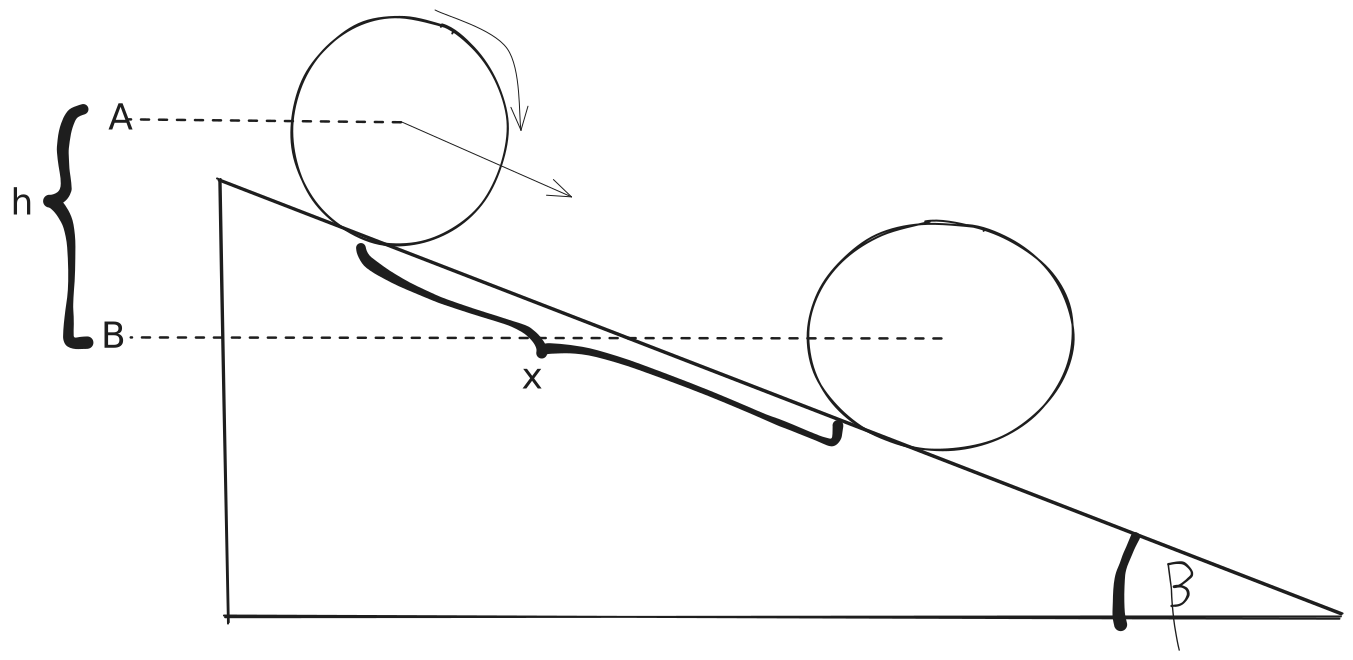
​10 - גוף קשיח 2026-01-08 10.57.43.excalidraw.svg
הגוף: I,R,MI,R,MI,R,M. והוא מתגלגל במדרון. בשרטוט ניתן לראות אותו בשתי נקודות זמן שונות(tA,tBt_{A},t_{B}tA​,tB​)
מצאו את התאוצה הקווית aaa ואת התאוצה הזוויתית α\alphaα (α=dwdt\alpha=\frac{dw}{dt}α=dtdw​)

יש שימור אנרגייה.

EA=12mvA2+12IωA2+mghE_{A}=\frac{1}{2}mv_{A}^2+\frac{1}{2}I\omega^2_{A}+mghEA​=21​mvA2​+21​IωA2​+mgh EB=12mvB2+12IωB2E_{B}=\frac{1}{2}mv_{B}^2+\frac{1}{2}I\omega_{B}^2EB​=21​mvB2​+21​IωB2​

נשווה:

12mvA2+12IωA2+mgh=12mvB2+12IωB2\frac{1}{2}mv_{A}^2+\frac{1}{2}I\omega^2_{A}+mgh=\frac{1}{2}mv_{B}^2+\frac{1}{2}I\omega^2_{B}21​mvA2​+21​IωA2​+mgh=21​mvB2​+21​IωB2​

נזכר בנוסחה מקינמטיקה:

v22=v12+2axv^2_{2}=v^2_{1}+2axv22​=v12​+2ax

ונסתכל על המשולש: sin⁡β=hx\sin\beta=\frac{h}{x}sinβ=xh​ ⇐ x=hsin⁡βx=\frac{h}{\sin\beta}x=sinβh​ ולכן:

vB2=vA2+2ahsin⁡βv_{B}^2=v_{A}^2+2a \frac{h}{\sin\beta}vB2​=vA2​+2asinβh​

כעת יש לנו מיקום ברור למצוא את aaa ולכן נוכל להתקדם למצוא את המהירויות, אותן אנו צריכים כדי למצוא את aaa.
אם זה גלגול מלא: אזי V=ωRV=\omega RV=ωR ⇐ ω=VR\omega=\frac{V}{R}ω=RV​.
נציב את המשוואות הללו לתוך משוואת האנרגיה:

12m(vA2−vB2)=−mgh+12I(ωB2−ωA2)\frac{1}{2}m(v_{A}^2-v_{B}^2)=-mgh+\frac{1}{2}I(\omega_{B}^2-\omega_{A}^2)21​m(vA2​−vB2​)=−mgh+21​I(ωB2​−ωA2​) m(vA2−vB2)=−2mgh−I⋅vA2−vB2R2m(v_{A}^2-v_{B}^2)=-2mgh-I\cdot \frac{v_{A}^2-v_{B}^2}{R^2}m(vA2​−vB2​)=−2mgh−I⋅R2vA2​−vB2​​ (m+IR2)(vA2−vB2)=−2mgh\left( m+\frac{I}{R^2} \right)(v_{A}^2-v_{B}^2)=-2mgh(m+R2I​)(vA2​−vB2​)=−2mgh (m+IR2)2ahsin⁡β=2mgh\left( m+\frac{I}{R^2} \right) \frac{\cancel{ 2 }a\cancel{ h }}{\sin\beta}=\cancel{ 2 }mg\cancel{ h }(m+R2I​)sinβ2ah​=2mgh I+mR2R2⋅asin⁡β=mg\frac{I+mR^2}{R^2}\cdot \frac{a}{\sin\beta}=mgR2I+mR2​⋅sinβa​=mg a=mgR2sin⁡βI+mR2=gsin⁡βmR2I+mR2a=\frac{mgR^2\sin\beta}{I+mR^2}=g\sin\beta \frac{mR^2}{I+mR^2}a=I+mR2mgR2sinβ​=gsinβI+mR2mR2​ a=gsin⁡β⋅1ImR2+1a=g\sin\beta \cdot\frac{1}{\frac{I}{mR^2}+1}a=gsinβ⋅mR2I​+11​ vcm=ωR  ⟹  a=αRv_{cm}=\omega R\implies a=\alpha Rvcm​=ωR⟹a=αR α=aR\alpha=\frac{a}{R}α=Ra​
תרגיל

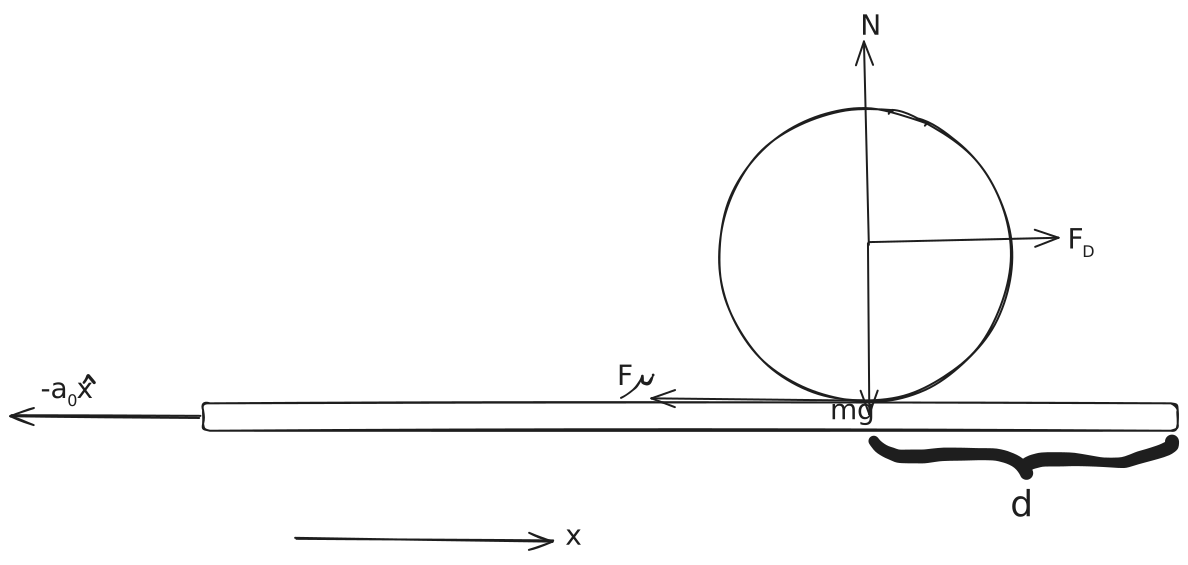
על משטח אופקי מונח גליל בעל מסה MMM ורדיוס RRR במרחק ddd מהקצה.
​10 - גוף קשיח 2026-01-08 11.16.36.excalidraw.svg
מתחילים להזיז את המשטח בתאוצה a0a_{0}a0​ בכיוון שמאלה.
הגליל מתגלגל ללא החלקה. מה תהיה מהירותו ביחס למשטח כשהוא יגיע לקצה?

נעבוד במערכת המשטח ונשים את הציר בנקודת המגע עם המשטח.

שיעורי בית (HW)

צפו בווידיאו שסשה שלחה על מנת להשלים את התרגיל. זה תרגיל טוב המשלב דלמבר, תנע זוויתי ועוד :)

מטוטלת פיזיקלית

​10 - גוף קשיח 2026-01-12 10.32.20.excalidraw.svg
מאוד מפתה לעשות פה חוק שני הזוויתי וזה באמת מה שנעשה. נבחר את הציר כנקודת הקיבוע של הגוף לתקרה.
נחשב מומנט כוח:
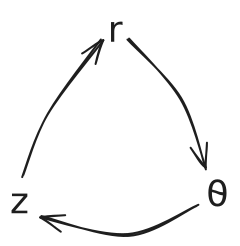
τ⃗=r⃗×F⃗=dr^×(mgsin⁡θ(−θ^))=mgdsin⁡θ⋅(−z^)\vec{\tau}=\vec{r}\times \vec{F}=d\hat{r}\times (mg\sin\theta(-\hat{\theta}))=mgd\sin\theta \cdot(-\hat{z})τ=r×F=dr^×(mgsinθ(−θ^))=mgdsinθ⋅(−z^)

נזכר כי: ​10 - גוף קשיח 2026-01-12 10.40.14.excalidraw.svg
חוק שני הזוויתי:

∑iτ⃗i=Idω⃗dt=Id2θdt2ω^\sum_{i}\vec{\tau}_{i}=I \frac{d\vec{\omega}}{dt}=I \frac{d^2\theta}{dt^2}\hat{\omega}i∑​τi​=Idtdω​=Idt2d2θ​ω^ −mgdsin⁡θ=Iθ¨-mgd\sin \theta=I\ddot{\theta}−mgdsinθ=Iθ¨

מכיוון ש-θ\thetaθ היא זווית קטנה sin⁡θ≃θ\sin\theta \simeq \thetasinθ≃θ.

−mgdθ=Iθ¨-mgd\theta=I \ddot{\theta}−mgdθ=Iθ¨ θ¨=−mgdIθ\ddot{\theta}=-\frac{mgd}{I}\thetaθ¨=−Imgd​θ θ(t)=Asin⁡(ω1t+ϕ)\theta(t)=A\sin(\omega_{1}t+\phi)θ(t)=Asin(ω1​t+ϕ) w1=mgdI=mgdIcm+md2w_{1}=\sqrt{ \frac{mgd}{I} }=\sqrt{ \frac{mgd}{I_{cm}+md^2} }w1​=Imgd​​=Icm​+md2mgd​​

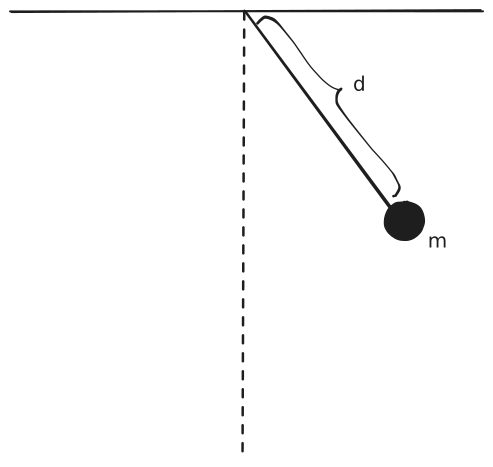
נראה האם אפשר להגיע מכאן למשוואה של מטוטלת מתמטית.
​10 - גוף קשיח 2026-01-12 10.46.15.excalidraw.svg
מכיוון שכל המסה מרוכזת במקום אחד, r=0r=0r=0 ולכן Icm=0I_{cm}=0Icm​=0 ולכן:

ω1=mgdmd2=gd\omega_{1}=\sqrt{ \frac{\cancel{ m }g\cancel{ d }}{\cancel{ m }d^{\cancel{ 2 }}} }=\sqrt{ \frac{g}{d} }ω1​=md2mgd​​=dg​​

והגענו למשוואה של מטוטלת מתמטית כנדרש.
אם לא היינו מקבלים משוואה זו היינו דואגים כי המשוואה אמורה להיות כללית.